


Артикул: 523-389
Модель: КМУ-54(5П)
Секция: Дополнительная
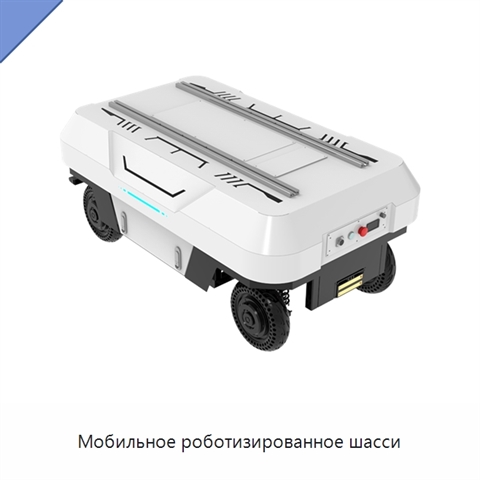
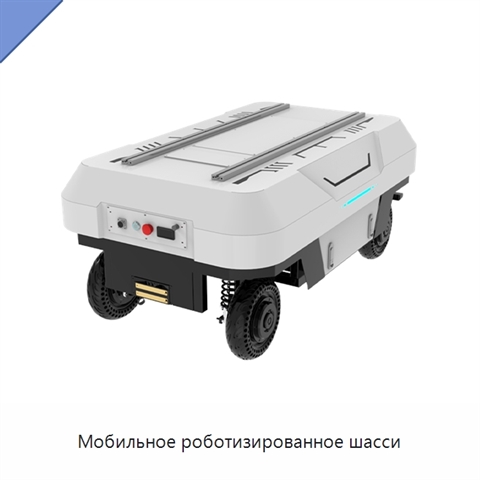
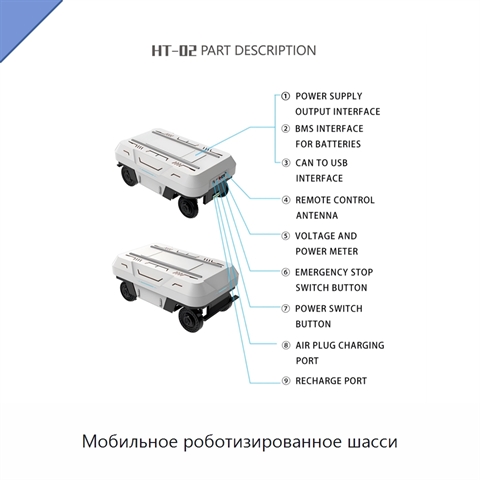
Мобильное роботизированное шасси
Мобильное роботизированное шасси выполнено как всенаправленная платформа для перемещения по различным типам местности. Платформа имеет привод на четыре колеса и рулевое управление четырьмя колёсами; в ходовой схеме изделия используются колёса Меканум для движения платформы. Допустимая полезная нагрузка составляет 300 кг. Угол преодолеваемого подъёма равен 30°. Изделие объединяет шасси и роботизированную платформу в одной мобильной конструкции. Все функции платформы можно настраивать индивидуально.
Задать вопрос Искать на Baidu
Какую задачу решает роботизированное шасси
Мобильное роботизированное шасси применяют в составе мобильной роботизированной платформы для перемещения.
Характеристики КМУ-54(5П)
Модель (по базе 91Т)КМУ-54(5П)
Возможность индивидуальной настройкивсе функции можно настраивать индивидуально
Нагрузка300 кг
Отчёт об испытаниях оборудованияпредоставлен
Роботизированное шасси - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации КМУ-54(5П) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации КМУ-54(5П) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 26.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Роботизированное шасси, также смотрели:
 +3 фото
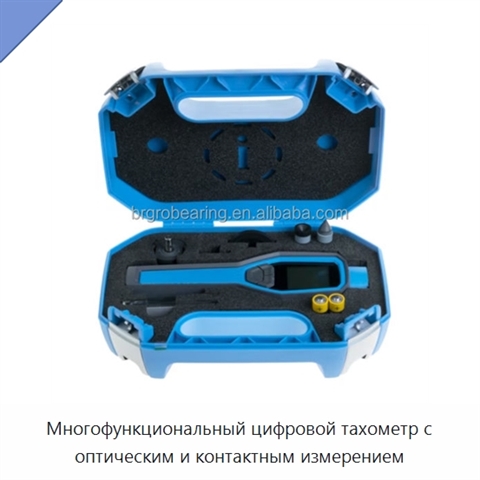
Многофункциональный цифровой тахометр с оптическим и контактным измерением
Модель: НЖЮ-87(7В)
Многофункциональный цифровой тахометр поддерживает оптический и контактный способы измерения. Многострочный дисплей с подсветкой показывает текущее, минимальное, максимальное, среднее и суммарное значения. При бесконтактной работе используется встроенный линейный лазер; частота отображается в об/мин
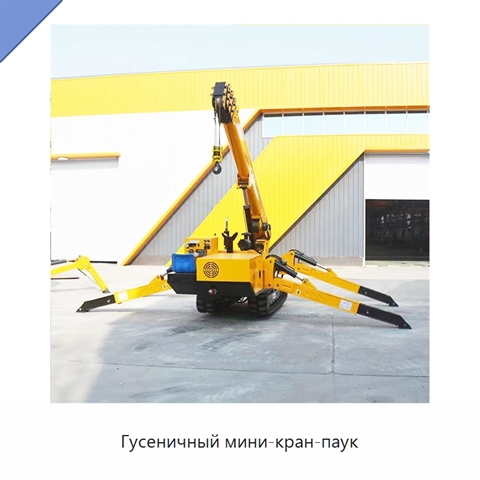
Гусеничный мини-кран-паук
Модель: БРЕ-18(9П)
Гусеничный мини-кран-паук имеет компактное исполнение и предназначен для строительных подъёмных работ и сборного домостроения. Управление выполняется с помощью беспроводного дистанционного пульта или переключателя на корпусе. Оператор может выбрать один из этих способов управления для маневрирования
 +5 фото
Роботизированная рука для захвата и размещения со встроенной системой технического зрения, программируемым управлением, скоростью 1 м/с и грузоподъёмностью 3 кг
Модель: ШЛЮ-17(7Е)
Роботизированная рука выполняет операции захвата и размещения с использованием встроенной системы технического зрения и программируемого управления. Скорость составляет 1 м/с, грузоподъёмность — 3 кг. Мощность составляет 224 Вт, напряжение — 220 или 380 В.
 +5 фото
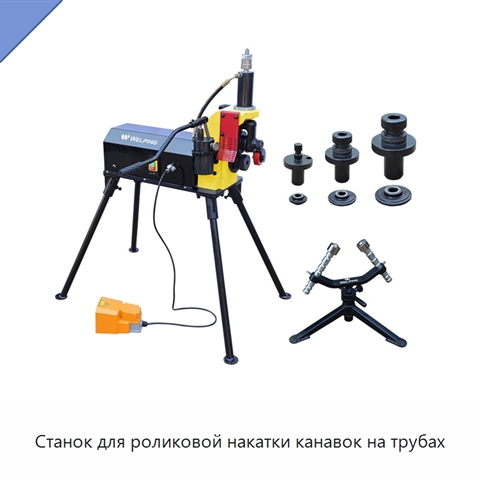
Станок для роликовой накатки канавок на трубах
Модель: ВКЯ-85(9П)
Станок для роликовой накатки канавок предназначен для обработки стальных труб. Он совместим с трубами из углеродистой и нержавеющей стали, для которых предусмотрен диапазон диаметра 50,8–304,8 мм. Максимальная толщина стенки трубы составляет 10 мм. Выходная скорость равна 23 об/мин, мощность двигате