

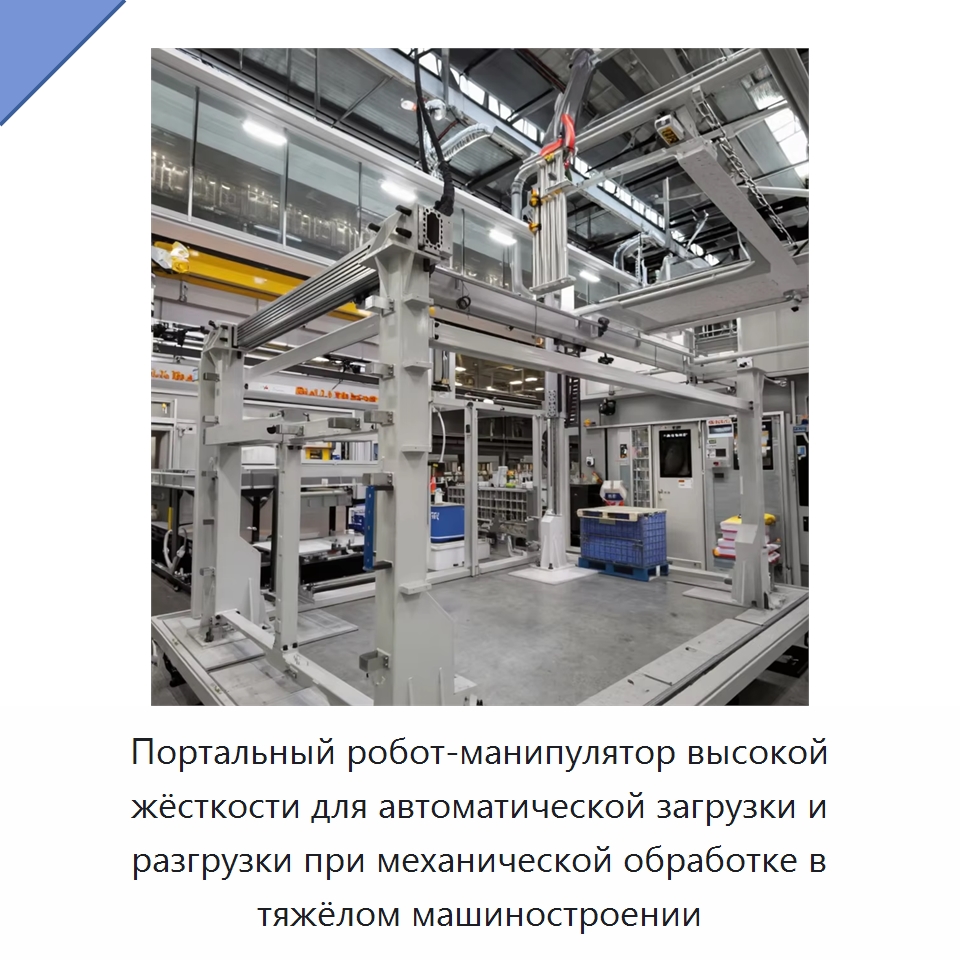
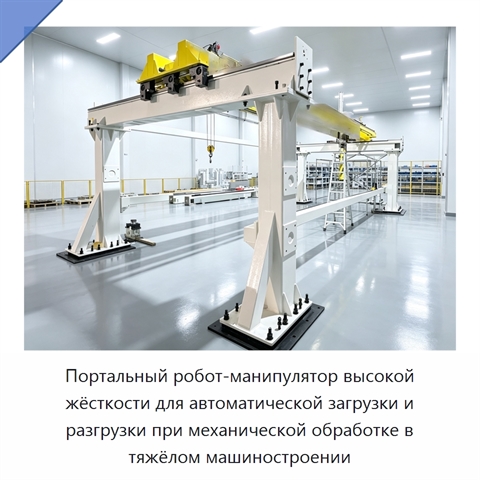
Портальный робот-манипулятор высокой жёсткости для автоматической загрузки и разгрузки при механической обработке в тяжёлом машиностроении
*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ЯГМ-59(2Р) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.
Какую задачу решает портальный робот-манипулятор
Характеристики ЯГМ-59(2Р)
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯГМ-59(2Р) под условия применения (руками первого изготовителя или собственного производства в России).
Дата последней сверки данных: 14.08.26
Производитель и характеристики проверены.
Люди, которые искали Портальный робот-манипулятор, также смотрели:
 +3 фото
Переносная вертикальная подъёмная платформа для инвалидных колясок с автоматическим пандусом и стеклянной кабиной
 +5 фото
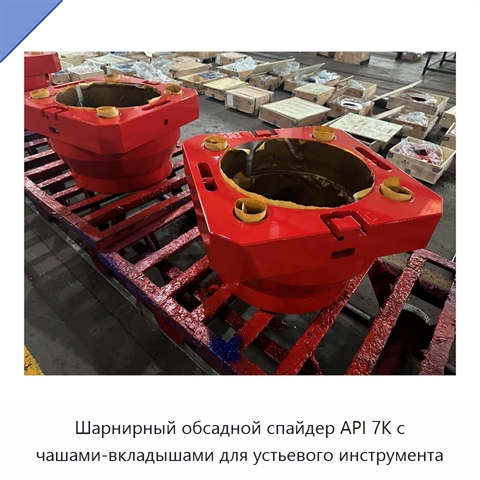
Шарнирный обсадной спайдер API 7K с чашами-вкладышами для устьевого инструмента
 +4 фото
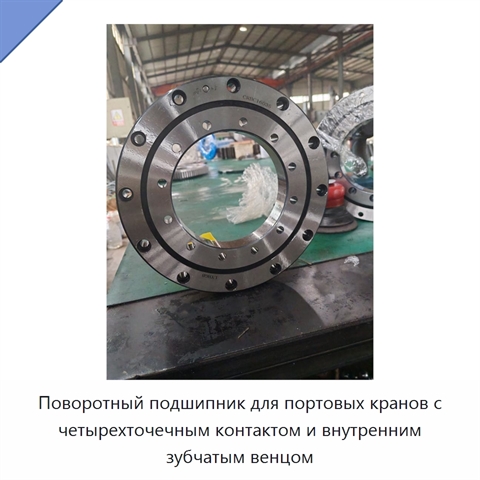
Поворотный подшипник для портовых кранов с четырехточечным контактом и внутренним зубчатым венцом
 +5 фото
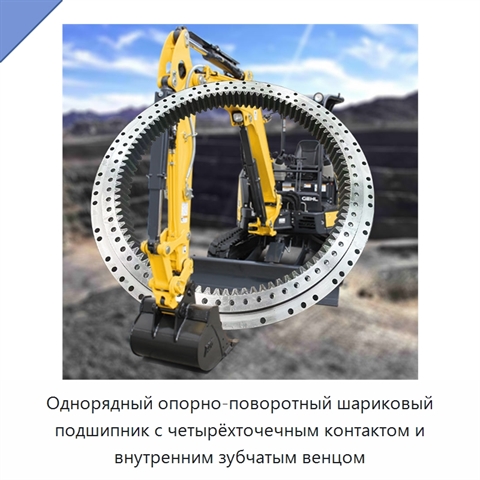
Однорядный опорно-поворотный шариковый подшипник с четырёхточечным контактом и внутренним зубчатым венцом