Артикул: 277-342 Модель: ФДЯ-57(7Э) Секция: Дополнительная

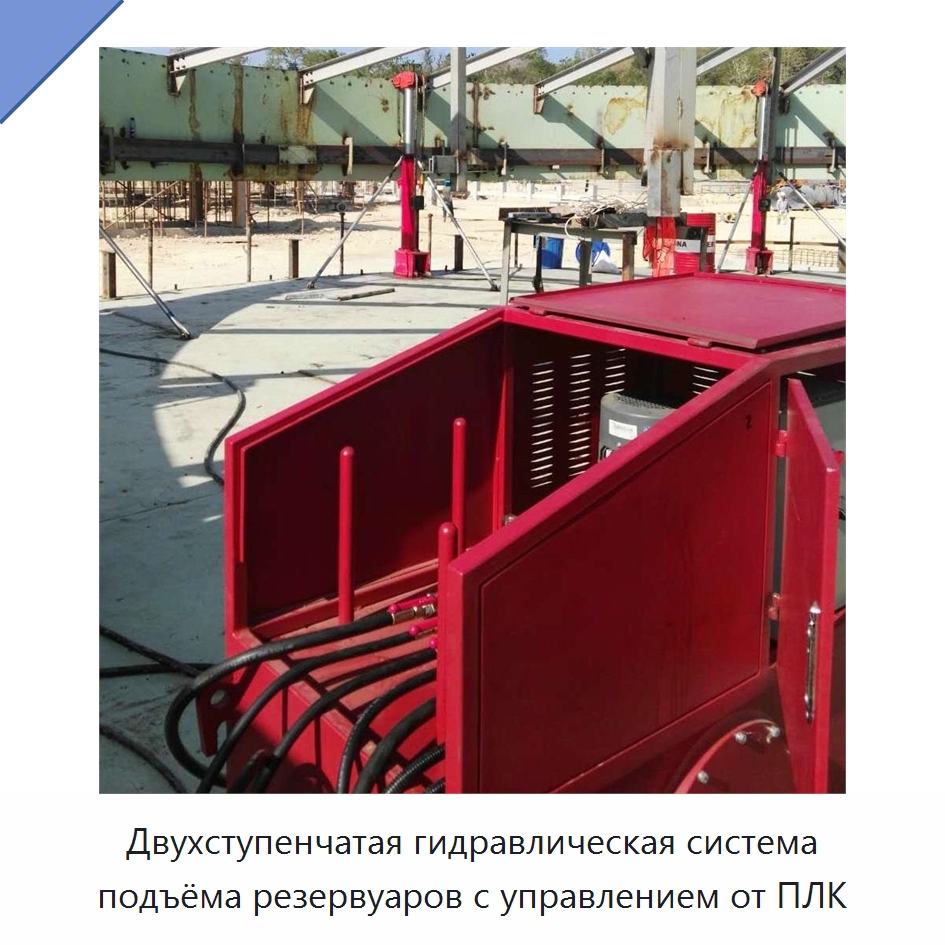
Двухступенчатая гидравлическая система подъёма резервуаров с управлением от ПЛК

Система выполнена в двухступенчатом исполнении и оснащена управлением от ПЛК. Предусмотрены варианты мощности 4 кВт и 5.5 кВт, а также напряжения 380 В, 220 В и 440 В. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ФДЯ-57(7Э), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяAdvanced Two Stage PLC Control Tank Hydraulic Jacking System in Stock
Задать вопрос Искать на Baidu

Какую задачу решает гидравлическая система подъёма резервуаров

Гидравлическая система подъёма резервуаров предназначена для выполнения двухступенчатого подъёма резервуаров с управлением от ПЛК.

Характеристики ФДЯ-57(7Э)

Модель (по базе 91Т)ФДЯ-57(7Э)
Основные компонентыПЛК, мотор, насос
Отчёт об испытаниях оборудованияпредоставлен
Мощность (Вт)4 кВт, 5.5 кВт
Напряжение380 В, 220 В, 440 В
Гидравлическая система подъёма резервуаров - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ФДЯ-57(7Э) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).

Данные проверены на актуальность: 27.08.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Гидравлическая система подъёма резервуаров, также смотрели:
6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг+5 фото

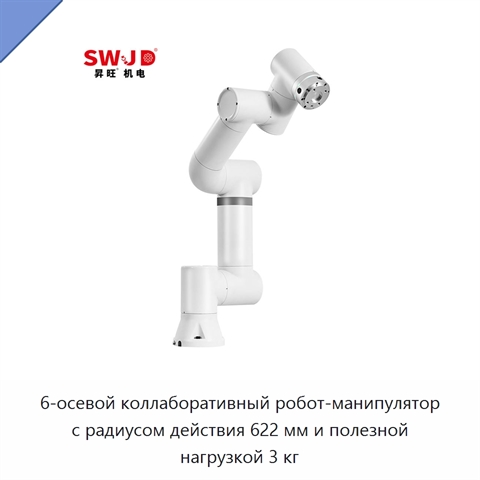
6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг
Модель: ЯСД-19(8М)
Коллаборативный робот-манипулятор выполнен по 6-осевой схеме, имеет радиус действия 622 мм и рассчитан на полезную нагрузку 3 кг. Он поддерживает операции захвата и размещения объектов в рамках многозадачной автоматизации. Манипулятор совместим с концевыми исполнительными устройствами, захватами и с
Безрельсовая электрическая платформенная транспортная тележка для перемещения материалов по цеху
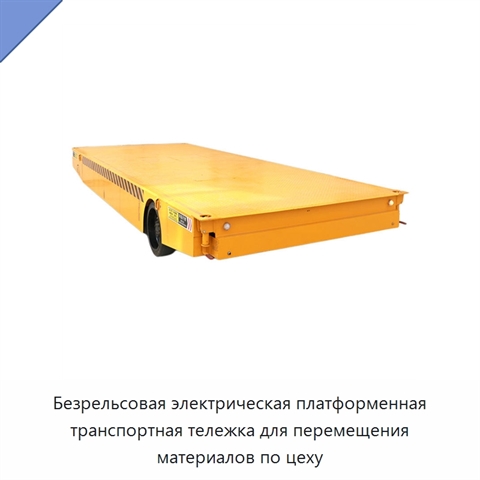
Безрельсовая электрическая платформенная транспортная тележка для перемещения материалов по цеху

Модель: СЖЮ-55(2А)
Безрельсовая электрическая платформенная транспортная тележка предназначена для перемещения материалов по полу цеха. Тележка изготовлена из стали и рассчитана на напряжение 380 В или 220 В.
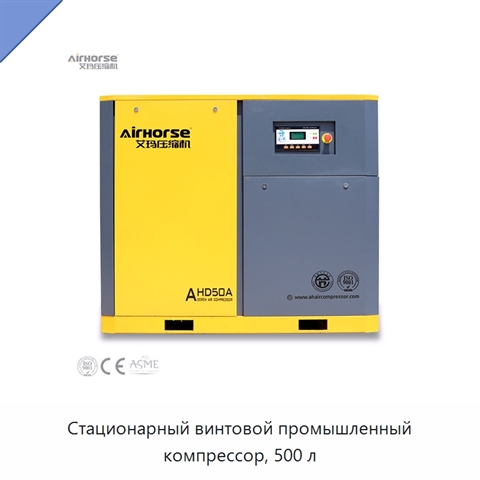
Стационарный винтовой промышленный компрессор, 500 л
Стационарный винтовой промышленный компрессор, 500 л

Модель: МДЮ-18(4Э)
Оборудование с впрыском масла работает с воздухом при давлении 8 бар, что соответствует работе в требовательных промышленных задачах. Двигатель мощностью 37 кВт обеспечивает эффективную и надёжную работу оборудования. Винтовая конструкция обеспечивает эффективное сжатие с формированием стабильного в
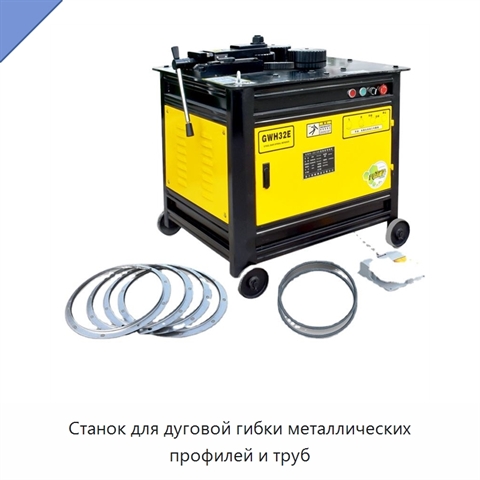
Станок для дуговой гибки металлических профилей и труб+3 фото

Станок для дуговой гибки металлических профилей и труб

Модель: БМИ-99(4Э)
Полуавтоматический станок оснащён ПЛК и двигателем.