

Артикул: 521-033
Модель: ЖНИ-18(1Я)
Секция: Дополнительная
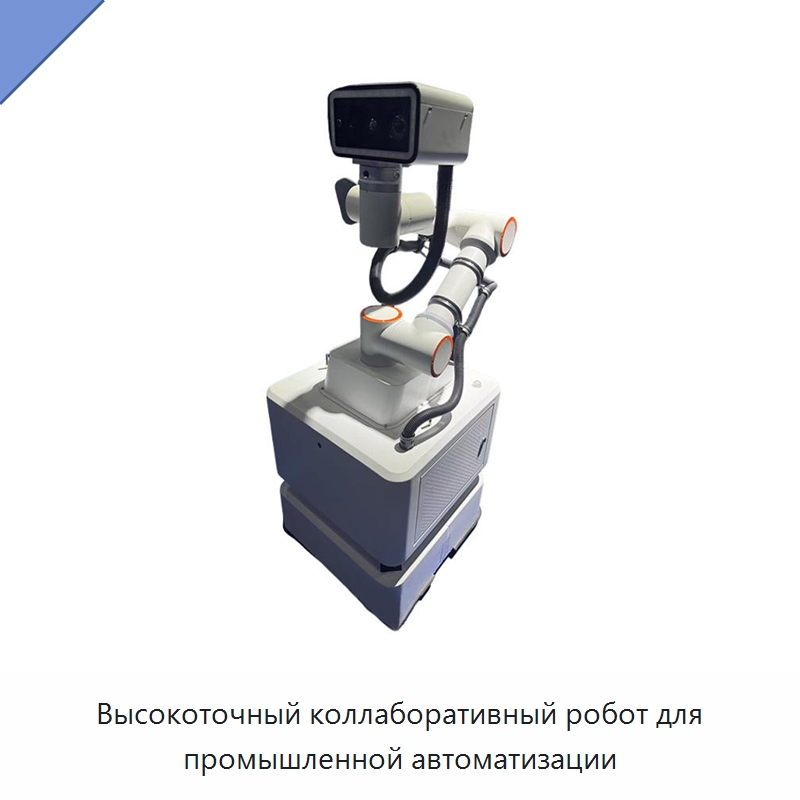
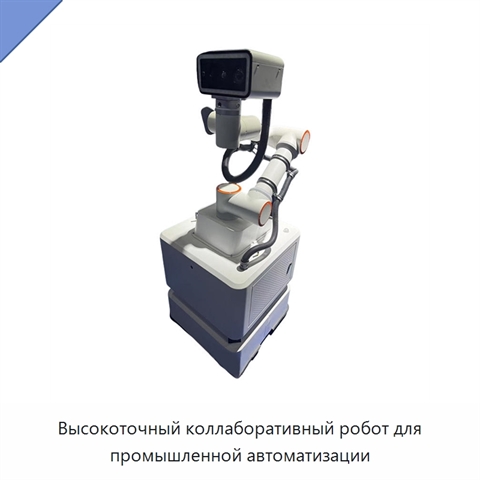
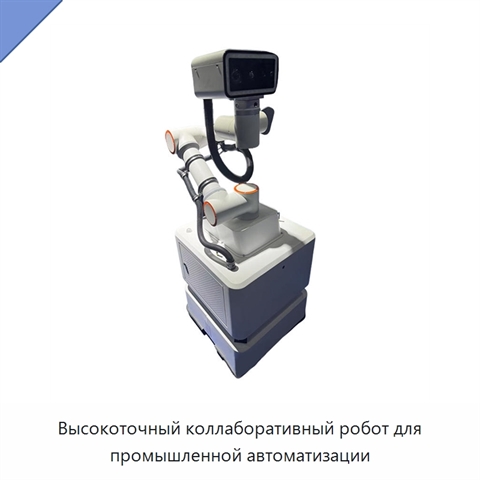
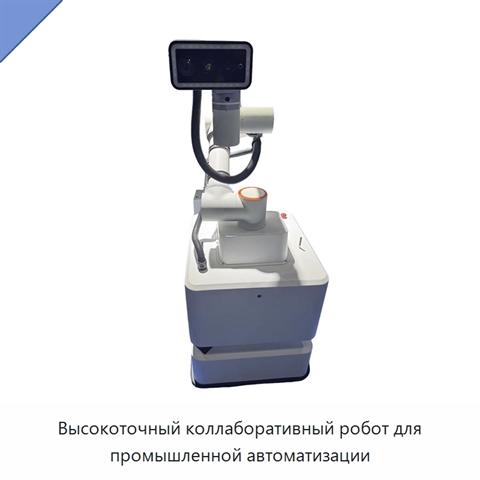
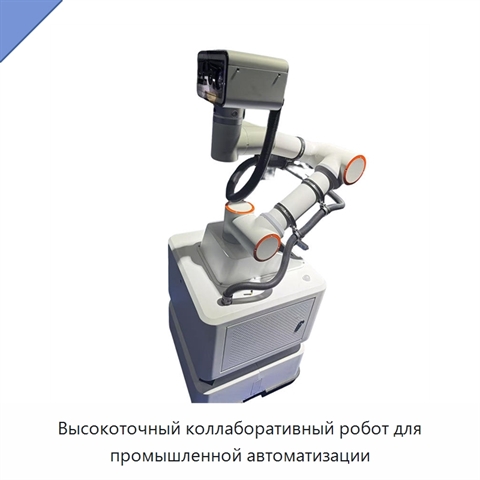
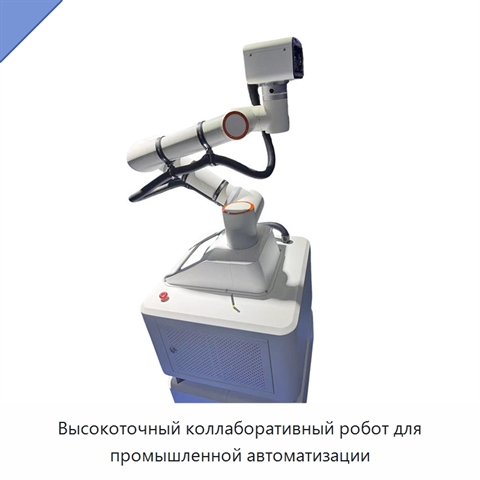
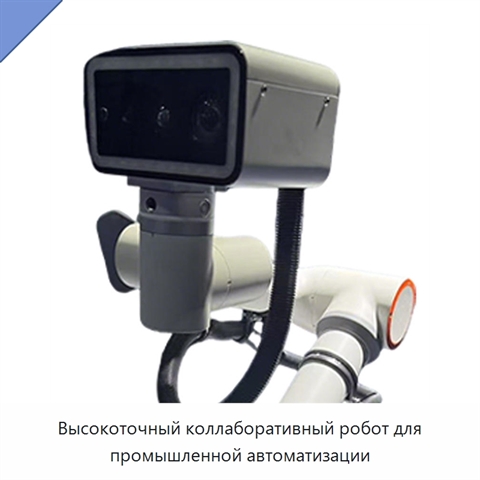
Высокоточный коллаборативный робот для промышленной автоматизации
Конструкция изделия основана на роботизированной руке. Для изготовления доступны углеродистая сталь, нержавеющая сталь и алюминиевый сплав; материал может быть выбран и адаптирован в соответствии с требованиями заказчика. Робот оснащён бесщёточным двигателем постоянного тока, обеспечивающим плавную скорость вращения, высокую мощность и устойчивое перемещение при подъёме. Такое исполнение снижает эксплуатационные расходы и затраты на техническое обслуживание, повышает энергоэффективность и способствует эффективной работе с данными, эксплуатации и техническому обслуживанию, а также функционированию систем управления.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот
Коллаборативный робот используется при инвентаризации оборудования, интеллектуальной идентификации, обнаружении газа и дистанционном управлении.
Характеристики ЖНИ-18(1Я)
Модель (по базе 91Т)ЖНИ-18(1Я)
Цветбелый
Основные компонентыдвигатель
Ключевое преимуществовысокая эксплуатационная эффективность
Масса (кг)320
Коллаборативный робот - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЖНИ-18(1Я) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЖНИ-18(1Я) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата последней сверки данных: 26.09.26
Производитель и характеристики проверены.
Люди, которые искали Коллаборативный робот, также смотрели:
 +5 фото
Станок для перемотки сварочной проволоки в многослойную катушку
Модель: ВХИ-85(2Е)
Конструкция станка включает разматывающую машину, кронштейн натяжения и намоточную машину. Система управления построена на программируемом логическом контроллере (ПЛК), а сенсорный экран используется для взаимодействия оператора с оборудованием. В силовой части установлен двигатель с частотным регул
 +5 фото
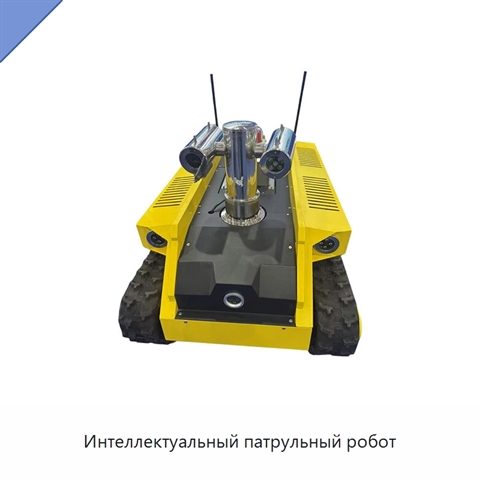
Интеллектуальный патрульный робот
Модель: ЯМУ-77(5К)
Робот автоматически обходит препятствия и поддерживает дистанционное управление.
 +2 фото
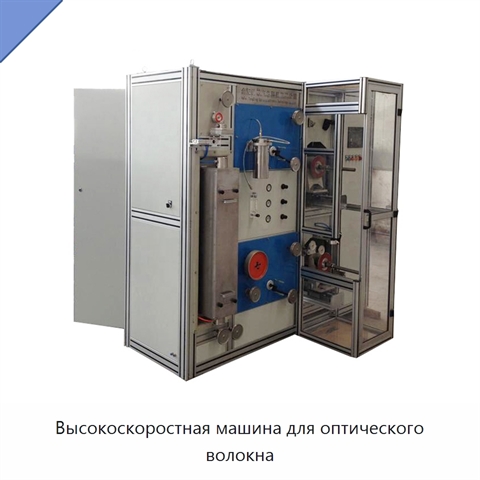
Высокоскоростная машина для оптического волокна
Модель: ЛИН-54(9Г)
Машина работает в автоматическом и ручном режимах.
 +1 фото
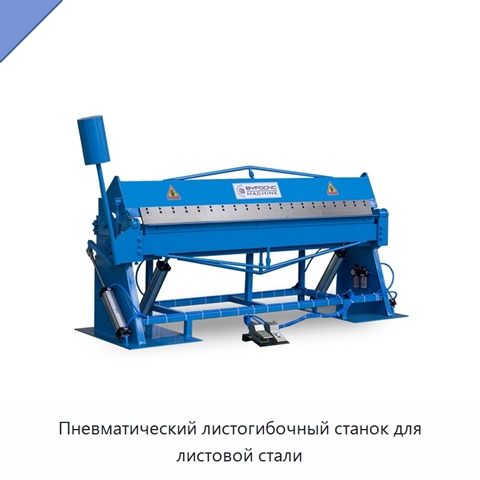
Пневматический листогибочный станок для листовой стали
Модель: АТЖ-94(1Я)
Станок обрабатывает листы толщиной 0,1–1,5 мм; масса составляет 500 кг.