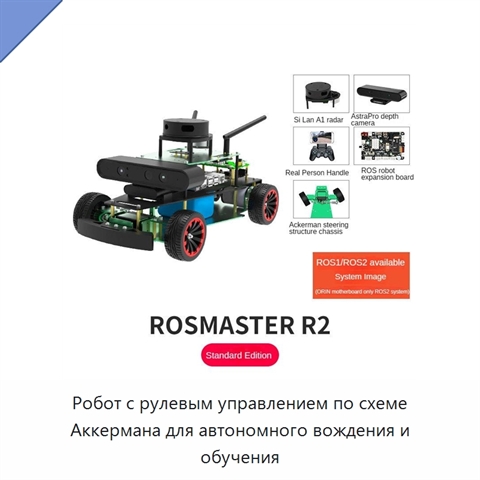
Робот с рулевым управлением по схеме Аккермана для автономного вождения и обучения
Модель: ВДЮ-45(4Д)
Робот оснащён шасси с рулевым управлением по схеме Аккермана, обеспечивающим точное рулевое управление и плавное маневрирование. Совместимость с системой для расширенной разработки позволяет использовать робота в учебных задачах и при разработке решений для автономного вождения. Многосенсорная конфи