

Артикул: 174-896
Модель: ГРЮ-77(1П)
Секция: Дополнительная
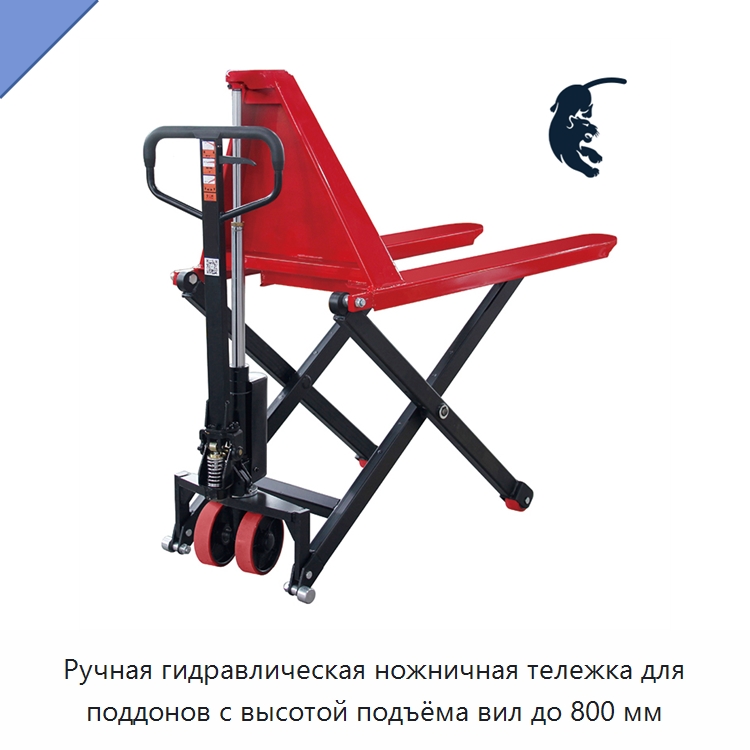
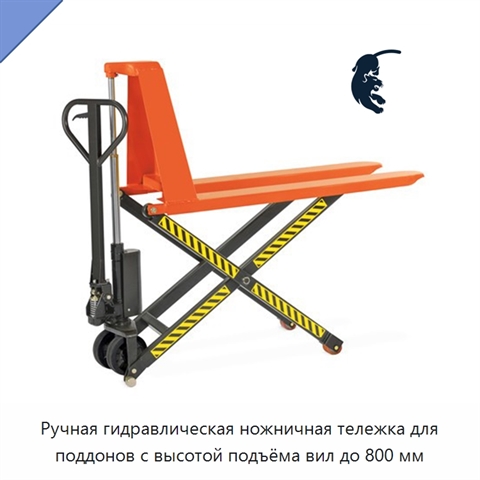
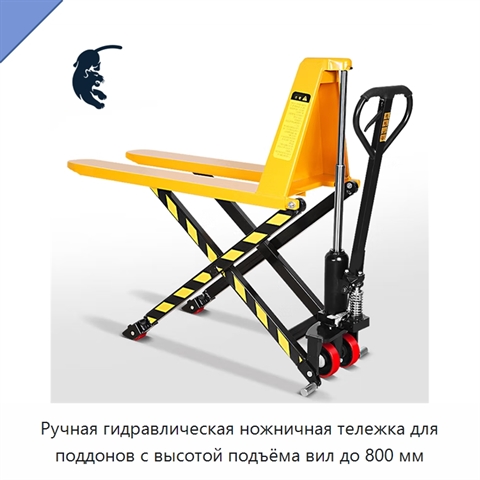
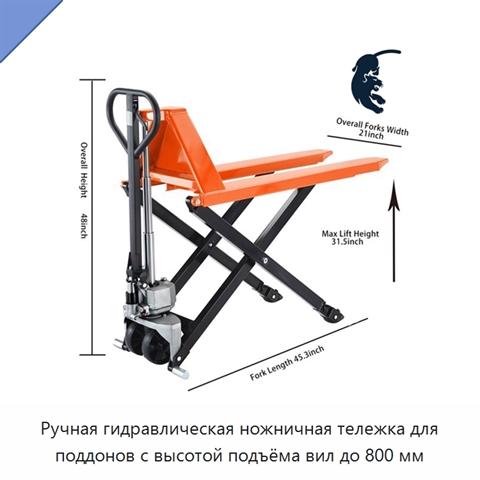
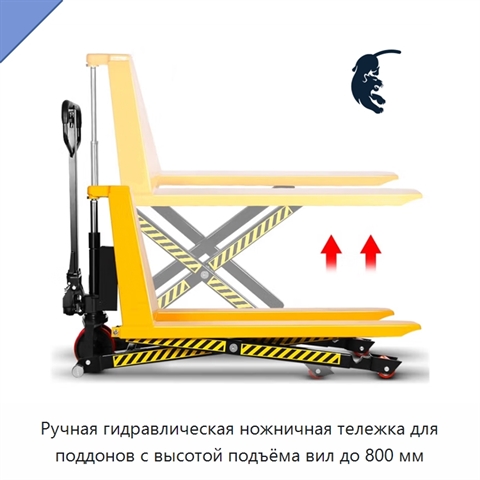
Ручная гидравлическая ножничная тележка для поддонов с высотой подъёма вил до 800 мм
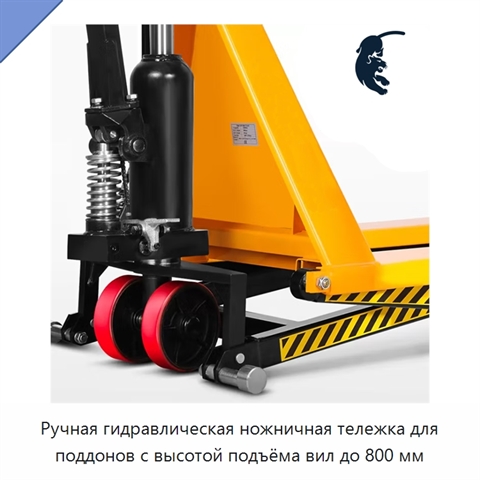
Ручная гидравлическая ножничная тележка для поддонов совмещает функции стандартной паллетной тележки, подъёмного стола и рабочего верстака и подходит для поштучных рабочих линий. Максимальная высота подъёма вил составляет 800 мм. Высота вил в опущенном положении имеет варианты 75, 80 и 85 мм, наружная ширина вил — 540 или 680 мм, длина — 1150 мм. Собственная масса тележки составляет 100–125 кг. Закрытые наконечники вил дополнены усиленным шасси. Рукоятка имеет эргономичную форму и утолщённый кожух зоны хвата. Гидравлический узел оснащён одноцилиндровым насосом. Верхний рулевой подшипник шасси снижает трение и необходимое усилие при управлении. Конструкция также снабжена противоопрокидывающими опорными элементами. Колёса выполняются из полиуретана, резины или нейлона; передние колёса — из нейлона или полиуретана. Тележка рассчитана на бездорожье, напольные покрытия внутри помещений и наружное дорожное покрытие. Из-за ножничного механизма её можно использовать только с открытыми снизу поддонами или салазками.
Задать вопрос Искать на Baidu
Какую задачу решает ручная ножничная тележка для поддонов
Ручная гидравлическая ножничная тележка для поддонов используется для подъёма и перемещения открытых снизу поддонов или салазок, а также как подъёмный стол либо рабочий верстак на линиях поштучных работ.
Характеристики ГРЮ-77(1П)
Модель (по базе 91Т)ГРЮ-77(1П)
Высота вил в опущенном положении80 мм, 75 мм, 85 мм
Материал колёс погрузчикаполиуретан, резина, нейлон
Адаптация к условиям поверхностибездорожье, напольные покрытия внутри помещений, наружное дорожное покрытие
Ручная ножничная тележка для поддонов - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ГРЮ-77(1П) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ГРЮ-77(1П) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Информация проверена на актуальность: 10.08.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Ручная ножничная тележка для поддонов, также смотрели:
 +4 фото
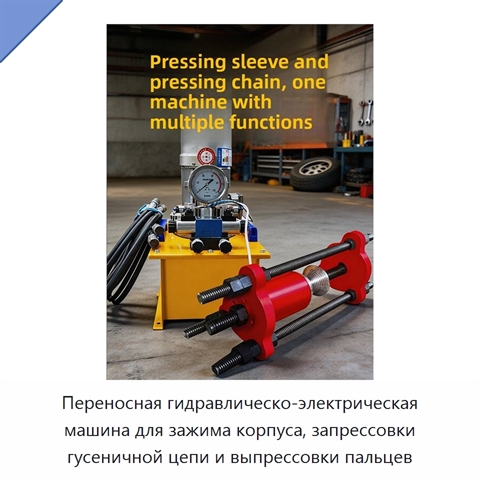
Переносная гидравлическо-электрическая машина для зажима корпуса, запрессовки гусеничной цепи и выпрессовки пальцев
Модель: ЮТБ-41(9Н)
Переносная машина с гидравлическо-электрической конструкцией предназначена для выполнения операций с гусеничной цепью экскаватора. В одном изделии совмещены зажим корпуса и запрессовка цепи, а инструментальная функция позволяет выпрессовывать пальцы гусеничной цепи. Такое исполнение «всё в одном» ра
 +3 фото
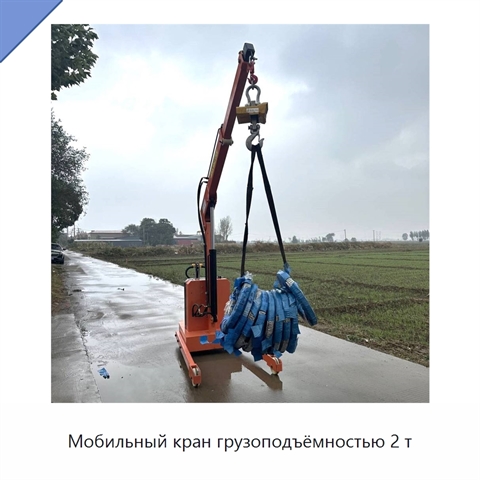
Мобильный кран грузоподъёмностью 2 т
Модель: АХК-75(7Е)
Мобильный кран выполнен из металла и оснащён стальным канатом диаметром 6 мм. Скорость подъёма составляет 10 м/мин.
 +5 фото
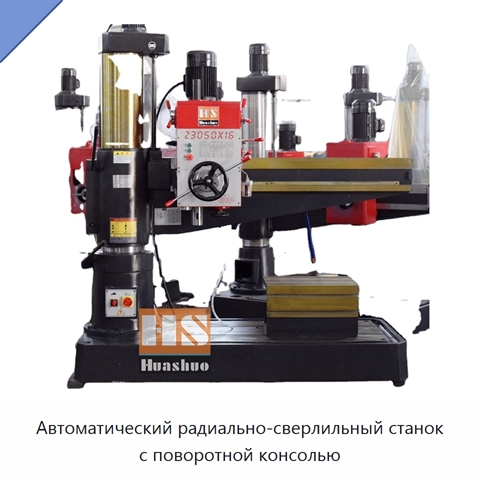
Автоматический радиально-сверлильный станок с поворотной консолью
Модель: РЛЭ-41(8Э)
Автоматический радиально-сверлильный станок с поворотной консолью оснащён компонентами шестерёнчатого насоса. Максимальный диаметр сверления составляет 50 мм; напряжение — 380 В, мощность — 4 кВт.
 +5 фото
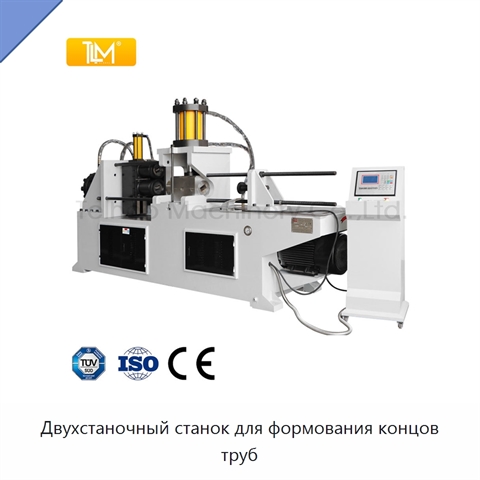
Двухстаночный станок для формования концов труб
Модель: КЮЖ-71(9И)
Станок оснащён микрокомпьютерным управлением, а рабочее воздействие формируется гидравлическим давлением, благодаря чему оборудование работает устойчиво. Педальный переключатель объединяет автоматический запуск, аварийную остановку и возобновление работы, обеспечивая безопасное управление в ходе цик