Артикул: 355-611 Модель: ЕФВ-97(9К) Секция: Дополнительная

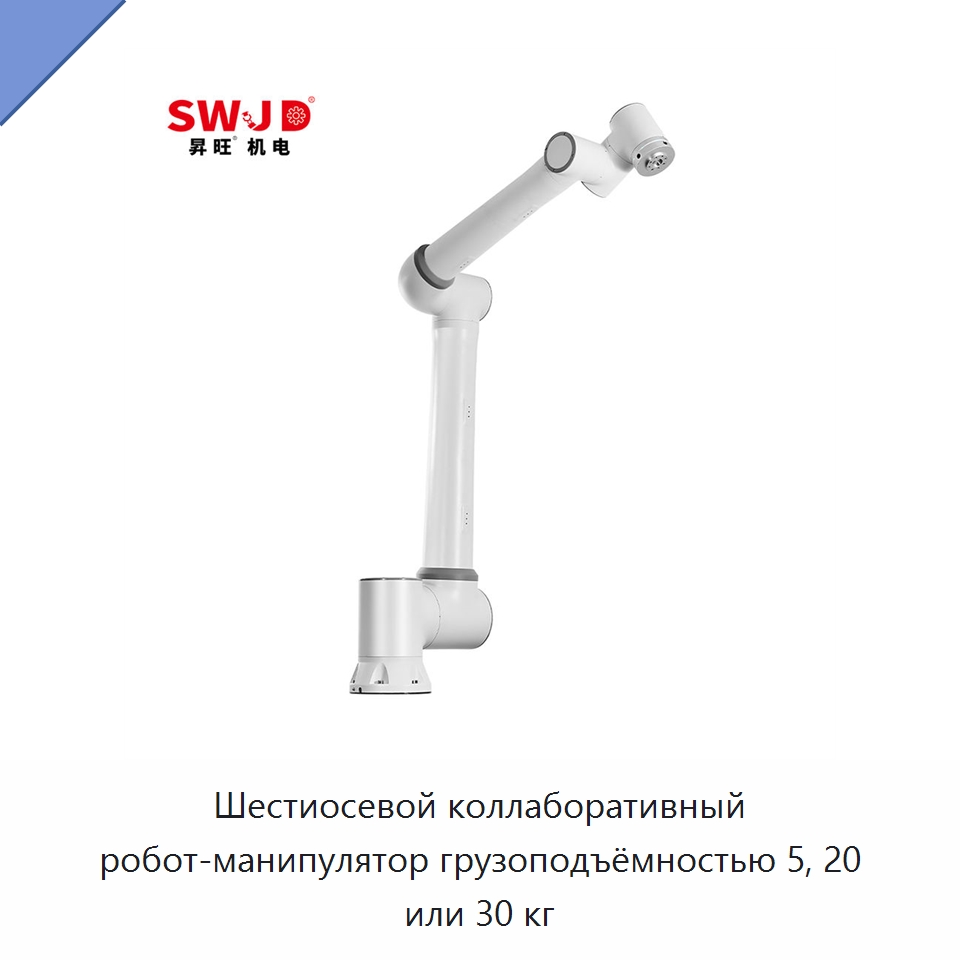
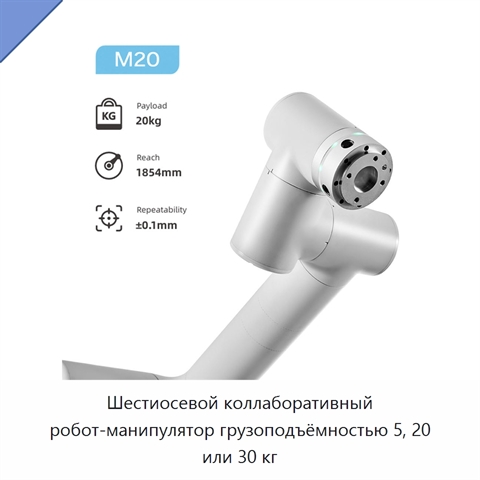
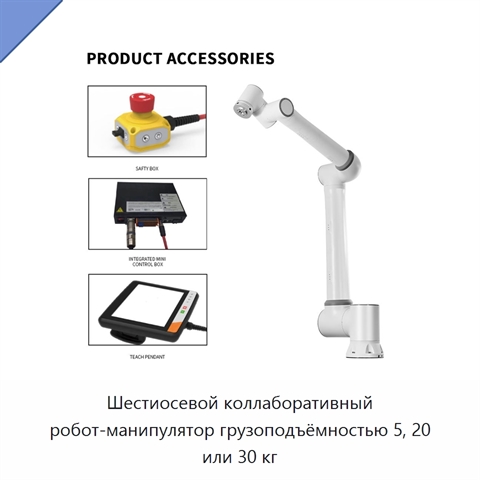
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5, 20 или 30 кг

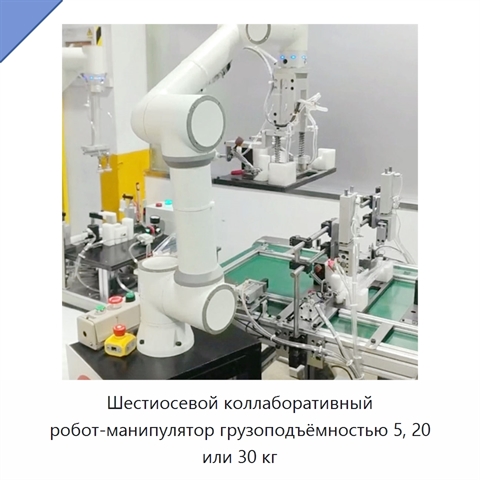
Робот-манипулятор поддерживает интеграцию концевых исполнительных устройств и совместимость с многоцелевыми роботами, системами технического зрения и захватами. Варианты мощности — 4 кВт, 1 кВт и 624 Вт; варианты напряжения — 220 и 380 В. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЕФВ-97(9К) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяCheap Diy Robotic Arm 5kg 20kg 30kg 6 Axis Laser MIG Welding Palletizing Collaborative Robot Arm for Integration End Effectors, High-Precision 20kg Cobot Palletizer Robot Arm PLC Motor Automatic Collaborative Palletizing System for Boxes Cartons Bottles, Automatic Palleter Collaborative Robots 6 Axis 30kg 50kg Palletizing Box Bag Robotic Arm No Programming Cobot for Assembly Line
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

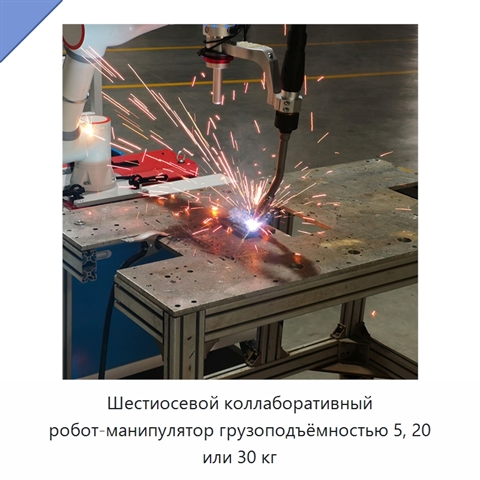
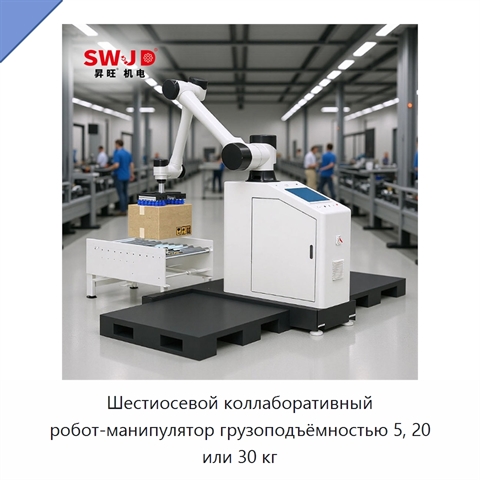
Коллаборативный робот-манипулятор применяется для лазерной сварки, паллетирования и интеграции концевых исполнительных устройств.

Характеристики ЕФВ-97(9К)

Модель (по базе 91Т)ЕФВ-97(9К)
Совместимый тип продуктаконцевые исполнительные устройства, многоцелевые роботы, системы технического зрения, захваты
Основные компонентыПЛК, мотор, двигатель, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)4 кВт, 1 кВт, 624 Вт
Напряжение220 В, 380 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЕФВ-97(9К) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата актуализации информации: 13.09.26

Производитель и параметры оборудования проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
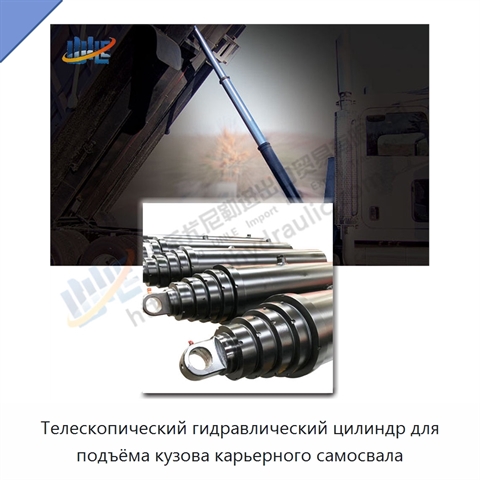
Телескопический гидравлический цилиндр для подъёма кузова карьерного самосвала+3 фото

Телескопический гидравлический цилиндр для подъёма кузова карьерного самосвала
Модель: ХЭД-52(4Н)
Телескопический гидравлический цилиндр предназначен для подъёма кузова карьерного самосвала. Корпус выполнен из стали, конструкция представляет собой поршневой цилиндр.
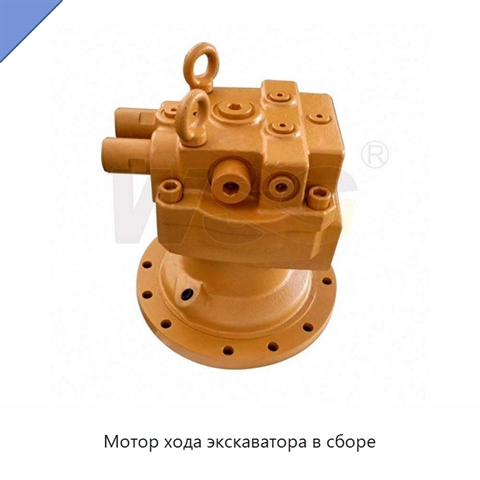
Мотор хода экскаватора в сборе+5 фото

Мотор хода экскаватора в сборе

Модель: ЮГИ-91(2К)
Мотор хода в сборе представляет собой деталь экскаватора для строительной техники.
Гидравлический станок 3 в 1 для резки, гибки и пробивки медных шин толщиной до 12 мм и шириной до 20,5 мм+3 фото

Гидравлический станок 3 в 1 для резки, гибки и пробивки медных шин толщиной до 12 мм и шириной до 20,5 мм
Модель: КХЮ-17(4Ф)
Гидравлический станок 3 в 1 выполняет три операции с медными шинами: резку, гибку и пробивку. Максимальная толщина обрабатываемой шины — 12 мм, максимальная ширина — 20,5 мм. Напряжение станка — 220/380 В.
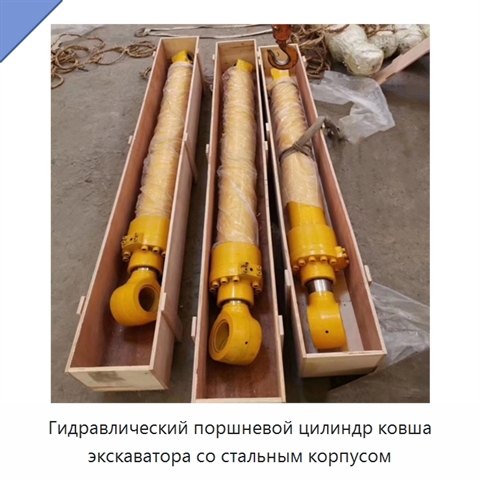
Гидравлический поршневой цилиндр ковша экскаватора со стальным корпусом+5 фото

Гидравлический поршневой цилиндр ковша экскаватора со стальным корпусом

Модель: КЖУ-92(1К)
Гидравлический цилиндр предназначен для ковша экскаватора. Корпус изготовлен из стали, конструкция выполнена в виде поршневого цилиндра.