
Артикул: 355-597
Модель: ХБЮ-58(9Е)
Секция: Дополнительная
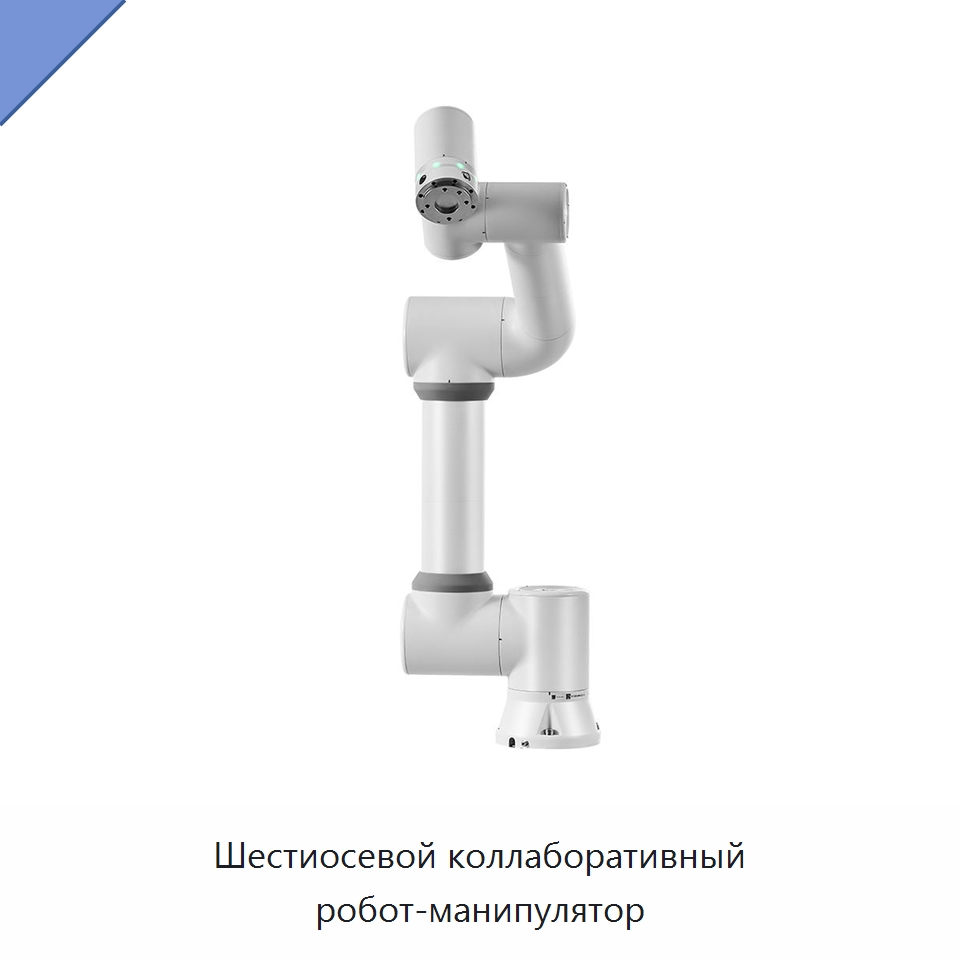
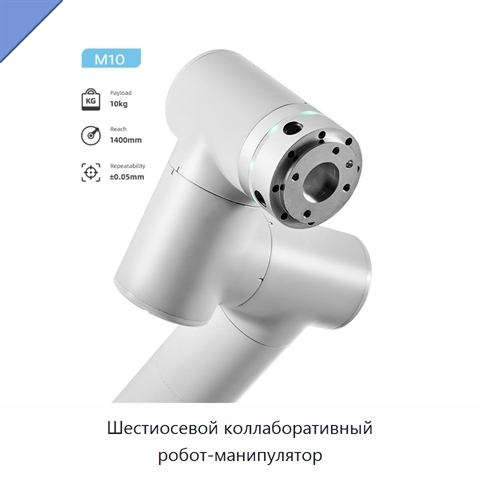
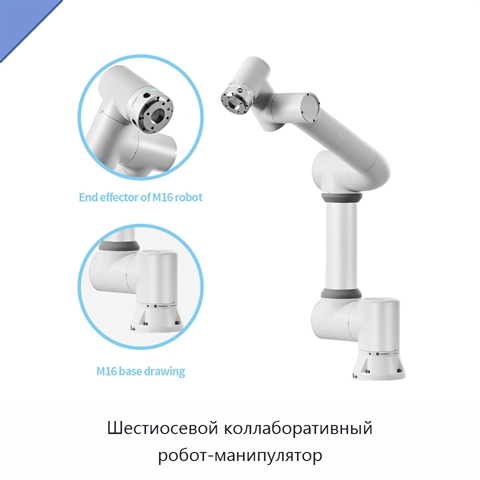
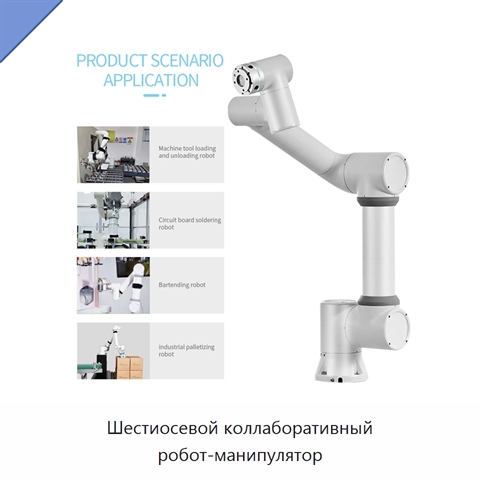
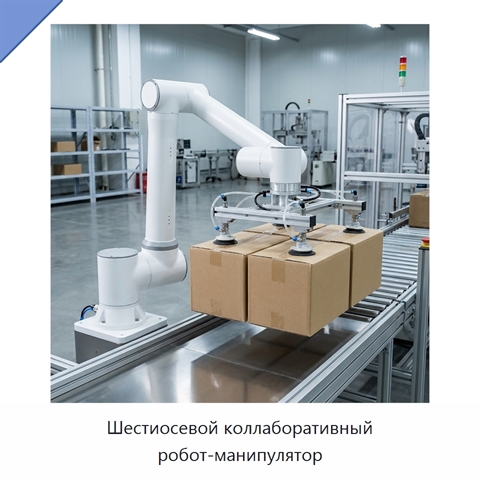
Шестиосевой коллаборативный робот-манипулятор
Коллаборативный робот-манипулятор рассчитан на полезную нагрузку 10 кг и рабочий вылет 1400 мм. Управление выполняется с 10,1-дюймовой панели обучения, мобильного терминала или через веб-приложение. Повторяемость положения составляет ±0,1 мм в соответствии с ISO 9283. Углы и скорости перемещения осей имеют следующие значения: основание — ±175° и ±120 %/с; плечо — от +85° до −265° и ±120 %/с; локоть — ±160° и ±120 %/с; первое запястное сочленение — от +85° до −265° и ±180 %/с; второе и третье запястные сочленения — по ±175° и ±180 %/с. Типичная скорость составляет 2 м/с. Степень защиты — IP54, доступны варианты IP64 и IP65. Монтаж возможен в любой ориентации. Уровень шума — менее 70 дБ. Порты ввода-вывода включают два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Для инструмента предусмотрено питание 24 В, 1,5 А. Монтажный габарит составляет 240 мм. Масса робота — 40 кг. Рабочая температура — от 0 до 45 °C, относительная влажность — не более 90 % без конденсации. Материалы — алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
Коллаборативный робот-манипулятор предназначен для автоматизации паллетирования и сварочных операций.
Характеристики ХБЮ-58(9Е)
Модель (по базе 91Т)ХБЮ-58(9Е)
Совместимый тип продуктаконцевые исполнительные устройства, многоцелевые роботы, системы технического зрения, захваты
Основные компонентыПЛК, двигатель, система загрузки, система круглосуточной работы, система авторизации зависимостей, основная рама, система ценностей
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)4 кВт, 1 кВт, 624 Вт
Напряжение220 В, 380 В
Коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ХБЮ-58(9Е) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ХБЮ-58(9Е) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней проверки актуальности данных: 02.10.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
 +3 фото
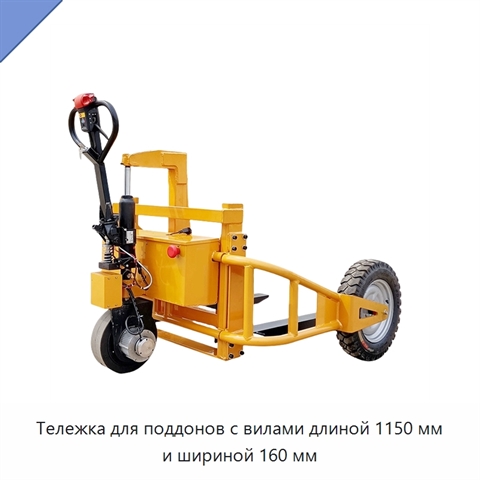
Тележка для поддонов с вилами длиной 1150 мм и шириной 160 мм
Модель: БФЕ-85(1К)
Новая тележка для поддонов оснащена вилами длиной 1150 мм и шириной 160 мм.
 +2 фото
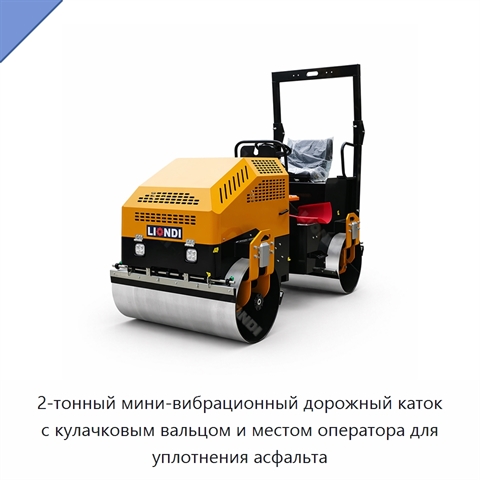
2-тонный мини-вибрационный дорожный каток с кулачковым вальцом и местом оператора для уплотнения асфальта
Модель: ЖЭЛ-78(2А)
2-тонный мини-вибрационный дорожный каток оснащён кулачковым вальцом типа «овечья нога» и местом оператора. Каток предназначен для уплотнения асфальта, преодолевает уклон до 40 % и имеет мощность 35,4 л. с.
 +4 фото
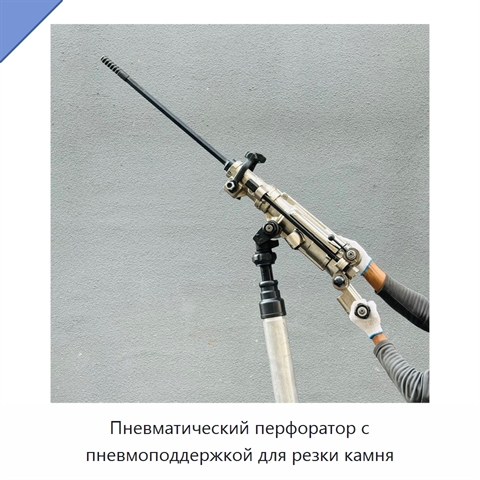
Пневматический перфоратор с пневмоподдержкой для резки камня
Модель: КНЭ-91(9Л)
Пневматический перфоратор с пневмоподдержкой предназначен для резки камня. Материал — нержавеющая сталь; тип патрона — шестигранный.
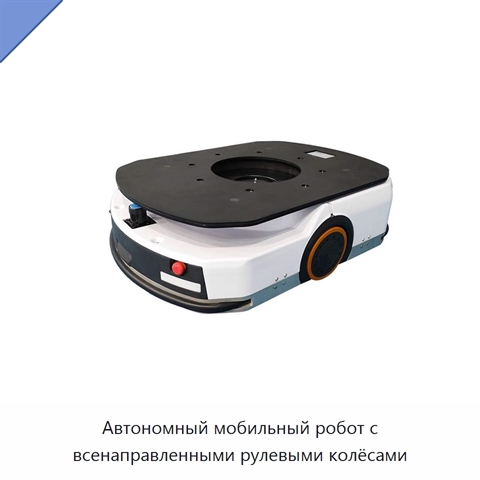
Автономный мобильный робот с всенаправленными рулевыми колёсами
Модель: ЕМФ-17(2Э)
Робот использует лазерную навигацию. Время работы составляет 6–8 ч. Длина вил — 0, ширина вил — 0.