Коллаборативные роботы

Товары

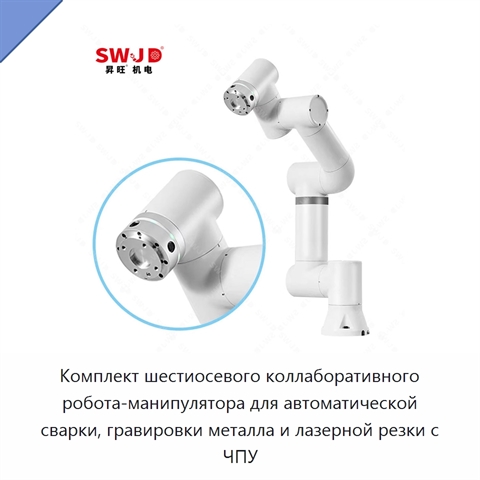
Комплект шестиосевого коллаборативного робота-манипулятора для автоматической сварки, гравировки металла и лазерной резки с ЧПУ+1 фото

Комплект шестиосевого коллаборативного робота-манипулятора для автоматической сварки, гравировки металла и лазерной резки с ЧПУ

Модель: КАТ-45(5Я)
Комплект шестиосевого коллаборативного робота-манипулятора предназначен для автоматической сварки, гравировки металла и лазерной резки с ЧПУ. Грузоподъёмность составляет 5 кг, досягаемость — 922 мм. Шесть степеней свободы реализованы шестью вращательными сочленениями. Повторяемость позиционирования
Автономный переносной коллаборативный 6-осевой робот-манипулятор для аргоновой и лазерной сварки с обучающим пультом+5 фото

Автономный переносной коллаборативный 6-осевой робот-манипулятор для аргоновой и лазерной сварки с обучающим пультом
Модель: ГЯС-74(7В)
Автономный переносной коллаборативный робот-манипулятор предназначен для аргоновой и лазерной сварки. Робот выполнен в 6-осевой конфигурации с шестью вращательными сочленениями, грузоподъёмностью 5 кг и рабочей досягаемостью 922 мм. Для управления предусмотрены обучающий пульт с диагональю 10,1 дюйм
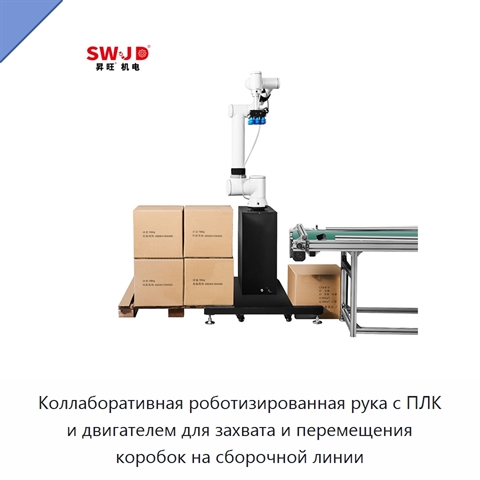
Коллаборативная роботизированная рука с ПЛК и двигателем для захвата и перемещения коробок на сборочной линии+3 фото

Коллаборативная роботизированная рука с ПЛК и двигателем для захвата и перемещения коробок на сборочной линии

Модель: ГНА-48(5У)
Коллаборативная роботизированная рука представляет собой автоматизированную систему обработки и перемещения коробок с ПЛК и двигателем, предназначенную для операций захвата и перемещения на сборочной линии. Конструкция имеет шесть вращательных сочленений и рассчитана на полезную нагрузку 50 кг. Выле
Автоматический шестиосевой промышленный коллаборативный робот-манипулятор для лазерной сварки, распылительной окраски, перемещения палет и упаковки+4 фото

Автоматический шестиосевой промышленный коллаборативный робот-манипулятор для лазерной сварки, распылительной окраски, перемещения палет и упаковки
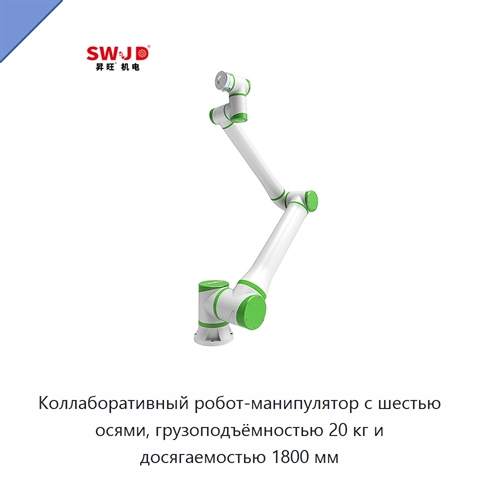
Модель: ВЭГ-42(1Х)
Автоматический промышленный коллаборативный робот-манипулятор выполнен по шестиосевой схеме и предназначен для лазерной сварки, распылительной окраски, перемещения палет, захвата и укладки при упаковке. Он совместим с концевыми исполнительными устройствами, датчиками и захватами. Напряжение составля
Коллаборативный робот-манипулятор с шестью осями, грузоподъёмностью 20 кг и досягаемостью 1800 мм+5 фото

Коллаборативный робот-манипулятор с шестью осями, грузоподъёмностью 20 кг и досягаемостью 1800 мм
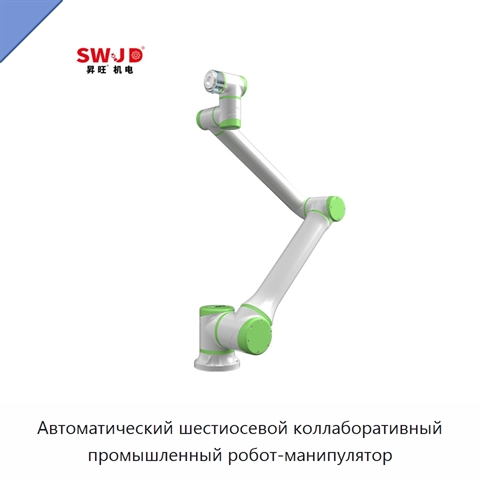
Модель: ФПЭ-84(2Г)
Автоматический промышленный коллаборативный робот-манипулятор имеет шесть осей, грузоподъёмность 20 кг и досягаемость 1800 мм. Он предназначен для захвата и перемещения, сварки, распыления, окрашивания и паллетирования.
Автоматический шестиосевой коллаборативный промышленный робот-манипулятор+4 фото

Автоматический шестиосевой коллаборативный промышленный робот-манипулятор

Модель: ШЯТ-78(1Л)
Робот-манипулятор совместим с концевыми исполнительными устройствами, датчиками и захватами. Напряжение составляет 220 В; мощность — 0,5 кВт, 550 Вт.
Шестиосевой коллаборативный промышленный робот-манипулятор грузоподъёмностью 30 кг+4 фото

Шестиосевой коллаборативный промышленный робот-манипулятор грузоподъёмностью 30 кг

Модель: ЭВЖ-47(9Ж)
Шестиосевой коллаборативный промышленный робот-манипулятор рассчитан на полезную нагрузку 30 кг и совместим с концевыми эффекторами, датчиками и захватами.
Моторизованный робот-паллетизатор 30 кг с системой технического зрения+4 фото

Моторизованный робот-паллетизатор 30 кг с системой технического зрения

Модель: КЯГ-45(9Д)
Моторизованный робот-паллетизатор оснащён системой технического зрения и управлением от ПЛК. Он предназначен для укладки коробок смешанного ассортимента на паллеты, а также для выполнения операций захвата и перемещения. Мощность составляет 2500–3300 Вт, напряжение — 220 или 240 В.
Колонный и декартовый робот-палетайзер с системой на базе ИИ для загрузки поддонов пакетами-паучами и бутылками+3 фото

Колонный и декартовый робот-палетайзер с системой на базе ИИ для загрузки поддонов пакетами-паучами и бутылками
Модель: СЛЕ-71(5П)
Колонный и декартовый робот-палетайзер предназначен для загрузки поддонов на складе пакетами-паучами и бутылками. Система на базе искусственного интеллекта оптимизирует схемы укладки на поддоне и максимизирует использование доступного пространства. Для работы с гибкой упаковкой предусмотрена индивид
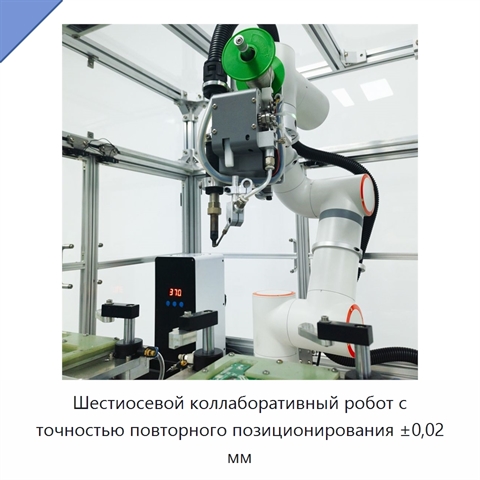
Шестиосевой коллаборативный робот с точностью повторного позиционирования ±0,02 мм+4 фото

Шестиосевой коллаборативный робот с точностью повторного позиционирования ±0,02 мм
Модель: ДГУ-87(2Д)
Мощность автоматического манипулятора составляет 261 Вт; напряжение — 220 или 380 В.
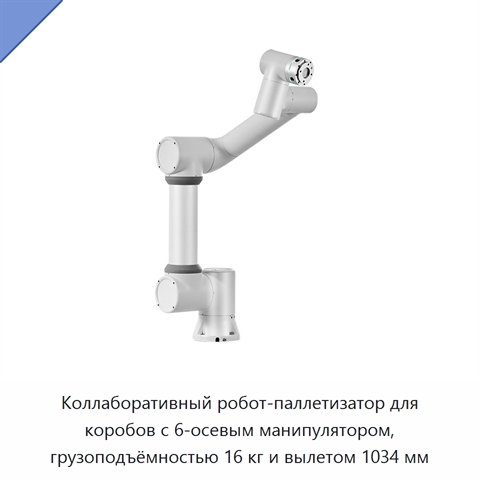
Коллаборативный робот-паллетизатор для коробов с 6-осевым манипулятором, грузоподъёмностью 16 кг и вылетом 1034 мм+4 фото

Коллаборативный робот-паллетизатор для коробов с 6-осевым манипулятором, грузоподъёмностью 16 кг и вылетом 1034 мм
Модель: АБХ-44(9Д)
Коллаборативный робот-паллетизатор для коробов оснащён 6-осевым манипулятором с грузоподъёмностью 16 кг и вылетом 1034 мм. Робот предназначен для захвата и размещения коробов при паллетировании.
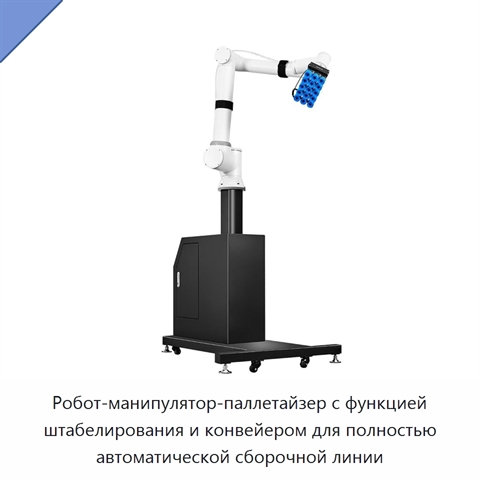
Робот-манипулятор-паллетайзер с функцией штабелирования и конвейером для полностью автоматической сборочной линии+5 фото

Робот-манипулятор-паллетайзер с функцией штабелирования и конвейером для полностью автоматической сборочной линии
Модель: ХЖА-18(4Х)
Робот-манипулятор-паллетайзер выполняет паллетирование и штабелирование совместно с конвейером в составе полностью автоматической сборочной линии. Мощность составляет 294 Вт, напряжение — 220 или 380 В.
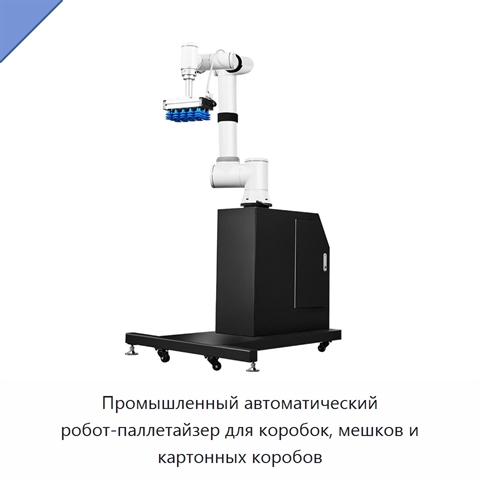
Промышленный автоматический робот-паллетайзер для коробок, мешков и картонных коробов+5 фото

Промышленный автоматический робот-паллетайзер для коробок, мешков и картонных коробов
Модель: ХРА-49(4У)
Промышленный робот-паллетайзер автоматически укладывает коробки, мешки и картонные короба на поддоны. В составе предусмотрены роботизированная рука, ПЛК, двигатель и система загрузки. Мощность составляет 294 Вт, доступны варианты напряжения 220 В и 380 В.
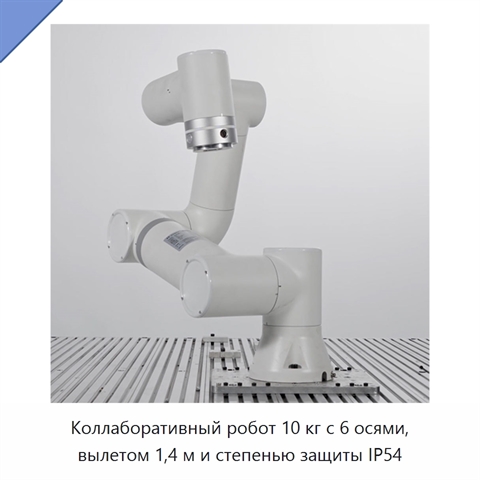
Коллаборативный робот 10 кг с 6 осями, вылетом 1,4 м и степенью защиты IP54+5 фото

Коллаборативный робот 10 кг с 6 осями, вылетом 1,4 м и степенью защиты IP54
Модель: МБУ-52(7Ж)
Коллаборативный робот имеет 6 осей, вылет 1,4 м и степень защиты IP54. В конструкции предусмотрены редуктор, сервомотор, энкодер и контроллер. Мощность робота составляет 294 Вт, напряжение — 220 или 380 В. Робот предназначен для паллетирования и обслуживания станков с ЧПУ.
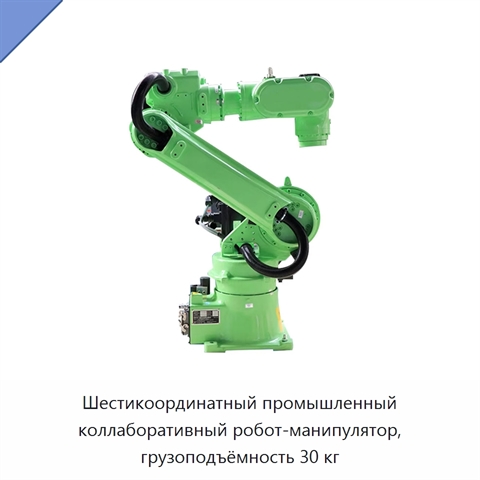
Шестикоординатный промышленный коллаборативный робот-манипулятор, грузоподъёмность 30 кг+4 фото

Шестикоординатный промышленный коллаборативный робот-манипулятор, грузоподъёмность 30 кг
Модель: КНЭ-79(8Ш)
Промышленный коллаборативный робот-манипулятор рассчитан на номинальную нагрузку 30 кг и радиус перемещения 1850 мм. Робот имеет шесть осей с повторяемостью ±0,05 мм. Максимальные углы перемещения составляют: первая ось — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°,
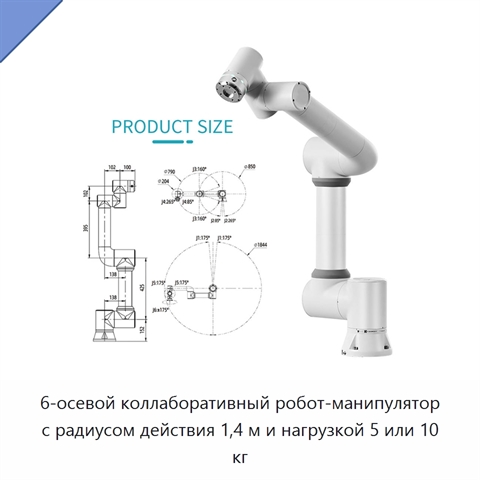
6-осевой коллаборативный робот-манипулятор с радиусом действия 1,4 м и нагрузкой 5 или 10 кг+4 фото

6-осевой коллаборативный робот-манипулятор с радиусом действия 1,4 м и нагрузкой 5 или 10 кг
Модель: ЯПЯ-57(4М)
Шестиосевой коллаборативный робот-манипулятор имеет радиус действия 1,4 м и рассчитан на нагрузку 5 или 10 кг. Мощность составляет 261 Вт, рабочее напряжение — 220 или 380 В. Робот совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройствами и
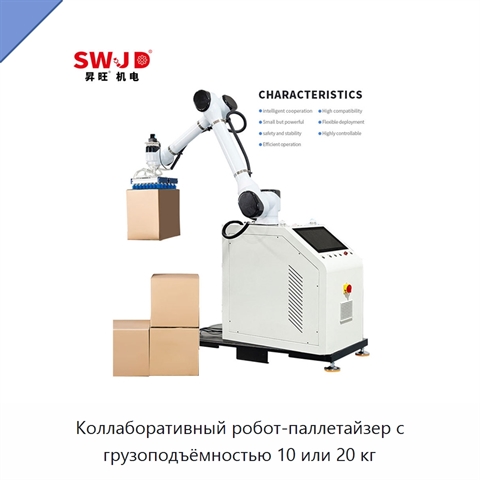
Коллаборативный робот-паллетайзер с грузоподъёмностью 10 или 20 кг+3 фото

Коллаборативный робот-паллетайзер с грузоподъёмностью 10 или 20 кг
Модель: РМА-75(7Н)
Коллаборативный робот-паллетайзер представляет собой систему с роботизированной рукой для паллетирования. Грузоподъёмность составляет 10 или 20 кг. Мощность системы — 315 Вт, напряжение — 220 или 380 В.
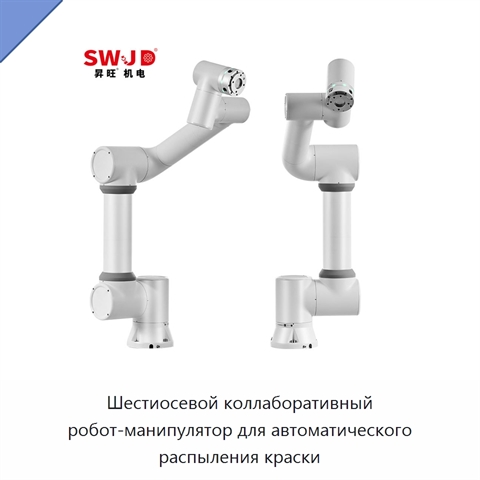
Шестиосевой коллаборативный робот-манипулятор для автоматического распыления краски+4 фото

Шестиосевой коллаборативный робот-манипулятор для автоматического распыления краски
Модель: ХБИ-24(7С)
Шестиосевой коллаборативный робот-манипулятор выполняет автоматическое распыление краски. Мощность составляет 315 Вт, напряжение — 220 или 380 В.
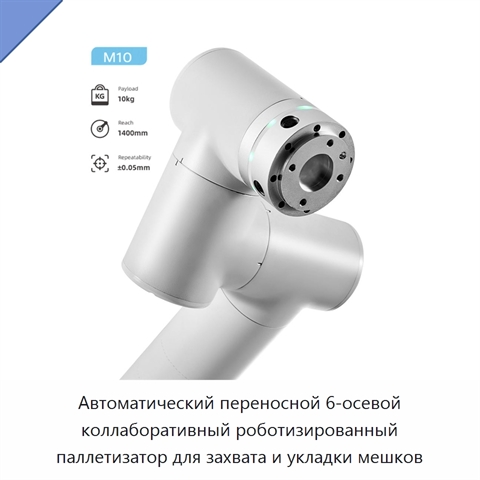
Автоматический переносной 6-осевой коллаборативный роботизированный паллетизатор для захвата и укладки мешков+3 фото

Автоматический переносной 6-осевой коллаборативный роботизированный паллетизатор для захвата и укладки мешков
Модель: ЯШЛ-92(5У)
Автоматический переносной роботизированный паллетизатор выполнен в виде 6-осевой коллаборативной роботизированной руки для захвата, перемещения и укладки мешков. Конструкция имеет шесть вращательных сочленений. Предусмотрены варианты грузоподъёмности 3, 5, 10, 16, 20 и 30 кг, рабочий вылет составляе
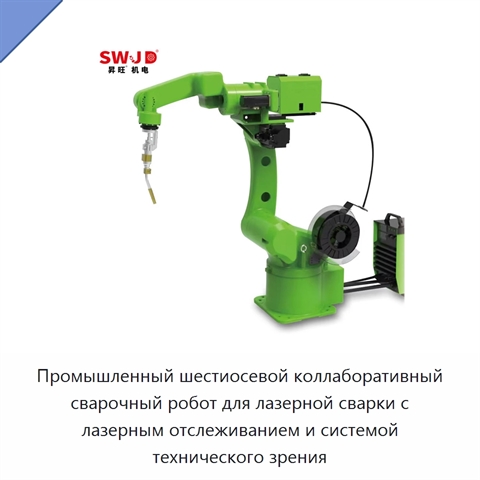
Промышленный шестиосевой коллаборативный сварочный робот для лазерной сварки с лазерным отслеживанием и системой технического зрения+1 фото

Промышленный шестиосевой коллаборативный сварочный робот для лазерной сварки с лазерным отслеживанием и системой технического зрения
Модель: ТПУ-21(5У)
Промышленный коллаборативный сварочный робот предназначен для выполнения сварочных операций, включая лазерную сварку, и оснащён лазерным отслеживанием и системой технического зрения. Манипулятор имеет шесть осей, номинальную грузоподъёмность 10 кг и радиус перемещения 1500 мм. Точность повторяемости
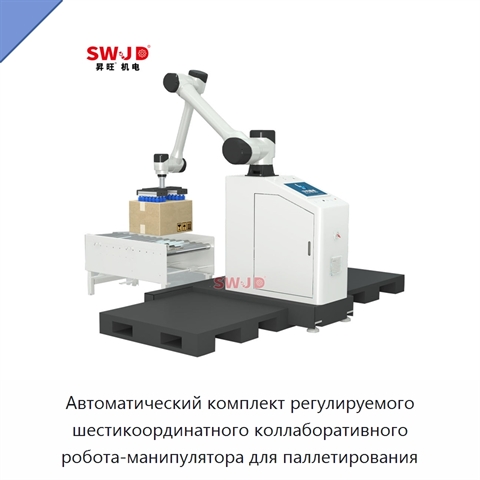
Автоматический комплект регулируемого шестикоординатного коллаборативного робота-манипулятора для паллетирования+2 фото

Автоматический комплект регулируемого шестикоординатного коллаборативного робота-манипулятора для паллетирования
Модель: РВИ-25(8К)
Комплект включает регулируемый шестикоординатный коллаборативный робот-манипулятор для автоматического паллетирования. Его применение не требует программирования; комплект предназначен для складской логистики. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, конечными
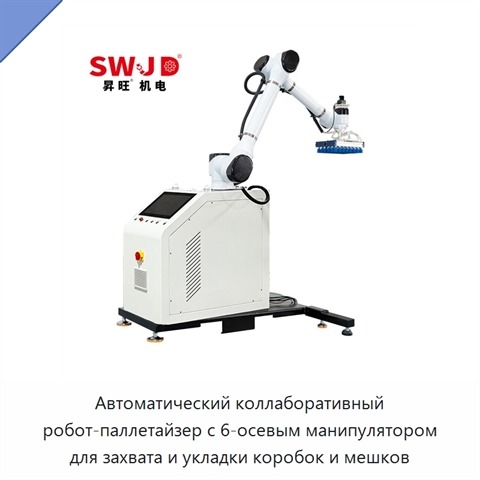
Автоматический коллаборативный робот-паллетайзер с 6-осевым манипулятором для захвата и укладки коробок и мешков+2 фото

Автоматический коллаборативный робот-паллетайзер с 6-осевым манипулятором для захвата и укладки коробок и мешков

Модель: ЯМП-18(1С)
Автоматический коллаборативный робот-паллетайзер с 6-осевым роботизированным манипулятором выполняет захват и укладку коробок и мешков. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми рабочими органами и многоцелевыми роботами.