


Артикул: 523-602
Модель: ЭФР-44(1Ж)
Секция: Дополнительная
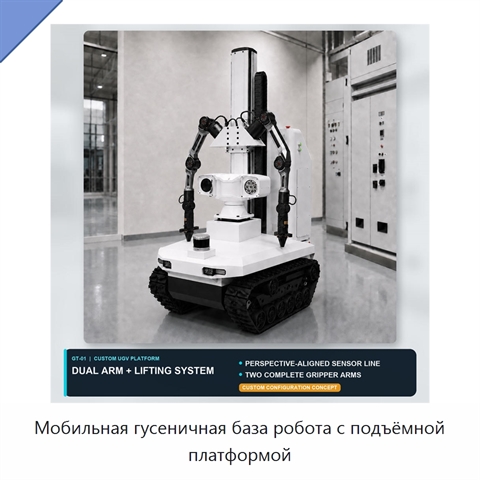
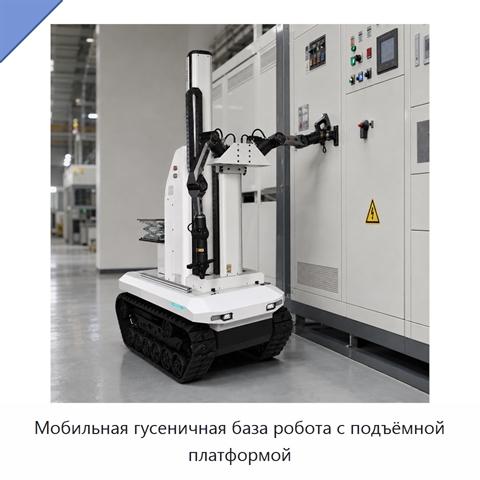
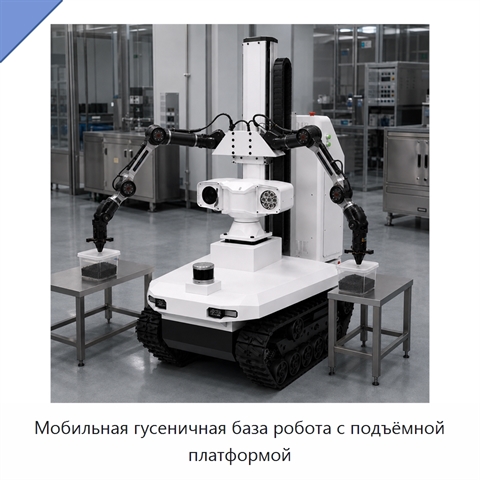
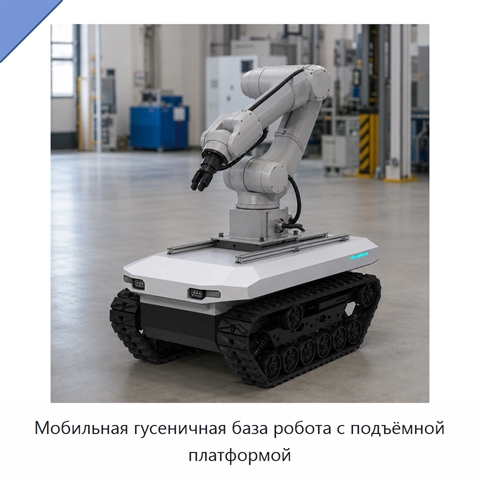
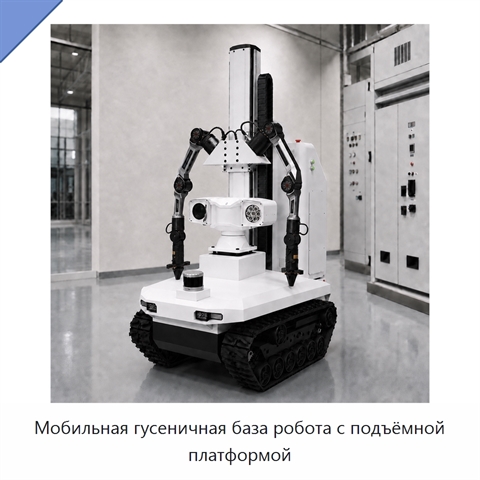
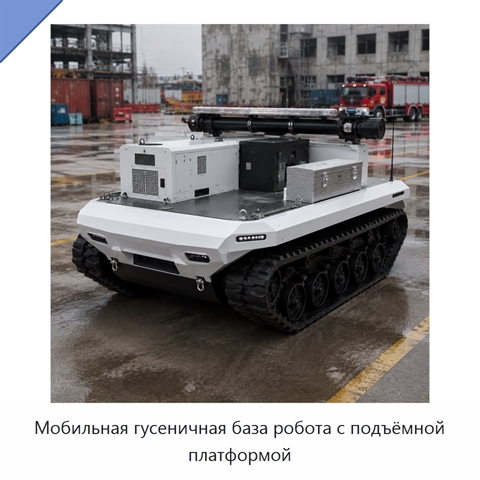
Мобильная гусеничная база робота с подъёмной платформой
Мобильная гусеничная база робота оснащена подъёмной платформой и имеет стандартную полезную нагрузку 300 кг. Конструкция включает два полноценных роботизированных манипулятора с настраиваемыми концевыми рабочими органами. Вертикальная подъёмная ось позволяет регулировать рабочую высоту. Шкаф контроллера размещён за подъёмным узлом. Для визуального контроля предусмотрен крупный модуль технического зрения, а в передней части может устанавливаться дополнительный лидар. Опционально доступны навигационные функции и автоматическая зарядка. Механическая и электрическая части, а также система управления объединены во встроенной конструкции.
Задать вопрос Искать на Baidu
Какую задачу решает мобильная гусеничная база робота
Мобильная гусеничная база робота предназначена для дистанционного управления, манипуляций в опасных зонах, исследований по обслуживанию станков, сбора образцов, эксплуатации оборудования, мобильного технического обслуживания, лабораторной автоматизации и разработки специализированных роботизированных систем.
Характеристики ЭФР-44(1Ж)
Модель (по базе 91Т)ЭФР-44(1Ж)
Функциямногофункциональность, перемещение
Степень защиты IPнастраиваемая
Полезная нагрузка300 кг
Напряжение24 В, 110 В, 220 В
Мобильная гусеничная база робота - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЭФР-44(1Ж) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЭФР-44(1Ж) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Дата последней проверки актуальности информации: 26.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Мобильная гусеничная база робота, также смотрели:
 +4 фото
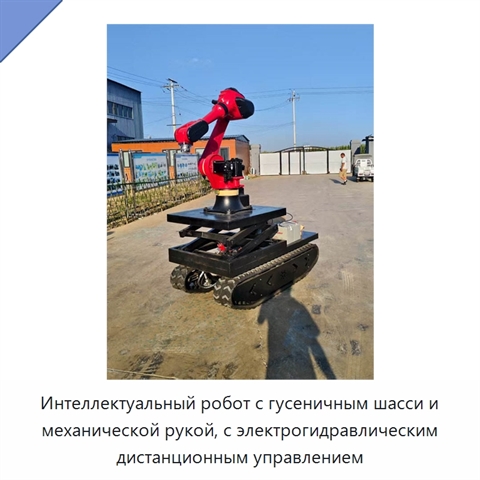
Интеллектуальный робот с гусеничным шасси и механической рукой, с электрогидравлическим дистанционным управлением
Модель: КЮП-51(8Д)
Интеллектуальный робот имеет прочную конструкцию, рассчитанную на длительную эксплуатацию и надежную работу в рабочем процессе. Его функциональное оснащение включает несколько возможностей, предназначенных для удовлетворения разнообразных потребностей пользователя и выполнения разных операций. Подго
 +5 фото
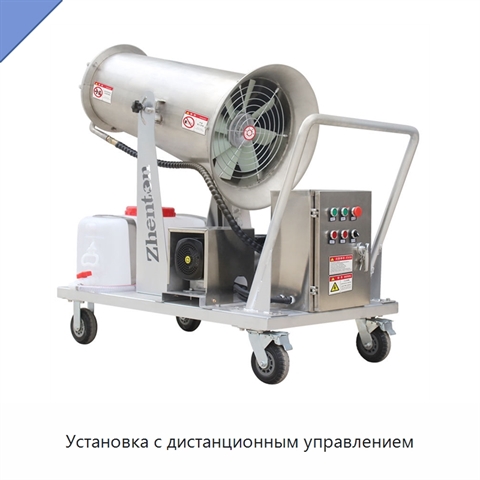
Установка с дистанционным управлением
Модель: ГЯГ-92(5Х)
Установка выполнена из металла и оснащена насосным распылителем.
 +4 фото
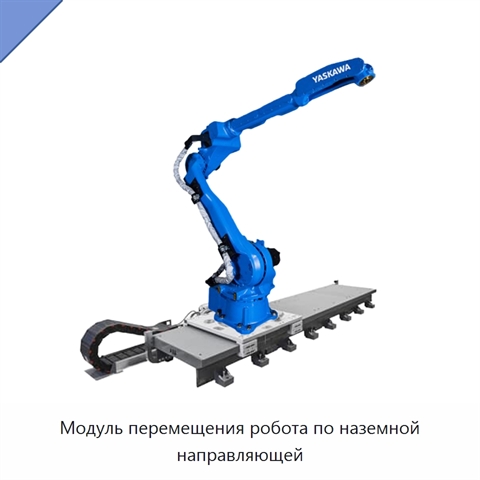
Модуль перемещения робота по наземной направляющей
Модель: ПХЮ-78(9А)
Модуль перемещения робота выполнен как платформа скольжения для поступательного перемещения роботизированного оборудования. Узел оснащён зубчатой рейкой и линейной направляющей, обеспечивающей плавное и эффективное линейное движение. Конструкция поддерживает перемещение по седьмой оси и обеспечивает
 +5 фото
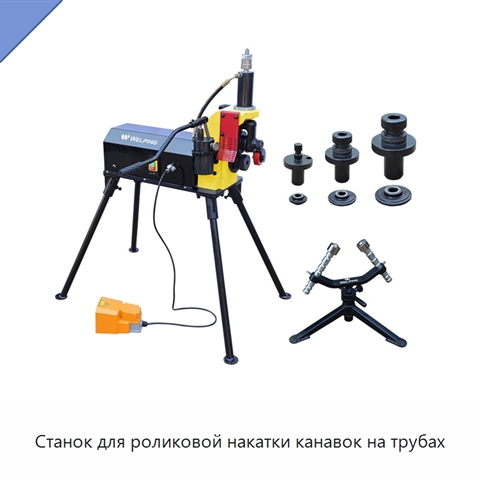
Станок для роликовой накатки канавок на трубах
Модель: ВКЯ-85(9П)
Станок для роликовой накатки канавок предназначен для обработки стальных труб. Он совместим с трубами из углеродистой и нержавеющей стали, для которых предусмотрен диапазон диаметра 50,8–304,8 мм. Максимальная толщина стенки трубы составляет 10 мм. Выходная скорость равна 23 об/мин, мощность двигате