

Артикул: 530-541
Модель: РТУ-84(2У)
Секция: Дополнительная
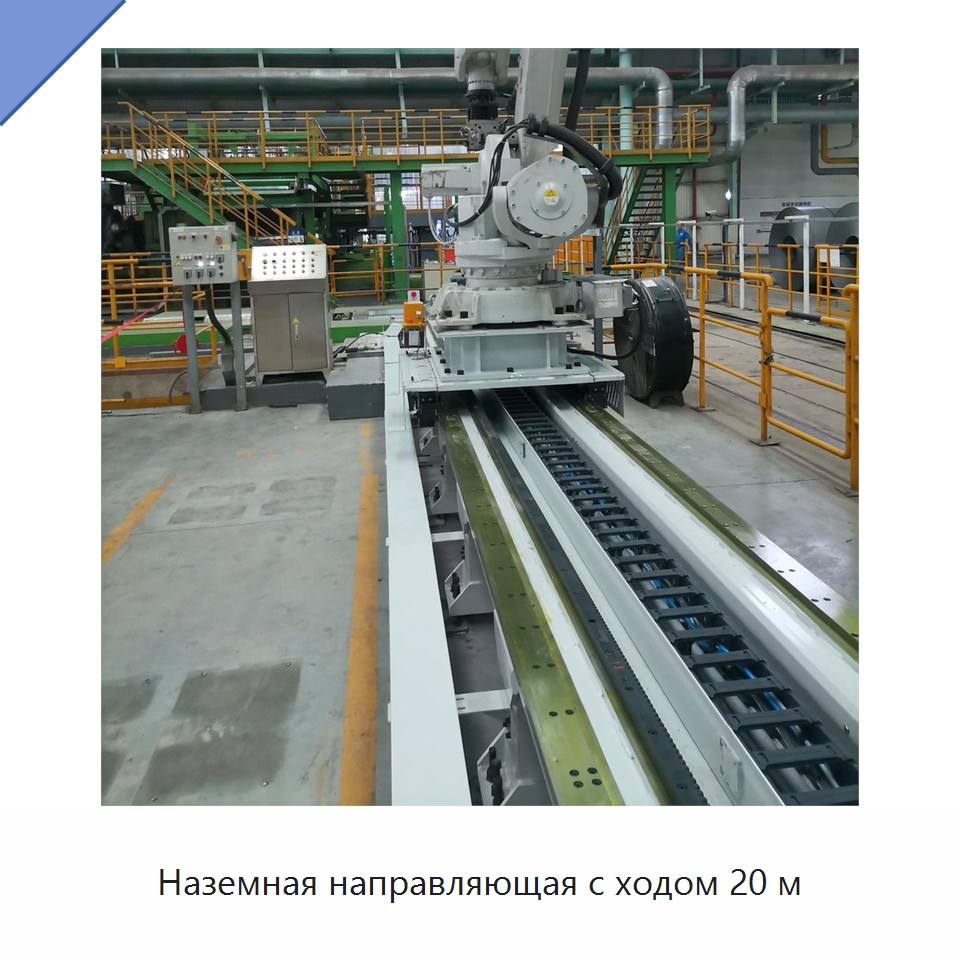
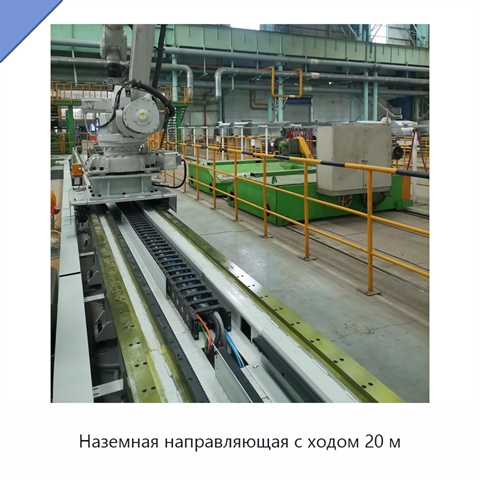
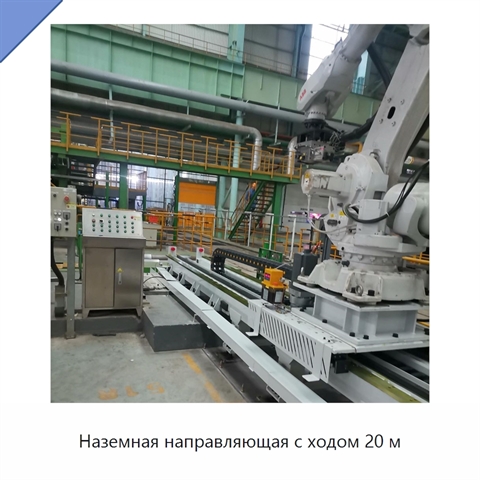
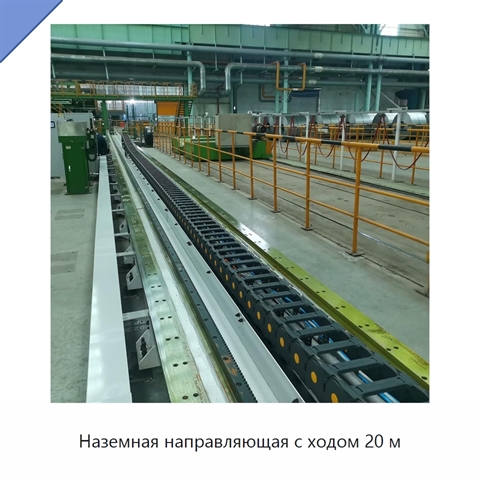
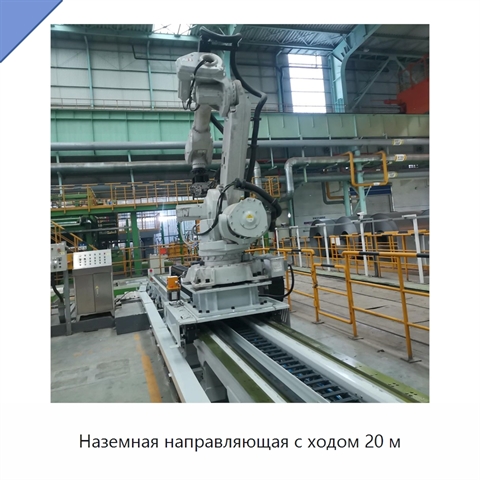
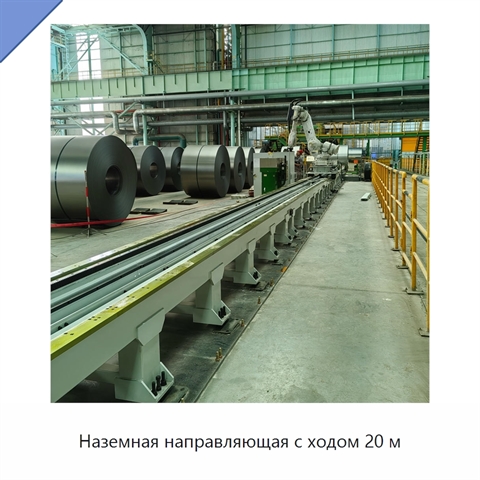
Наземная направляющая с ходом 20 м
Конструкция направляющей выполнена в приподнятом исполнении и улучшает видимость рабочей зоны. Изделие рассчитано на эксплуатацию в жёстких рабочих условиях. Распыление под высоким давлением обеспечивает точное нанесение различных материалов. Пользовательский интерфейс прост в эксплуатации и поддерживает эффективный рабочий процесс. В составе предусмотрены ПЛК, подшипник, двигатель и зубчатая передача; качественные компоненты обеспечивают надёжную работу изделия. Мощность составляет 3 кВт, напряжение — 380 В.
Задать вопрос Искать на Baidu
Какую задачу решает наземная направляющая
Наземная направляющая применяется в составе седьмой оси промышленного робота для доступа к рабочей зоне при техническом обслуживании.
Характеристики РТУ-84(2У)
Модель (по базе 91Т)РТУ-84(2У)
Основные компонентыПЛК, подшипник, двигатель, зубчатая передача
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)3 кВт
Напряжение380 В
Наземная направляющая - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации РТУ-84(2У) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации РТУ-84(2У) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 29.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Наземная направляющая, также смотрели:
 +5 фото
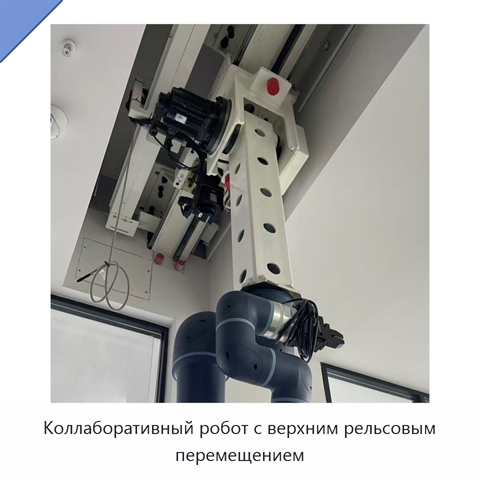
Коллаборативный робот с верхним рельсовым перемещением
Модель: ПГЭ-41(9Я)
Коллаборативный робот управляется через ПЛК. В его состав входят подшипник, двигатель и шестерня. Мощность двигателя составляет 3 кВт, напряжение — 380 В. Такое исполнение объединяет управляющий элемент, механические узлы и числовые параметры в одном изделии. Эти части собраны в общей конструкции и
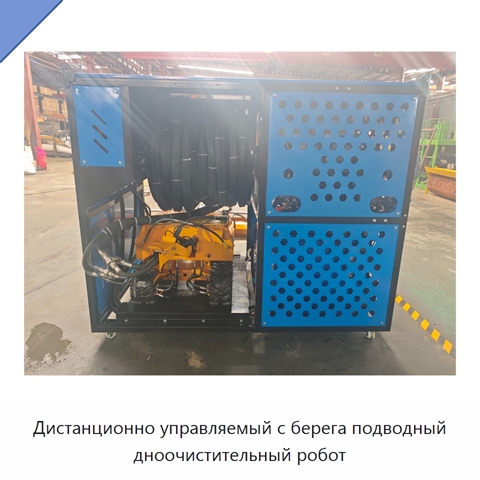
Дистанционно управляемый с берега подводный дноочистительный робот
Модель: ЕШП-15(4С)
Подводный дноочистительный робот использует сонарное картирование для целенаправленной очистки дна. Он оснащён режущей головкой для работы с затвердевшим илом и глиной и системой высокоточного позиционирования.
 +5 фото
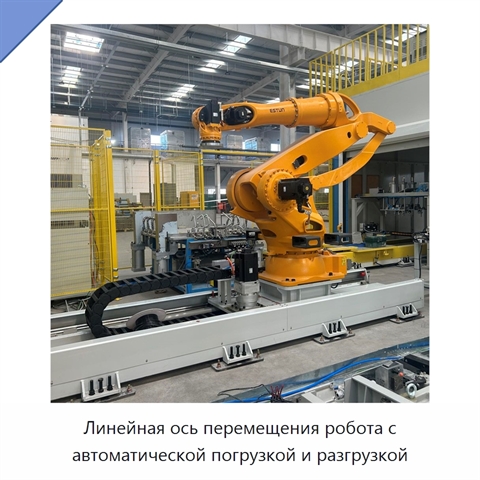
Линейная ось перемещения робота с автоматической погрузкой и разгрузкой
Модель: ЕТЮ-92(1Ш)
Линейная ось перемещения робота рассчитана на работу с тяжёлой грузовой нагрузкой до 100 кг. Длина направляющей составляет 3,5 м. Установленный двигатель имеет мощность 3 кВт, а напряжение оборудования составляет 380 В. В конструкцию входят шестерня, двигатель, редуктор и программируемый логический