
Артикул: 172-837
Модель: АРБ-87(4Р)
Секция: Дополнительная
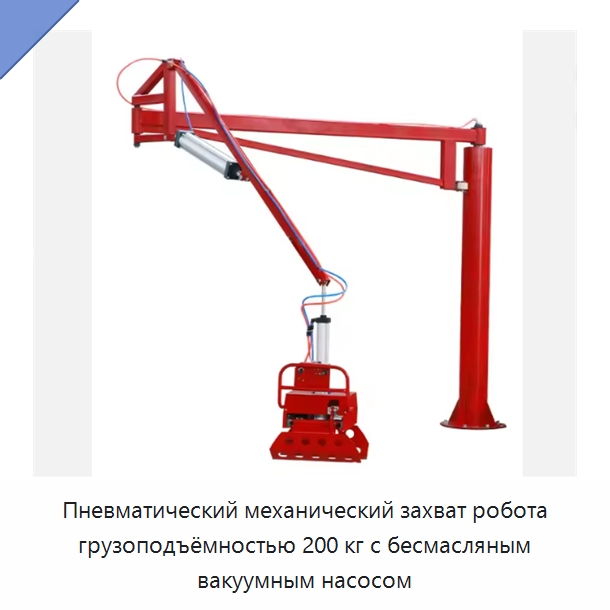
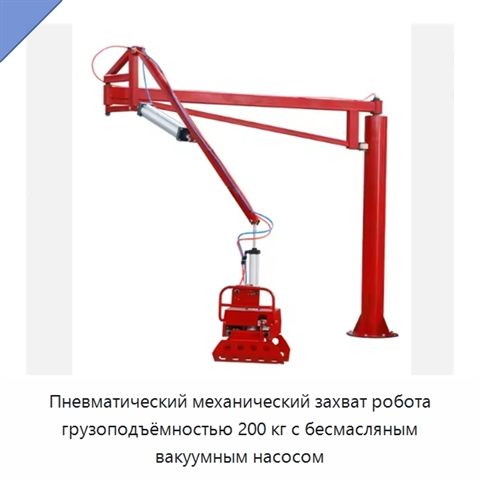
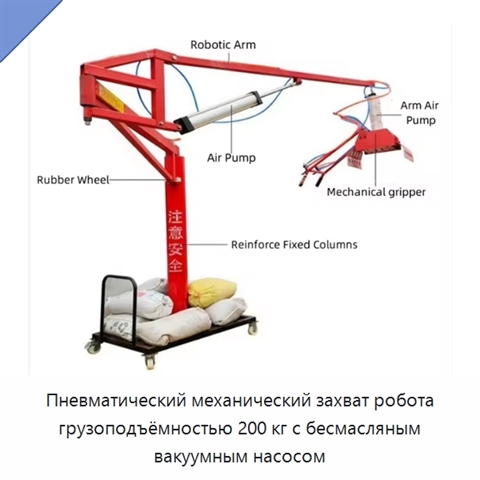
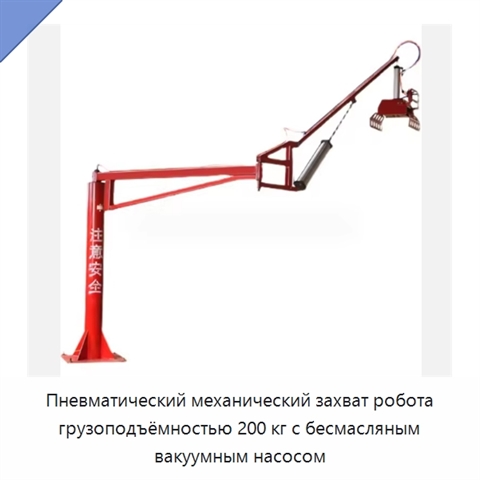
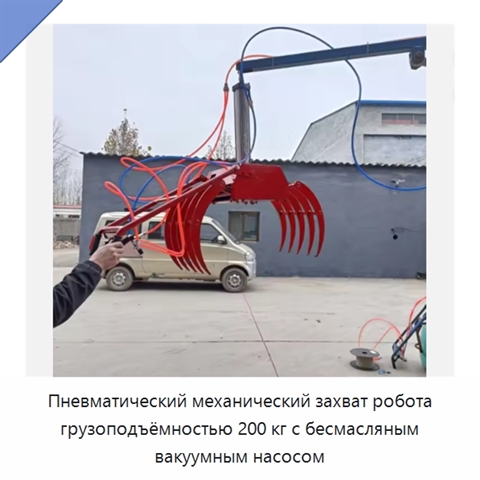
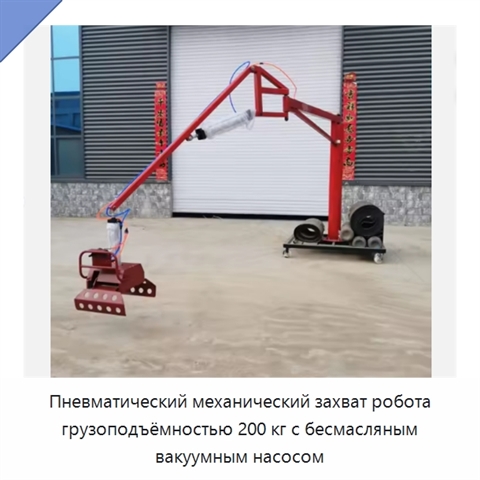
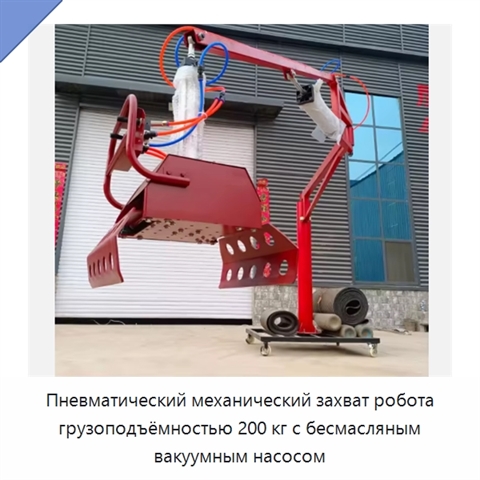
Пневматический механический захват робота грузоподъёмностью 200 кг с бесмасляным вакуумным насосом
Пневматический механический захват робота имеет грузоподъёмность 200 кг и предназначен для точного манипулирования тяжёлыми объектами. Утолщённая стальная конструкция рассчитана на долговечную работу при тяжёлых нагрузках. Бесмасляный вакуумный насос обеспечивает тихую и эффективную работу и не требует обслуживания. Регулируемый захват адаптируется к объектам различных форм, а высокая точность позволяет аккуратно обращаться с хрупкими предметами. Горизонтальный ход составляет 550 мм, вертикальный ход — 1850 мм. Габариты захвата составляют 3000 × 5000 мм, масса — 300 кг.
Задать вопрос Искать на Baidu
Какую задачу решает пневматический захват робота
Пневматический механический захват робота используют для точного захвата и манипулирования тяжёлыми объектами, включая предметы различных форм и хрупкие изделия.
Характеристики АРБ-87(4Р)
Модель (по базе 91Т)АРБ-87(4Р)
Габариты (Д × Ш × В)3000 × 5000 мм
Горизонтальный ход (мм)550 мм
Вертикальный ход (мм)1850 мм
Масса300 кг
Пневматический захват робота - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации АРБ-87(4Р) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации АРБ-87(4Р) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней проверки актуальности данных: 26.08.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Пневматический захват робота, также смотрели:
 +5 фото
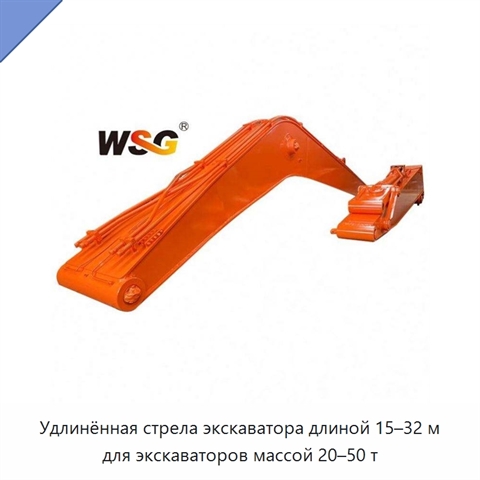
Удлинённая стрела экскаватора длиной 15–32 м для экскаваторов массой 20–50 т
Модель: ЛША-72(9М)
Удлинённая стрела экскаватора имеет длину 15–32 м и предназначена для использования в качестве навесного оборудования на экскаваторах массой 20–50 т.
 +5 фото
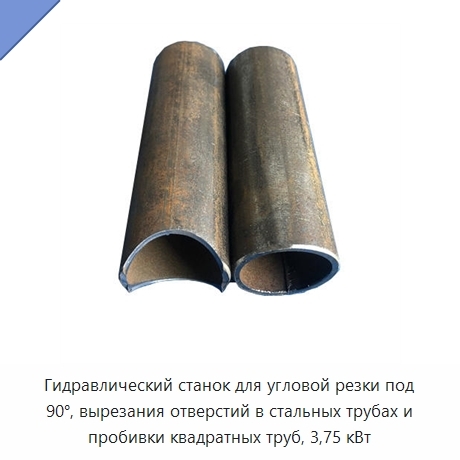
Гидравлический станок для угловой резки под 90°, вырезания отверстий в стальных трубах и пробивки квадратных труб, 3,75 кВт
Модель: ФСУ-71(7Я)
Гидравлический станок выполняет угловую резку под 90°, вырезание отверстий в стальных трубах и пробивку квадратных труб. Мощность мотора составляет 3,75 кВт.
 +3 фото
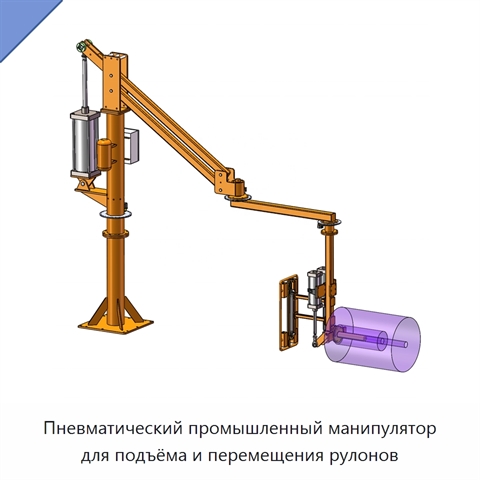
Пневматический промышленный манипулятор для подъёма и перемещения рулонов
Модель: ДЛА-74(4Д)
Промышленный манипулятор оснащён жёсткой стальной рукой, которая обеспечивает сложные наклоны и повороты. Конструкция позволяет перемещать изделие даже при его удержании вне центра масс; эта возможность особенно важна при работе с тяжёлыми грузами или предметами неудобной формы. Оператор направляет
 +5 фото
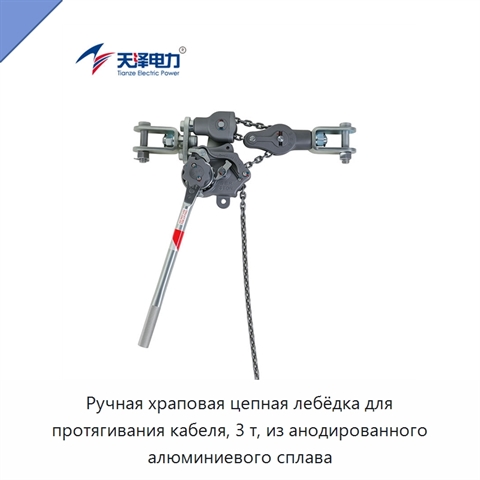
Ручная храповая цепная лебёдка для протягивания кабеля, 3 т, из анодированного алюминиевого сплава
Модель: ВАВ-17(7В)
Ручная храповая цепная лебёдка на 3 т предназначена для протягивания и натяжения кабеля. Лебёдка изготовлена из алюминиевого сплава, поверхность которого обработана анодированием.