

Артикул: 210-342
Модель: ЮБФ-18(4Ш)
Секция: Дополнительная
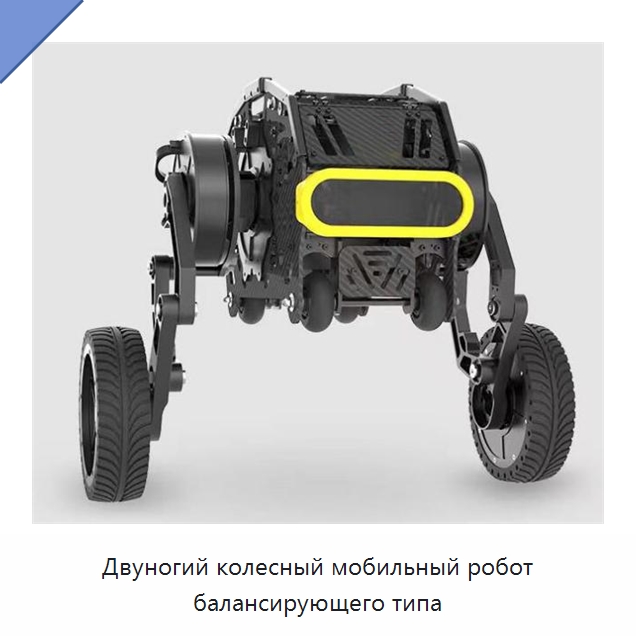
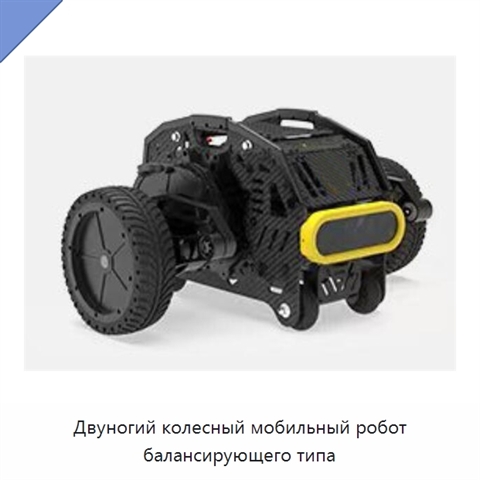
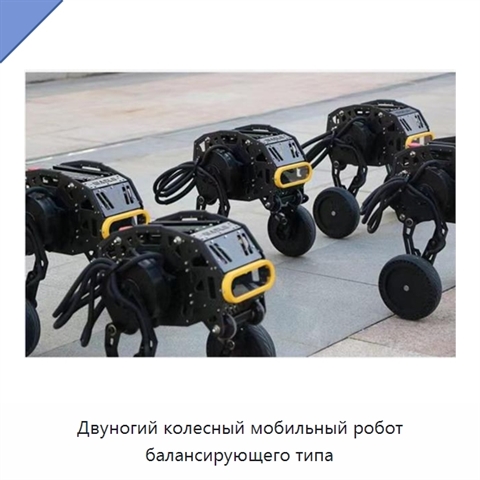
Двуногий колесный мобильный робот балансирующего типа
Двуногий мобильный робот балансирующего типа оснащён приводными колёсами и шестью двигателями суставов с прямым приводом. Колёсная схема обеспечивает скоростное перемещение, а ноги позволяют маневрировать при преодолении препятствий и двигаться по различным типам рельефа. Прямоприводная конструкция не имеет передаточного механизма, а фланцевые соединения упрощают техническое обслуживание. Адаптер питания рассчитан на входное напряжение 220 В переменного тока и выдаёт 33 В при токе 8 А. Рабочее напряжение двигателей составляет 28–32 В, номинальное напряжение — 32 В, номинальный ток — 12 А, номинальный крутящий момент — 9,6 Н·м, номинальная частота вращения — 115 об/мин. Разрешение энкодера составляет 15 бит, масса двигателя — 2,3 кг. Масса нетто робота равна 22,9 кг, а габариты в положении стоя составляют 540×371×491 мм. Уровень шума при движении — менее 49 дБ. Время непрерывного стояния при температуре окружающей среды 25 °C составляет не менее 90 мин, а время непрерывного высокоскоростного движения при 34 °C — 4 ч. Высота прыжка без нагрузки составляет около 8 см. Максимальная скорость перемещения в положении для движения ползком — 1,6 м/с. Максимальная дистанция связи с пультом управления составляет 2 км, чувствительность приёмника — −104 дБм, выходная частота — 2,4 ГГц, максимальная безопасная дистанция управления — 150 м. Литиевая батарея ёмкостью 170 Вт·ч сохраняет более 80 % начальной ёмкости после 1000 циклов.
Задать вопрос Искать на Baidu
Какую задачу решает двуногий колесный робот
Двуногий колесный мобильный робот применяется при пожаротушении и реагировании на чрезвычайные ситуации.
Характеристики ЮБФ-18(4Ш)
Модель (по базе 91Т)ЮБФ-18(4Ш)
Выходной ток8 А
Выходное напряжение33 В
Двуногий колесный робот - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЮБФ-18(4Ш) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЮБФ-18(4Ш) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Дата последней проверки актуальности информации: 27.08.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Двуногий колесный робот, также смотрели:
 +4 фото
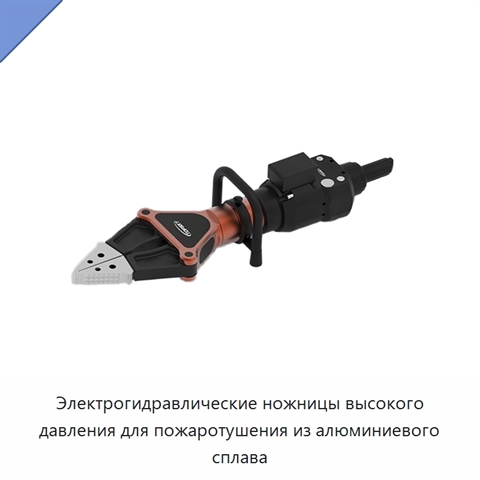
Электрогидравлические ножницы высокого давления для пожаротушения из алюминиевого сплава
Модель: НИЛ-81(1С)
Электрогидравлические ножницы для пожаротушения изготовлены из алюминиевого сплава и рассчитаны на высокое давление. Изделие не содержит опасных химических веществ.
 +5 фото
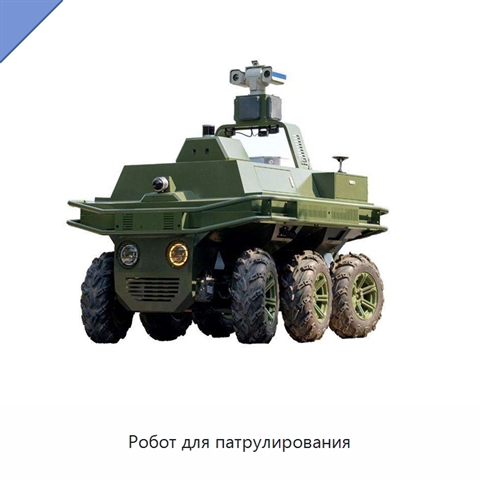
Робот для патрулирования
Модель: МЮБ-27(5Х)
Габариты робота составляют 240×150×90 см. Минимальный дорожный просвет равен 180 мм, масса — 700 кг, минимальный радиус разворота — 2,5 м. Максимальная дальность движения достигает 80 км. Робот способен преодолевать водные препятствия глубиной до 300 мм и подниматься по уклону с максимальным углом 3
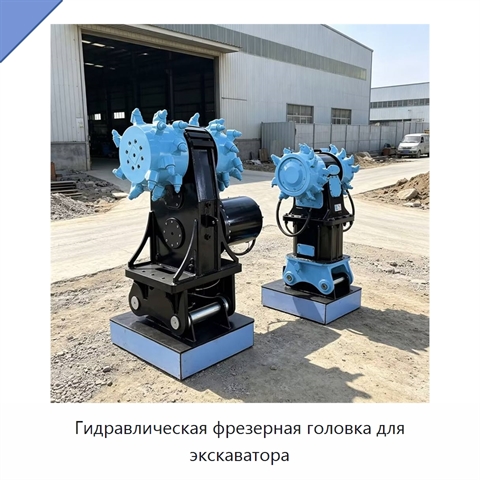
Гидравлическая фрезерная головка для экскаватора
Модель: РЖИ-24(2М)
Фрезерная головка предназначена для переоборудования экскаватора.
 +3 фото
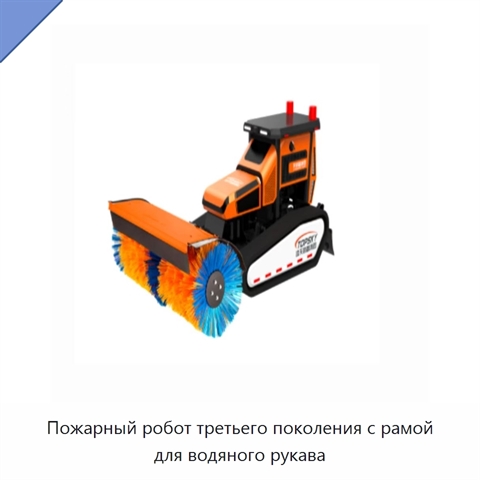
Пожарный робот третьего поколения с рамой для водяного рукава
Модель: НПЮ-42(8Ж)
Робот может оснащаться специализированными средствами для удаления снега и льда: снегоуборочными отвалами, подметальными устройствами, противообледенительными установками, снегоотбрасывателями и ледоколами. Такое оснащение рассчитано на работу на дорогах, в жилых районах, туристических зонах, на объ