

Артикул: 523-501
Модель: КАП-91(7Ш)
Секция: Дополнительная
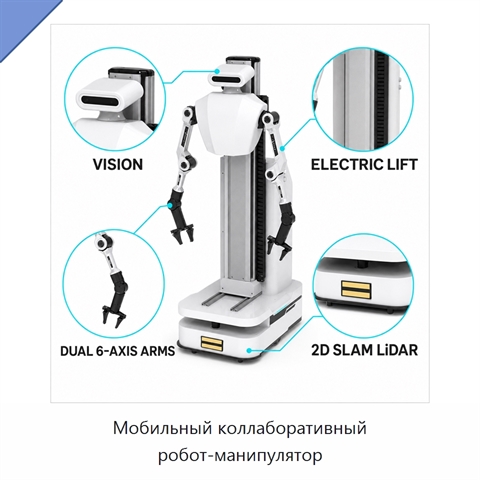
Мобильный коллаборативный робот-манипулятор
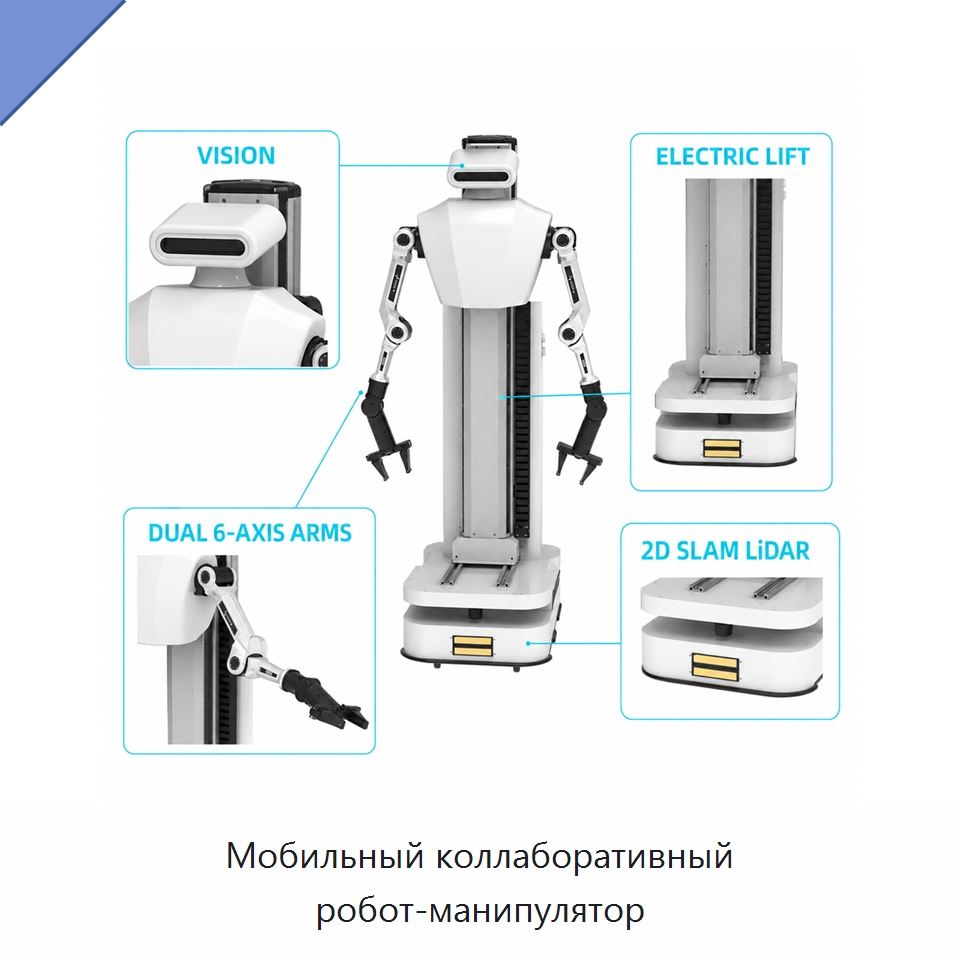
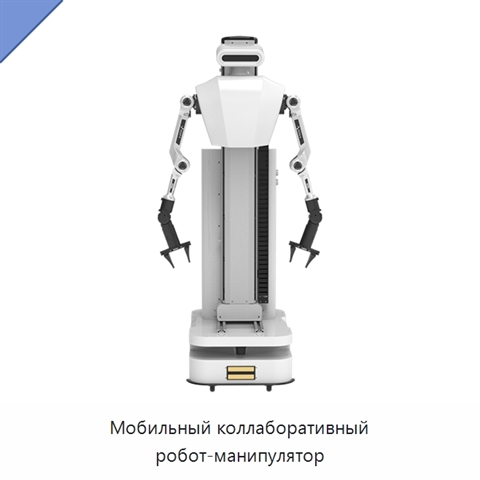
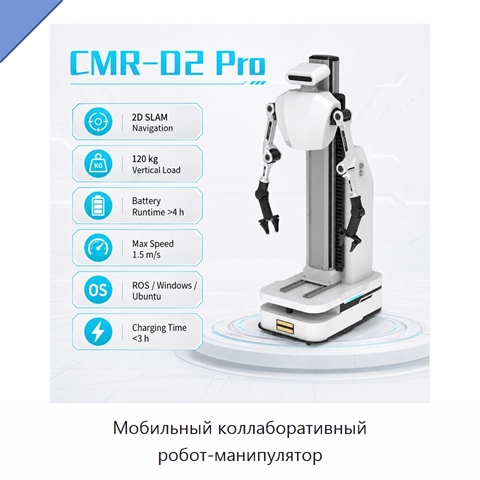
Платформа представляет собой мобильный робот-манипулятор с двумя 6-осевыми бионическими руками. Руки обеспечивают высокоточную бимануальную манипуляцию и поддерживают гибридное силопозиционное управление по схеме «ведущий — ведомый». Платформа обеспечивает точность ±0,1 см, а точность навигации составляет ±30 мм. Двумерный лидар используется для навигации и обхода препятствий. Открытая архитектура включает программный интерфейс и предварительно загруженные наборы данных для моделирования, поддерживая перенос результатов моделирования на реальную систему. Камеры обеспечивают визуальное восприятие и определение глубины, а программная часть объединяет восприятие, принятие решений и выполнение действий. Модульная конструкция имеет резервные слоты для карт ускорения искусственного интеллекта и предусматривает быструю интеграцию дополнительных датчиков. Для разных исследовательских задач поддерживаются настраиваемые конфигурации.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
Мобильный робот-манипулятор применяется в университетских и лабораторных исследованиях робототехники и искусственного интеллекта.
Характеристики КАП-91(7Ш)
Модель (по базе 91Т)КАП-91(7Ш)
Мощность(Вт)500 Вт
Производственная мощность50
Размеры730 × 460 × 260 мм
Напряжение48 В
Масса (кг)70 кг
Коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации КАП-91(7Ш) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации КАП-91(7Ш) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней проверки актуальности данных: 26.09.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
 +3 фото
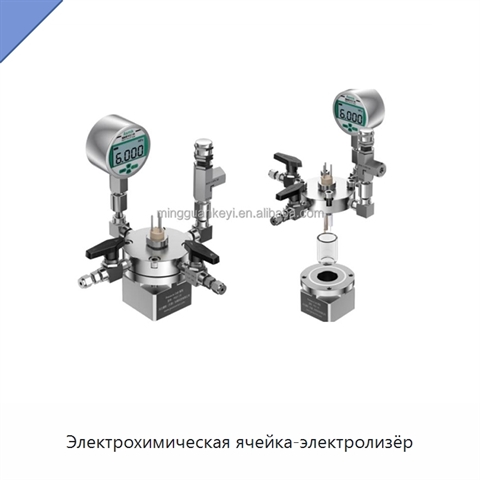
Электрохимическая ячейка-электролизёр
Модель: ВГУ-28(4П)
Электрохимическая ячейка-электролизёр выполнена в однокамерном исполнении и имеет трёхэлектродную конфигурацию. Максимальное давление составляет 6 МПа. Объём камеры составляет 50 или 100 мл; по запросу возможно индивидуальное исполнение с объёмом камеры 10 мл. Корпус изготовлен из титана, обладающег
 +5 фото
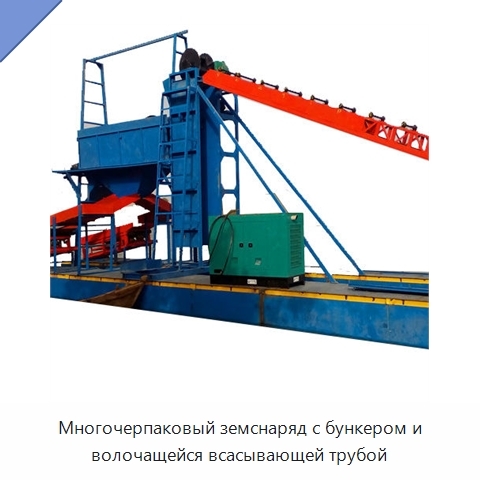
Многочерпаковый земснаряд с бункером и волочащейся всасывающей трубой
Модель: ПГЮ-47(5Л)
Земснаряд оснащён двигателем и насосом. Осадка составляет 100 см, а глубина дноуглубительных работ — 15 м.
 +5 фото
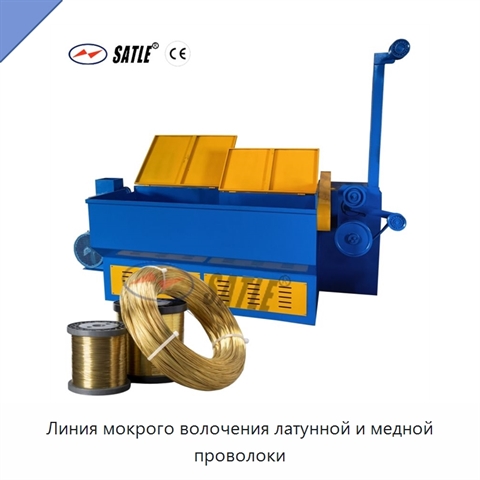
Линия мокрого волочения латунной и медной проволоки
Модель: ТСУ-19(5С)
Линия предназначена для мокрого волочения латунной и медной проволоки. Процесс позволяет получать проволоку с уменьшением диаметра от 2,5 мм до 0,4 мм и работать с проволокой разных размеров в пределах заданного диапазона. Мокрый способ волочения обеспечивает гладкую поверхность проволоки и стабильн
 +5 фото
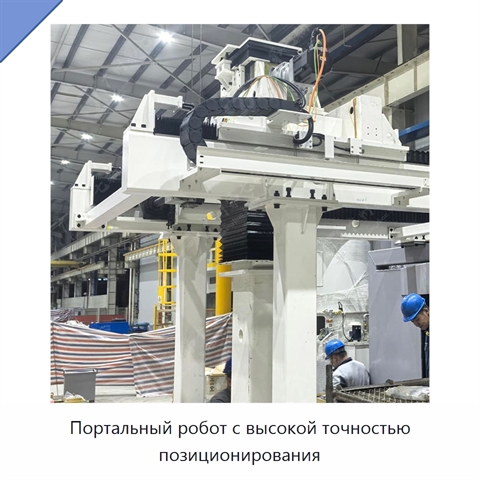
Портальный робот с высокой точностью позиционирования
Модель: ПЮМ-45(9Г)
Портальный робот оснащён программируемым логическим контроллером, двигателем и зубчатым редуктором. Жёсткая конструкция рассчитана на большие нагрузки и поддерживает стабильную работу. Исполнение обеспечивает высокую точность позиционирования, устойчивость к деформации и длительный срок службы обору