
Артикул: 521-134
Модель: МЭМ-59(4Ж)
Секция: Дополнительная
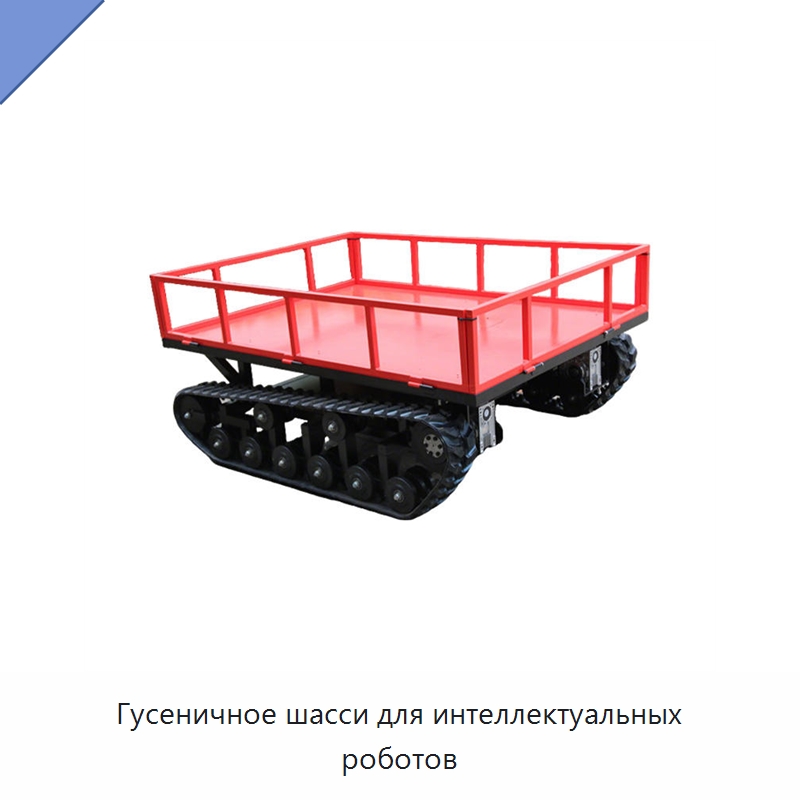
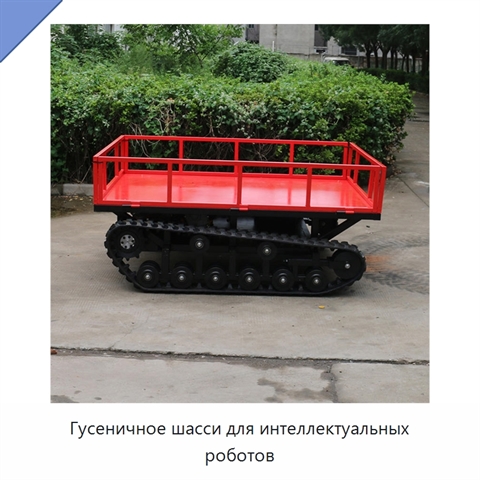
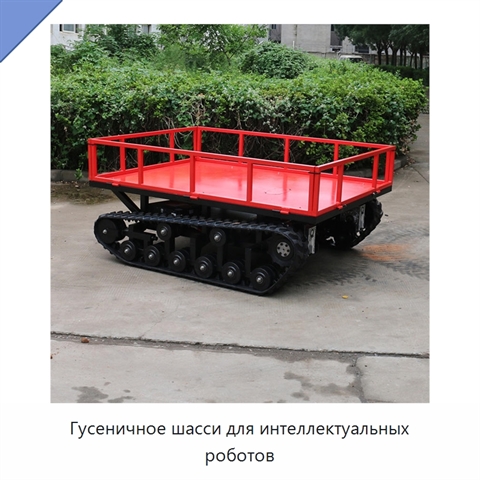
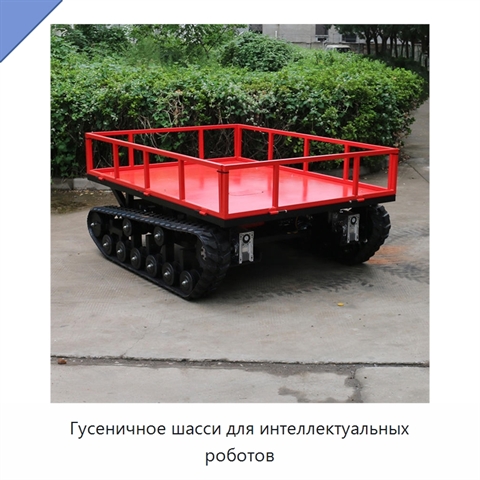
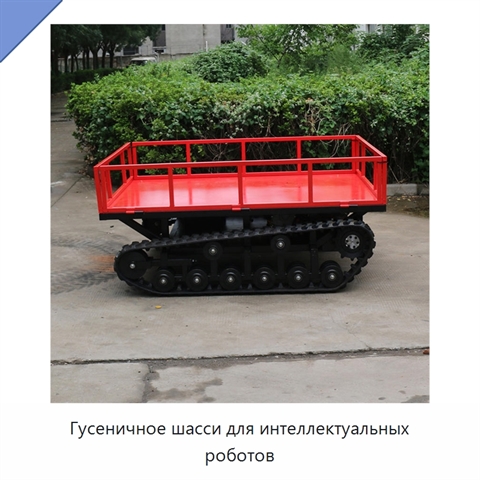
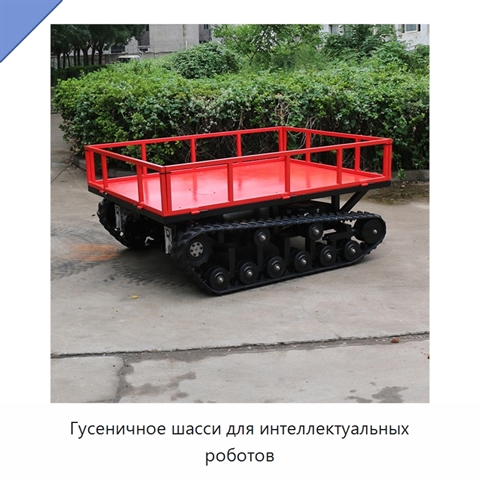
Гусеничное шасси для интеллектуальных роботов
Гусеничное шасси имеет габариты 2020 × 1650 × 940 мм и собственную массу 486 кг. Поверхность обработана методом распыления пластика. Материалы изготовления — углеродистая сталь и алюминий. Торможение машины электрическое. Грузоподъёмность составляет около 500 кг, степень водозащиты — IP55. Шасси преодолевает уклон 30°, рабочая скорость составляет примерно 0–3 км/ч, поворот на 360° выполняется на месте. Шаг гусеницы — 72 мм, ширина гусеницы — 180 мм. Параметры мотора: 48 В, 2,5 кВт и 3000 оборотов. Предусмотрен червячный редуктор 40.
Задать вопрос Искать на Baidu
Какую задачу решает гусеничное шасси
Гусеничное шасси применяют для перемещения по пересечённой местности и транспортировки грузов.
Характеристики МЭМ-59(4Ж)
Модель (по базе 91Т)МЭМ-59(4Ж)
Грузоподъёмность шассиоколо 500 кг
Гусеничное шасси - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации МЭМ-59(4Ж) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации МЭМ-59(4Ж) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Данные проверены на актуальность: 26.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Гусеничное шасси, также смотрели:
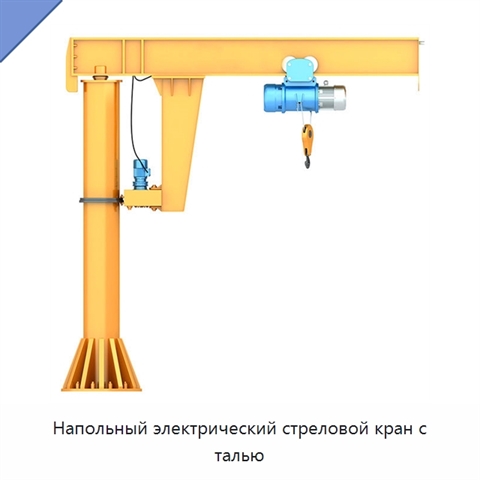
Напольный электрический стреловой кран с талью
Модель: ЕМЛ-45(7М)
Максимальная высота подъёма крана составляет 3 м. Номинальный грузовой момент — 50 кН. Номинальные значения грузоподъёмности — 5 т, 1 т и 2 т. Пролёт составляет 2,5–8 м.
 +5 фото
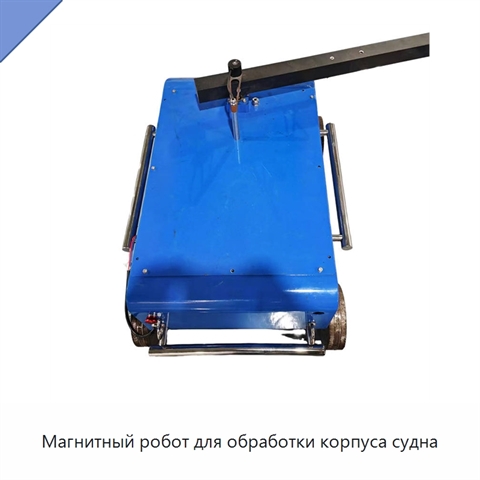
Магнитный робот для обработки корпуса судна
Модель: ЭТБ-84(5У)
Промышленный робот оснащён автоматизированным управлением, точной механической передачей и технологией обработки поверхностей. Рабочее воздействие выполняется струёй абразива высокого давления. В качестве абразива могут использоваться кварцевый песок, наждак и стальная дробь. Такая обработка позволя
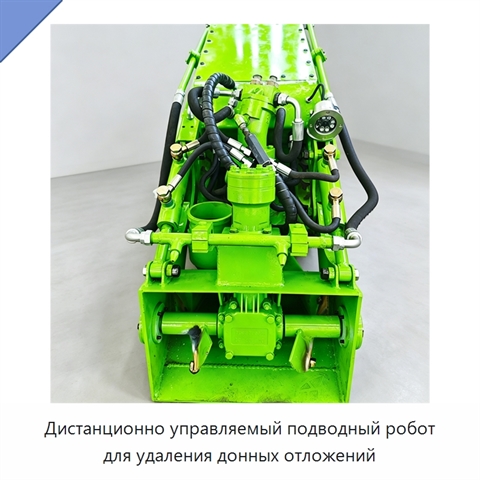
Дистанционно управляемый подводный робот для удаления донных отложений
Модель: ЭШП-57(5П)
Робот выполнен на износостойком резиновом гусеничном шасси с низким давлением на грунт и предназначен для перевозки дноуглубительного насоса и вспомогательного подводного оборудования. Масса робота составляет 500 кг.
 +5 фото
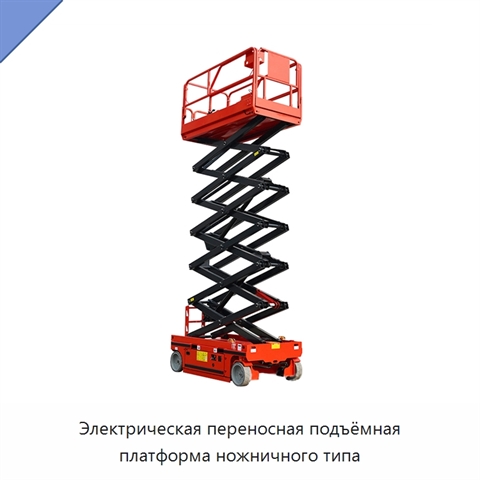
Электрическая переносная подъёмная платформа ножничного типа
Модель: ВМЭ-27(9Ю)
Электрическая переносная подъёмная платформа ножничного типа изготовлена из высокопрочной марганцовистой стали.