

Артикул: 123-718
Модель: КФУ-44(2С)
Секция: Дополнительная
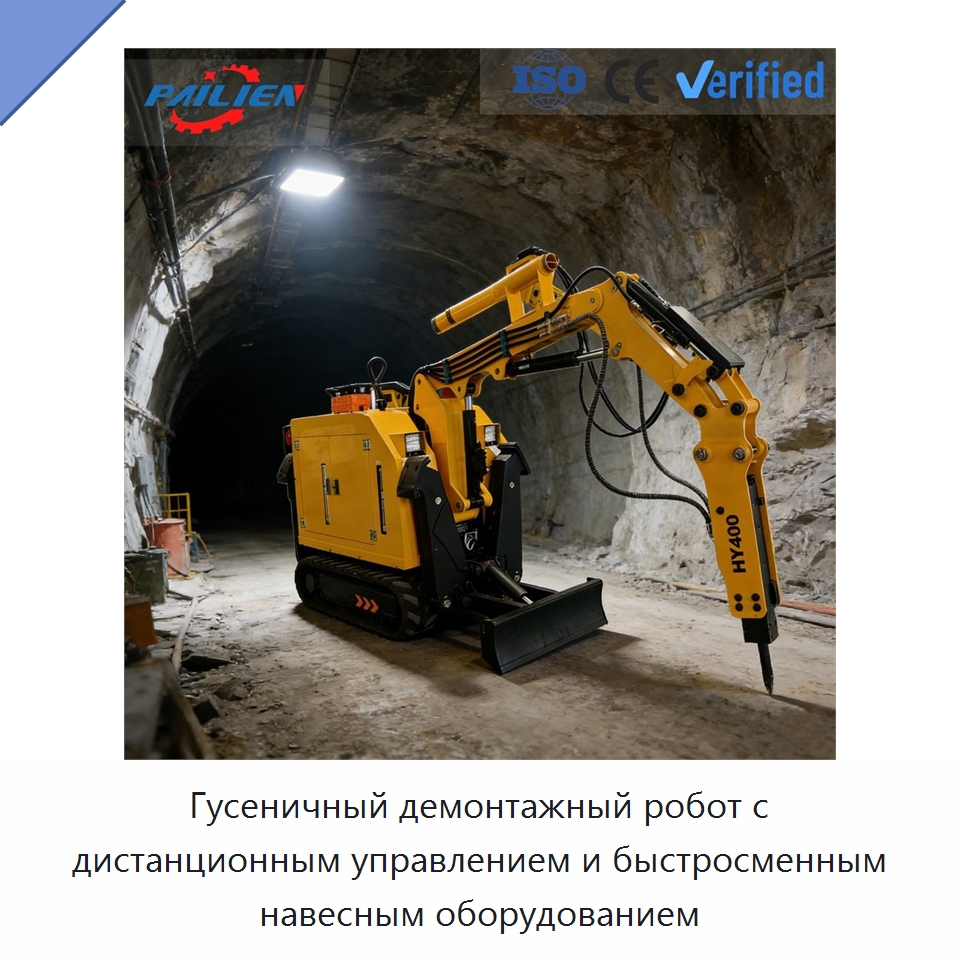
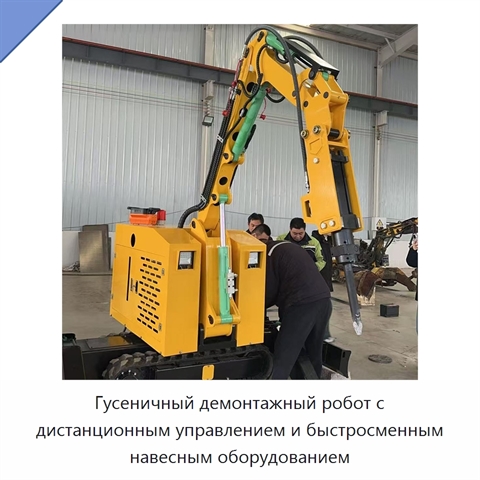
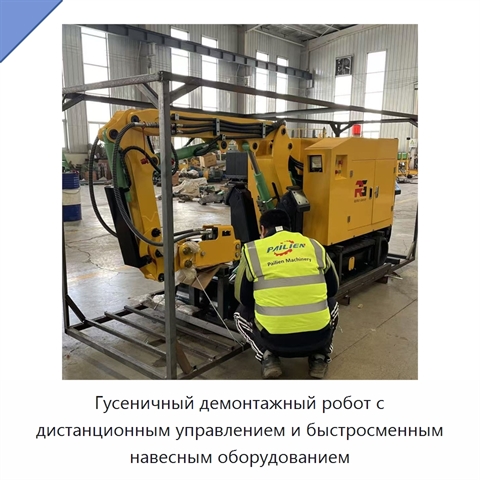
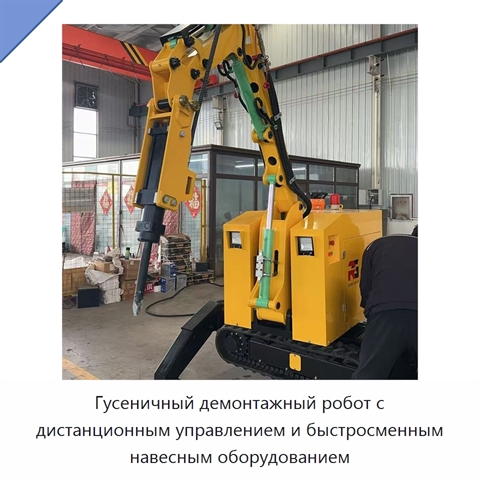
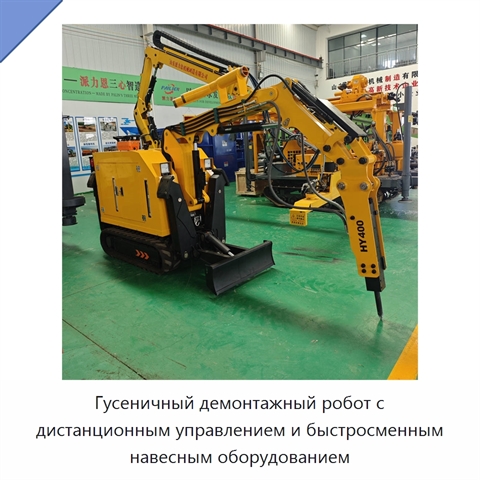
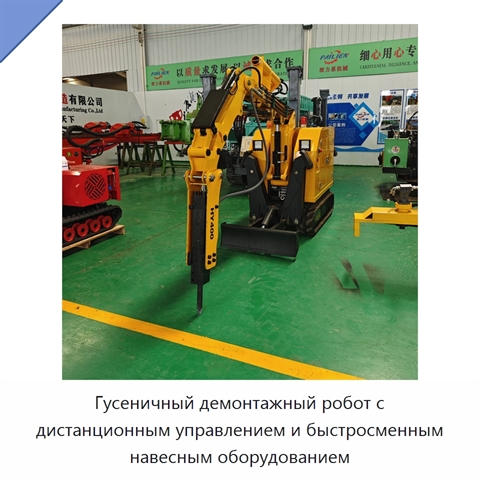
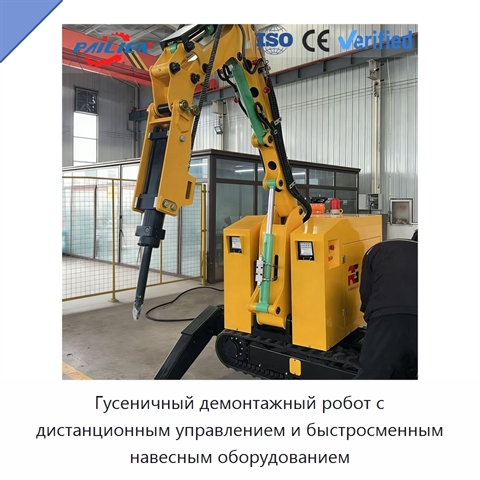
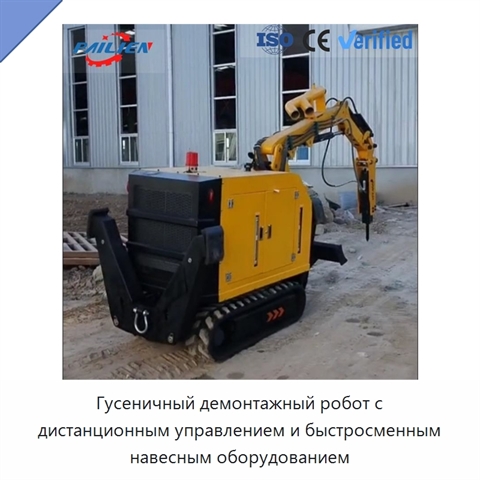
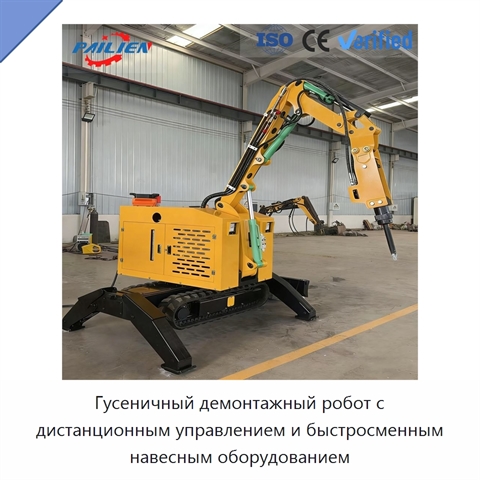
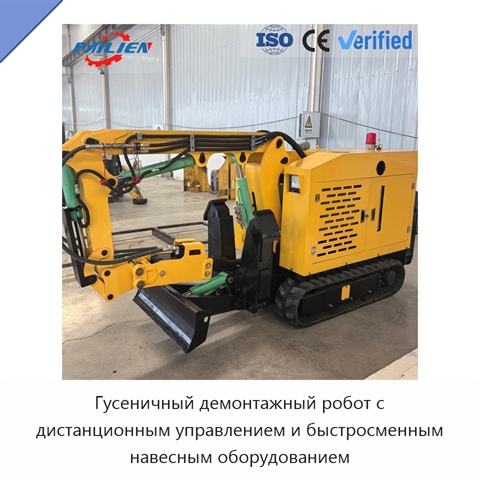
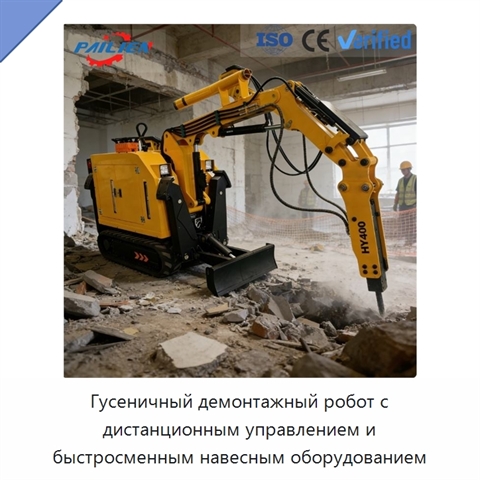
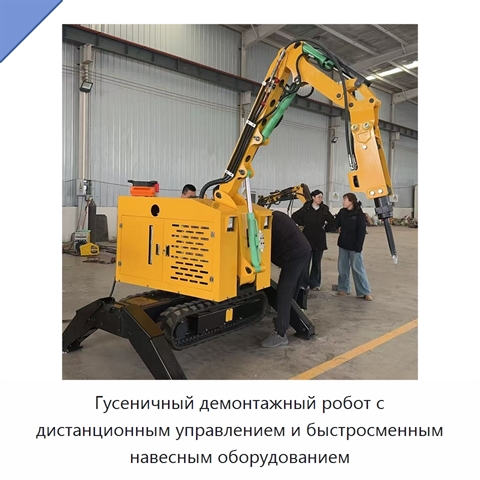
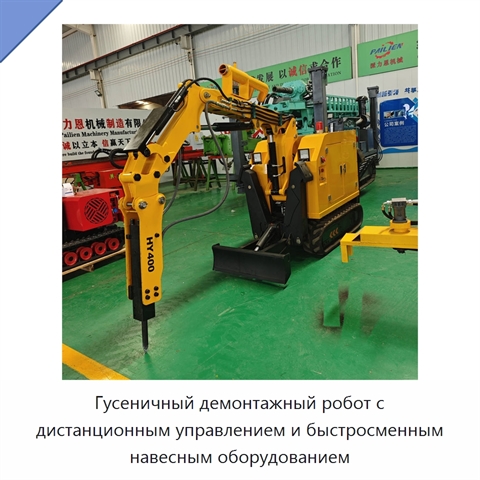
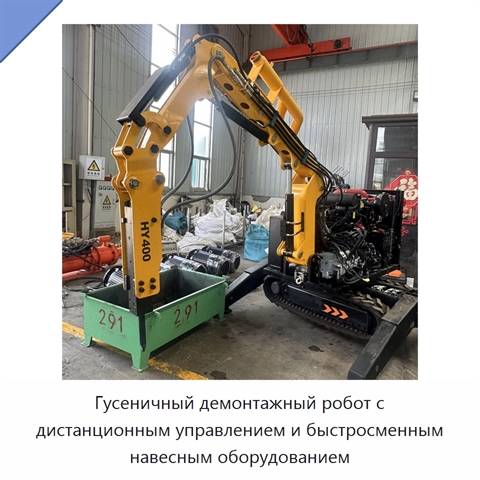
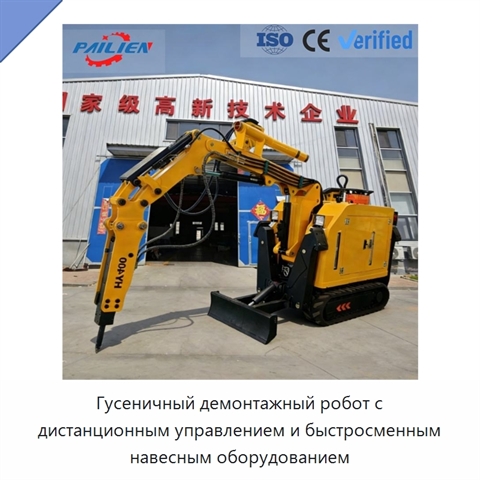
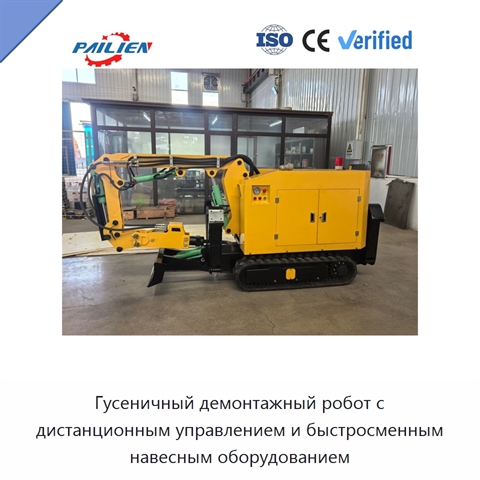
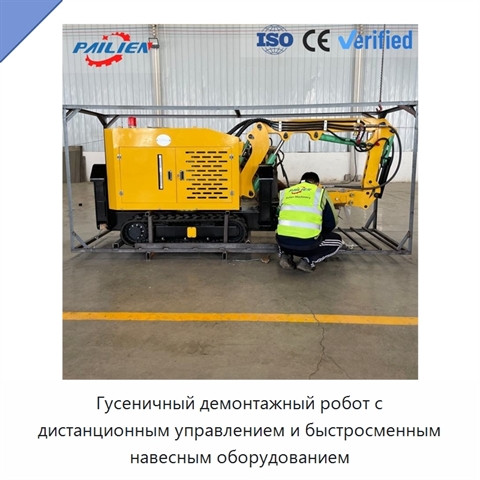
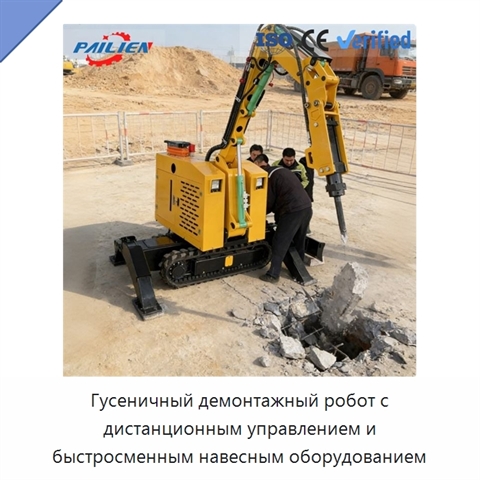
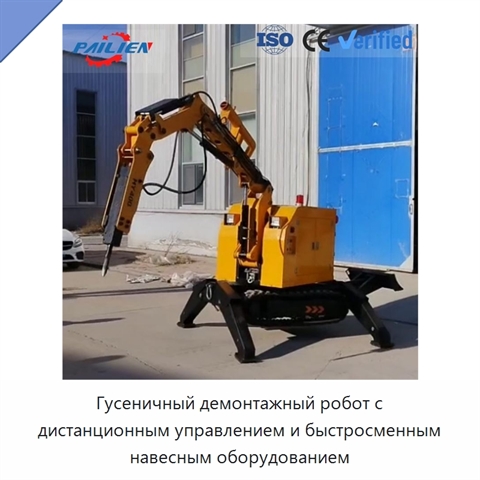
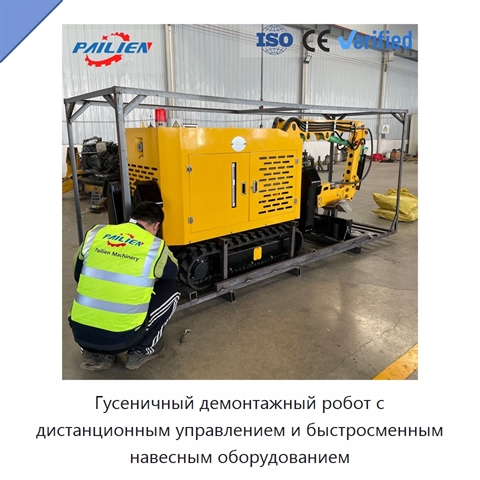
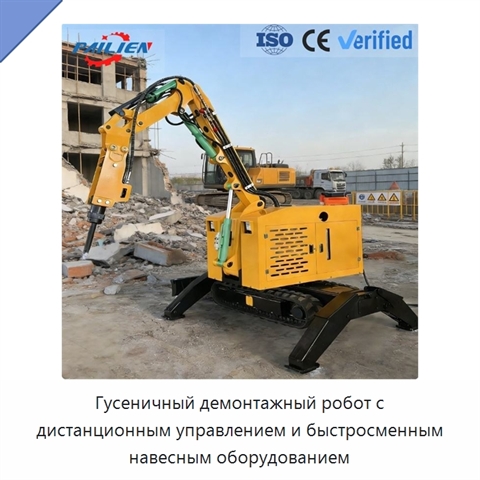
Гусеничный демонтажный робот с дистанционным управлением и быстросменным навесным оборудованием
Гусеничный демонтажный робот представляет собой специализированную инженерную машину с беспроводным дистанционным управлением для контролируемого разрушения бетонных и железобетонных конструкций, скальных массивов и дорожных покрытий. В качестве рабочего оборудования используется гидравлический демонтажный молот; также предусмотрена система быстросменного навесного оборудования. Робот выполняет копание, дробление, захват и очистку горных выработок. Машина применяется при демонтаже фундаментов, стен, мостов и плит, создании проёмов в бетонных стенах, первичном измельчении природного камня в карьерах, разборке старых частей зданий и расчистке препятствий. Малогабаритная конструкция рассчитана на работу внутри помещений, в ограниченном пространстве, на неустойчивых участках, в обрушенных зданиях, на местах пожаров и аварий в горных выработках. Максимальная рабочая высота составляет 3750–6604 мм, рабочий вылет — 2990–6194 мм, глубина — 1300–3451 мм. Давление гидросистемы находится в диапазоне 25–30 МПа, рабочее давление составляет 20–25 МПа, а расход гидросистемы достигает 0–110 л/мин. Ширина гусеницы составляет 230 или 300 мм, преодолеваемый уклон — 30°, дальность дистанционного управления — 300 м.
Задать вопрос Искать на Baidu
Какую задачу решает гусеничный демонтажный робот
Демонтажный робот применяется для дистанционного разрушения бетона, железобетонных конструкций и горных пород, демонтажа стен и дорог, а также расчистки препятствий при строительных, горных и аварийно-спасательных работах.
Характеристики КФУ-44(2С)
Модель (по базе 91Т)КФУ-44(2С)
Цветиндивидуальное исполнение, жёлтый
Основные компонентымотор, ПЛК, двигатель, подшипник, мотор, шестерня
Ключевое преимуществовысокое усилие копания, низкие затраты на техническое обслуживание
Масса (кг)1500; 1800; 1200
Габаритные размеры3250×850×1550; 3210×1090×1550; 3210×1090×1780; 3891×1200×1882 мм
Давление гидросистемы25–30 МПа
Дальность дистанционного управления300 м
Максимальная рабочая высота3750–6604 мм
Максимальная рабочая глубина1300–3451 мм
Максимальный рабочий вылет2990–6194 мм
Мощность18; 18,4; 22 или 37 кВт
Преодолеваемый уклон30°
Рабочее давление20–25 МПа
Расход гидросистемы0–110 л/мин
Скорость передвижения2,5; 2,3/4,2; 0–3,6 км/ч
Скорость поворота0–8 или 0–6,8 об/мин
Тип гидромоторапоршневой
Тип приводадвигатель или электродвигатель постоянного тока с аккумуляторной батареей 456 А·ч
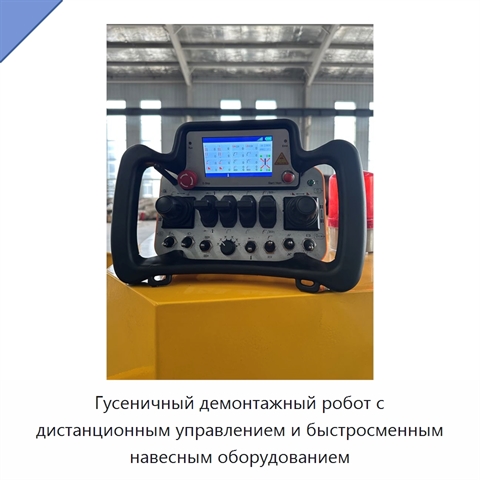
Управлениепереносной или беспроводной пульт дистанционного управления; автоматическое управление
Ширина гусеницы230 или 300 мм
Гусеничный демонтажный робот - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации КФУ-44(2С) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации КФУ-44(2С) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Данные проверены на актуальность: 10.08.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Гусеничный демонтажный робот, также смотрели:
 +5 фото
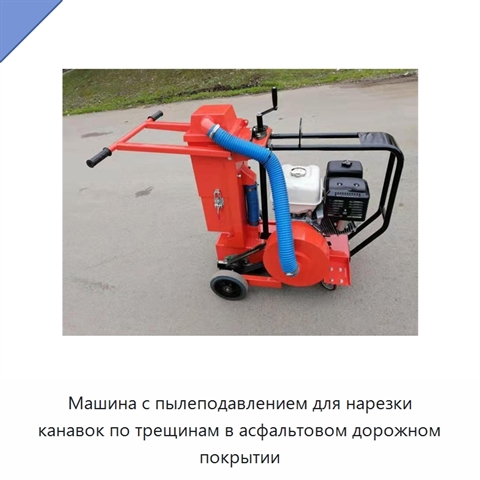
Машина с пылеподавлением для нарезки канавок по трещинам в асфальтовом дорожном покрытии
Модель: УВР-87(2С)
Машина выполняет точную нарезку канавок по трещинам в асфальтовом дорожном покрытии. Во время работы система пылеподавления уменьшает количество взвешенной пыли. Переносная конструкция облегчает маневрирование оборудования и его транспортировку между участками. Рабочая глубина регулируется в диапазо
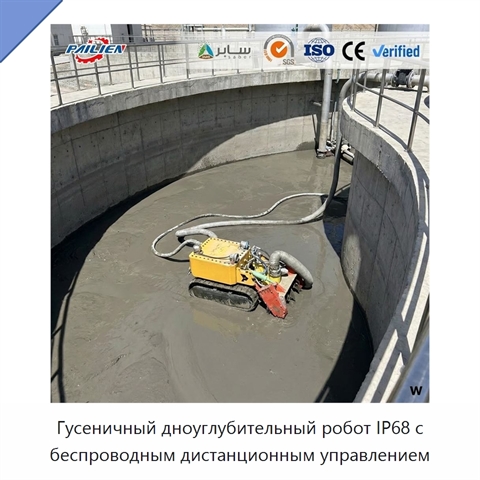
Гусеничный дноуглубительный робот IP68 с беспроводным дистанционным управлением
Модель: ИХЭ-15(1Б)
Дноуглубительный робот оснащён гусеничной ходовой частью и беспроводным дистанционным управлением. Степень защиты — IP68. Основным компонентом является насос. Осадка составляет 3000 см, а глубина дноуглубительных работ — 30 м. Тип питания — бензиновый, дизельный или электрический. Робот выполняет по
 +4 фото
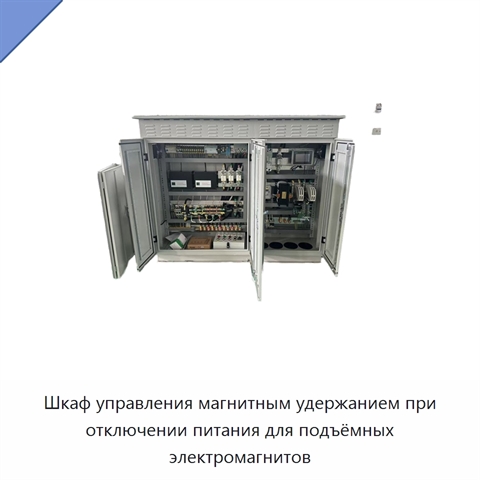
Шкаф управления магнитным удержанием при отключении питания для подъёмных электромагнитов
Модель: ДТУ-97(1Е)
Шкаф управления магнитным удержанием при отключении питания рассчитан на работу с подъёмными электромагнитами. Изделие изготовлено из железа. Тип двигателя — постоянного тока.
 +5 фото
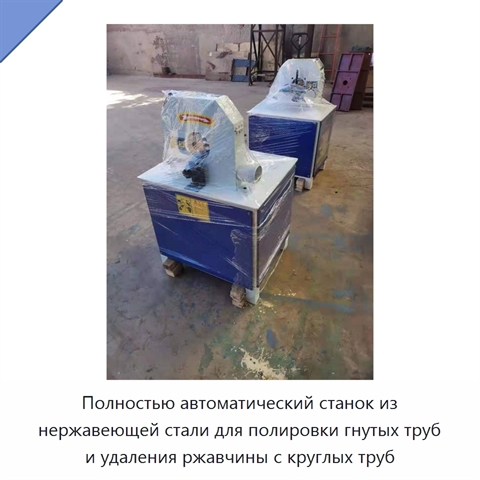
Полностью автоматический станок из нержавеющей стали для полировки гнутых труб и удаления ржавчины с круглых труб
Модель: ПТУ-18(4Ш)
Полностью автоматический станок из нержавеющей стали предназначен для полировки гнутых труб и удаления ржавчины с круглых труб. Материал конструкции устойчив к ржавчине и обеспечивает длительную эксплуатацию оборудования. При обработке гнутых труб точная полировка формирует гладкую и равномерную пов