Артикул: 320-419 Модель: СЭШ-25(8Ж) Секция: Дополнительная

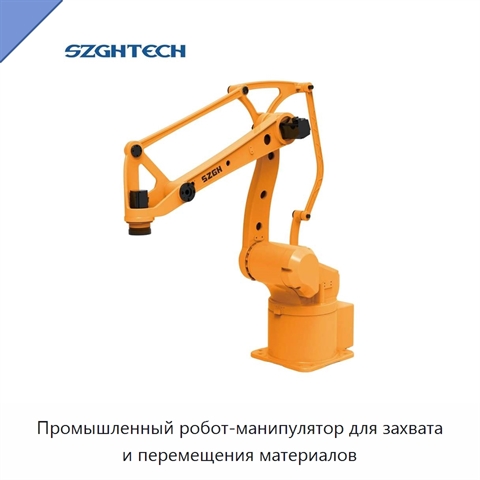
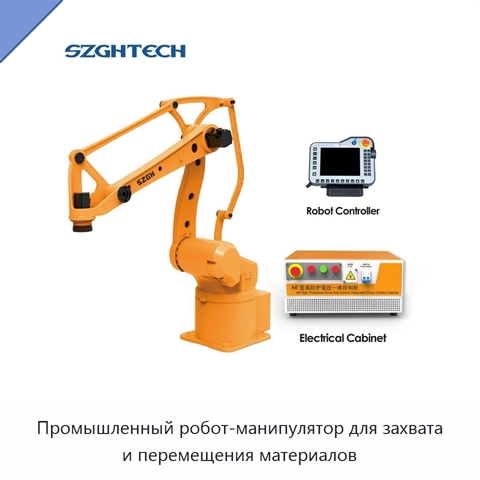
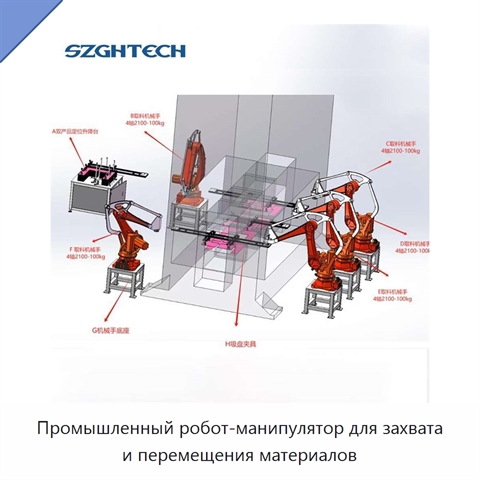
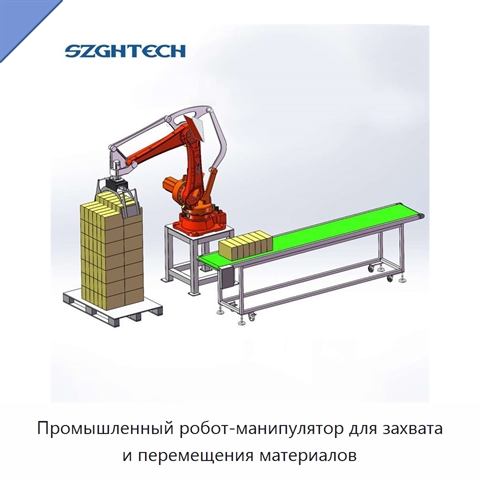
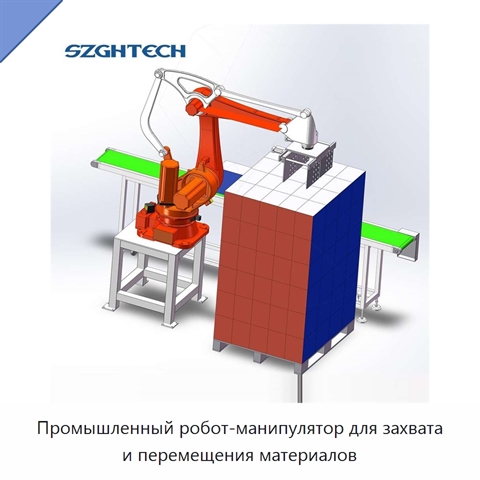
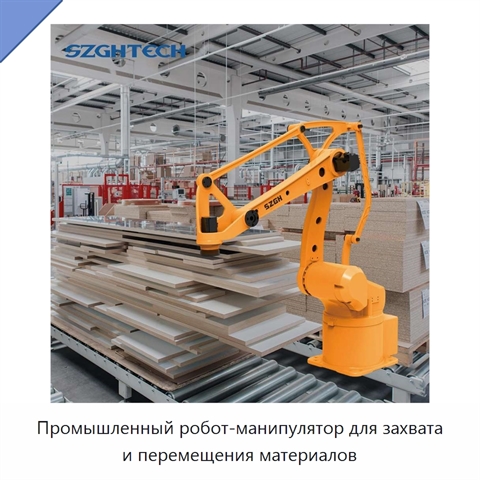
Промышленный робот-манипулятор для захвата и перемещения материалов

Промышленный робот-манипулятор выполняет операции захвата и размещения, перемещает материалы и применяется для загрузки и разгрузки. Мощность изделия составляет 1 кВт, напряжение — 220 В. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание СЭШ-25(8Ж) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяFanuc Cnc Robot Arm 4 Axis Handling Robot Arm Picker for Pick and Place Robot Manipulator, Materials Handling Robot Arm 4 Axes Robotic Arm Pick and Place Robot Arm for Loading and Unloading, Mini Robot Arm 4-6 Axis Palletizing Handling Robot Arm Pick and Place Industrial Palletizing Robot Arm Kit, Robotic Arm 4 Axis Pick and Place Articulated Robot Arm Industrial Robot Arm 6 Axis for Materials Handling, High Quality Robot Arm Handling Robotic Arms for Manufacturing, Multifunction General-Purpose Four Axis MultJoint Collaborative Robot Arm Pick and Place Robot Arm
Задать вопрос Искать на Baidu

Какую задачу решает промышленный робот-манипулятор

Промышленный робот-манипулятор используется для захвата и размещения материалов, их перемещения, а также выполнения операций загрузки и разгрузки.
Перемещение грузов

Характеристики СЭШ-25(8Ж)

Модель (по базе 91Т)СЭШ-25(8Ж)
Основные компонентыподшипник, двигатель
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)1 кВт
Напряжение220 В
Промышленный робот-манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации СЭШ-25(8Ж) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата последней проверки актуальности данных: 29.08.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Промышленный робот-манипулятор, также смотрели:
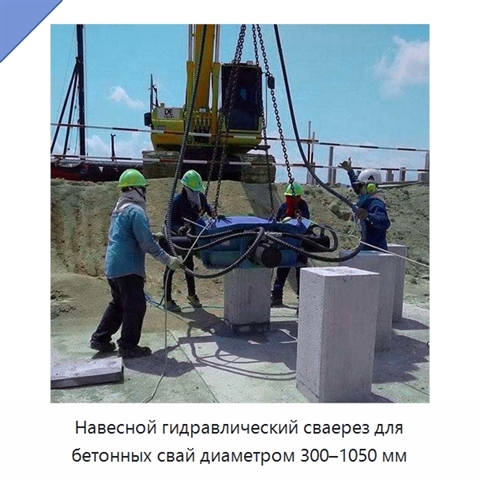
Навесной гидравлический сваерез для бетонных свай диаметром 300–1050 мм+2 фото

Навесной гидравлический сваерез для бетонных свай диаметром 300–1050 мм
Модель: КЛЕ-72(2А)
Навесной гидравлический сваерез устанавливается на экскаватор и служит для срезания и разрушения оголовков бетонных свай диаметром 300–1050 мм. Подходящая масса экскаватора-носителя — более 20 т. Масса сваереза составляет 1700 кг. Основные компоненты включают двигатель и подшипник.
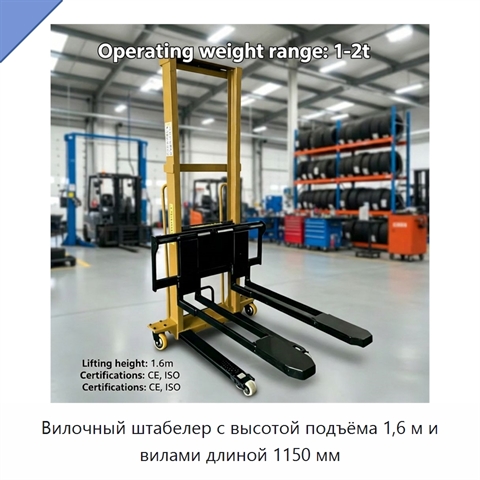
Вилочный штабелер с высотой подъёма 1,6 м и вилами длиной 1150 мм+4 фото

Вилочный штабелер с высотой подъёма 1,6 м и вилами длиной 1150 мм
Модель: ХЕВ-41(1В)
Вилочный штабелер представляет собой компактное грузоподъёмное оборудование для подъёма, перемещения и укладки грузов. Длина вил составляет 1150 мм, а расстояние до центра нагрузки — 250 мм. Штабелер оснащён полиуретановыми шинами и электрическим устройством бокового смещения вил для изменения их по
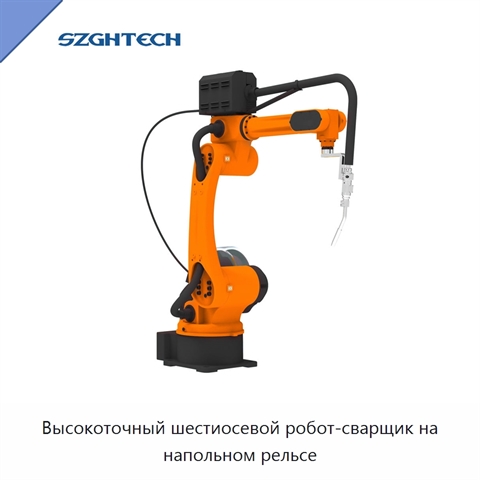
Высокоточный шестиосевой робот-сварщик на напольном рельсе+5 фото

Высокоточный шестиосевой робот-сварщик на напольном рельсе
Модель: УЛГ-25(5Х)
Высокоточный шестиосевой робот-сварщик предназначен для автоматизации сварочных операций и перемещается по напольному рельсу. Изделие имеет сервоэлектрический привод, степень защиты IP65, мощность 1 кВт и напряжение 220 В.
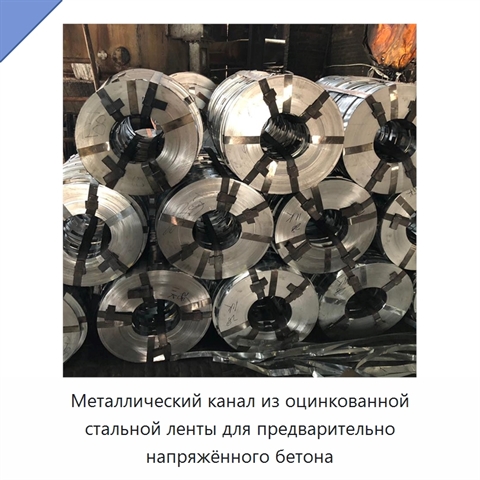
Металлический канал из оцинкованной стальной ленты для предварительно напряжённого бетона+5 фото

Металлический канал из оцинкованной стальной ленты для предварительно напряжённого бетона

Модель: ЛЖУ-27(8Э)
Каналы для предварительного напряжения представлены пластмассовым и металлическим исполнениями. Для металлического варианта применяется лента из углеродистой либо оцинкованной стали. Спиральная плоская стальная труба имеет внутреннюю длину 52, 67, 76, 65, 74 или 90 мм; соответствующая внутренняя шир