
Артикул: 521-029
Модель: ЭРЯ-11(2Р)
Секция: Дополнительная
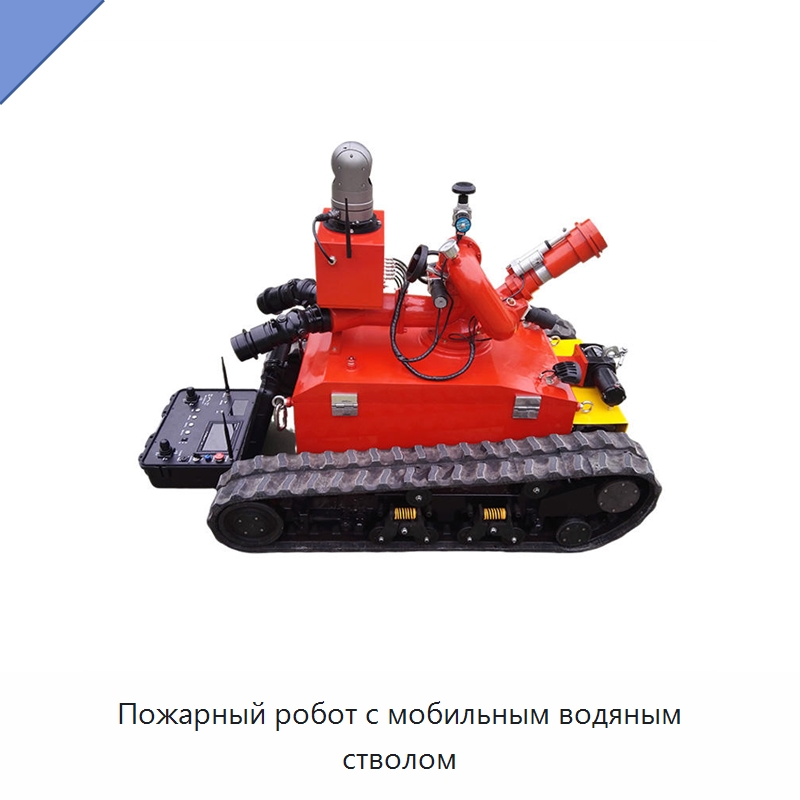
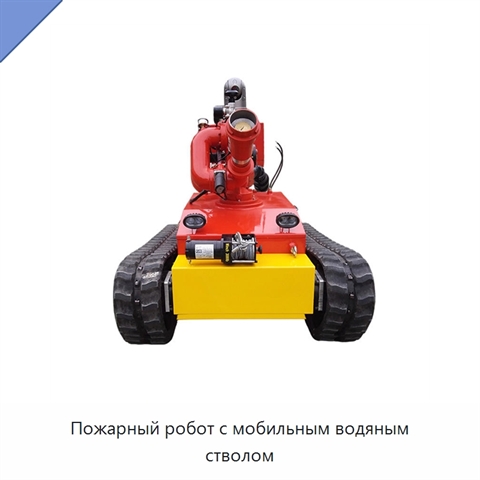
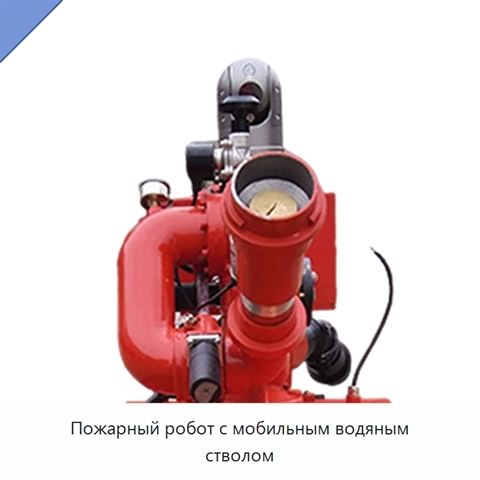
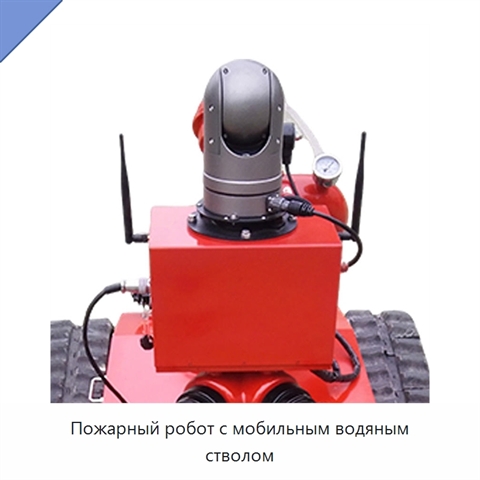
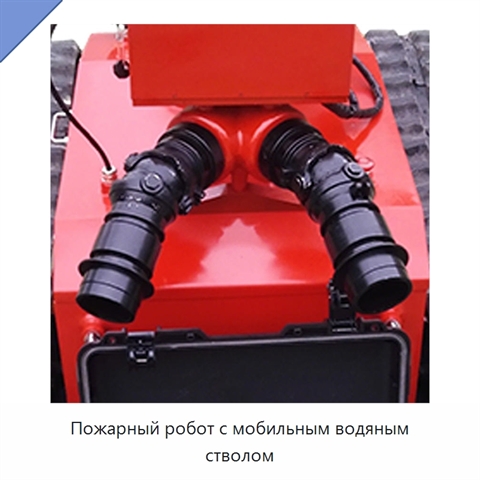
Пожарный робот с мобильным водяным стволом
Шасси и электрическая система управления выполнены по полностью модульной схеме, что упрощает техническое обслуживание и ремонт. Водонепроницаемый корпус представляет собой закрытую стальную конструкцию толщиной 16 мм. Ходовые ленты изготовлены из наружной высокотемпературостойкой и огнестойкой резины с внутренним металлическим каркасом. Двухрукавная система подачи воды оснащена защитой от спутывания; робот способен перемещаться, буксируя заполненный водой рукав длиной 200 м и диаметром 80 мм, при тяговом усилии 5200 Н. Конструкция рассчитана на высокие температуры и включает автономную систему водяной завесы с распылительным охлаждением. Подающий узел обеспечивает расход 40 л/с, давление 0,8-1,2 МПа, дальность 60 м, угол наклона 5-75° и поворот на 45° влево и вправо; предусмотрены автоматическое сканирование и несколько режимов распыления с переключением между водой и пеной. Цифровая беспроводная система передачи изображения высокой четкости обеспечивает видеомониторинг в реальном времени. Беспроводная связь с перестройкой частоты отличается большой дальностью и устойчивостью к помехам. Робот преодолевает препятствия высотой 360 мм, пересекает рвы шириной 550 мм и преодолевает уклон 78,1%; дорожный просвет составляет 100 мм. Скорость движения регулируется бесступенчато в диапазоне 0-3,6 км/ч. Габаритные размеры составляют 1400×1000×1200 мм, масса — 650 кг. Приводные двигатели имеют параметры 3 кВт/48 В, количество двигателей — 2. Установлены планетарный редуктор и свинцово-кислотная батарея 48 В/45 А·ч. Время автономной работы составляет 2 ч при непрерывном движении и 10 ч при непрерывной работе без движения. Естественное воздушное охлаждение, два светодиодных рабочих светильника по 30 Вт и автоматическая система защиты корпуса водяным туманом дополняют оснащение. Рабочая температура составляет от -20 до 60 °C, среднее время устранения неисправности — не более 15 мин.
Задать вопрос Искать на Baidu
Какую задачу решает пожарный робот
Пожарный робот применяют для тушения пожаров в сложных условиях при дистанционном управлении оборудованием.
Характеристики ЭРЯ-11(2Р)
Модель (по базе 91Т)ЭРЯ-11(2Р)
Особенностипереносной, гибкий
Пожарный робот - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭРЯ-11(2Р) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭРЯ-11(2Р) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней проверки актуальности данных: 26.09.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Пожарный робот, также смотрели:
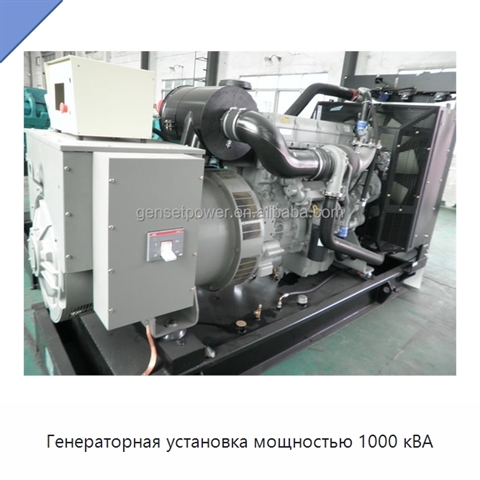
Генераторная установка мощностью 1000 кВА
Модель: ЭКМ-48(4Р)
Генераторная установка имеет мощность 1000 кВА и формирует на выходе трёхфазный переменный ток. Диапазон номинального тока составляет 14–1800 А, а номинальной мощности — 10–1300 кВт. Предусмотрены номинальные напряжения 220/380 В, 230/400 В и 240/415 В.
 +5 фото
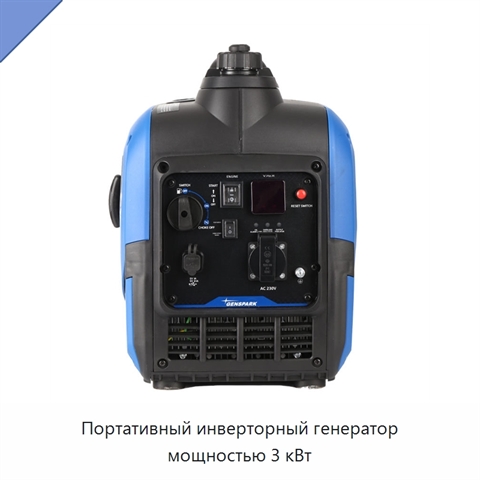
Портативный инверторный генератор мощностью 3 кВт
Модель: ИГР-18(1П)
Портативный инверторный генератор оснащён четырёхтактным двигателем. Объём топливного бака составляет 4,5 л. Номинальный ток — 12,2 А. Номинальное напряжение может составлять 220 В, 230 В, 120 В или 110 В.
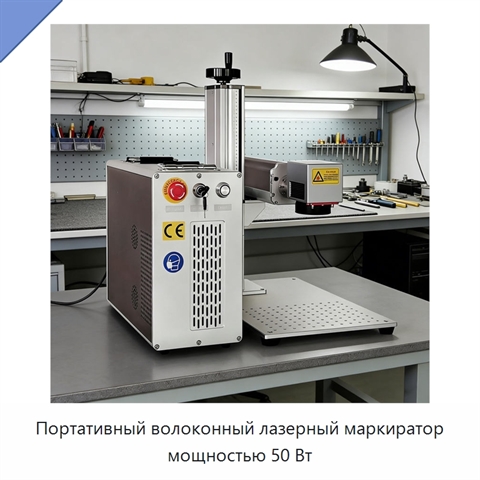
Портативный волоконный лазерный маркиратор мощностью 50 Вт
Модель: РМА-85(9М)
Изделие выполнено в автономной конфигурации, оснащено воздушной системой охлаждения и работает в импульсном режиме. Глубина маркировки составляет 0,01–0,1 мм, скорость маркировки — 7000–12000 мм/с.
 +5 фото
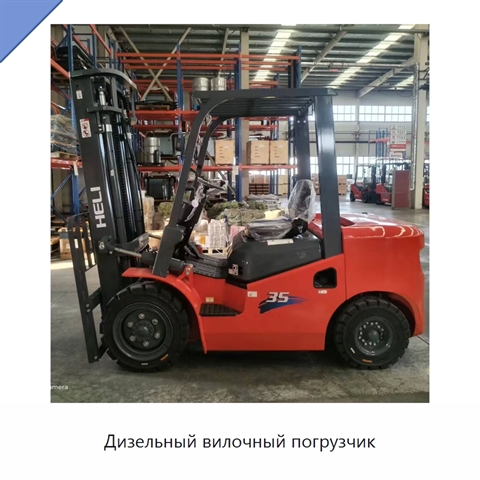
Дизельный вилочный погрузчик
Модель: ВЖЭ-92(4К)
Вилочный погрузчик оснащён гидравлической системой, обеспечивающей плавное и эффективное обращение с грузом. Боковое смещение вил облегчает перемещение грузов в поперечном направлении. Управление из сидячего положения поддерживает комфорт и устойчивость оператора во время продолжительной работы. Мач