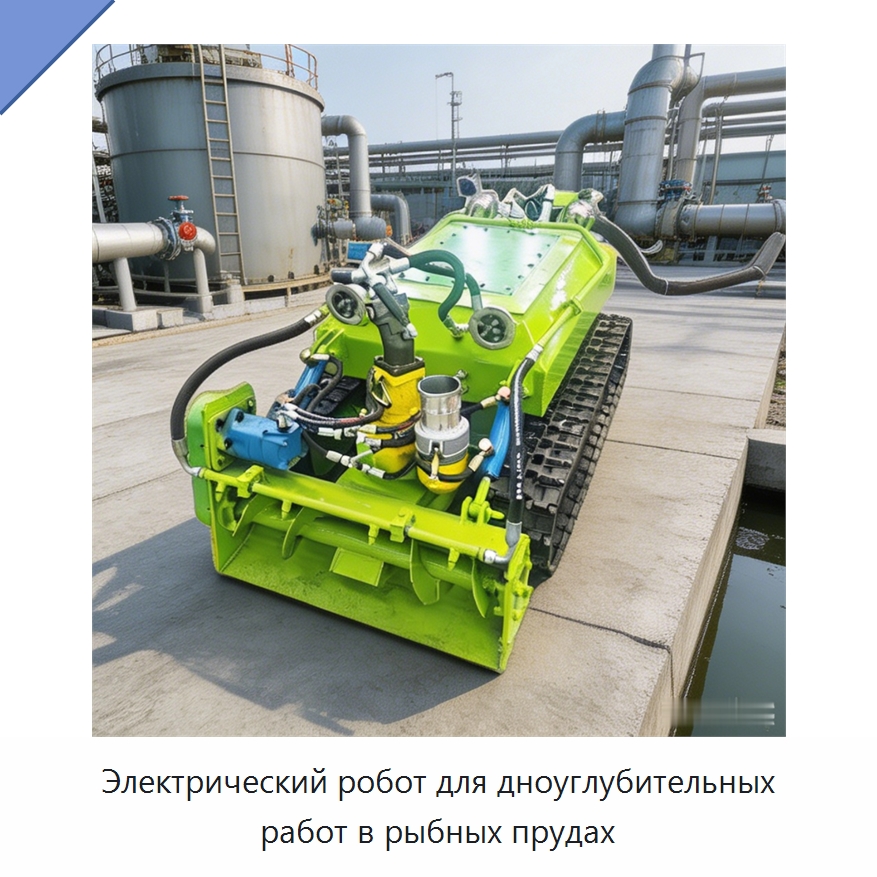
Артикул: 516-568 Модель: РПЯ-74(7С) Секция: Дополнительная

Электрический робот для дноуглубительных работ в рыбных прудах

Робот оснащён двигателем и мотором; доступны варианты мощности 22 Вт и 30 Вт, а также напряжения 380 В и 220 В. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания РПЯ-74(7С), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяFlexible Passing Electric Powered Fish Pond Dredging Robot Easy Control
Задать вопрос Искать на Baidu

Какую задачу решает робот для дноуглубительных работ

Робот предназначен для выполнения дноуглубительных работ при прохождении по дну рыбных прудов.

Характеристики РПЯ-74(7С)

Модель (по базе 91Т)РПЯ-74(7С)
Основные компонентыдвигатель, мотор
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)22 Вт, 30 Вт
Напряжение380 В, 220 В
Робот для дноуглубительных работ - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации РПЯ-74(7С) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Данные проверены на актуальность: 26.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Робот для дноуглубительных работ, также смотрели:
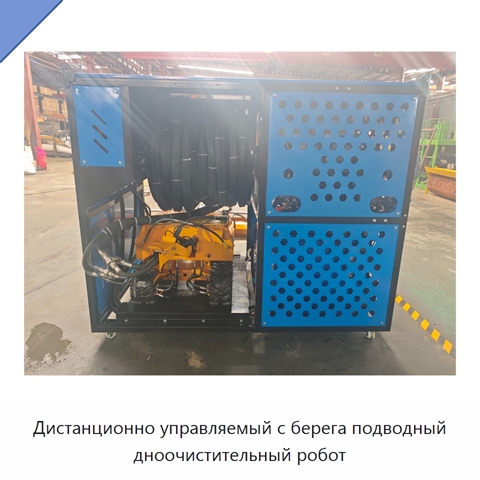
Дистанционно управляемый с берега подводный дноочистительный робот
Дистанционно управляемый с берега подводный дноочистительный робот

Модель: ЕШП-15(4С)
Подводный дноочистительный робот использует сонарное картирование для целенаправленной очистки дна. Он оснащён режущей головкой для работы с затвердевшим илом и глиной и системой высокоточного позиционирования.
Коллаборативный робот с верхним рельсовым перемещением+5 фото

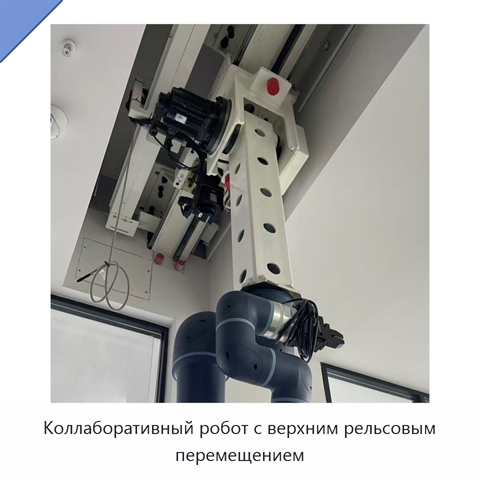
Коллаборативный робот с верхним рельсовым перемещением
Модель: ПГЭ-41(9Я)
Коллаборативный робот управляется через ПЛК. В его состав входят подшипник, двигатель и шестерня. Мощность двигателя составляет 3 кВт, напряжение — 380 В. Такое исполнение объединяет управляющий элемент, механические узлы и числовые параметры в одном изделии. Эти части собраны в общей конструкции и
Линейная ось перемещения робота с автоматической погрузкой и разгрузкой+5 фото

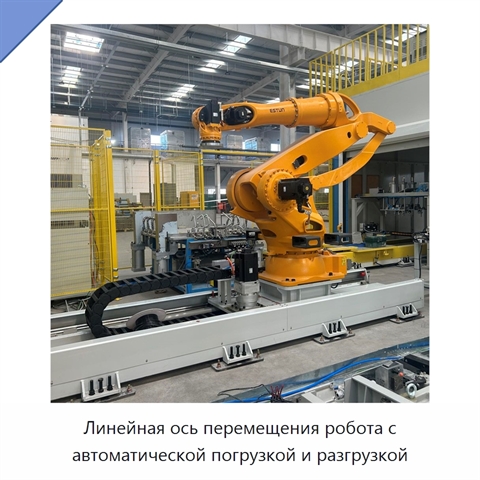
Линейная ось перемещения робота с автоматической погрузкой и разгрузкой

Модель: ЕТЮ-92(1Ш)
Линейная ось перемещения робота рассчитана на работу с тяжёлой грузовой нагрузкой до 100 кг. Длина направляющей составляет 3,5 м. Установленный двигатель имеет мощность 3 кВт, а напряжение оборудования составляет 380 В. В конструкцию входят шестерня, двигатель, редуктор и программируемый логический