

Артикул: 548-323
Модель: ЮСУ-54(2И)
Секция: Дополнительная
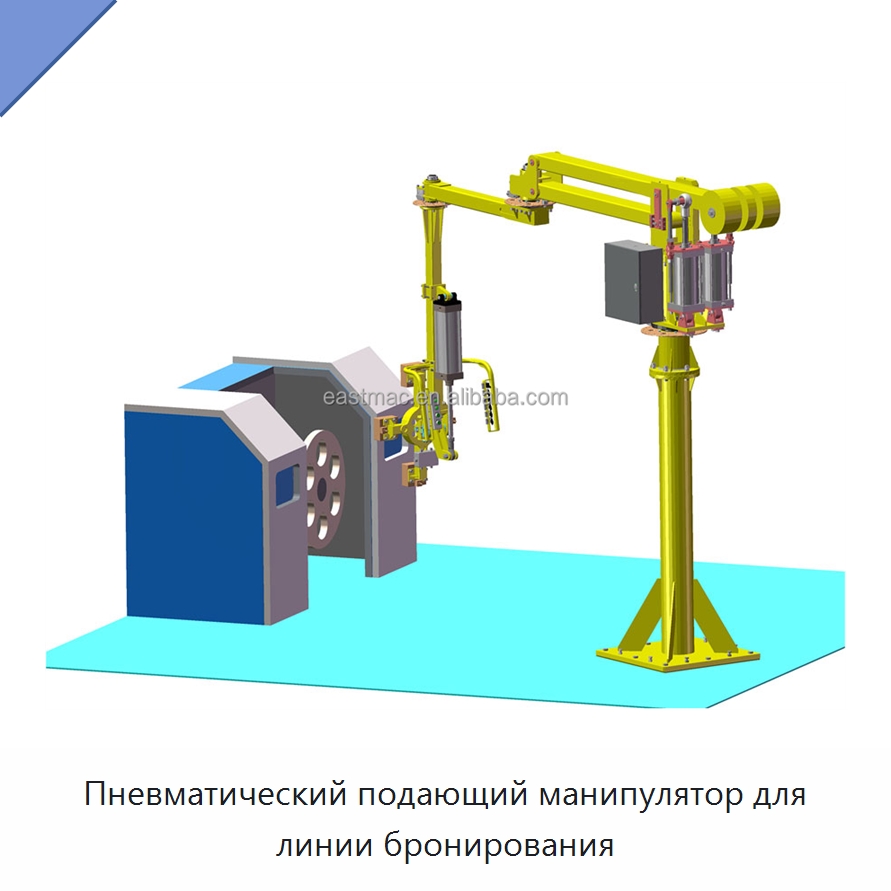
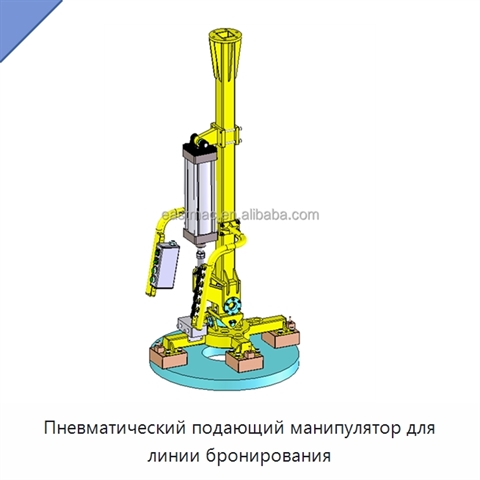
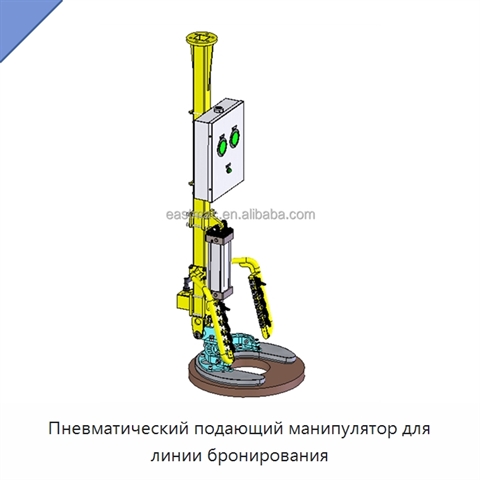
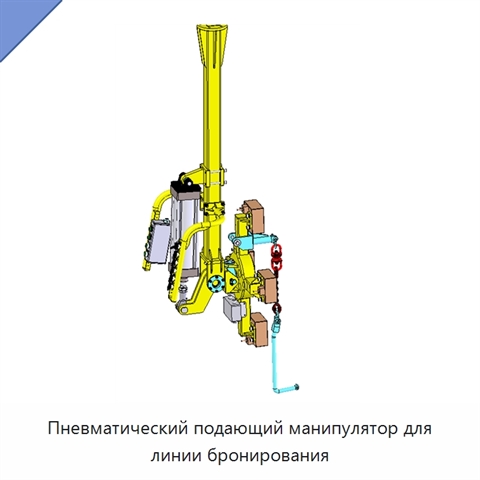
Пневматический подающий манипулятор для линии бронирования
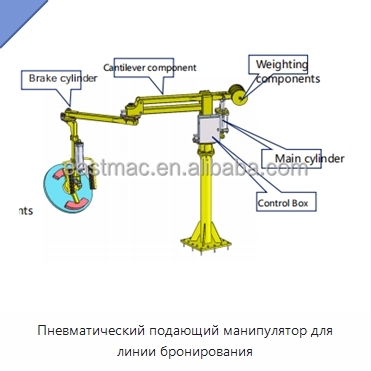
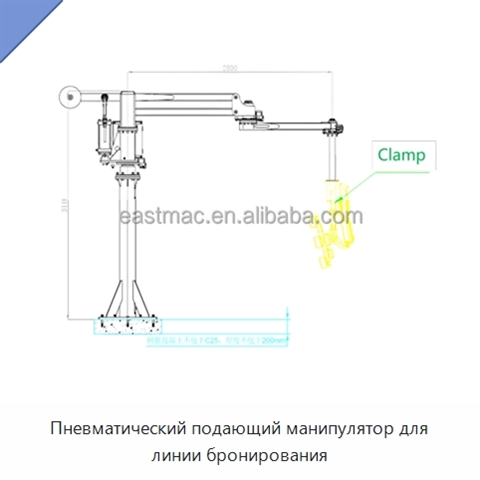
Манипулятор выполнен в колонном исполнении с четырехзвенной кинематической схемой. Радиус вращения составляет 2600 мм, ход подъема — 1400 мм, общая высота — 3200 мм. Угол опрокидывания регулируется в диапазоне 0–90°. Рабочий диапазон рассчитан на заготовки диаметром 400–800 мм и максимальную массу 200 кг. Манипулятор оснащен магнитным зажимом для магнитной стальной ленты и присосочным зажимом для немагнитной медной ленты с номинальной нагрузкой 100 кг. В ненагруженном состоянии конструкция сохраняет полный баланс, что снижает интенсивность ручного управления. Срок службы составляет до 1 000 000 рабочих циклов или 10 лет. На всех шарнирах установлены пневматические тормоза, обеспечивающие стабильность работы. При прекращении основной подачи воздуха манипулятор и зажим не ослабляются и не падают. При снижении давления ниже заданного значения автоматически срабатывает сигнализация низкого давления. Заготовку можно освободить только после достижения опорной поверхности и устойчивой опоры. Защита от падения предотвращает падение заготовки при отказе подачи воздуха или электропитания, а также при неправильном действии без опоры, снижая риск травмирования оператора.
Задать вопрос Искать на Baidu
Какую задачу решает подающий манипулятор
Подающий манипулятор используют для ручного вертикального подъема, переворота и точного позиционирования заготовок при их передаче, изменении ориентации и размещении на рабочей позиции.
Характеристики ЮСУ-54(2И)
Модель (по базе 91Т)ЮСУ-54(2И)
Отчёт об испытаниях оборудованияпредоставлен
Напряжение380 В
Подающий манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЮСУ-54(2И) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЮСУ-54(2И) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата последней проверки актуальности данных: 28.09.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Подающий манипулятор, также смотрели:
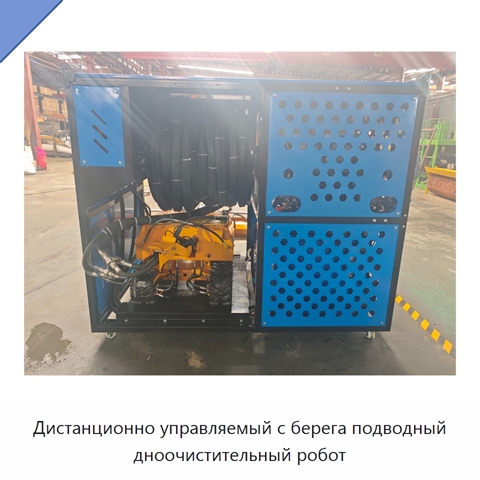
Дистанционно управляемый с берега подводный дноочистительный робот
Модель: ЕШП-15(4С)
Подводный дноочистительный робот использует сонарное картирование для целенаправленной очистки дна. Он оснащён режущей головкой для работы с затвердевшим илом и глиной и системой высокоточного позиционирования.
 +5 фото
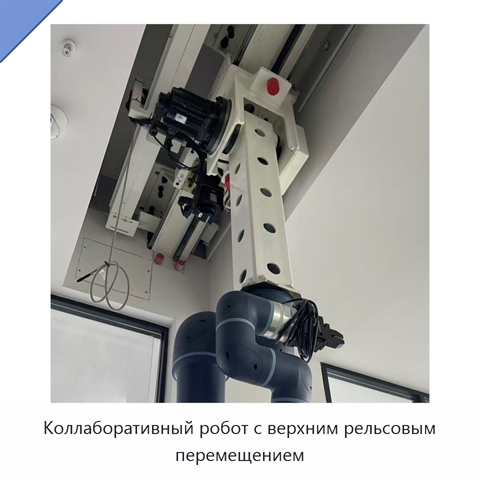
Коллаборативный робот с верхним рельсовым перемещением
Модель: ПГЭ-41(9Я)
Коллаборативный робот управляется через ПЛК. В его состав входят подшипник, двигатель и шестерня. Мощность двигателя составляет 3 кВт, напряжение — 380 В. Такое исполнение объединяет управляющий элемент, механические узлы и числовые параметры в одном изделии. Эти части собраны в общей конструкции и
 +5 фото
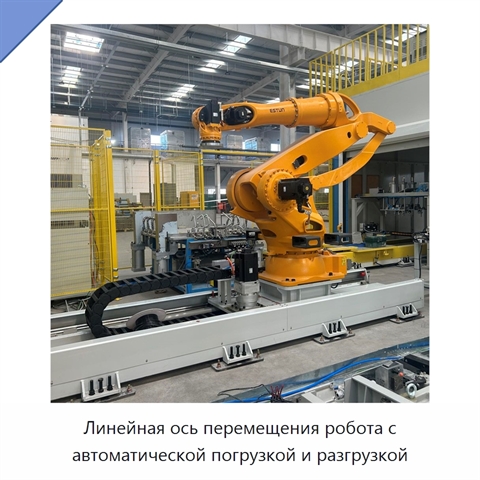
Линейная ось перемещения робота с автоматической погрузкой и разгрузкой
Модель: ЕТЮ-92(1Ш)
Линейная ось перемещения робота рассчитана на работу с тяжёлой грузовой нагрузкой до 100 кг. Длина направляющей составляет 3,5 м. Установленный двигатель имеет мощность 3 кВт, а напряжение оборудования составляет 380 В. В конструкцию входят шестерня, двигатель, редуктор и программируемый логический