

Артикул: 359-165
Модель: ШМА-27(1А)
Секция: Дополнительная
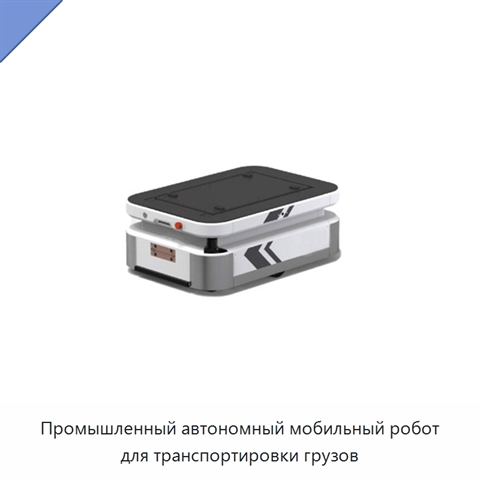
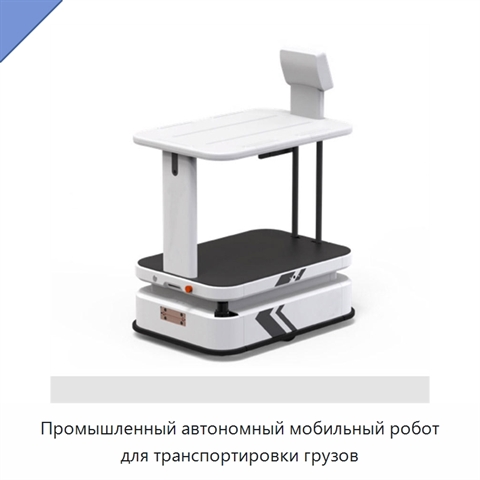
Промышленный автономный мобильный робот для транспортировки грузов
Промышленный автономный мобильный робот автоматизирует перемещение материалов и грузов, организацию и распределение заказов. Для автономной навигации он объединяет данные визуальных датчиков, камер глубины, лидарных сканеров и инерциальных измерительных устройств. Робот выполняет позиционирование, локализацию и навигацию в больших открытых пространствах, планирует маршруты и точные перемещения, корректируя движение при небольших изменениях окружающей среды. Он может взаимодействовать с лифтами и автоматическими дверями. Система управления парком поддерживает до 200 роботов, контроль движения и заторов, отслеживание производительности в реальном времени и автоматизированное управление зарядкой для круглосуточной работы. Для разных исполнений доступны номинальная грузоподъёмность 300, 730 или 1350 кг, максимальная скорость 1,6 или 2 м/с, позиционирование по направляющей ±10 мм и позиционирование при остановке ±5 мм. Одно из исполнений преодолевает ступени высотой 20 мм и зазоры шириной 30 мм. Варианты различаются размерами платформы, габаритами, массой и временем работы от одного заряда.
Задать вопрос Искать на Baidu
Какую задачу решает автономный мобильный робот
Промышленный автономный мобильный робот применяется для автоматизированного перемещения материалов и грузов, а также организации и распределения заказов работникам на складе и в производственных процессах.
Характеристики ШМА-27(1А)
Модель (по базе 91Т)ШМА-27(1А)
Длина вил0, 1000 мм
Ширина вил0, 100 мм, 110 мм
Тип навигациилазерная навигация, инерциальная навигация
Время работы10 часов, 8 часов, 4–6 ч, 6–8 ч
Автономный мобильный робот - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ШМА-27(1А) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ШМА-27(1А) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней сверки данных: 16.09.26
Производитель и характеристики проверены.
Люди, которые искали Автономный мобильный робот, также смотрели:
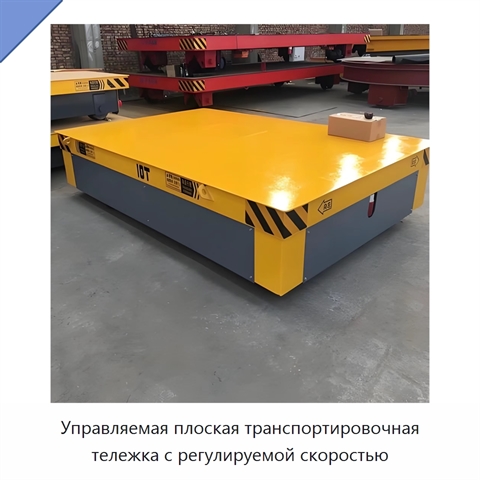
Управляемая плоская транспортировочная тележка с регулируемой скоростью
Модель: ЖЯК-87(9Ю)
Управляемая плоская транспортировочная тележка изготовлена из стали и имеет поворотное исполнение. Движение тележки характеризуется безопасностью и гибкостью, а сама конструкция удобна в использовании. Скорость движения регулируется в соответствии с фактической ситуацией. К сооружению рельсового пут
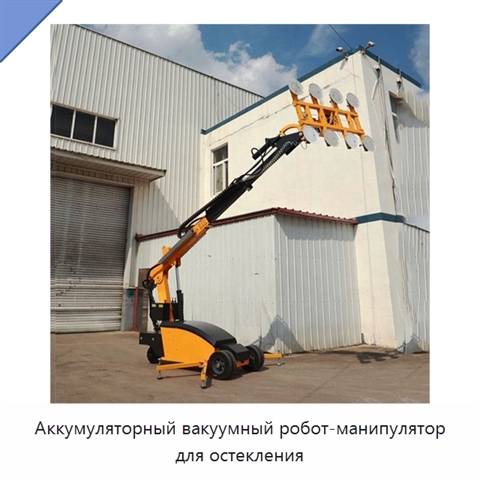
Аккумуляторный вакуумный робот-манипулятор для остекления
Модель: НЕТ-11(1П)
Аккумуляторный вакуумный робот-манипулятор предназначен для работ по остеклению и подъёма стекла. Совместимый материал — стекло. Грузоподъёмность составляет 250 кг, 600 кг, 700 кг или 800 кг, максимальная высота подъёма — 5 м, 4 м или 3 м. Робот-манипулятор оснащён 8 присосками; сила всасывания сост
 +5 фото
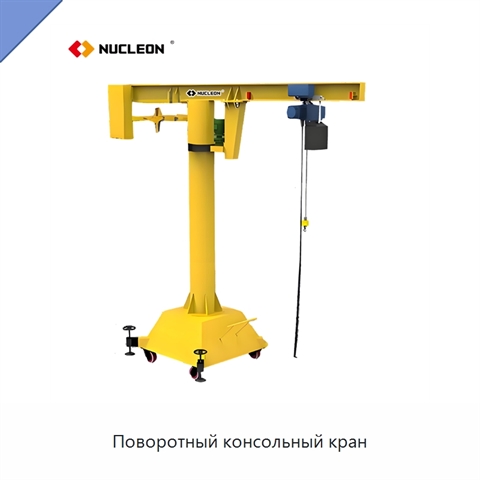
Поворотный консольный кран
Модель: КПА-45(2Ш)
Консольный кран представляет собой подъёмное оборудование со стойкой или колонной, поворотным устройством, стрелой и талью. Стрела может поворачиваться с углом 180°, 270°, 345° или 360°, а оборудование работает в трёхмерном рабочем пространстве. Конструкция предназначена для подъёма грузов на коротк
 +3 фото
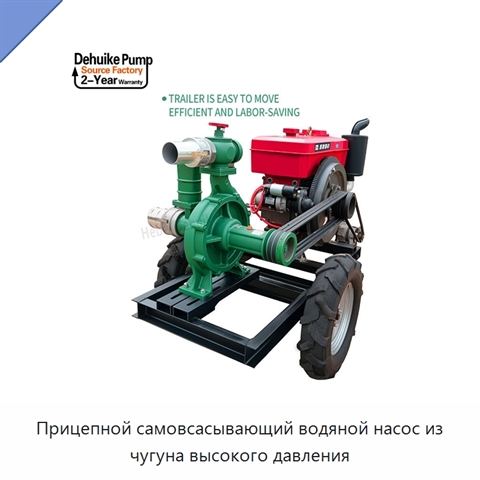
Прицепной самовсасывающий водяной насос из чугуна высокого давления
Модель: БНЕ-55(8Ж)
Прицепной самовсасывающий водяной насос выполнен из чугуна и предназначен для мобильного использования. Насос рассчитан на работу с высоким давлением и подходит для откачки воды при ликвидации подтоплений, дренажа, перекачивания сточных вод и орошения садов.