


Артикул: 523-718
Модель: БЖЕ-49(5Ю)
Секция: Дополнительная
Программируемая мобильная база для гуманоидного робота
Мобильная база обеспечивает автономное перемещение гуманоидного робота и точное следование маршруту. Навигация выполняет поиск пути для эффективного движения, помогая платформе выбирать направление в соответствии с заданной траекторией. Платформа выполняет обход препятствий и поддерживает безопасную навигацию во время перемещения. Максимальная грузоподъёмность составляет до 50 кг, поэтому база поддерживает перевозку полезной нагрузки в пределах этого значения. После завершения перемещения функция автоматического возврата направляет робота обратно к базе.
Задать вопрос Искать на Baidu
Какую задачу решает мобильная база робота
Мобильная база гуманоидного робота предназначена для использования в лабораториях искусственного интеллекта и в учебных задачах по робототехнике.
Характеристики БЖЕ-49(5Ю)
Модель (по базе 91Т)БЖЕ-49(5Ю)
Функциямногофункциональность, интеллектуальная навигация, обход препятствий, автоматический возврат
Напряжение24 В
Мобильная база робота - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации БЖЕ-49(5Ю) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации БЖЕ-49(5Ю) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Информация проверена на актуальность: 26.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Мобильная база робота, также смотрели:
 +5 фото
Мобильный мини-кран-паук грузоподъёмностью 18 т
Модель: ГЮК-92(5Т)
Мини-кран-паук оснащён дистанционным управлением.
 +4 фото
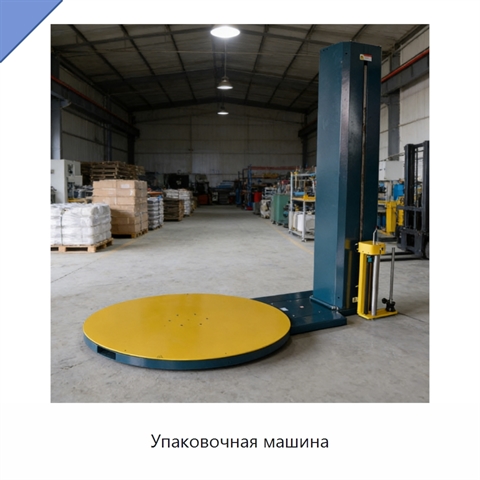
Упаковочная машина
Модель: ЭФХ-12(1Е)
Упаковочная машина предназначена для выполнения автоматической обмотки паллет стрейч-плёнкой и формирования защищённого исполнения для упаковываемого объекта. Рабочий процесс управляется программируемым логическим контроллером (ПЛК), а получаемый результат обеспечивает защиту от пыли и влаги. Привод
 +5 фото
Испытательная машина для кручения металла
Модель: ЮШБ-49(1Х)
Испытательная машина измеряет крутящий момент при скручивании металла.
 +5 фото
Гусеничное шасси робота для вездеходной платформы
Модель: ЖСУ-24(4Р)
Гусеничное шасси робота рассчитано на проектную полезную нагрузку 600 или 1000 кг. Усиленная рама сочетается с перерассчитанной конструкцией креплений. Двигатель, редуктор и гусеницы подбираются с учетом рельефа местности и скорости движения. Емкость аккумуляторной батареи определяется требуемым вре