Линейные роботы

Товары

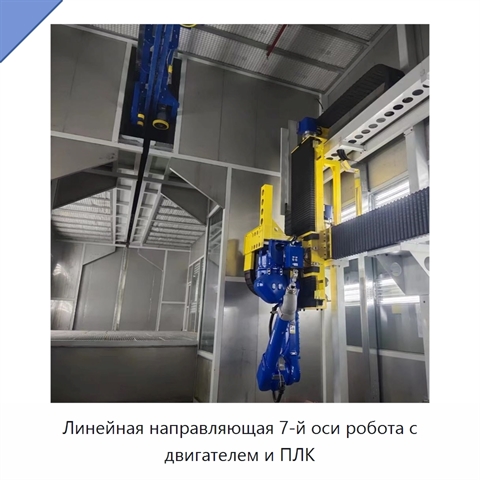
Линейная направляющая 7-й оси робота с двигателем и ПЛК+5 фото

Линейная направляющая 7-й оси робота с двигателем и ПЛК
Модель: ЮБШ-18(4Ж)
Настенное или боковое исполнение не занимает площадь пола и позволяет максимально использовать пространство рабочей зоны. Высокоточная система линейного перемещения обеспечивает точность позиционирования до ±0,05 мм. Мощность составляет 3 кВт, напряжение — 380 В. Направляющая совместима с промышленн
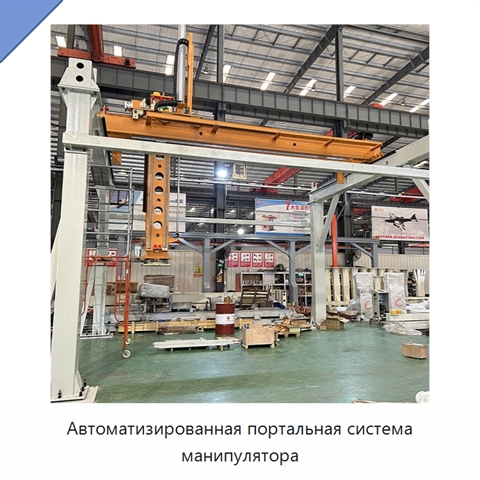
Автоматизированная портальная система манипулятора+5 фото

Автоматизированная портальная система манипулятора
Модель: ХНА-85(7П)
Система выполнена с устойчивой жёсткой конструкцией для длительной эксплуатации при тяжёлых рабочих операциях. Такое исполнение рассчитано на надёжную работу и долговечность оборудования. Промышленное исполнение позволяет применять систему в сложных условиях и выдерживать суровую рабочую среду. Наст
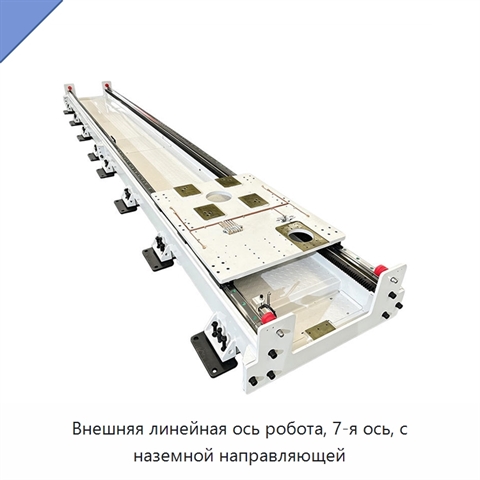
Внешняя линейная ось робота, 7-я ось, с наземной направляющей+5 фото

Внешняя линейная ось робота, 7-я ось, с наземной направляющей
Модель: ЖШЯ-49(1Л)
Изделие представляет собой внешнюю линейную ось робота для включения в роботизированную сварочную линию. Длина оси может изготавливаться по требуемому размеру, что позволяет выбирать исполнение под конфигурацию линии. Для работы доступны варианты мощности 3 Вт, 4 Вт и 5 Вт, а рабочее напряжение може
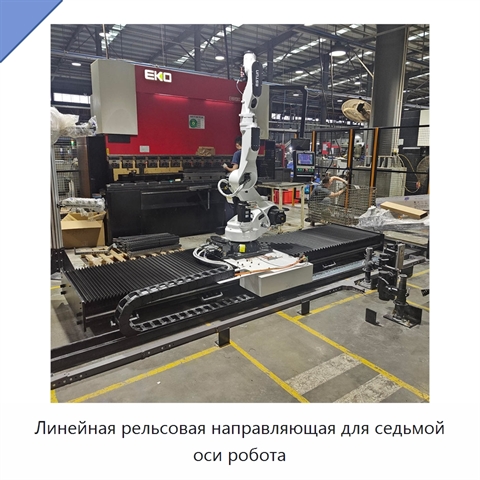
Линейная рельсовая направляющая для седьмой оси робота+5 фото

Линейная рельсовая направляющая для седьмой оси робота
Модель: ШВИ-51(5Б)
Конструкция включает линейный рельс, наземное рельсовое основание и гофрированный защитный кожух, объединенные в единый узел направляющей. В конструкции предусмотрен двигатель с управлением ПЛК мощностью 3 кВт. Рабочее напряжение системы составляет 380 В. Наземный рельс имеет исполнение, которое мож
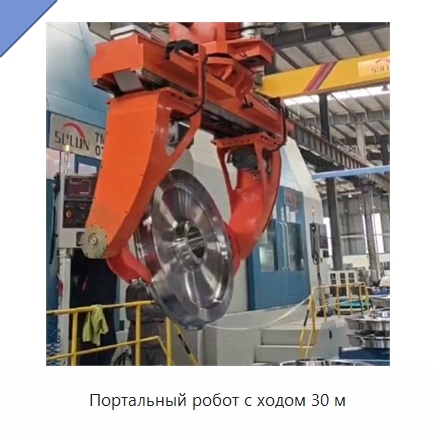
Портальный робот с ходом 30 м+5 фото

Портальный робот с ходом 30 м

Модель: СЕН-45(5Ф)
Портальный робот оснащён высокожёсткой конструкцией для устойчивой работы с тяжёлой нагрузкой. В составе предусмотрены двигатель и подшипник. Встроенная автоматизация объединяет автоматические операции загрузки, выгрузки и перемещения в полный рабочий процесс обращения с изделиями. Для плавного соед
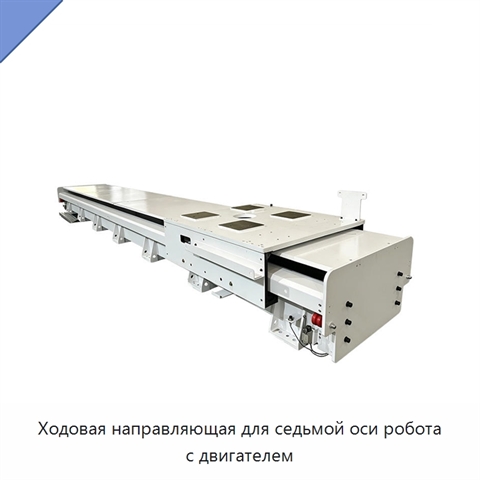
Ходовая направляющая для седьмой оси робота с двигателем+5 фото

Ходовая направляющая для седьмой оси робота с двигателем
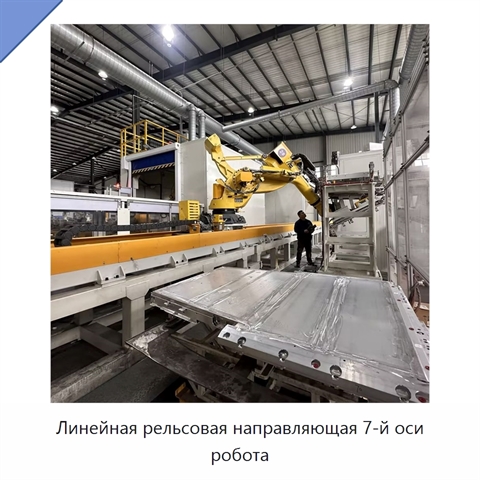
Модель: РФЭ-91(2Ф)
Ходовая направляющая седьмой оси робота с двигателем представляет собой рельсовый механизм для роботизированного оборудования. Скорость перемещения не превышает 2000 мм/с. Горизонтальная нагрузка допускается до 50 кг, а нагрузка при боковом монтаже также допускается до 50 кг. Доступны варианты мощно
Линейная рельсовая направляющая 7-й оси робота+5 фото

Линейная рельсовая направляющая 7-й оси робота
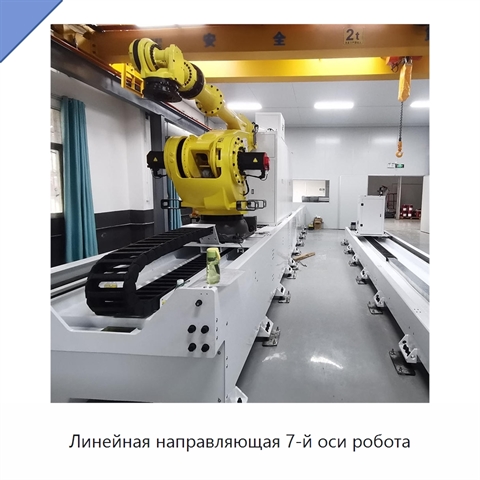
Модель: УЖФ-29(9Б)
Линейная рельсовая направляющая выполнена из стали с высокой жёсткостью и рассчитана на тяжёлые нагрузки. Изделие обеспечивает стабильную работу и высокую точность позиционирования. Направляющая совместима с распространёнными промышленными роботами. Конструкция поддерживает непрерывную работу в тече
Линейная направляющая 7-й оси робота+5 фото

Линейная направляющая 7-й оси робота
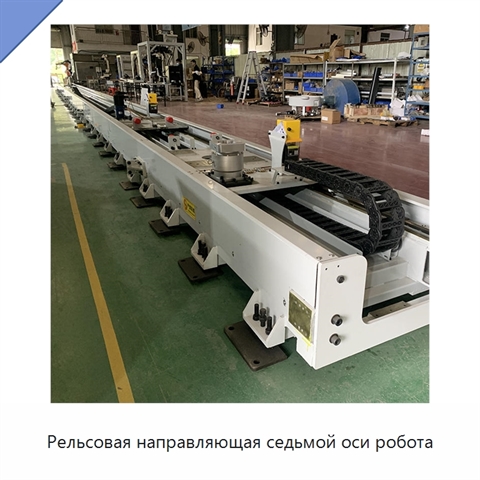
Модель: АРБ-41(7Т)
Линейная направляющая робота имеет индивидуальную длину для соответствия требованиям нестандартного решения автоматизации. Управление изделием осуществляется через ПЛК, поэтому линейное перемещение задаётся программируемой системой управления. Привод оснащён мотор-редуктором мощностью 3 кВт, который
Рельсовая направляющая седьмой оси робота+5 фото

Рельсовая направляющая седьмой оси робота
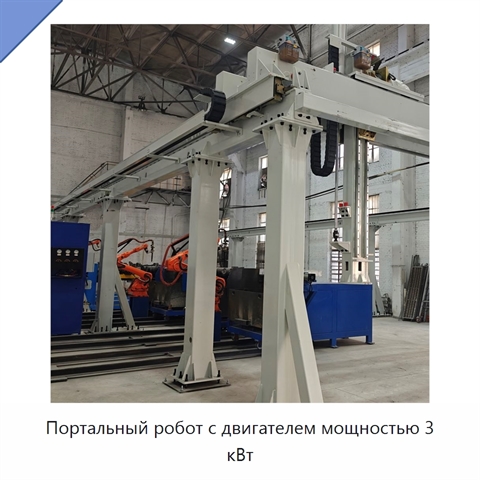
Модель: ЯПК-42(1Г)
Изделие представляет собой рельсовую направляющую робота. Направляющая оснащена двигателем мощностью 1 кВт и рассчитана на подключение к напряжению 220 или 380 В. Максимальная скорость перемещения составляет не более 2000 мм/с. Горизонтальная нагрузка допускается до 50 кг, а при боковом монтаже допу
Портальный робот с двигателем мощностью 3 кВт+5 фото

Портальный робот с двигателем мощностью 3 кВт
Модель: ВТЯ-25(1М)
Портальный робот выполнен по гибкой схеме и рассчитан на работу с заготовками различных спецификаций без модификации оборудования, сохраняя универсальность при изменении рабочих вариантов. Конструкция рассчитана на большие нагрузки, обеспечивает высокую точность позиционирования, стабильность и долг
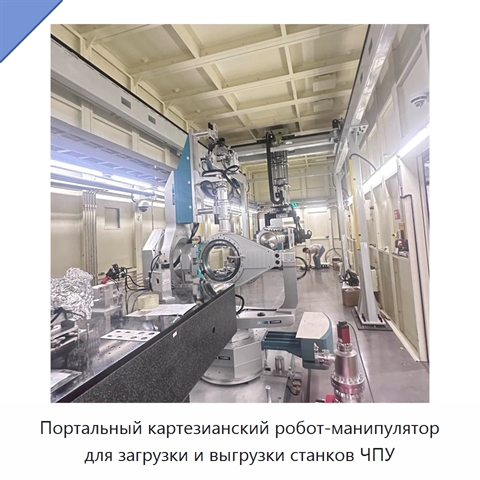
Портальный картезианский робот-манипулятор для загрузки и выгрузки станков ЧПУ+5 фото

Портальный картезианский робот-манипулятор для загрузки и выгрузки станков ЧПУ
Модель: МСЭ-52(7А)
Портальный картезианский робот-манипулятор имеет многоосевую конструкцию подъёма, рассчитанную на работу при ограниченной высоте помещения. Высокая точность позиционирования обеспечивает стабильную работу в сложных условиях. Диапазоны перемещения и подъёма можно адаптировать к различной планировке р
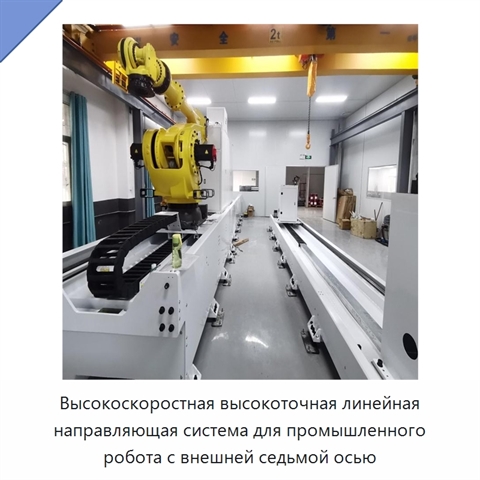
Высокоскоростная высокоточная линейная направляющая система для промышленного робота с внешней седьмой осью+5 фото

Высокоскоростная высокоточная линейная направляющая система для промышленного робота с внешней седьмой осью
Модель: УЖК-81(4А)
Линейная направляющая система для промышленного робота обеспечивает перемещение со скоростью не более 2000 мм/с или 3001–4000 мм/с. Горизонтальная нагрузка составляет до 50 кг, а нагрузка при боковом монтаже — до 50 кг. Масса системы — 1500 кг.
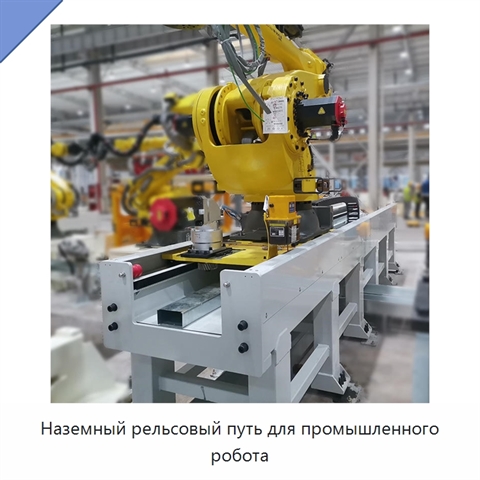
Наземный рельсовый путь для промышленного робота+5 фото

Наземный рельсовый путь для промышленного робота
Модель: ШГА-88(7А)
Наземный рельсовый путь служит для установки и перемещения промышленного робота по рабочей траектории. Система с 7-й осью обеспечивает точное и универсальное управление движением при выполнении сложных задач. Длинный ход расширяет зону досягаемости и позволяет роботу работать с крупными заготовками,
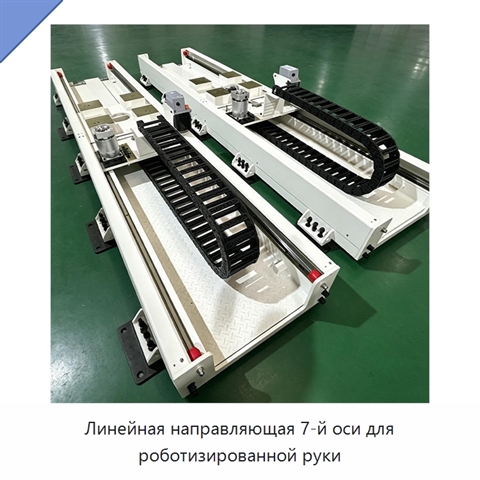
Линейная направляющая 7-й оси для роботизированной руки+5 фото

Линейная направляющая 7-й оси для роботизированной руки
Модель: ЮСЛ-89(4У)
Линейная направляющая 7-й оси предназначена для промышленной роботизированной руки и работы в составе роботизированной рабочей станции. Усиленное исполнение рассчитано на надежную эксплуатацию в промышленной среде. Точное линейное перемещение обеспечивает аккуратное позиционирование руки и поддержив
Высокоточный портальный робот+3 фото

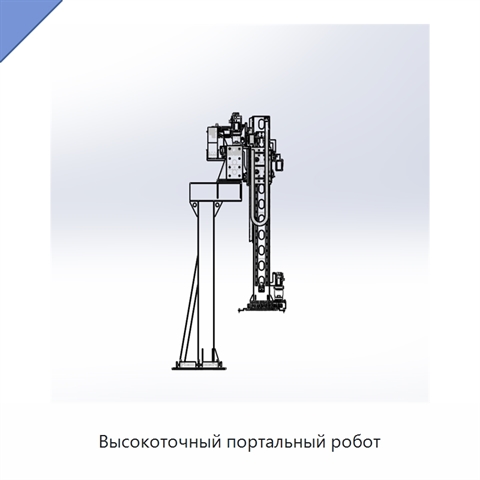
Высокоточный портальный робот

Модель: ПСЮ-82(4Н)
Портальный робот выполнен на прочной стальной раме, рассчитанной на длительную эксплуатацию и работу при тяжелых нагрузках. Система управления обеспечивает высокий уровень контроля при работе оборудования. Механизм перемещения поддерживает линейный ход в заданном направлении. Для выбора исполнения п
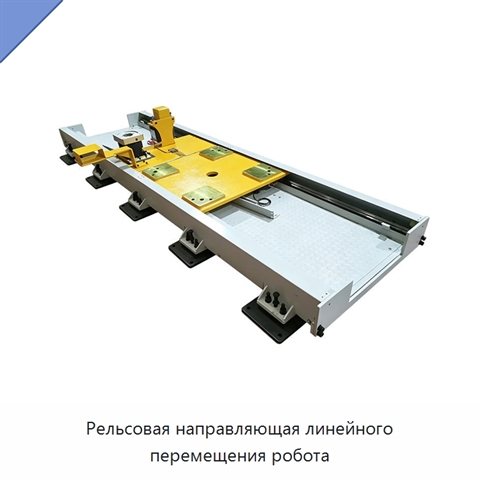
Рельсовая направляющая линейного перемещения робота+5 фото

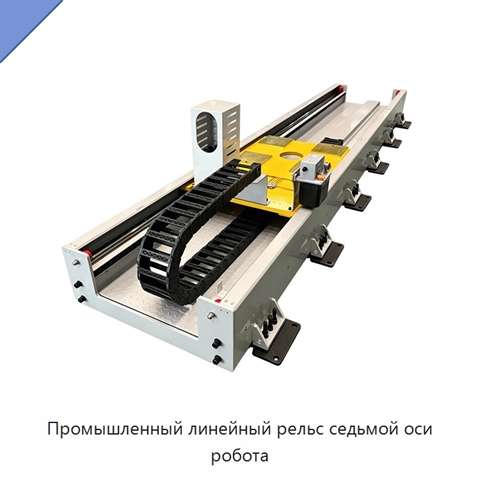
Рельсовая направляющая линейного перемещения робота
Модель: БМУ-29(1Ф)
Рельсовая направляющая линейного перемещения служит дополнительной седьмой осью робота и формирует отдельный путь для роботизированного оборудования. Рельсовая конструкция задаёт прямую траекторию, а направляющий узел обеспечивает плавный и точный ход, необходимый для надёжного выполнения рабочих пе
Промышленный линейный рельс седьмой оси робота+5 фото

Промышленный линейный рельс седьмой оси робота
Модель: ТГА-89(9Ю)
Промышленный линейный рельс седьмой оси робота выполнен с двигателем, ПЛК и редуктором. Изделие предназначено для установки в составе промышленного роботизированного оборудования и представляет собой дополнительную линейную ось для робота. Мощность изделия составляет 3–5 кВт, а для подключения преду
Рельсовый путь седьмой оси для робота+5 фото

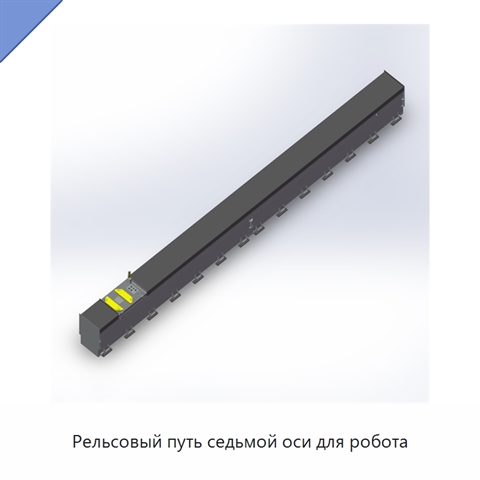
Рельсовый путь седьмой оси для робота
Модель: ЛМЭ-49(7Б)
Рельсовый путь седьмой оси допускает увеличение длины хода в соответствии с требованиями заказчика. При напольной установке используются регулируемые анкерные болты. Такая система крепления ускоряет монтаж и помогает сохранять точность на неровных поверхностях, а также в местах, где контуры и трубоп
Автоматический портальный робот-манипулятор с двумя осями Y, двумя осями Z и 7-й осью+5 фото

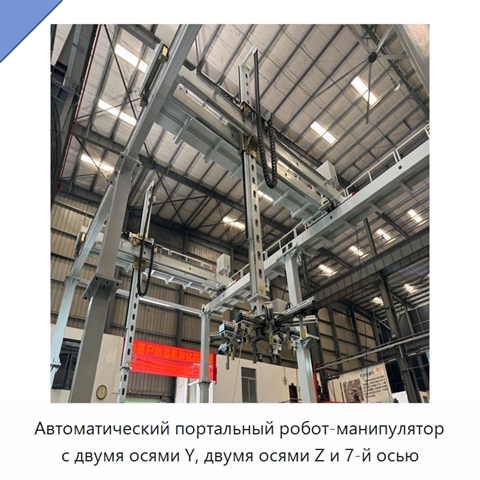
Автоматический портальный робот-манипулятор с двумя осями Y, двумя осями Z и 7-й осью
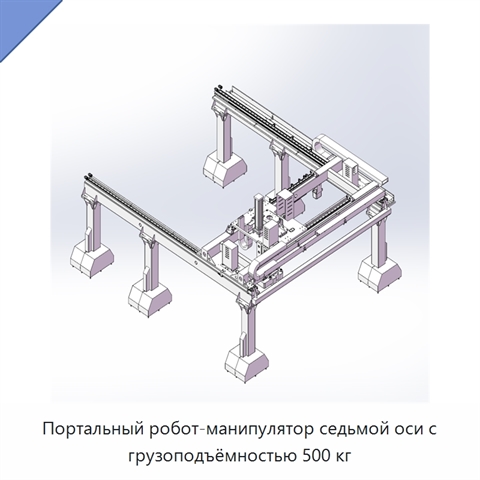
Модель: ДЖЭ-51(2Ю)
Портальный робот-манипулятор рассчитан на производительность до 300 единиц в час. Предусмотрены варианты мощности 3, 4, 5 и 10 кВт, а также работа при напряжении 220 или 380 В. Масса оборудования составляет 2350 кг. Перемещения выполняются сервомоторами через прецизионные планетарные редукторы и выс
Портальный робот-манипулятор седьмой оси с грузоподъёмностью 500 кг+5 фото

Портальный робот-манипулятор седьмой оси с грузоподъёмностью 500 кг
Модель: НЛИ-24(5Д)
Портальная конструкция седьмой оси выполнена стационарной. Привод оснащён сервомоторами, а передача осуществляется через прецизионные планетарные редукторы и высокоточные зубчатые рейки. Такая передача обеспечивает низкий уровень шума, стабильную работу и высокую точность повторного позиционирования
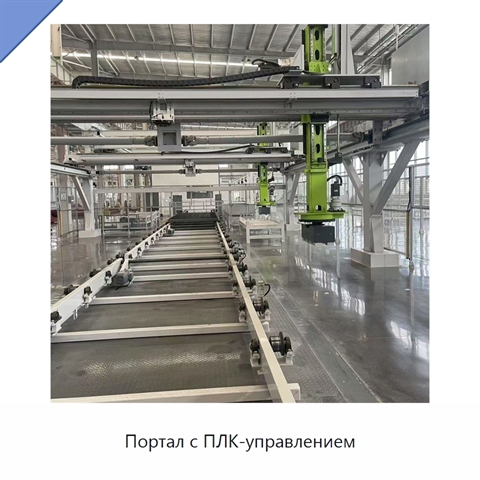
Портал с ПЛК-управлением+5 фото

Портал с ПЛК-управлением

Модель: ЕТЮ-98(4Н)
Портал оснащён двигателем и редуктором. Для него доступны варианты мощности 3, 4 и 5 кВт, а напряжение электрического исполнения составляет 220 или 380 В. Конкретная конфигурация выбирается по доступному сочетанию параметров, сохраняя общий тип портального оборудования. Портальная конструкция остаёт
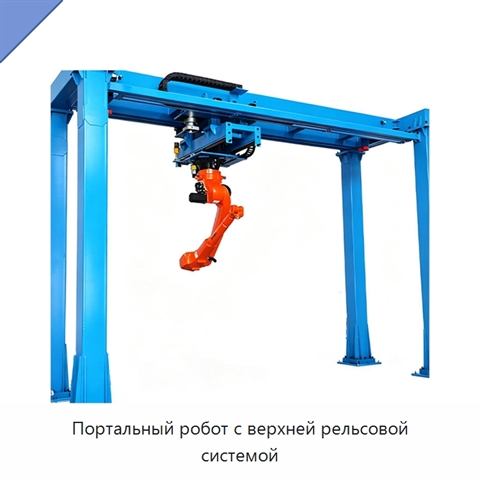
Портальный робот с верхней рельсовой системой+5 фото

Портальный робот с верхней рельсовой системой
Модель: ЖВЯ-57(4Х)
Портальный робот оснащён двигателем высокой мощности. Работа оборудования управляется программируемым логическим контроллером и системой ЧПУ с заданной последовательностью действий. Автоматизация процесса снижает потребность в ручном труде и помогает уменьшить количество ошибок при выполнении операц
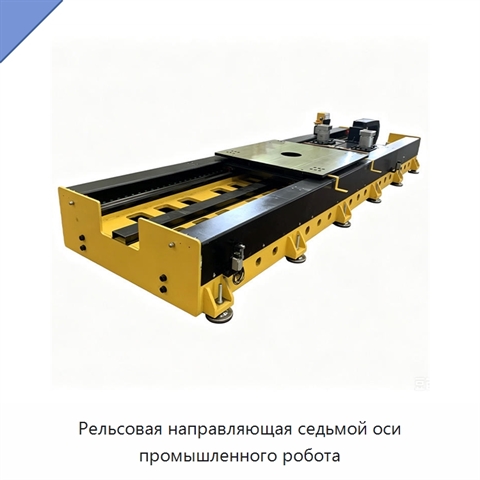
Рельсовая направляющая седьмой оси промышленного робота+5 фото

Рельсовая направляющая седьмой оси промышленного робота
Модель: ЯБИ-92(5Х)
Рельсовая направляющая седьмой оси промышленного робота представляет собой ходовой трек с прочной конструкцией промышленного исполнения. Изделие рассчитано на долговечность при интенсивных рабочих нагрузках. Трек применяется в процессах сварки, манипулирования и обслуживания станков с ЧПУ. Его конфи
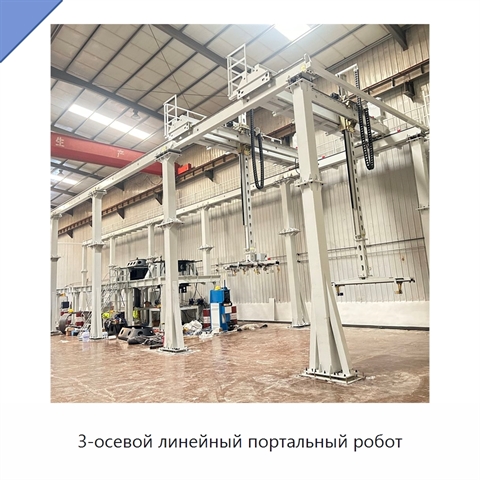
3-осевой линейный портальный робот+5 фото

3-осевой линейный портальный робот

Модель: АДШ-89(4С)
Лёгкая конструкция робота обеспечивает стабильное обращение с рабочими объектами при перемещении. Прецизионный зажим предназначен для точной фиксации стеклянных и гофрированных трубок во время рабочих операций. Конструкция устойчива к воздействию высоких температур и коррозии, поэтому робот подходит