
Артикул: 355-344
Модель: СЯК-57(7И)
Секция: Дополнительная
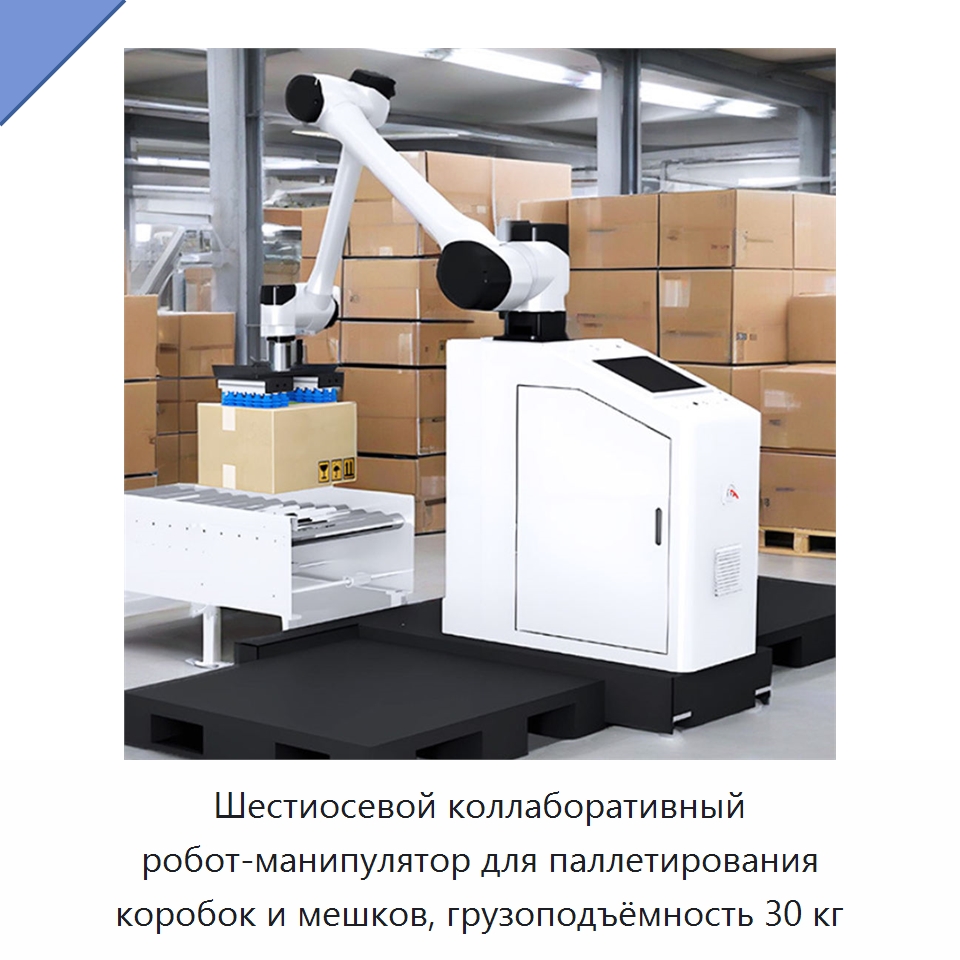
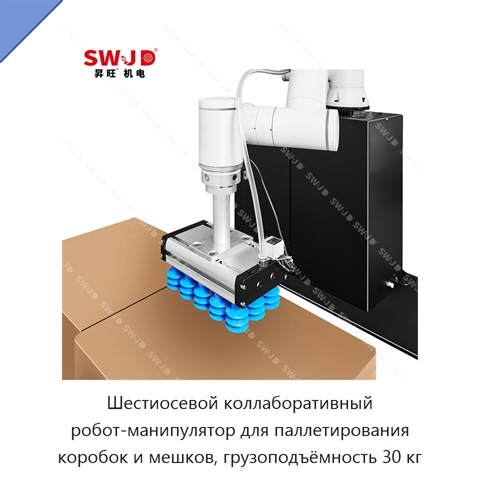
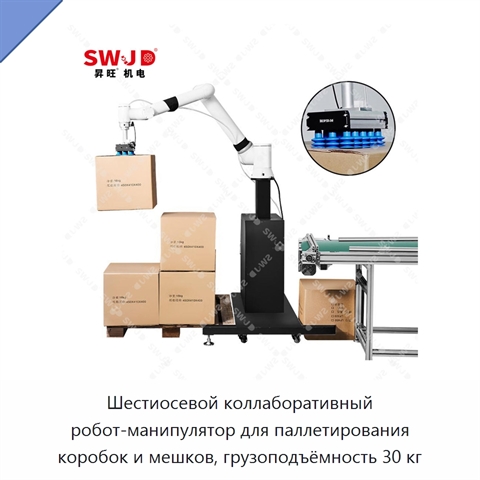
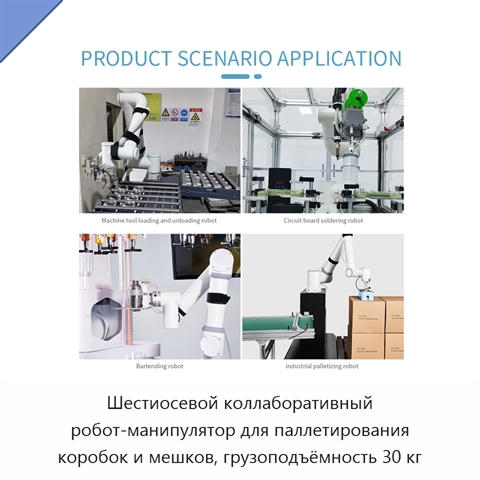
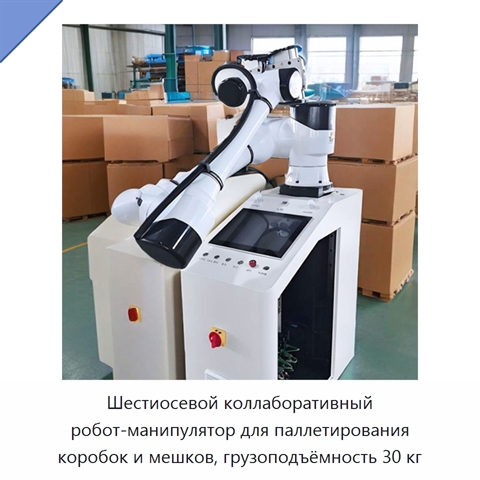
Шестиосевой коллаборативный робот-манипулятор для паллетирования коробок и мешков, грузоподъёмность 30 кг
Шестиосевой коллаборативный робот-манипулятор с шестью вращательными сочленениями предназначен для паллетирования коробок и мешков. Грузоподъёмность составляет 30 кг, рабочая досягаемость — 1700 мм, а повторяемость позиционирования — ±0,1 мм. Производительность при укладке достигает 8–10 коробок в минуту. Манипулятор может работать с коробками разных размеров и массы, а также поддерживает различные схемы укладки. Степень защиты робота — IP54; монтаж допускается в любой ориентации. Для инструмента предусмотрено питание напряжением 220 или 240 В. Масса изделия составляет 500 кг, материал конструкции — сталь. Пользовательский интерфейс поддерживает быстрое обучение и переключение схем паллетирования. Для начала эксплуатации требуется минимальная подготовка оператора. Стабильная конструкция рассчитана на непрерывную работу в тяжёлых условиях.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор для паллетирования
Шестиосевой коллаборативный робот-манипулятор для паллетирования используется для укладки коробок и мешков по различным схемам.
Характеристики СЯК-57(7И)
Модель (по базе 91Т)СЯК-57(7И)
Совместимый тип продуктазахваты, датчики, конвейеры, системы технического зрения, концевые исполнительные устройства, многоцелевые роботы
Основные компонентыПЛК, двигатель, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)2500–3300 Вт, 4 кВт
Напряжение220 В, 240
Коллаборативный робот-манипулятор для паллетирования - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации СЯК-57(7И) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации СЯК-57(7И) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Дата последней проверки актуальности информации: 02.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Коллаборативный робот-манипулятор для паллетирования, также смотрели:
 +5 фото
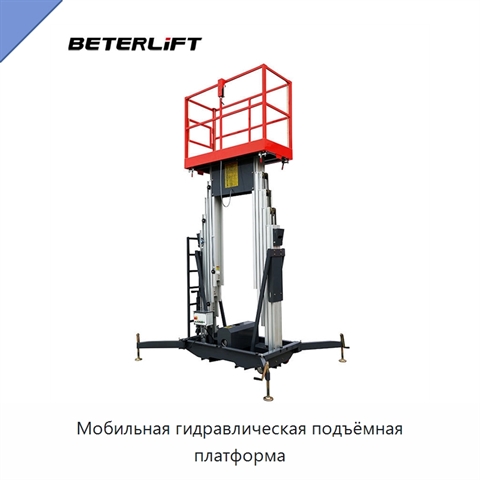
Мобильная гидравлическая подъёмная платформа
Модель: РТЭ-79(2У)
Изделие выполнено в двухмачтовом исполнении с телескопической лестницей и обеспечивает подъём на высоту 11 м. Допустимая нагрузка составляет 200 кг, материал конструкции — алюминиевый сплав.
 +4 фото
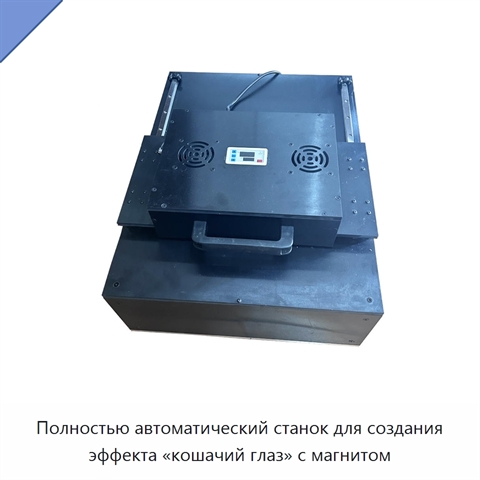
Полностью автоматический станок для создания эффекта «кошачий глаз» с магнитом
Модель: КПЯ-27(8В)
Полностью автоматический станок предназначен для создания эффекта «кошачий глаз» в дизайне ногтей. Изделие оснащено двигателем мощностью 10 кВт и может работать при напряжении 220 В или 110 В.
 +4 фото
Мини-траншеекопатель для траншей глубиной 900 мм и шириной 200 мм
Модель: ЛНЯ-12(8М)
Мини-траншеекопатель предназначен для формирования траншей глубиной 900 мм и шириной 200 мм.
 +4 фото
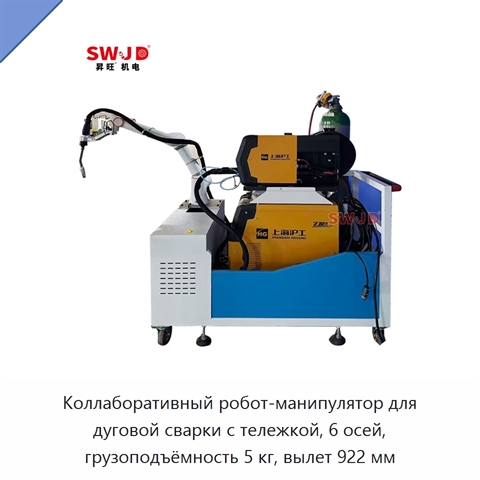
Коллаборативный робот-манипулятор для дуговой сварки с тележкой, 6 осей, грузоподъёмность 5 кг, вылет 922 мм
Модель: НМИ-97(1У)
Коллаборативный робот-манипулятор с тележкой предназначен для дуговой сварки. Грузоподъёмность составляет 5 кг, рабочий вылет — 922 мм; манипулятор имеет шесть вращательных сочленений. Человеко-машинный интерфейс реализован на обучающем пульте с экраном диагональю 256,54 мм или через веб-приложение