Артикул: 523-984 Модель: ЮБК-87(2Р) Секция: Дополнительная

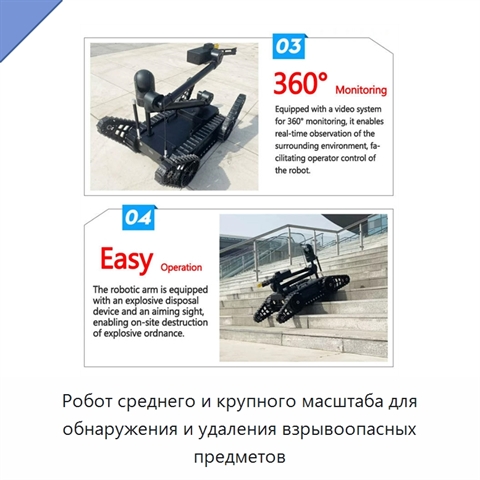
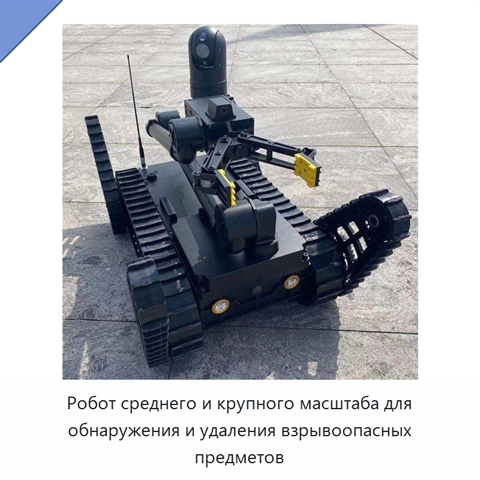
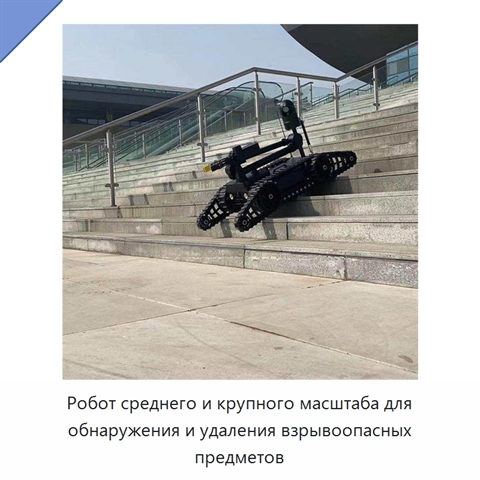
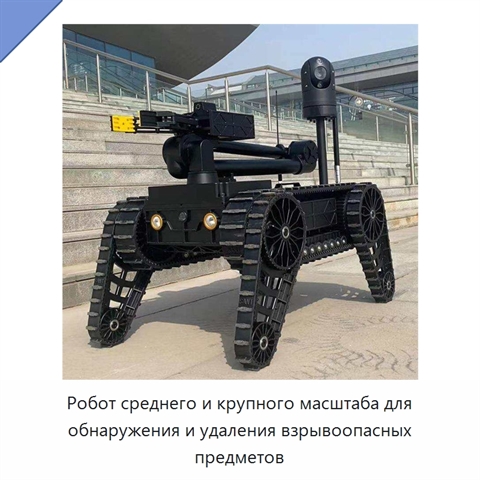
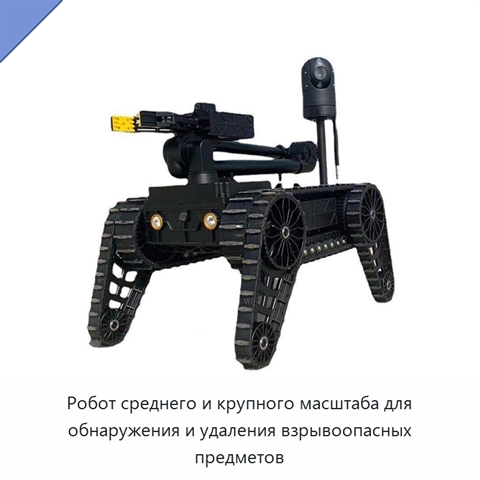
Робот среднего и крупного масштаба для обнаружения и удаления взрывоопасных предметов

Робот имеет мобильное исполнение, гусеничный ход и зубчатый механический манипулятор. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ЮБК-87(2Р), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяMedium Large-scale Explosive-removing Detection Robot 14510 Check Position Whole Device Mobile Crawler-type Gear Mechanical Arm
Задать вопрос Искать на Baidu

Какую задачу решает робот для обнаружения взрывоопасных предметов

Робот используют при работе со взрывоопасными предметами, когда требуется их обнаружение и удаление.

Характеристики ЮБК-87(2Р)

Модель (по базе 91Т)ЮБК-87(2Р)
Функцияпроверка положения всего устройства
Специальные функциимобильный, гусеничного типа, зубчатый механический манипулятор
Робот для обнаружения взрывоопасных предметов - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЮБК-87(2Р) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Данные проверены на актуальность: 26.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Робот для обнаружения взрывоопасных предметов, также смотрели:
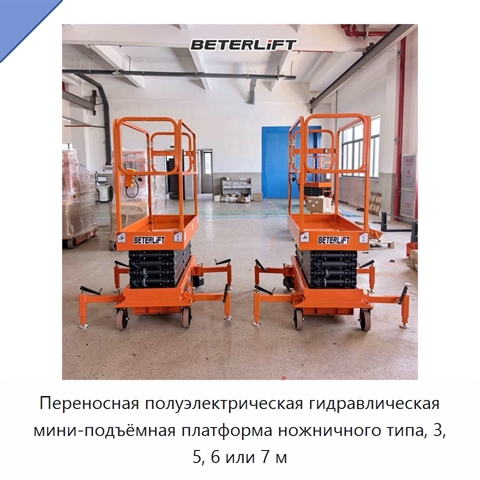
Переносная полуэлектрическая гидравлическая мини-подъёмная платформа ножничного типа, 3, 5, 6 или 7 м
Переносная полуэлектрическая гидравлическая мини-подъёмная платформа ножничного типа, 3, 5, 6 или 7 м

Модель: ГСУ-79(9Ю)
Платформа имеет преодолеваемый уклон 0,25, дорожный просвет 0,06 м и колёсную базу 1050 мм. Привод подъёма — электрогидравлический.
Автоматический портальный паллетайзер с трёхосевым роботом с ЧПУ и полезной нагрузкой 150 кг+4 фото

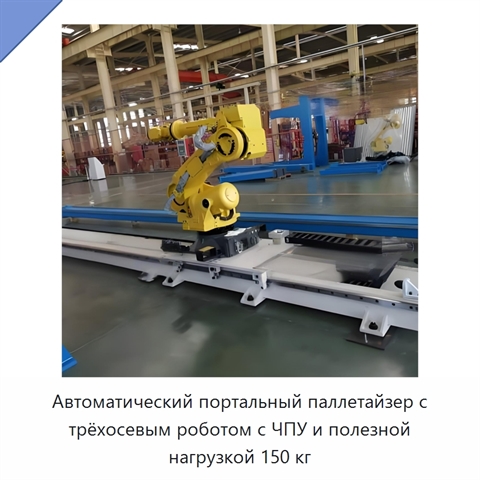
Автоматический портальный паллетайзер с трёхосевым роботом с ЧПУ и полезной нагрузкой 150 кг
Модель: НЯН-14(7Ж)
Автоматический портальный паллетайзер оснащён трёхосевым роботом с ЧПУ. Номинальная грузоподъёмность составляет 450, 350, 300 или 150 кг. Номинальный грузовой момент находится в диапазоне 50–5000 кН, а пролёт — в диапазоне 3–22,5 м. Основными компонентами паллетайзера являются двигатель, редуктор, з
Регулируемый дроссельный клапан+5 фото

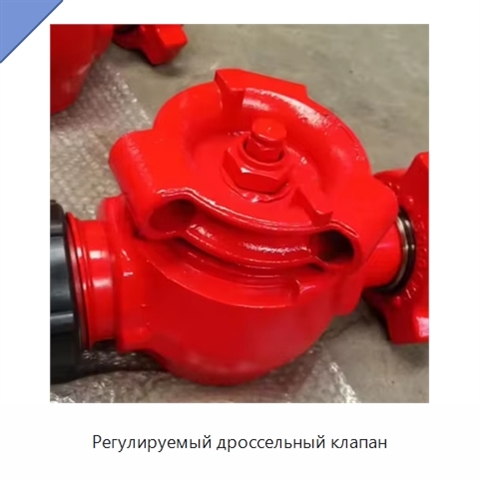
Регулируемый дроссельный клапан
Модель: ПДА-94(5Р)
Регулируемый дроссельный клапан имеет дроссельную конструкцию и ручное исполнение. Размер порта составляет 50,8 мм. Максимальное рабочее давление достигает 1034,2135935 бар, что соответствует эксплуатации в условиях высокого давления. Точная регулировка выполняется изменением потока; положительное д
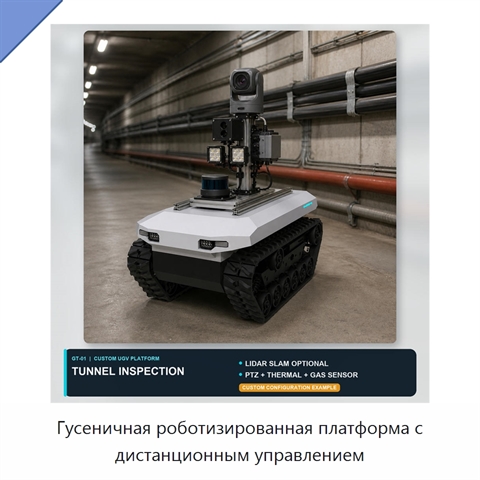
Гусеничная роботизированная платформа с дистанционным управлением+5 фото

Гусеничная роботизированная платформа с дистанционным управлением

Модель: ЯМТ-48(2У)
Гусеничная роботизированная платформа с дистанционным управлением рассчитана на стандартную полезную нагрузку 300 кг, предназначенную для размещения инспекционного и коммуникационного оборудования. Гусеничный привод обеспечивает разворот с нулевым радиусом. Опционально доступны крупная камера, тепло