

Артикул: 524-012
Модель: ХНЯ-88(1Э)
Секция: Дополнительная
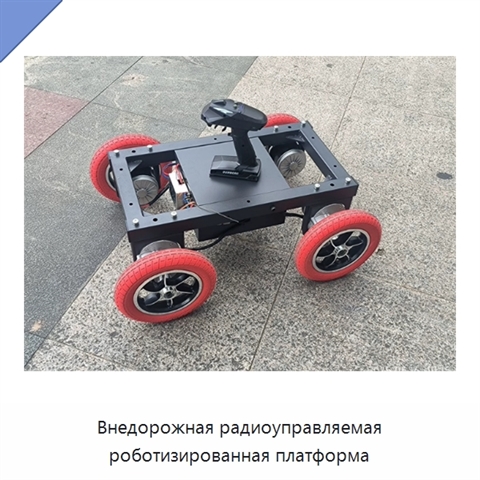
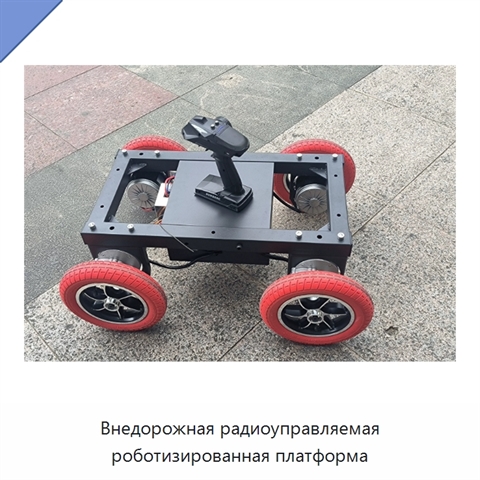
Внедорожная радиоуправляемая роботизированная платформа
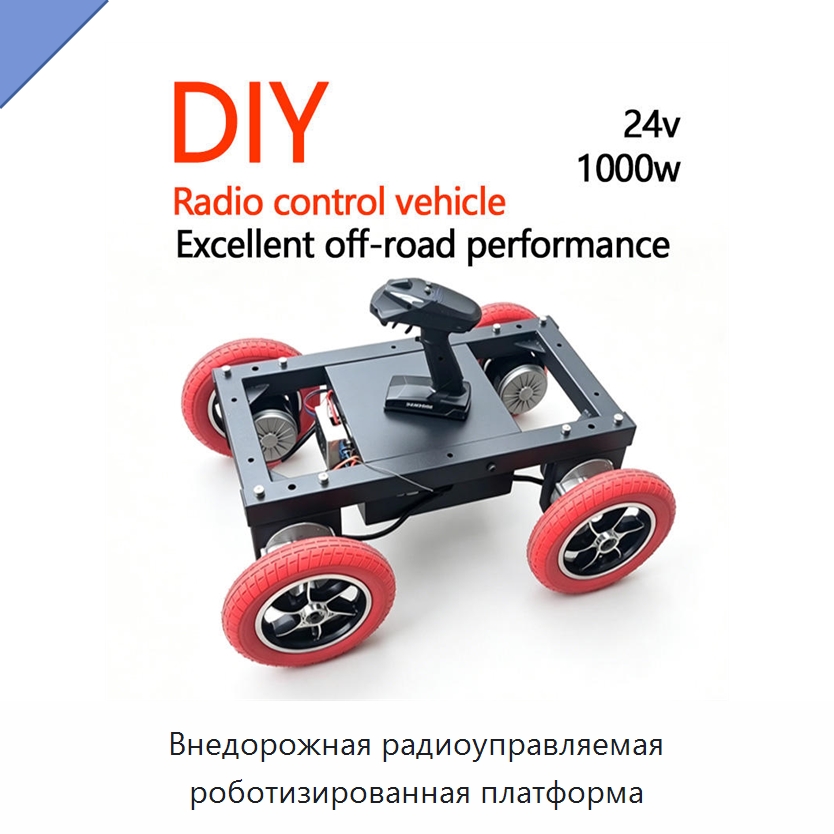
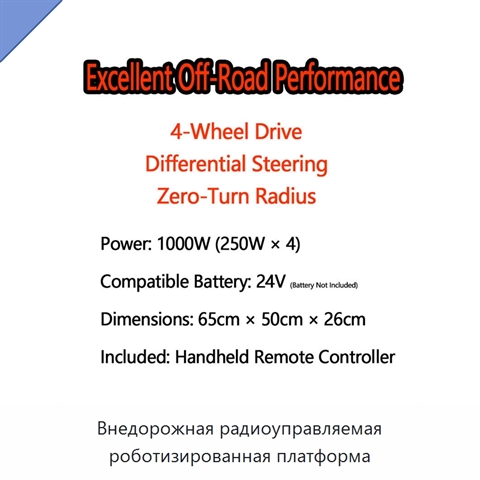
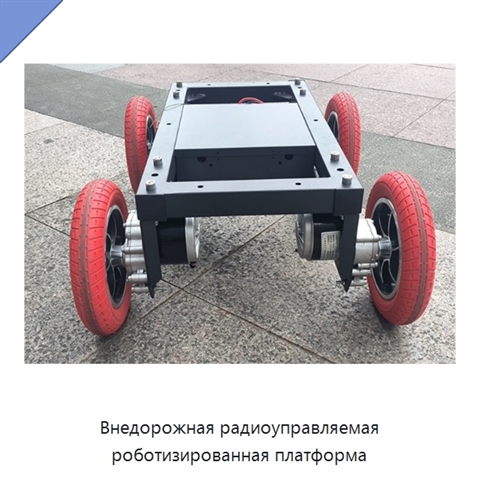
Платформа оснащена полным приводом 4WD и четырьмя тяговыми двигателями с высоким крутящим моментом; общая мощность системы составляет 1000 Вт. Рабочее напряжение 24 В обеспечивает безопасную эксплуатацию, а совместимость с распространёнными литиевыми аккумуляторами поддерживает гибкие варианты питания. Большие противоскользящие резиновые колёса и прочная рама обеспечивают устойчивое перемещение по гравию, траве, склонам и другим сложным неровным поверхностям. Дифференциальное рулевое управление поддерживает вращение на месте и гибкое маневрирование. Беспроводной ручной пульт дистанционного управления входит в комплект и позволяет начать работу без сложной настройки сразу после распаковки.
Задать вопрос Искать на Baidu
Какую задачу решает радиоуправляемая роботизированная платформа
Радиоуправляемая роботизированная платформа предназначена для гибкого маневрирования в узких пространствах и выполнения задач точного позиционирования.
Характеристики ХНЯ-88(1Э)
Модель (по базе 91Т)ХНЯ-88(1Э)
Цветшампань, белый, коричневый, золотой, хаки, тёмно-синий, бежевый, чёрный, серебристый, оранжевый, армейский зелёный, зелёный
Материалспандекс / полиэстер
Максимальная масса груза (кг)50 кг
Радиоуправляемая роботизированная платформа - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ХНЯ-88(1Э) под условия применения (на базе производителя-оригинала или нашего завода в России).
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ХНЯ-88(1Э) под условия применения (на базе производителя-оригинала или нашего завода в России).
Информация проверена на актуальность: 26.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Радиоуправляемая роботизированная платформа, также смотрели:
 +3 фото
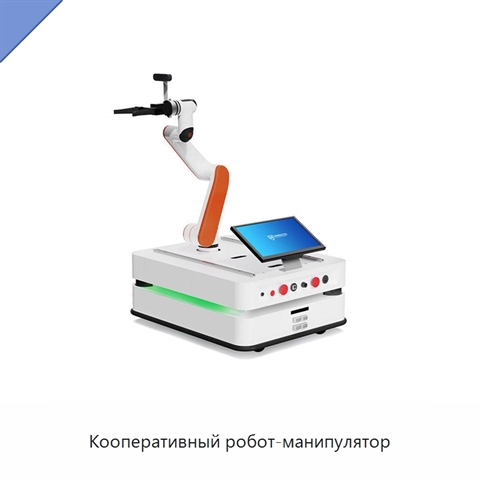
Кооперативный робот-манипулятор
Модель: ИДИ-74(1Н)
Кооперативный робот-манипулятор оснащён управлением с открытым исходным кодом, рассчитанным на гибкую настройку системы под рабочие задачи. Мобильное исполнение обеспечивает использование устройства внутри помещений и на открытом воздухе, поэтому система подходит для работы в разных зонах размещения
 +5 фото
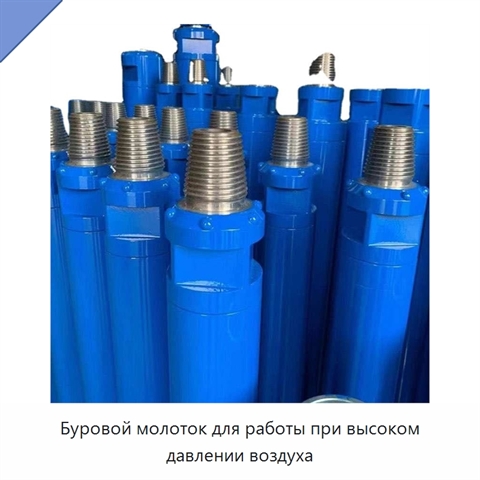
Буровой молоток для работы при высоком давлении воздуха
Модель: БЯХ-47(9Э)
Буровой молоток изготовлен из высокомарганцовистой стали методом ковки и комплектуется твердосплавным ключом. Размерный диапазон составляет 76,2–203,2 мм.
 +3 фото
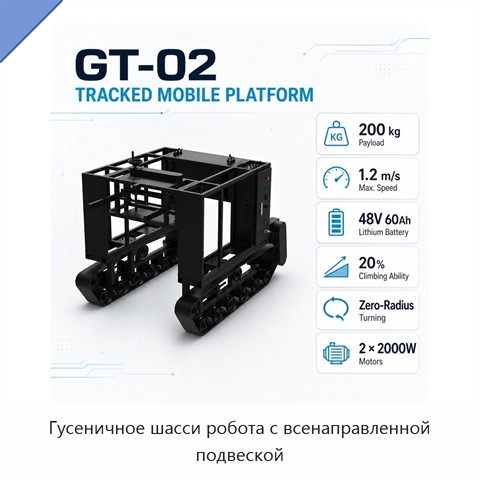
Гусеничное шасси робота с всенаправленной подвеской
Модель: ПАХ-78(8Л)
Гусеничное шасси выполнено как мобильная платформа с открытой стальной рамой, оставляющей пространство для установки оборудования проекта. Две гусеницы имеют независимое регулирование скорости и обеспечивают разворот с нулевым радиусом. Питание поступает от литиевой батареи напряжением 48 В и ёмкост
 +3 фото
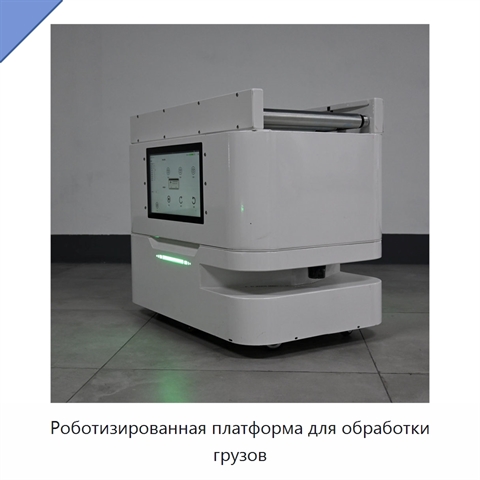
Роботизированная платформа для обработки грузов
Модель: ЕФБ-11(8Х)
Роботизированная платформа оснащена встроенной конвейерной роликовой системой, установленной на верхней рабочей площадке. Конструкция обеспечивает работу с грузами без отдельного внешнего оборудования. Встроенный конвейер исключает необходимость в самостоятельном ленточном конвейере и объединяет обо