

Артикул: 187-447
Модель: ПАР-18(8И)
Секция: Дополнительная
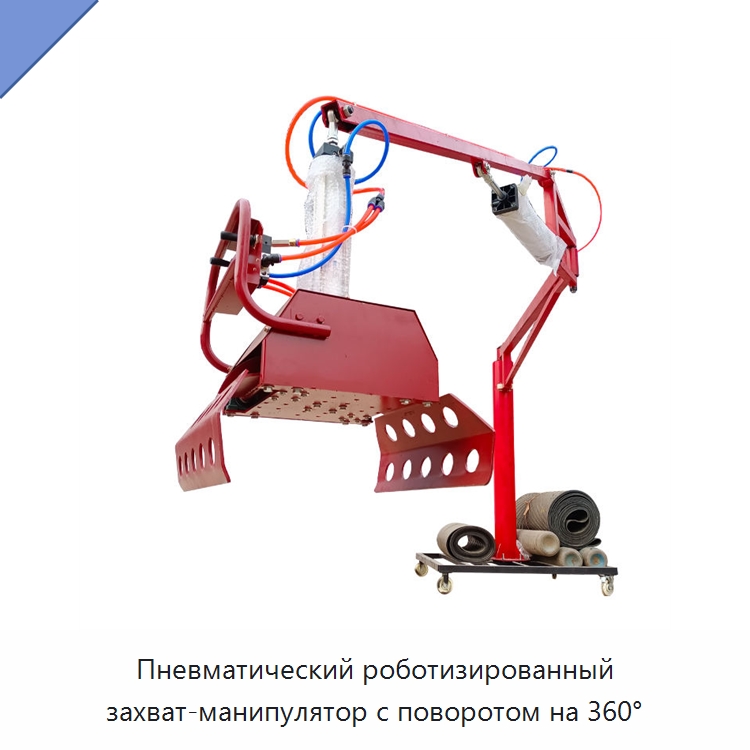
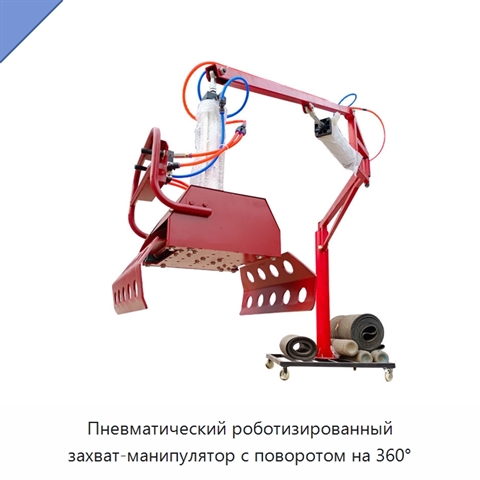
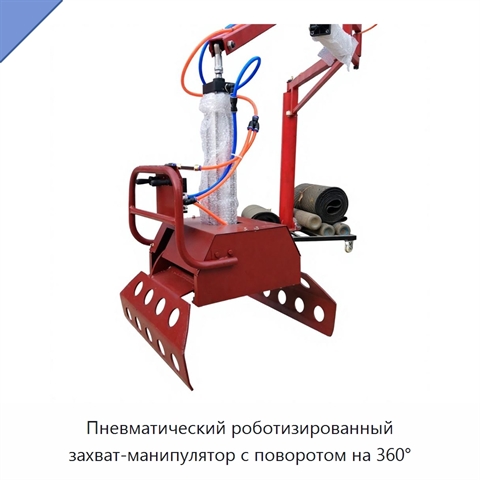
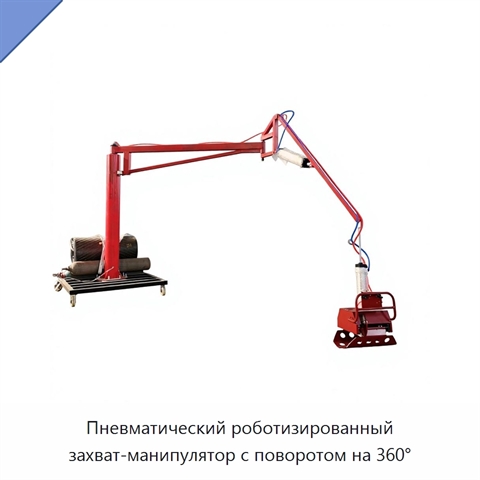
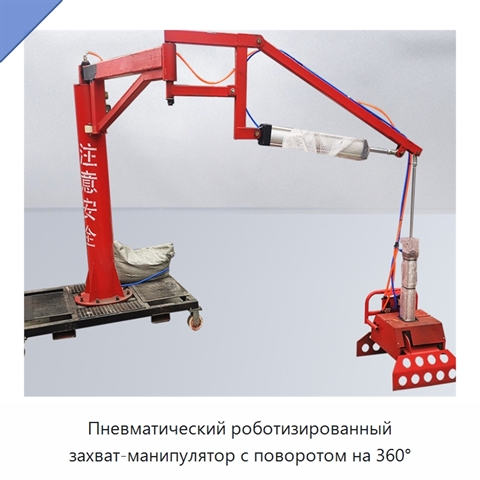
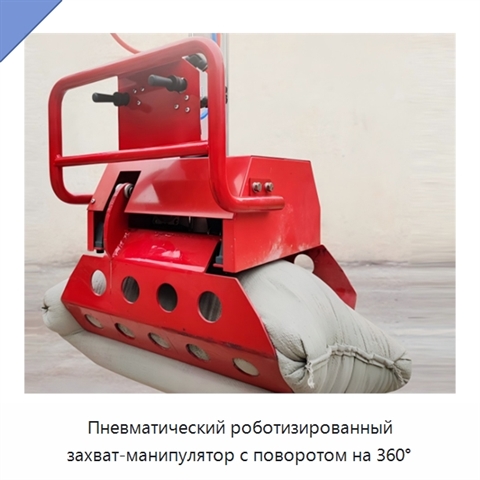
Пневматический роботизированный захват-манипулятор с поворотом на 360°
Пневматический роботизированный захват-манипулятор выполняет точный захват, перемещение и размещение объектов. Механический зажим поворачивается на 360° и обеспечивает полный диапазон вращательного движения. Пневматический привод обеспечивает работу на автоматизированных сборочных линиях и в системах захвата и размещения. Исполнение для лёгких нагрузок использует вакуумное всасывание. Габариты изделия составляют 2700 × 700 × 700 мм; такое размерное исполнение является опциональным. Горизонтальный ход равен 1500 мм. Вертикальный ход предлагается в двух вариантах: 1800 или 1850 мм. Масса захвата-манипулятора составляет 300 кг.
Задать вопрос Искать на Baidu
Какую задачу решает пневматический захват-манипулятор
Пневматический роботизированный захват-манипулятор применяется для точного захвата и размещения объектов в системах захвата и размещения и на автоматизированных сборочных линиях.
Характеристики ПАР-18(8И)
Модель (по базе 91Т)ПАР-18(8И)
Габариты (Д × Ш × В)2700 × 700 × 700 мм, опционально
Горизонтальный ход (мм)1500 мм
Вертикальный ход (мм)1800 мм, 1850 мм
Масса300 кг
Пневматический захват-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ПАР-18(8И) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ПАР-18(8И) под условия применения (руками первого изготовителя или собственного производства в России).
Дата последней проверки актуальности данных: 13.08.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Пневматический захват-манипулятор, также смотрели:
 +1 фото
Портальный манипулятор для автоматической загрузки и выгрузки заготовок
Модель: ВТУ-71(8Ф)
Портальный манипулятор предназначен для автоматической загрузки и выгрузки заготовок на производственных линиях со станками. Он также применяется в автоматизированных линиях обработки на станках с ЧПУ, для задач захвата и перемещения, а также для укладки барабанов на паллеты. Габариты (Д × Ш × В) пр
 +4 фото
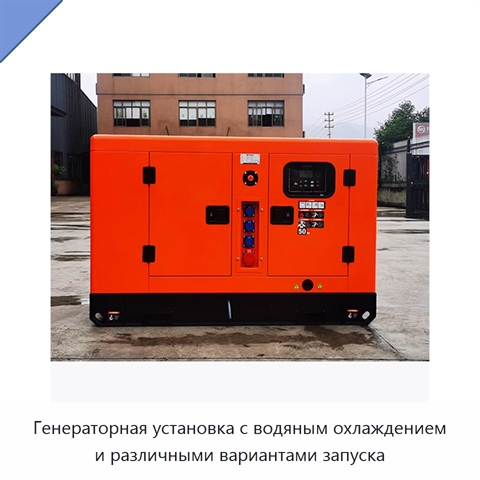
Генераторная установка с водяным охлаждением и различными вариантами запуска
Модель: ШДЮ-45(8Е)
Генераторная установка оснащена системой водяного охлаждения. Номинальный ток зависит от напряжения. Варианты номинального напряжения: 110 В, 120 В, 220 В, 230 В, 240, 380 В, 400 В и 415 В. Система запуска предусматривает автоматический запуск, запуск с ручным возвратным стартером, дистанционный зап
 +5 фото
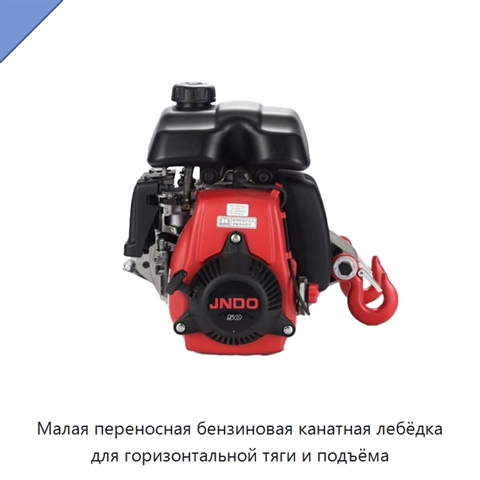
Малая переносная бензиновая канатная лебёдка для горизонтальной тяги и подъёма
Модель: ЭНМ-42(5Б)
Малая переносная канатная лебёдка оснащена четырёхтактным бензиновым двигателем и встроенной трансмиссией. Она рассчитана на наружные работы в местах без электропитания и может применяться для небольших операций по горизонтальному перемещению груза либо его вертикальному подъёму. Конструкция допуска
 +5 фото
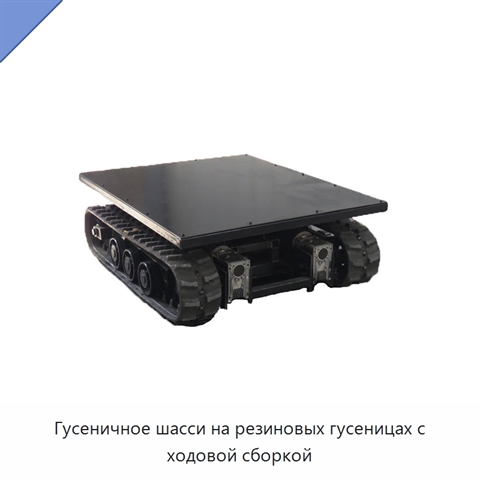
Гусеничное шасси на резиновых гусеницах с ходовой сборкой
Модель: БАФ-89(1Э)
Гусеничное шасси на резиновых гусеницах выполнено как ходовая сборка для оборудования; его размеры могут быть адаптированы под размеры устанавливаемой техники. Скорость передвижения составляет 0–10 км/ч. Шасси может комплектоваться системой дистанционного управления и механизмом подъёмной платформы.