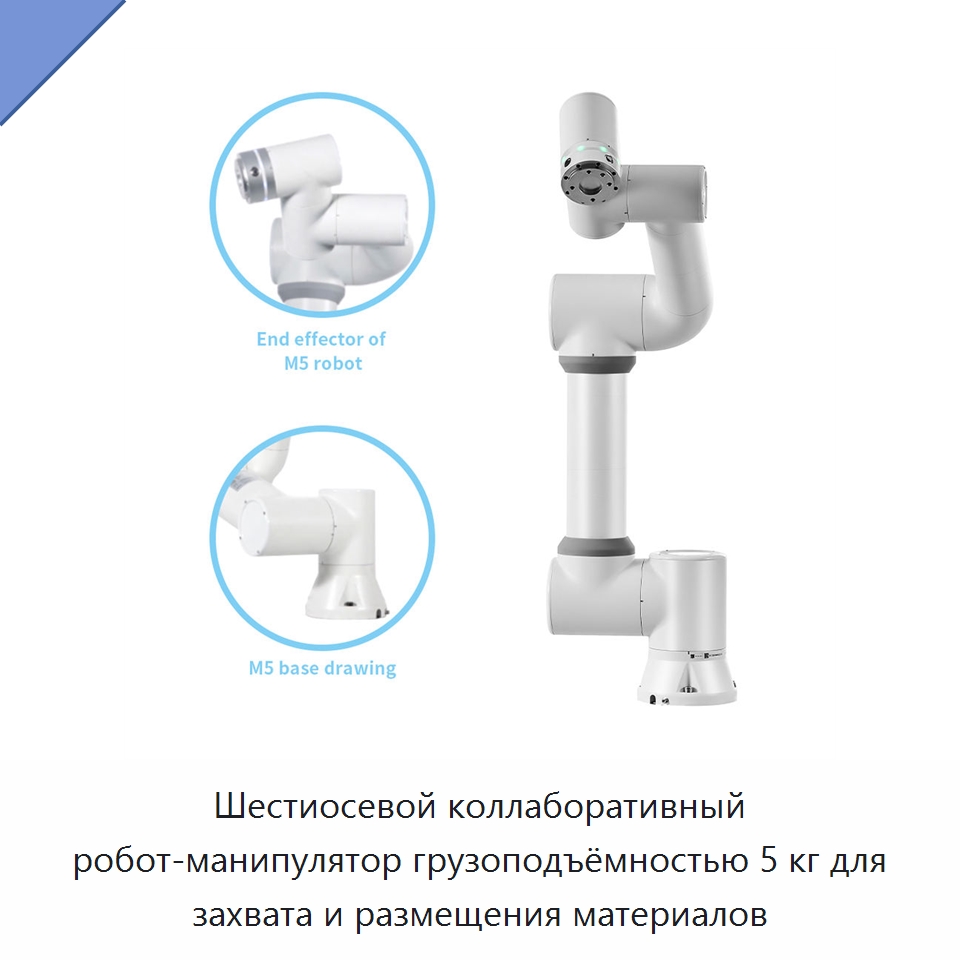
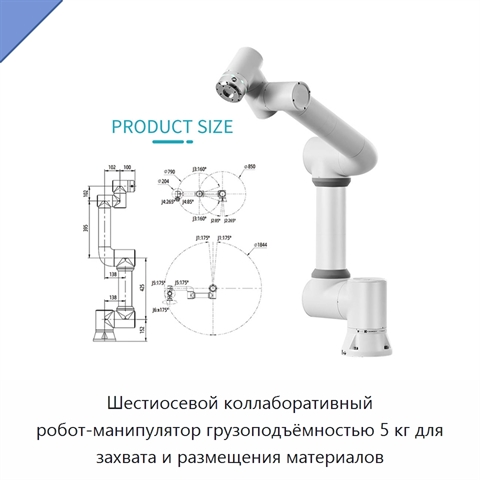
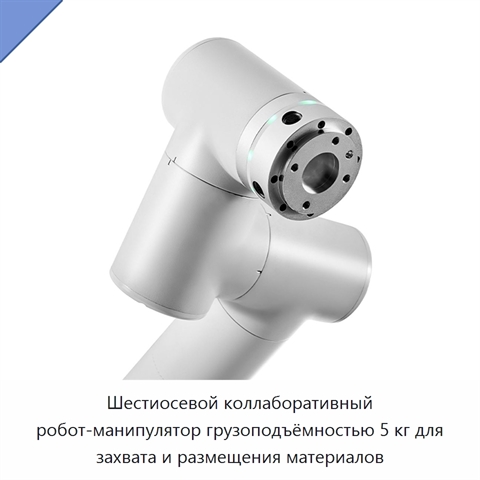
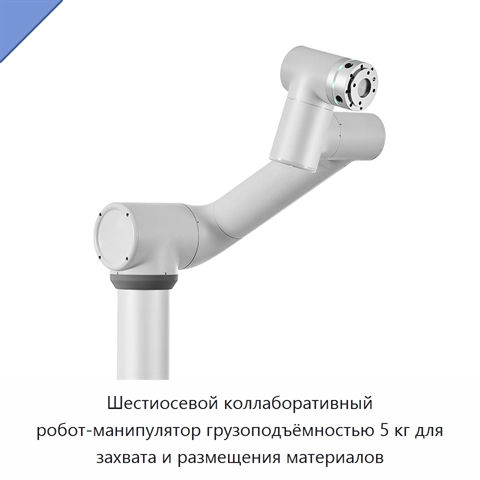
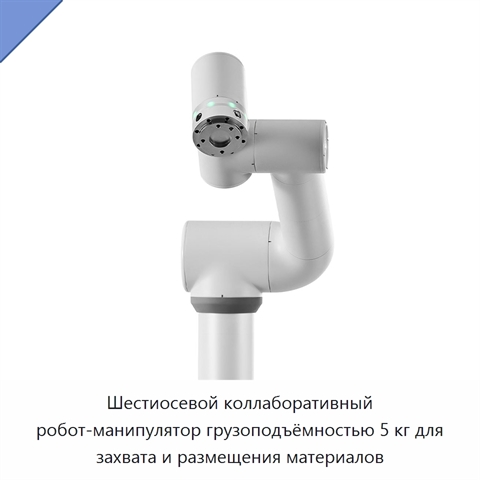
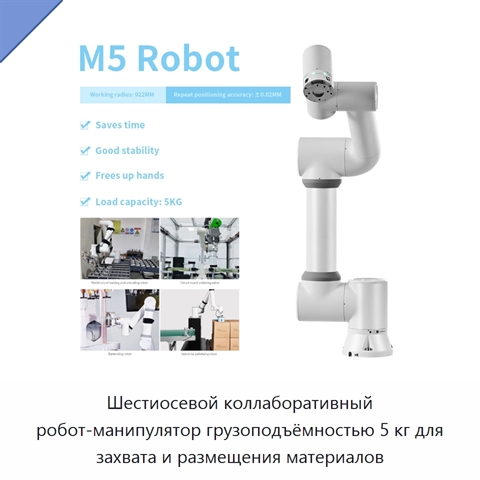
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для захвата и размещения материалов
Шестиосевой коллаборативный робот-манипулятор выполняет автоматизированный захват, перенос, размещение и штабелирование материалов. Грузоподъёмность составляет 5 кг, рабочая досягаемость — 922 мм, а кинематическая схема включает шесть вращательных сочленений. Для визуального позиционирования предусмотрена система технического зрения с камерой. Типичная скорость рабочего центра инструмента составляет 1 м/с. Программирование выполняется с пульта обучения с экраном диагональю 256,54 мм или через веб-приложение на мобильном терминале. Диапазоны движения осей: основание — ±175°, плечо — от −265° до +85°, локтевое сочленение — ±160°, первое запястье — от −265° до +85°, второе и третье запястья — ±175°; максимальная скорость каждой оси — ±180°/с. Интерфейсы ввода-вывода включают два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Питание интерфейса инструмента — 24 В, 1,5 А. Робот допускает монтаж в любой ориентации, имеет массу около 22 кг и размер установочного основания 149 × 149 мм. В конструкции используются алюминий и сталь. Степень защиты IP65 доступна как опция, уровень шума при работе ниже 65 дБ. Диапазон рабочей температуры составляет 0–45 °C, допустимая относительная влажность — до 90 % без конденсации. Типичное среднее энергопотребление составляет 261 Вт, типичное пиковое — 314 Вт. *
*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание НШЭ-87(2Н) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.
Наименование производителяPrecision 5kg PLC Motor 6-Axis Pick Place Robot Arm Camera System for Automated Material Handling in Retail & Manufacturing New, M5 High Precision 6 Axis Robot Arm 5kg Load Collaborative Multi-Scenario Handling Pick Place Solution Featuring Motor Gearbox, Industrial Programmable PLC Motor Pick Place Robotic Arm with Camera OpenCV for Vision System in Automated Stacking Applications, SWJD-M5 Industrial Stacking Robot OpenCV Technology Efficient Pick Place Vacuum Gripper Vision System Core Components Motor PLC, Robot Colaborativo Price Low Cost Automatic Desktop 6 Dof Insansi Boxes Palletizer Collaborative Robot Arm For Pick And Place
Какую задачу решает шестиосевой коллаборативный робот-манипулятор
Шестиосевой коллаборативный робот-манипулятор используют для автоматизированного захвата, переноса, размещения и штабелирования материалов с применением камеры системы технического зрения.
Совместимый тип продуктаконцевые исполнительные устройства, захваты, системы технического зрения, датчики, конвейеры, многоцелевые роботы
Основные компонентыПЛК, мотор, система загрузки, система круглосуточной работы, система авторизации зависимостей, основная рама, система значений, двигатель, редуктор, подшипник, серводвигатель, энкодер, контроллер
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)261 Вт, 0,3 кВт, 294 Вт
Напряжение220 В, 380 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки. Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации НШЭ-87(2Н) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней сверки данных: 02.09.26
Производитель и характеристики проверены.
Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:

 +5 фото
 +5 фото
 +4 фото