


Артикул: 524-020
Модель: ШБА-25(1Е)
Секция: Дополнительная
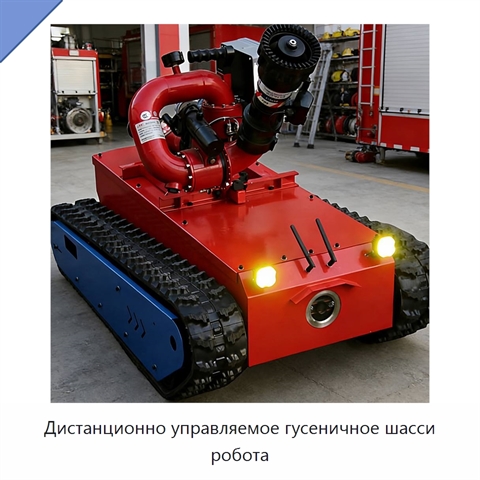
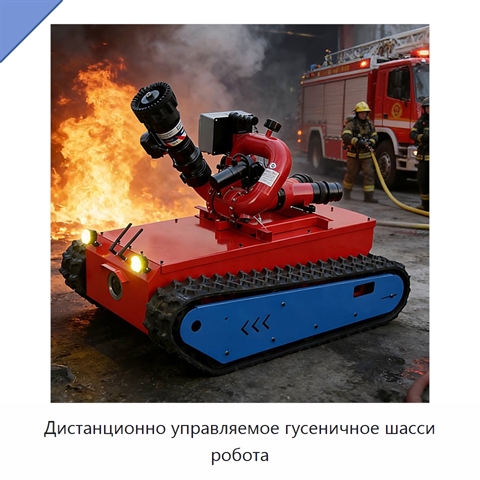
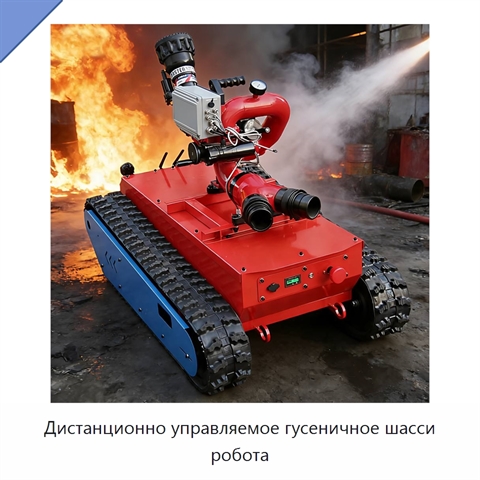
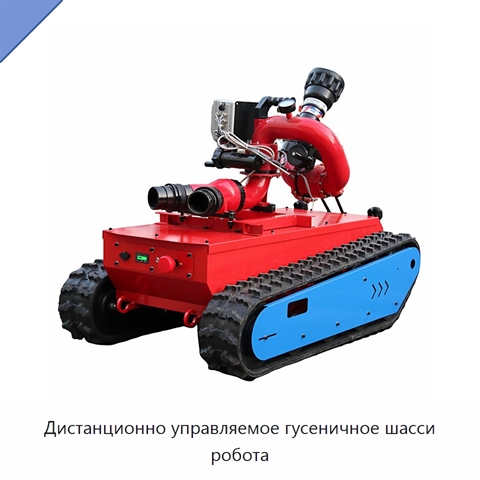
Дистанционно управляемое гусеничное шасси робота
Гусеничное шасси робота имеет резиновую ходовую часть и рассчитано на дистанционное управление. Конструкция предназначена для перемещения по сложной местности, а резиновое исполнение обеспечивает долговечность и сцепление с поверхностью во время движения. Изделие можно адаптировать под конкретные потребности заказчика, изменяя его исполнение в соответствии с поставленной задачей. Материал обеспечивает длительную эксплуатацию и безопасность при работе. Функциональность шасси соответствует операциям пожаротушения и спасения.
Задать вопрос Искать на Baidu
Какую задачу решает гусеничное шасси робота
Гусеничное шасси робота применяют для экстренного реагирования и разведки на сложной местности.
Характеристики ШБА-25(1Е)
Модель (по базе 91Т)ШБА-25(1Е)
Функцияпожаротушение, разведка
Материалрезина
Гусеничное шасси робота - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ШБА-25(1Е) под условия применения (на базе производителя-оригинала или нашего завода в России).
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ШБА-25(1Е) под условия применения (на базе производителя-оригинала или нашего завода в России).
Данные проверены на актуальность: 26.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Гусеничное шасси робота, также смотрели:
 +2 фото
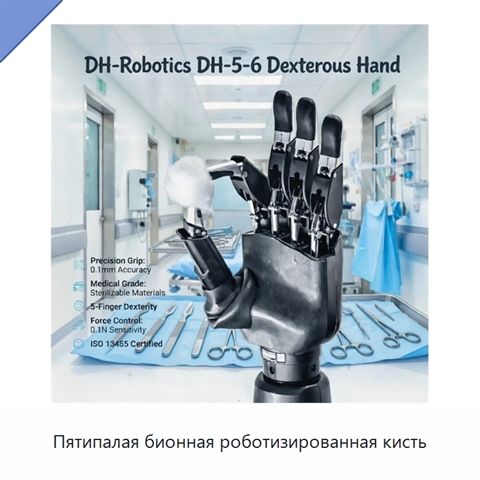
Пятипалая бионная роботизированная кисть
Модель: ЭФШ-59(1Ж)
Роботизированная кисть воспроизводит гибкие движения, подобные движениям человеческой руки, и поддерживает различные жесты захвата и моделирование поз. Программное обеспечение и конструкция полностью открыты для персональной модификации и вторичной разработки. Управление поддерживается с помощью сен
 +2 фото
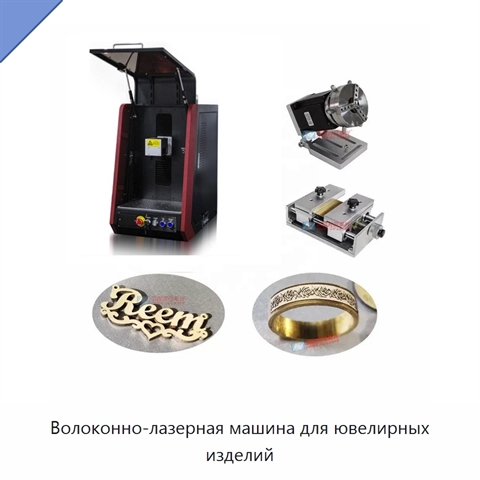
Волоконно-лазерная машина для ювелирных изделий
Модель: ЕСШ-45(4Ж)
Машина выполнена в закрытом корпусе. Рабочее поле доступно в размерах от 110 × 110 до 200 × 200 мм. Минимальная ширина линии составляет 0,015 мм, минимальный размер символа — 0,2 мм, длина волны лазера — 1064 нм. Программное обеспечение поддерживает векторные файлы. Рабочая температура составляет от
 +5 фото
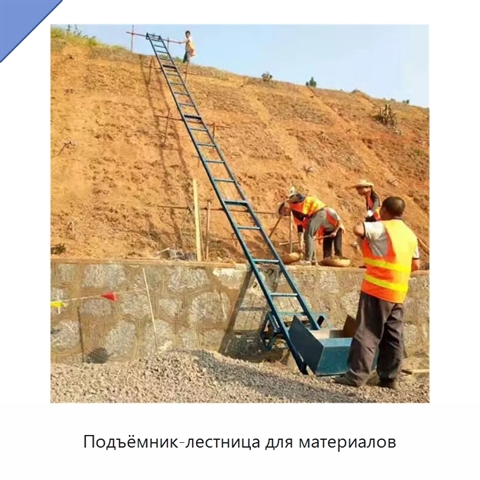
Подъёмник-лестница для материалов
Модель: ЕРЕ-51(8Д)
Подъёмник-лестница выполняет наклонное перемещение материалов. Съёмный загрузочный бункер автоматически опрокидывается и обеспечивает плавную выгрузку. Запуск выполняется одной кнопкой с помощью беспроводного пульта управления; сигнал стабильный и имеет большую дальность приёма. Лебёдка оснащена мед
 +4 фото
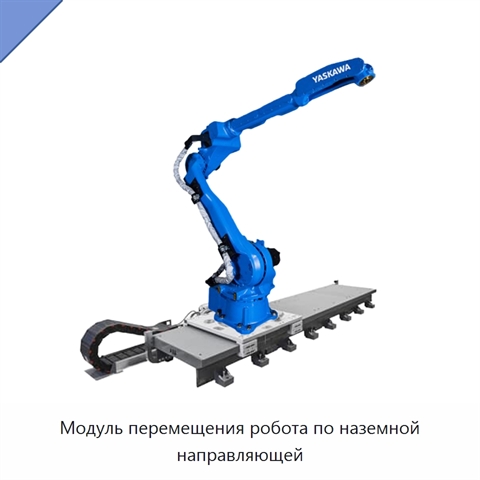
Модуль перемещения робота по наземной направляющей
Модель: ПХЮ-78(9А)
Модуль перемещения робота выполнен как платформа скольжения для поступательного перемещения роботизированного оборудования. Узел оснащён зубчатой рейкой и линейной направляющей, обеспечивающей плавное и эффективное линейное движение. Конструкция поддерживает перемещение по седьмой оси и обеспечивает