Артикул: 333-003 Модель: ВУФ-87(4Р) Секция: Дополнительная

Малый подводный гусеничный робот с дистанционным управлением для дноуглубительных работ и удаления ила

Мощность робота составляет 22–45 кВт, напряжение — 380 или 220 В. В состав конструкции входят ПЛК, двигатель, мотор и сосуд под давлением. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ВУФ-87(4Р) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяSmall Underwater Dredging Robot Sludge Cleaning Robot Submersible Truck Undercarriage ROV (Remotely Operated Vehicle) Dredger, Customized Crawler Rov Underwater Pipe Cleaning Robot Industrial Tank Cleaning Aquaculture Pond Maintenance
Задать вопрос Искать на Baidu

Какую задачу решает подводный гусеничный робот

Подводный гусеничный робот применяется для дноуглубительных работ, удаления ила, очистки подводных труб и промышленных резервуаров, а также обслуживания прудов аквакультуры.
Очистка поверхностей

Характеристики ВУФ-87(4Р)

Модель (по базе 91Т)ВУФ-87(4Р)
Основные компонентыПЛК, двигатель, мотор, сосуд под давлением
Мощность(Вт)22 000—45 000 Вт
Напряжение380 В, 220 В
Подводный гусеничный робот - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ВУФ-87(4Р) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата актуализации информации: 06.09.26

Производитель и параметры оборудования проверены.

Люди, которые искали Подводный гусеничный робот, также смотрели:

Гидравлический станок для накатки желобков на трубах 25,4–203,2 мм+5 фото

Гидравлический станок для накатки желобков на трубах 25,4–203,2 мм
Модель: РФЯ-92(4Ф)
Гидравлический станок для накатки желобков на трубах предназначен для работы с трубами размером 25,4–203,2 мм. Он оснащён герметичной гидравлической системой и усиленной чугунной конструкцией для тяжёлых условий эксплуатации. Предусмотрены универсальные комплекты роликов для труб разных размеров. Ре
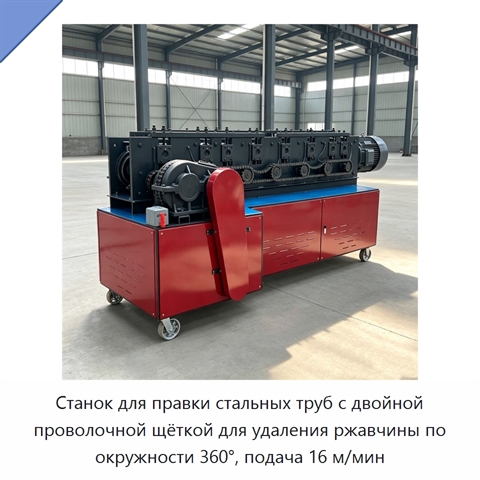
Станок для правки стальных труб с двойной проволочной щёткой для удаления ржавчины по окружности 360°, подача 16 м/мин+5 фото

Станок для правки стальных труб с двойной проволочной щёткой для удаления ржавчины по окружности 360°, подача 16 м/мин
Модель: ШНИ-87(4Т)
Станок выполняет правку стальных труб и удаление ржавчины с помощью двойной проволочной щётки с обработкой по окружности 360°. Скорость подачи составляет 16 м/мин. Габариты оборудования — 2700 × 800 × 1200 мм, рабочее напряжение — 380–440 В.
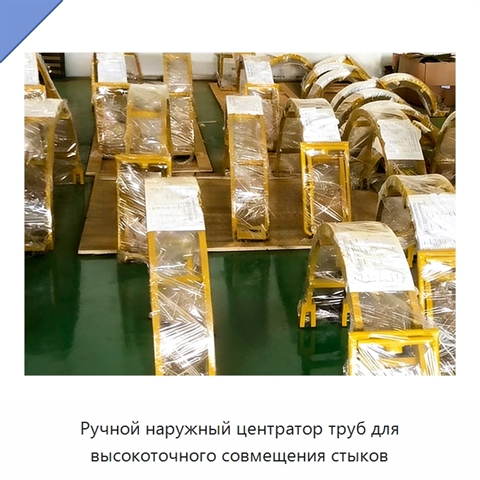
Ручной наружный центратор труб для высокоточного совмещения стыков
Ручной наружный центратор труб для высокоточного совмещения стыков

Модель: ЖВУ-78(4В)
Ручной наружный центратор предназначен для высокоточного совмещения труб при формировании стыка. Конструкция предусматривает ручное управление и наружную установку на трубопровод.
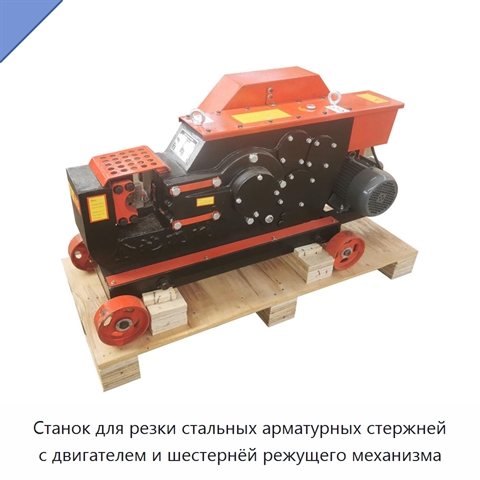
Станок для резки стальных арматурных стержней с двигателем и шестернёй режущего механизма+5 фото

Станок для резки стальных арматурных стержней с двигателем и шестернёй режущего механизма

Модель: АЖЭ-49(4С)
Станок служит для резки стальных прутков и арматурных стержней. Режущий механизм оснащён двигателем и шестернёй, в конструкции также используется подшипник. Напряжение — 380 В.