Артикул: 155-139 Модель: РИГ-41(1И) Секция: Дополнительная

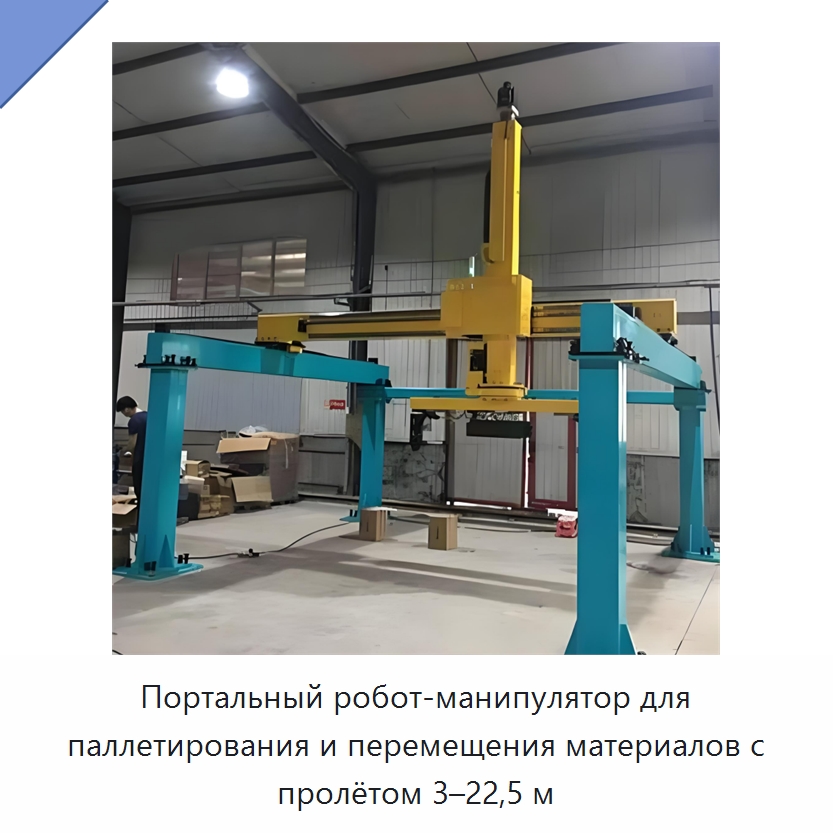
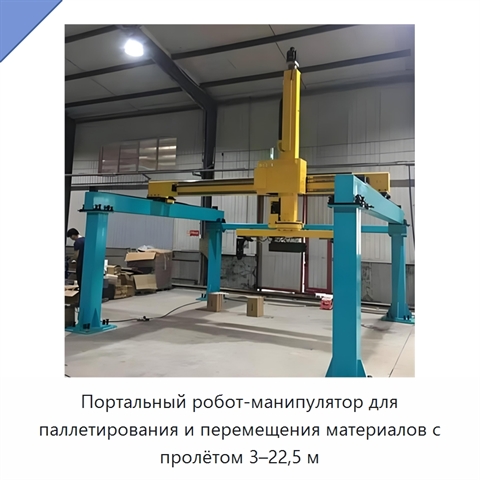
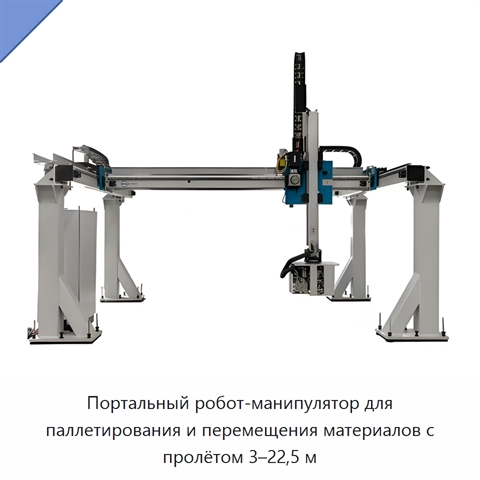
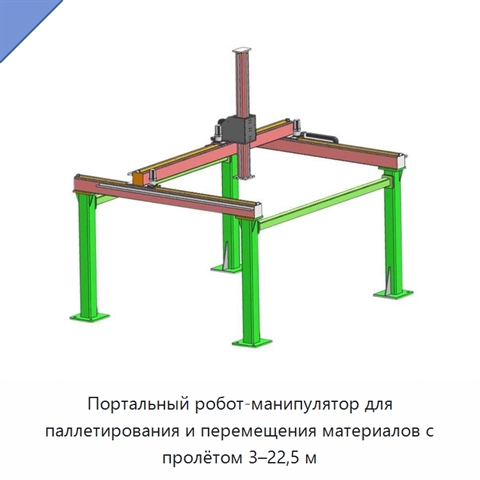
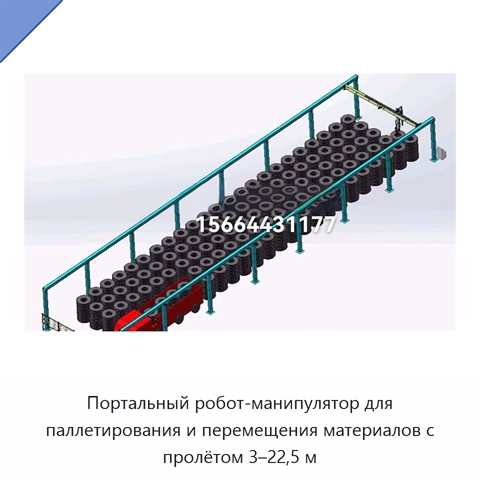
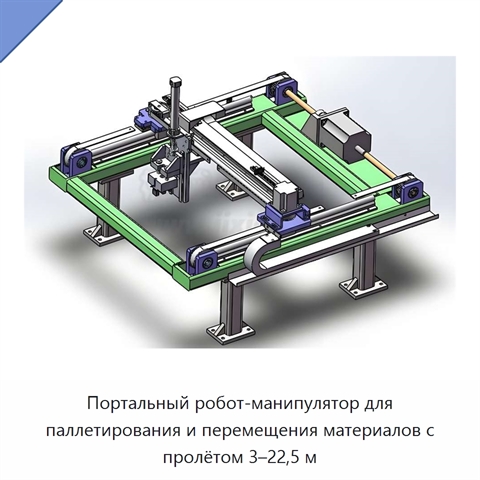
Портальный робот-манипулятор для паллетирования и перемещения материалов с пролётом 3–22,5 м

Портальный робот-манипулятор имеет пролёт 3–22,5 м и номинальный грузовой момент 50–5000 кН. Номинальная грузоподъёмность представлена значениями 3 т, 450 кг, 1,8 т, 6 т, 350 кг, 8 т, 7 т, 5 т, 300 кг, 9 т, 4 т, 3,5 т, 10 т, 2 т и 4,5 т. Основные компоненты конструкции — двигатель, редуктор, зубчатое колесо и насос. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание РИГ-41(1И) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяSmart Gantry Crane Robot with 6-10 Ton Capacity and Motor for Heavy-Duty Palletizing and Material Transfer Operations, Customizable 450KG Payload Industrial Gantry Manipulator Arm Robot Automatic Palletizing for Logistics Warehouse Smart 6 Ton
Задать вопрос Искать на Baidu

Какую задачу решает портальный робот-манипулятор

Портальный робот-манипулятор применяется для автоматического паллетирования и перемещения материалов при складских логистических операциях.
Перемещение грузов

Характеристики РИГ-41(1И)

Модель (по базе 91Т)РИГ-41(1И)
Основные компонентыдвигатель, редуктор, зубчатое колесо, насос
Номинальный грузовой момент50 кН–5000 кН
Номинальная грузоподъемность3 т, 450 кг, 1,8 т, 6 т, 350 кг, 8 т, 7 т, 5 т, 300 кг, 9 т, 4 т, 3,5 т, 10 т, 2 т, 4,5 т
Пролет3–22,5 м
Портальный робот-манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации РИГ-41(1И) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата актуализации информации: 10.08.26

Производитель и параметры оборудования проверены.

Люди, которые искали Портальный робот-манипулятор, также смотрели:
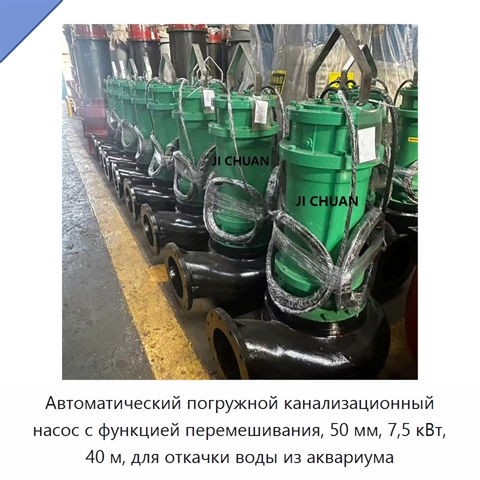
Автоматический погружной канализационный насос с функцией перемешивания, 50 мм, 7,5 кВт, 40 м, для откачки воды из аквариума+3 фото

Автоматический погружной канализационный насос с функцией перемешивания, 50 мм, 7,5 кВт, 40 м, для откачки воды из аквариума
Модель: ИТП-74(5Н)
Автоматический погружной канализационный насос с функцией перемешивания оснащён двигателем в качестве источника питания и работает при низком давлении.
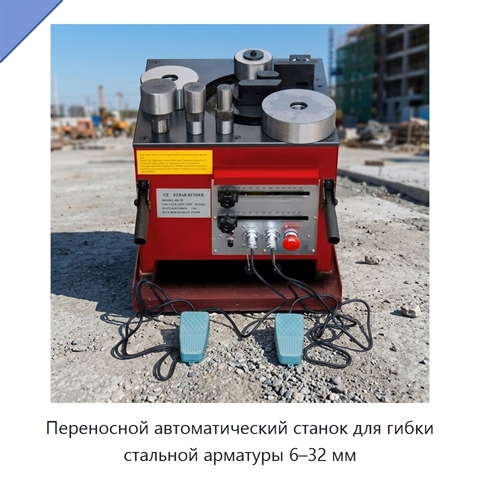
Переносной автоматический станок для гибки стальной арматуры 6–32 мм+2 фото

Переносной автоматический станок для гибки стальной арматуры 6–32 мм
Модель: ЭКЕ-87(7У)
Переносной станок предназначен для гибки стальной арматуры и круглого прутка диаметром от 6 до 32 мм. Рабочий диапазон угла гибки составляет 0–180°. Автоматический режим и система управления упрощают выполнение операций, а фиксаторы заданного угла позволяют повторять одинаковую настройку при последо
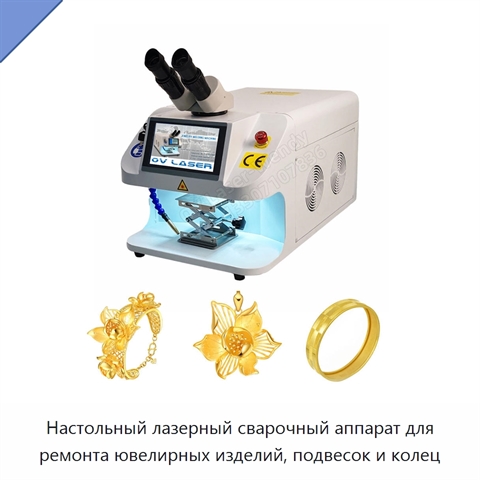
Настольный лазерный сварочный аппарат для ремонта ювелирных изделий, подвесок и колец+3 фото

Настольный лазерный сварочный аппарат для ремонта ювелирных изделий, подвесок и колец
Модель: ЛЯП-85(4Я)
Настольный лазерный сварочный аппарат предназначен для ремонта ювелирных изделий, подвесок и колец. Аппарат работает с металлом, выполняет сварку в импульсном режиме, имеет выходную мощность 200 Вт и обеспечивает скорость сварки 5–10 мм/с.
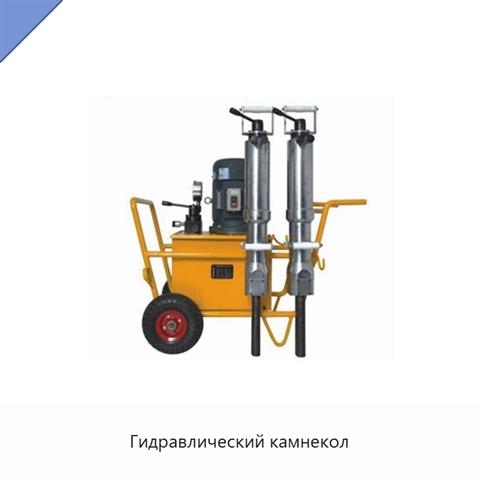
Гидравлический камнекол

Гидравлический камнекол

Модель: УЖР-51(7Е)
Камнекол предназначен для раскалывания горных пород и гранита.