

Артикул: 516-579
Модель: ЮБС-15(7С)
Секция: Дополнительная
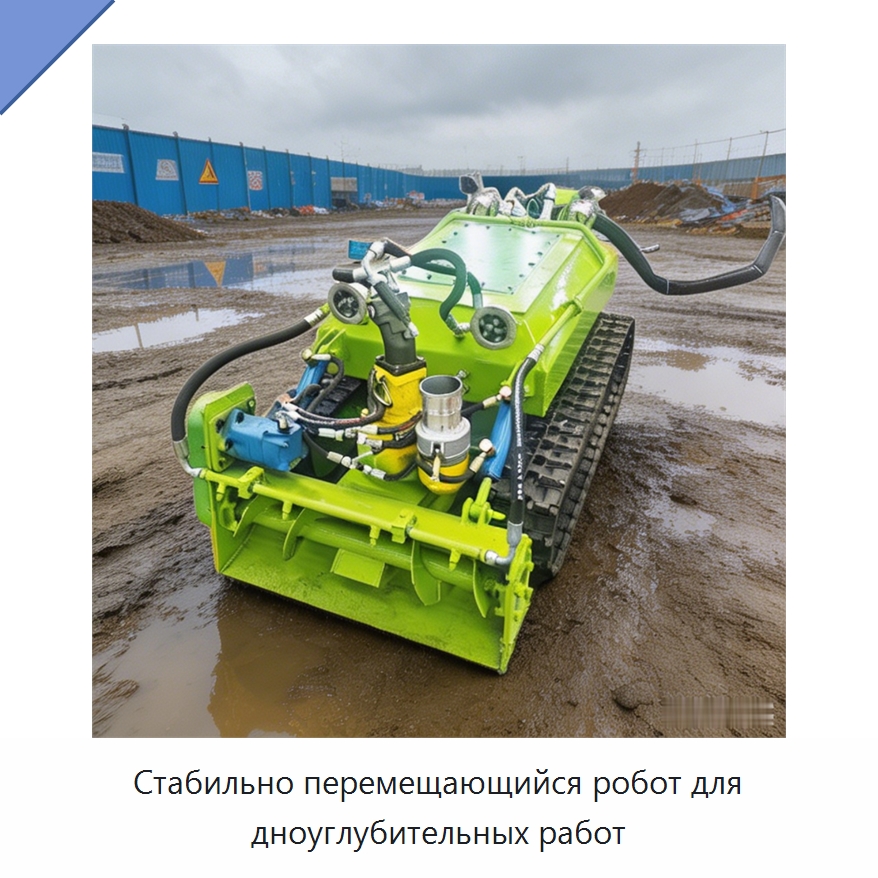
Стабильно перемещающийся робот для дноуглубительных работ
Мощность робота составляет 22 Вт или 30 Вт; напряжение робота — 380 В или 220 В. *
Задать вопрос Искать на Baidu
*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЮБС-15(7С) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.
Какую задачу решает дноуглубительный робот
Дноуглубительный робот предназначен для полностью автоматического выполнения работ по углублению речного дна.
Характеристики ЮБС-15(7С)
Модель (по базе 91Т)ЮБС-15(7С)
Основные компонентыдвигатель, мотор
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)22 Вт, 30 Вт
Напряжение380 В, 220 В
Дноуглубительный робот - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЮБС-15(7С) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЮБС-15(7С) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата актуализации информации: 26.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Дноуглубительный робот, также смотрели:
 +5 фото
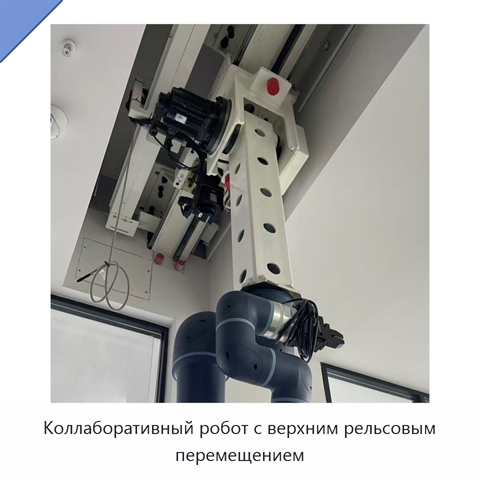
Коллаборативный робот с верхним рельсовым перемещением
Модель: ПГЭ-41(9Я)
Коллаборативный робот управляется через ПЛК. В его состав входят подшипник, двигатель и шестерня. Мощность двигателя составляет 3 кВт, напряжение — 380 В. Такое исполнение объединяет управляющий элемент, механические узлы и числовые параметры в одном изделии. Эти части собраны в общей конструкции и
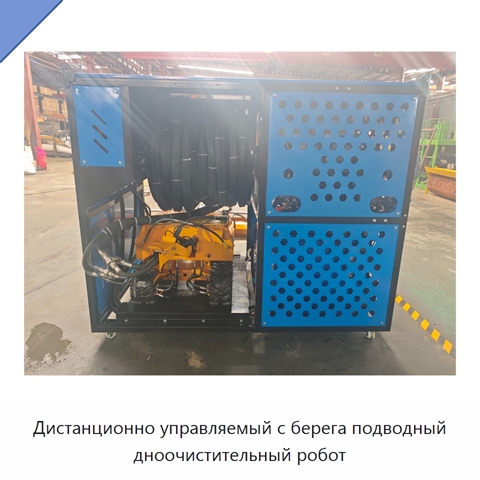
Дистанционно управляемый с берега подводный дноочистительный робот
Модель: ЕШП-15(4С)
Подводный дноочистительный робот использует сонарное картирование для целенаправленной очистки дна. Он оснащён режущей головкой для работы с затвердевшим илом и глиной и системой высокоточного позиционирования.
 +5 фото
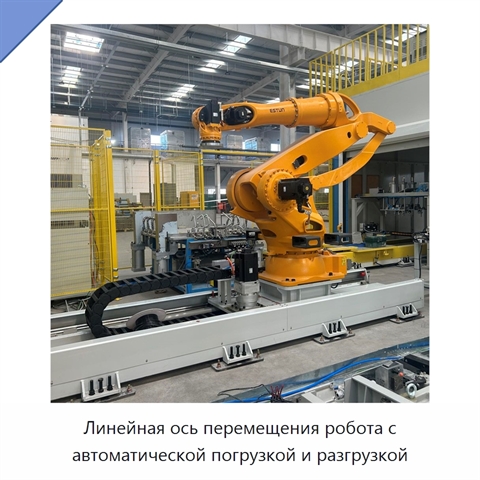
Линейная ось перемещения робота с автоматической погрузкой и разгрузкой
Модель: ЕТЮ-92(1Ш)
Линейная ось перемещения робота рассчитана на работу с тяжёлой грузовой нагрузкой до 100 кг. Длина направляющей составляет 3,5 м. Установленный двигатель имеет мощность 3 кВт, а напряжение оборудования составляет 380 В. В конструкцию входят шестерня, двигатель, редуктор и программируемый логический