Артикул: 355-213 Модель: ЕПД-89(9Л) Секция: Дополнительная

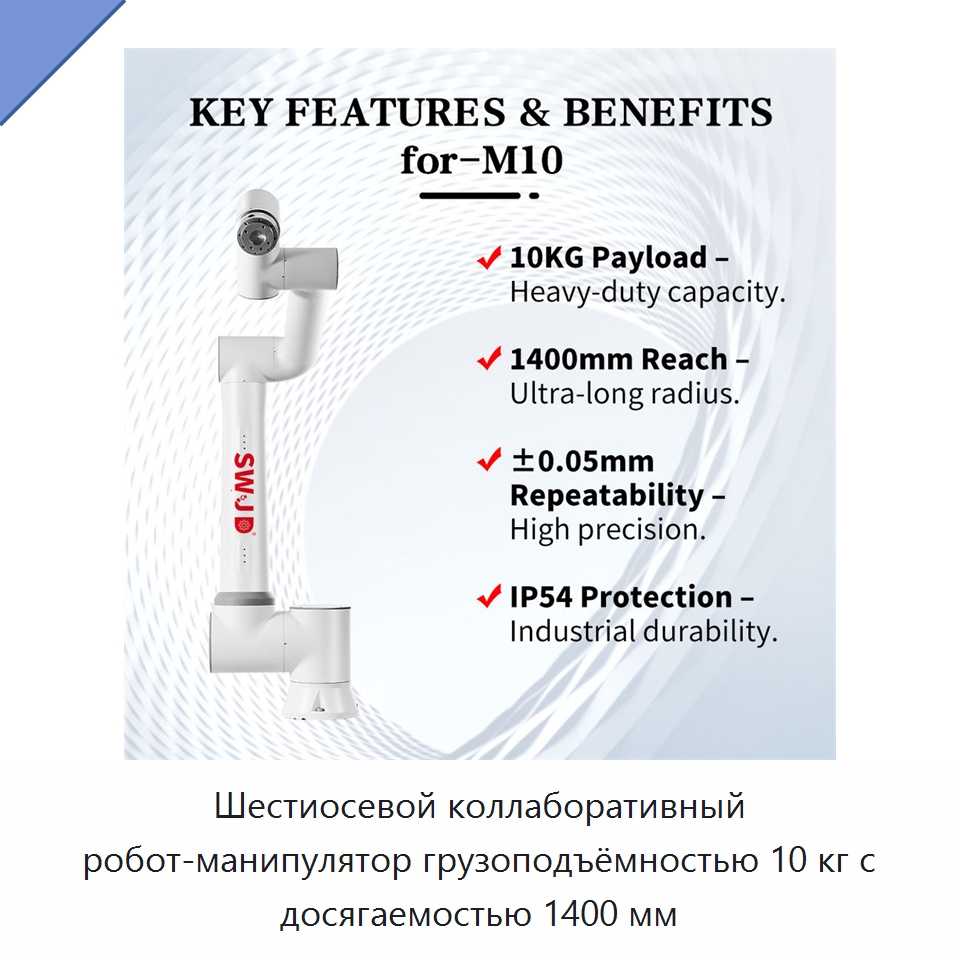
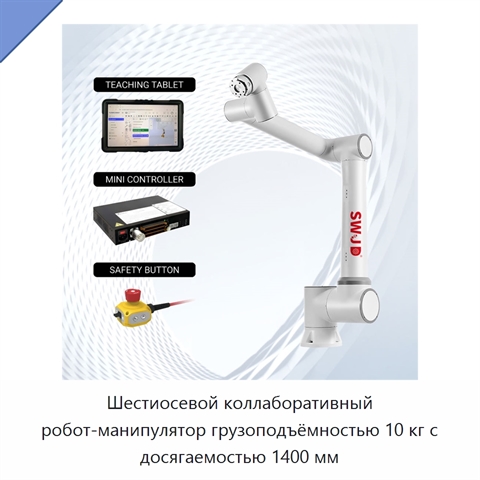
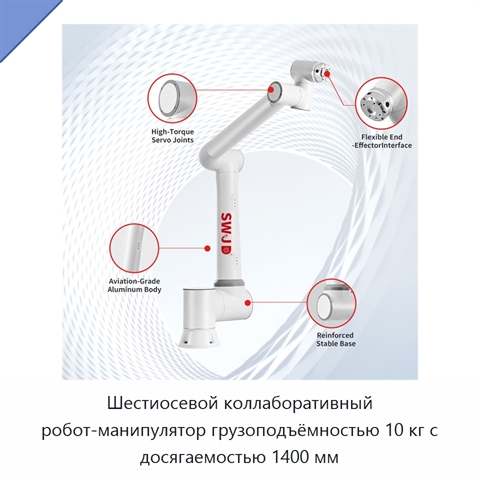
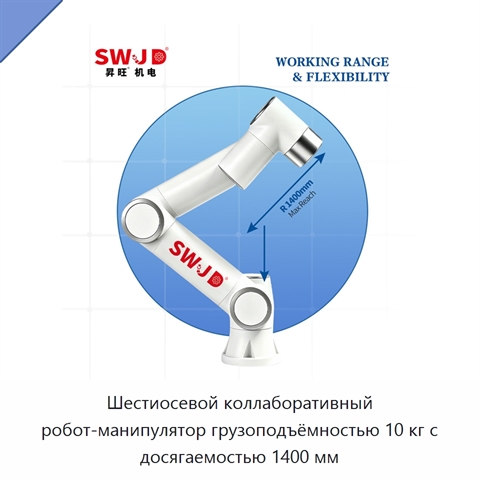
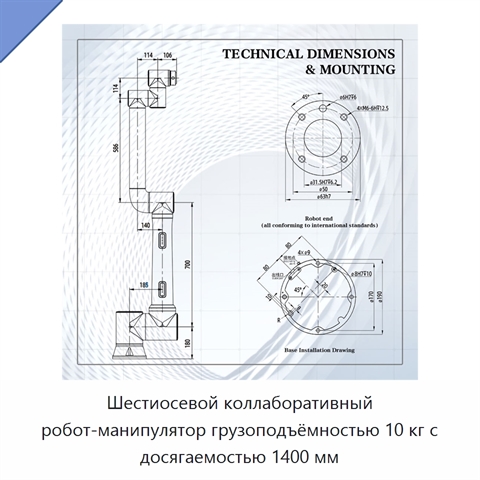
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 10 кг с досягаемостью 1400 мм

Коллаборативный робот-манипулятор имеет шесть степеней свободы, грузоподъёмность 10 кг и досягаемость 1400 мм. Лёгкая конструкция предназначена для выполнения точной сборки и обслуживания станков. Мощность составляет 1 кВт, напряжение — 380 В. Робот совместим с захватами, системами технического зрения, конечными эффекторами и многоцелевыми роботами. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЕПД-89(9Л) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяSWJD 6 DOF Cobot Robot Arm 10kg Payload Motor Gearbox 1400mm Reach Light Weight Precision Assembly Robot for Machine Tending
Задать вопрос Искать на Baidu

Какую задачу решает коллаборативный робот-манипулятор

Коллаборативный робот-манипулятор предназначен для выполнения операций точной сборки и обслуживания станков.

Характеристики ЕПД-89(9Л)

Модель (по базе 91Т)ЕПД-89(9Л)
Совместимый тип продуктазахваты, системы технического зрения, конечные эффекторы, многоцелевые роботы
Основные компонентышестерня
Мощность(Вт)1 кВт
Напряжение380 В
Коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЕПД-89(9Л) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней проверки актуальности данных: 01.09.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
Гидравлический поршневой цилиндр+1 фото

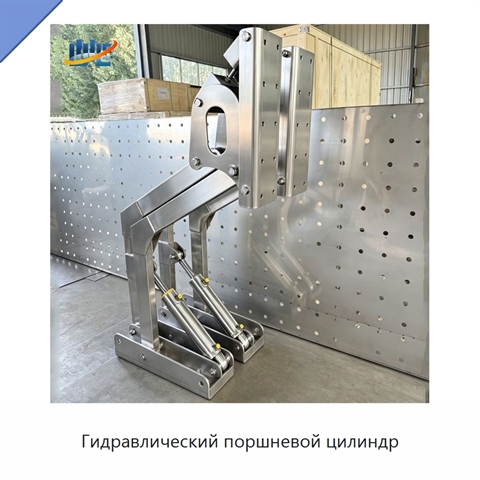
Гидравлический поршневой цилиндр
Модель: ШИН-14(9Т)
Гидравлический цилиндр имеет телескопическое исполнение. Корпус изготовлен из нержавеющей стали марок 304 и 316. Монтаж выполняется резьбовым или фланцевым способом. Рабочее исполнение предусматривает одностороннее или двустороннее действие. Подключение выполняется к гидравлическому силовому агрегат
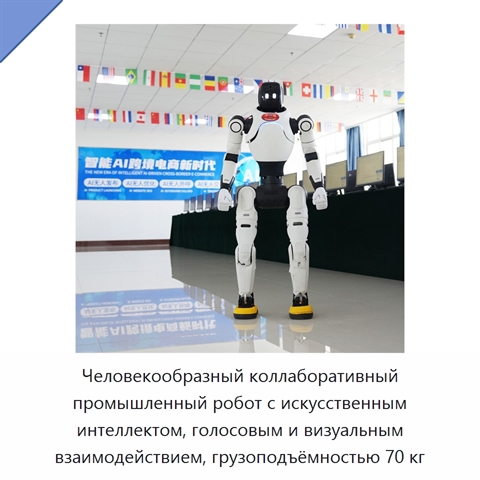
Человекообразный коллаборативный промышленный робот с искусственным интеллектом, голосовым и визуальным взаимодействием, грузоподъёмностью 70 кг+5 фото

Человекообразный коллаборативный промышленный робот с искусственным интеллектом, голосовым и визуальным взаимодействием, грузоподъёмностью 70 кг
Модель: ЮТФ-94(2Ю)
Человекообразный промышленный робот выполнен в форме человека и имеет реалистичный внешний облик, облегчающий взаимодействие. Коллаборативная конструкция предназначена для совместной работы с людьми в общем рабочем пространстве. Робот поддерживает голосовое и визуальное взаимодействие, а датчики обе
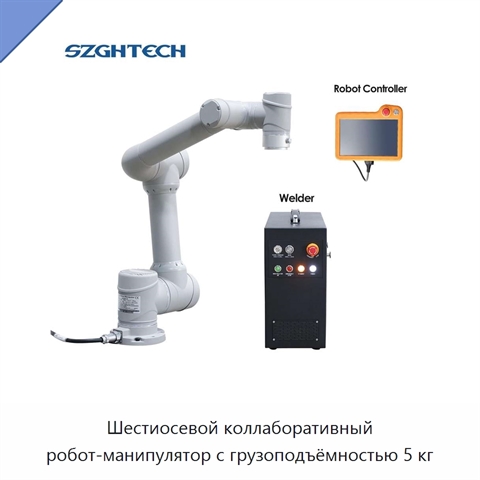
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг

Модель: БЕД-85(4Я)
Шестиосевой коллаборативный робот-манипулятор рассчитан на грузоподъёмность 5 кг. Его используют для подбора и размещения лёгких изделий, загрузки и разгрузки станков с ЧПУ, паллетирования, сварки и распыления, включая работу с продукцией в хлебопекарной и пищевой промышленности.
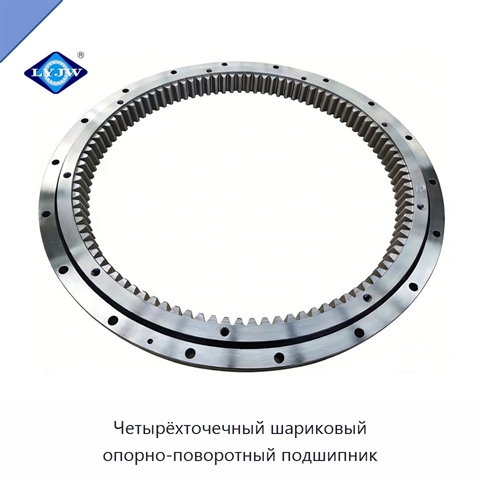
Четырёхточечный шариковый опорно-поворотный подшипник+5 фото

Четырёхточечный шариковый опорно-поворотный подшипник

Модель: АВП-45(9Ю)
Подшипник изготовлен из хромистой стали, обеспечивающей высокую прочность и стойкость к износу. Резиновое уплотнение защищает внутреннюю конструкцию от загрязнений и воздействия факторов окружающей среды, способствуя увеличению срока службы. Внутренний диаметр изделия составляет 1109 мм, а наружный