Артикул: 355-253 Модель: ШПУ-87(1А) Секция: Дополнительная

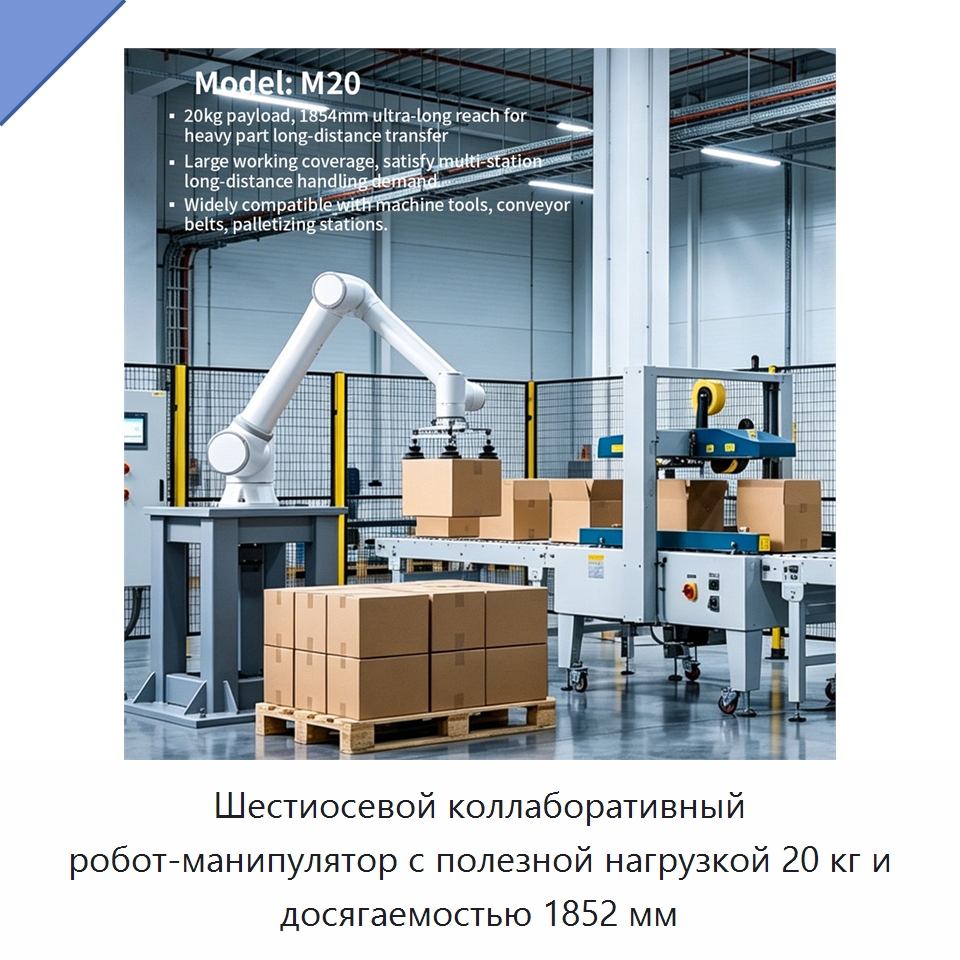
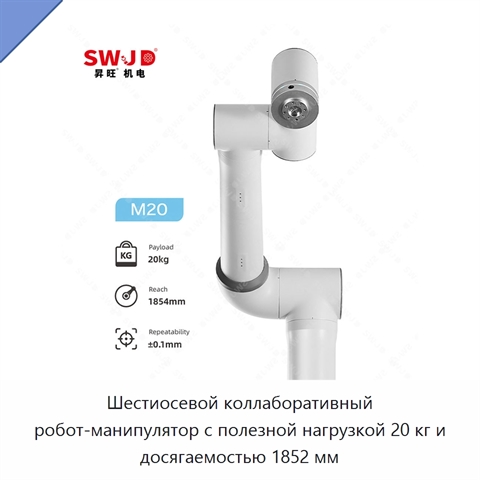
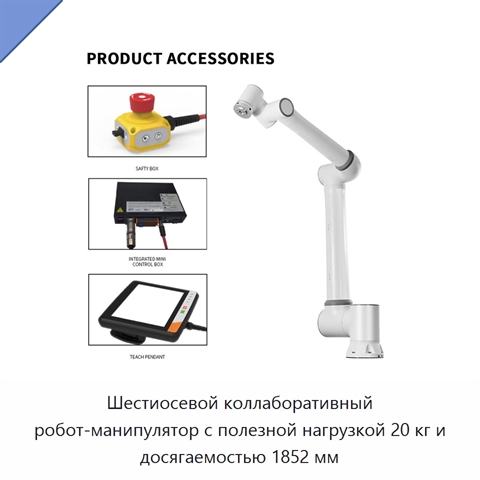
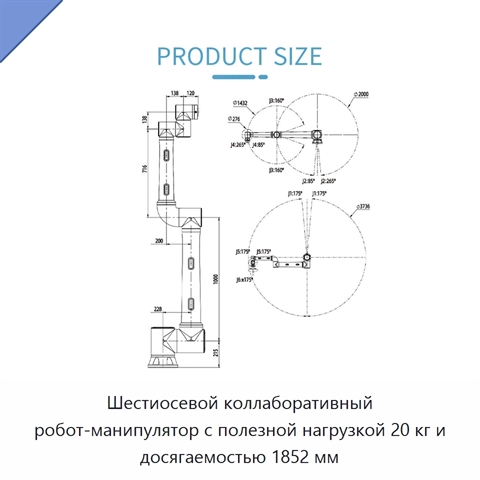
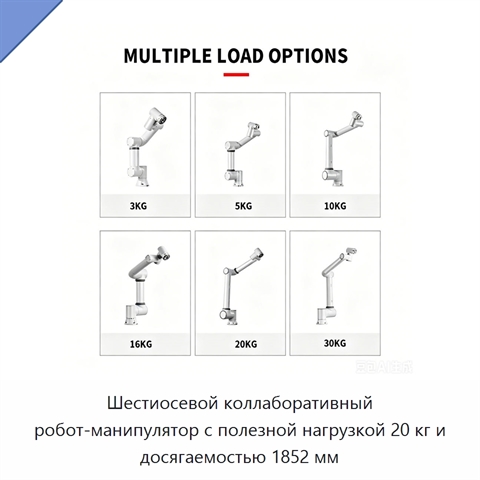
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 20 кг и досягаемостью 1852 мм

Шестиосевой коллаборативный робот-манипулятор имеет вертикальную многосуставную шарнирную конструкцию, полезную нагрузку 20 кг и досягаемость 1852 мм. Робот может применяться для паллетирования, сварки, перемещения, сборки, затяжки винтов и нанесения клея. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ШПУ-87(1А) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителя6 Axis Collaborative Robot Arm M20 20kg Payload 1852mm Reach Palletizing Heavy Duty with Motor PLC, 6 Axis Collaborative Robot Arm 20kg Payload Cobot Custom Assembly Palletizing Welding Factory Automation System Motor, Wholesale Collaborative Robot 6 Axis Vertical Multi-joint 20kg Payload Articulated Robotic Arm Gearbox Screw Tightening Glue, Universal Robotic Welder Collaborative Robot Pallet 20kg Payload 6 Axis Paletizador Robot for Welding Handling and Palletizing, Robotic Palletizer System 20kg 30kg Weld Collaborative Robots Arm Automatic Pallet Machine Programmable Cobots for Assembly Line
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

Шестиосевой коллаборативный робот-манипулятор используется для паллетирования, сварки, перемещения, сборки, затяжки винтов и нанесения клея.

Характеристики ШПУ-87(1А)

Модель (по базе 91Т)ШПУ-87(1А)
Совместимый тип продуктазахваты, системы технического зрения, концевые исполнительные устройства, многоцелевые роботы, датчики, конвейеры
Основные компонентыПЛК, мотор, двигатель, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений, редуктор, серводвигатель, энкодер, контроллер, подшипник, сосуд под давлением, зубчатое колесо
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)1 кВт, 4 кВт, 624 Вт, 224 Вт
Напряжение220 В, 380 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ШПУ-87(1А) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней сверки данных: 02.09.26

Производитель и характеристики проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
Бывший в употреблении переносной винтовой воздушный компрессор, 15 м³/мин, 15 бар+3 фото

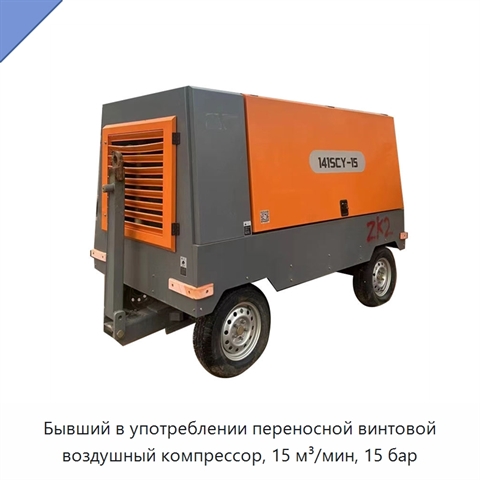
Бывший в употреблении переносной винтовой воздушный компрессор, 15 м³/мин, 15 бар
Модель: МСИ-55(2Ш)
Бывший в употреблении переносной винтовой воздушный компрессор имеет производительность 15 м³/мин и рабочее давление 15 бар. Мощность двигателя составляет 140 кВт. Масса оборудования — 2000 кг, наработка — 2500 ч.
Лёгкая установка для завинчивания грунтовых винтовых свай с высоким крутящим моментом+5 фото

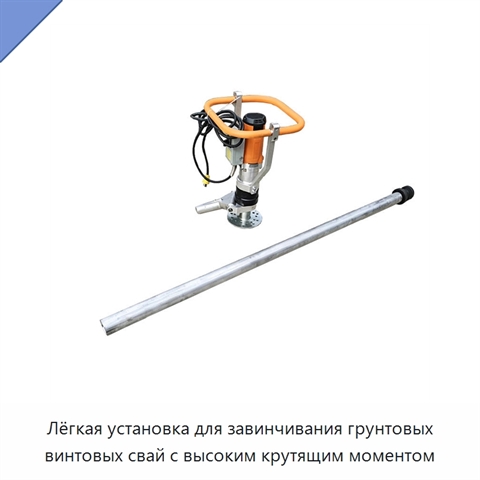
Лёгкая установка для завинчивания грунтовых винтовых свай с высоким крутящим моментом
Модель: ЖВА-47(9Ж)
Лёгкая установка для завинчивания грунтовых винтовых свай с высоким крутящим моментом имеет мощность 4000 Вт, напряжение 220 В и массу 60 кг.
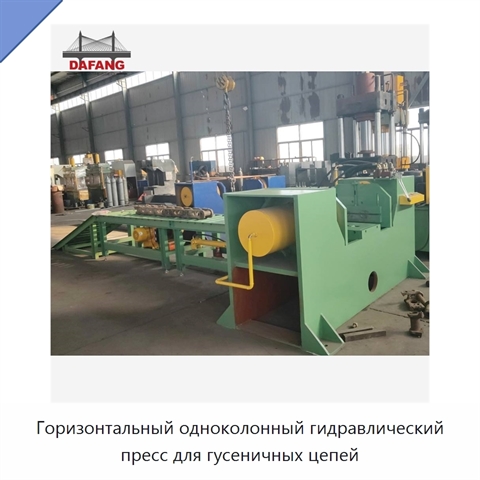
Горизонтальный одноколонный гидравлический пресс для гусеничных цепей+5 фото

Горизонтальный одноколонный гидравлический пресс для гусеничных цепей
Модель: БФУ-75(8М)
Стальная станина пресса сварена из листов. Слева и справа на корпусе установлены цилиндры, на нижних концах их плунжеров закреплены захватные головки; плунжеры совершают возвратно-поступательное движение. Отдельный цилиндр под рабочим столом перемещает его вверх и вниз, что облегчает снятие цепи. На
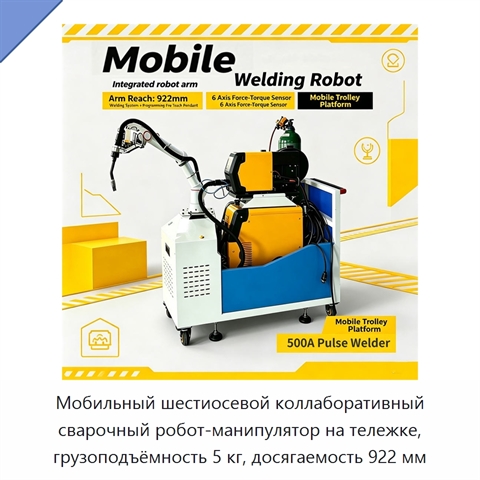
Мобильный шестиосевой коллаборативный сварочный робот-манипулятор на тележке, грузоподъёмность 5 кг, досягаемость 922 мм+4 фото

Мобильный шестиосевой коллаборативный сварочный робот-манипулятор на тележке, грузоподъёмность 5 кг, досягаемость 922 мм

Модель: РША-14(8А)
Мобильный шестиосевой коллаборативный сварочный робот-манипулятор предназначен для сварочных операций при изготовлении металлических изделий и установлен на передвижной тележке. Грузоподъёмность составляет 5 кг, досягаемость — 922 мм. Кинематическая схема включает шесть степеней свободы и шесть вращ