Коллаборативные роботы

Товары

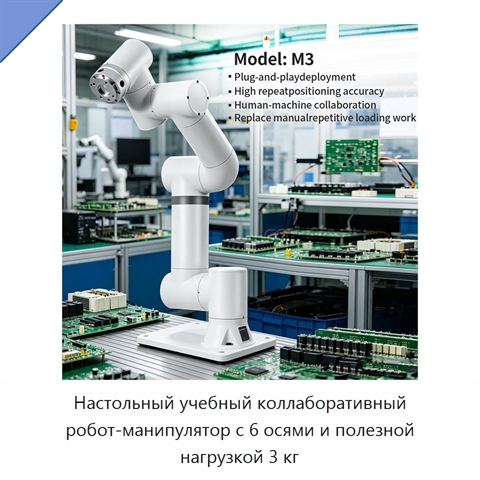
Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг+5 фото

Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг
Модель: СУБ-49(5Г)
Настольный учебный коллаборативный робот-манипулятор выполнен в виде шарнирно-сочленённой роботизированной руки с шестью осями и шестью степенями свободы. Полезная нагрузка составляет 3 кг. Оборудование предназначено для автоматического захвата и размещения, перемещения, паллетирования, высокоточной
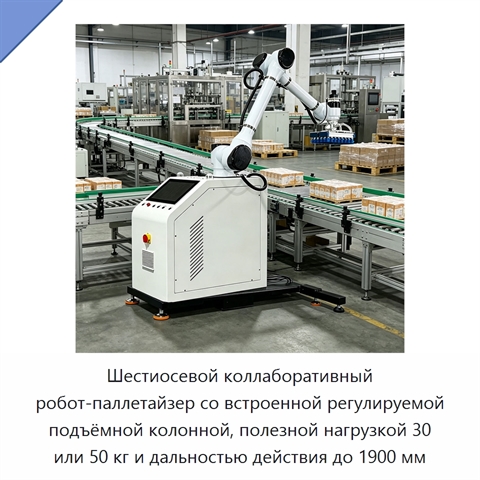
Шестиосевой коллаборативный робот-паллетайзер со встроенной регулируемой подъёмной колонной, полезной нагрузкой 30 или 50 кг и дальностью действия до 1900 мм+1 фото

Шестиосевой коллаборативный робот-паллетайзер со встроенной регулируемой подъёмной колонной, полезной нагрузкой 30 или 50 кг и дальностью действия до 1900 мм
Модель: МШЯ-41(9К)
Коллаборативный робот-паллетайзер представляет собой автоматическую систему укладки на поддоны со встроенной регулируемой подъёмной колонной. Предусмотрены исполнения с полезной нагрузкой 30 и 50 кг; дальность действия составляет 1403 мм, 1700–1800 мм или 1900 мм. Манипулятор имеет шесть вращательны
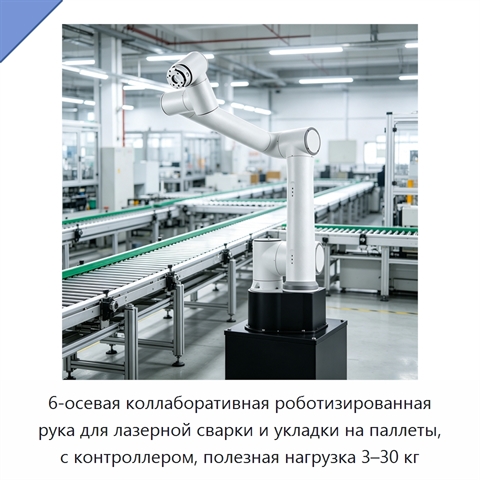
6-осевая коллаборативная роботизированная рука для лазерной сварки и укладки на паллеты, с контроллером, полезная нагрузка 3–30 кг+4 фото

6-осевая коллаборативная роботизированная рука для лазерной сварки и укладки на паллеты, с контроллером, полезная нагрузка 3–30 кг
Модель: СЖЭ-52(9А)
6-осевая коллаборативная роботизированная рука с контроллером предназначена для лазерной сварки, укладки на паллеты, захвата и размещения объектов. Полезная нагрузка составляет 3–30 кг. В составе предусмотрены ПЛК и двигатель. Совместимыми типами продукции являются захваты, системы технического зрен
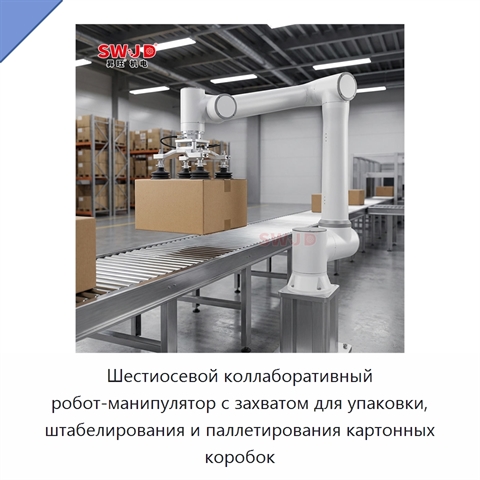
Шестиосевой коллаборативный робот-манипулятор с захватом для упаковки, штабелирования и паллетирования картонных коробок+5 фото

Шестиосевой коллаборативный робот-манипулятор с захватом для упаковки, штабелирования и паллетирования картонных коробок
Модель: БМЭ-87(8У)
Шестиосевой коллаборативный робот-манипулятор с захватом выполняет автоматическую упаковку, штабелирование и паллетирование картонных коробок, а также операции обращения с ними.
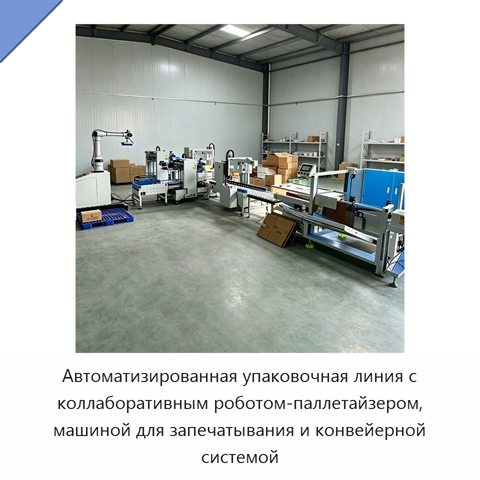
Автоматизированная упаковочная линия с коллаборативным роботом-паллетайзером, машиной для запечатывания и конвейерной системой+2 фото

Автоматизированная упаковочная линия с коллаборативным роботом-паллетайзером, машиной для запечатывания и конвейерной системой
Модель: РЕЛ-99(7В)
Автоматизированная упаковочная линия объединяет коллаборативного робота-паллетайзера, машину для запечатывания и конвейерную систему.
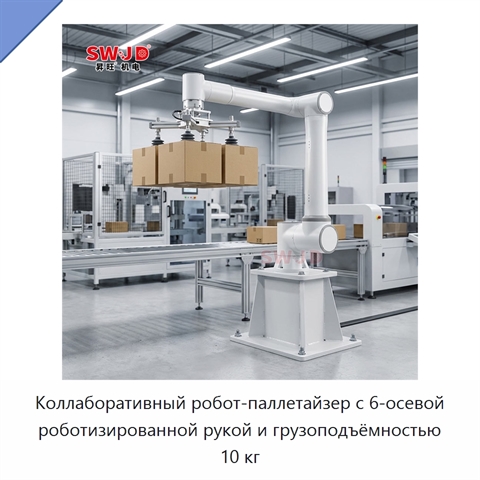
Коллаборативный робот-паллетайзер с 6-осевой роботизированной рукой и грузоподъёмностью 10 кг+3 фото

Коллаборативный робот-паллетайзер с 6-осевой роботизированной рукой и грузоподъёмностью 10 кг
Модель: ЮЖИ-72(2Э)
Коллаборативный робот-паллетайзер выполнен в виде 6-осевой роботизированной руки с грузоподъёмностью 10 кг. Он предназначен для автоматической паллетизации и штабелирования картонных коробок на упаковочной линии.
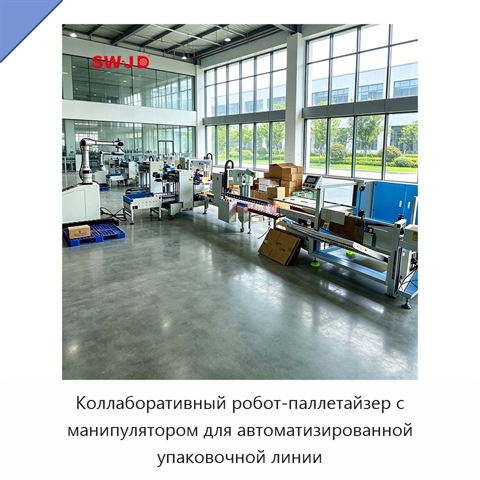
Коллаборативный робот-паллетайзер с манипулятором для автоматизированной упаковочной линии+4 фото

Коллаборативный робот-паллетайзер с манипулятором для автоматизированной упаковочной линии
Модель: ЖМЯ-18(1Л)
Коллаборативный робот-паллетайзер с роботизированным манипулятором выполняет автоматизированную паллетизацию и штабелирование на упаковочной линии. Робот совместим с захватами, системами технического зрения, концевыми исполнительными органами и многоцелевыми роботами. Доступные значения мощности — 4
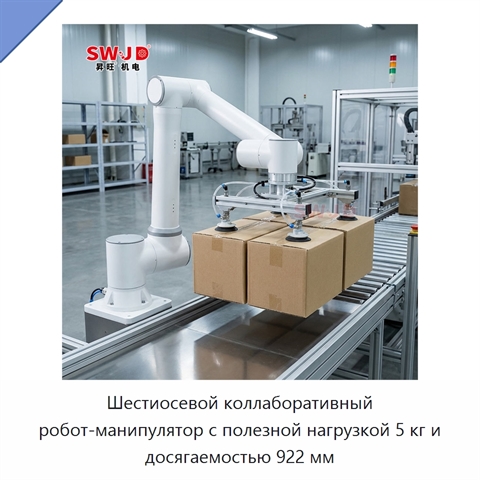
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 5 кг и досягаемостью 922 мм+3 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 5 кг и досягаемостью 922 мм
Модель: ЖЕС-57(2Н)
Коллаборативный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 5 кг и досягаемость 922 мм. Управление выполняется с помощью пульта обучения с экраном диагональю 256,54 мм либо мобильного терминала через веб-приложение. Типичная скорость рабочей точки инструмента составляет
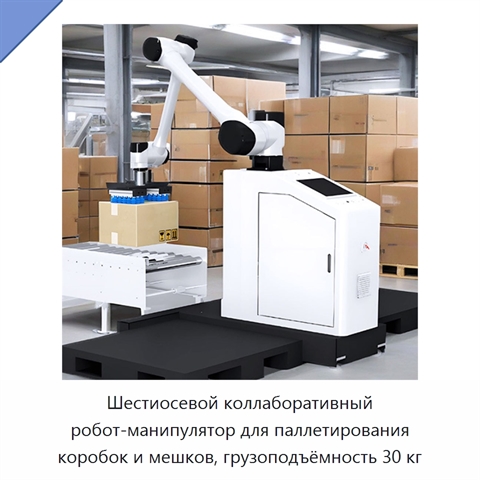
Шестиосевой коллаборативный робот-манипулятор для паллетирования коробок и мешков, грузоподъёмность 30 кг+4 фото

Шестиосевой коллаборативный робот-манипулятор для паллетирования коробок и мешков, грузоподъёмность 30 кг
Модель: СЯК-57(7И)
Шестиосевой коллаборативный робот-манипулятор с шестью вращательными сочленениями предназначен для паллетирования коробок и мешков. Грузоподъёмность составляет 30 кг, рабочая досягаемость — 1700 мм, а повторяемость позиционирования — ±0,1 мм. Производительность при укладке достигает 8–10 коробок в м
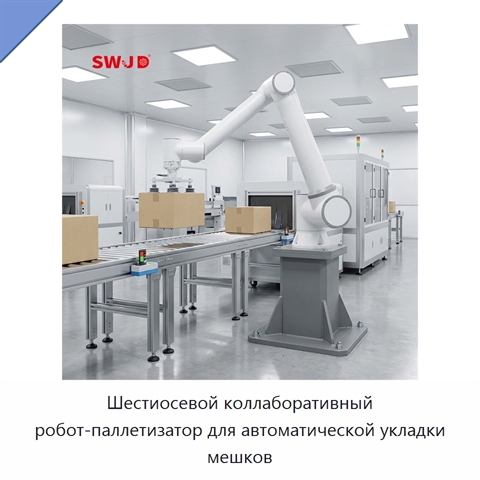
Шестиосевой коллаборативный робот-паллетизатор для автоматической укладки мешков+4 фото

Шестиосевой коллаборативный робот-паллетизатор для автоматической укладки мешков
Модель: РМИ-29(1П)
Шестиосевой коллаборативный робот-паллетизатор предназначен для автоматической укладки мешков на поддоны.
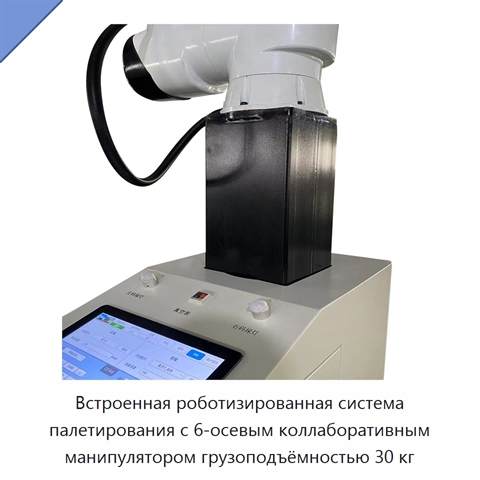
Встроенная роботизированная система палетирования с 6-осевым коллаборативным манипулятором грузоподъёмностью 30 кг+3 фото

Встроенная роботизированная система палетирования с 6-осевым коллаборативным манипулятором грузоподъёмностью 30 кг
Модель: ВУН-84(5П)
Встроенная роботизированная система палетирования оснащена 6-осевым коллаборативным манипулятором грузоподъёмностью 30 кг и вакуумным захватом для мешков и коробок. Система предназначена для автоматической укладки и перемещения грузов на палетах в конце упаковочной линии. Модульная конструкция позво
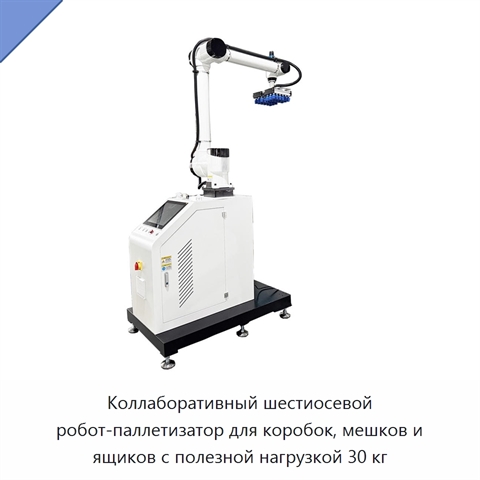
Коллаборативный шестиосевой робот-паллетизатор для коробок, мешков и ящиков с полезной нагрузкой 30 кг+2 фото

Коллаборативный шестиосевой робот-паллетизатор для коробок, мешков и ящиков с полезной нагрузкой 30 кг
Модель: ИШР-77(1А)
Коллаборативный робот-паллетизатор выполняет захват, перемещение и паллетирование коробок, мешков и ящиков. Робот имеет шесть вращательных сочленений, полезную нагрузку 30 кг, досягаемость 1700 мм и вертикальный размер 1700 мм. Повторяемость позиционирования составляет ±0,1 мм, а скорость паллетиров
Высокоскоростной коллаборативный робот-манипулятор+4 фото

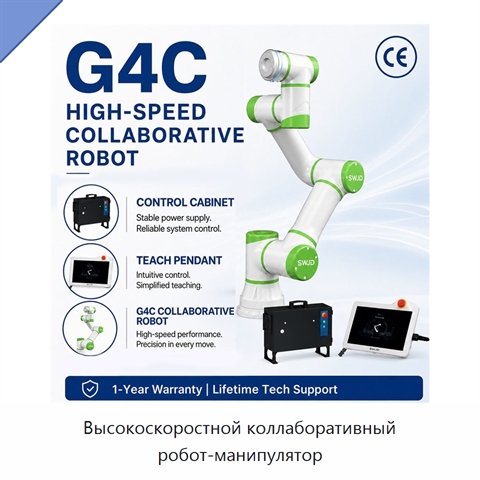
Высокоскоростной коллаборативный робот-манипулятор
Модель: ЭГЭ-77(2Ш)
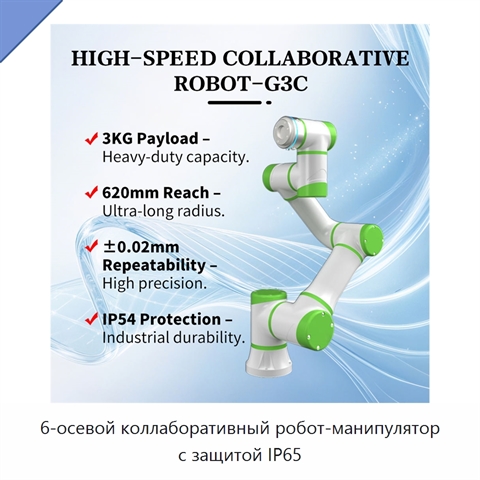
Коллаборативный робот-манипулятор выполнен с шестью вращательными сочленениями и рассчитан на варианты полезной нагрузки 3, 4, 6, 9, 12, 18, 20 и 30 кг. Рабочий вылет доступен в диапазоне 620–1800 мм. Повторяемость положения составляет от ±0,02 до ±0,05 мм. Человеко-машинный интерфейс имеет размер 2
6-осевой коллаборативный робот-манипулятор с защитой IP65+4 фото

6-осевой коллаборативный робот-манипулятор с защитой IP65
Модель: ЕЖГ-22(4К)
Робот-манипулятор выполнен по 6-осевой схеме и имеет степень защиты IP65. Коллаборативная конструкция предназначена для автоматизации операций загрузки и выгрузки, а также захвата и размещения изделий.
Автоматический захват для робота-паллетайзера при работе с мешками массой 30, 40 и 50 кг+1 фото

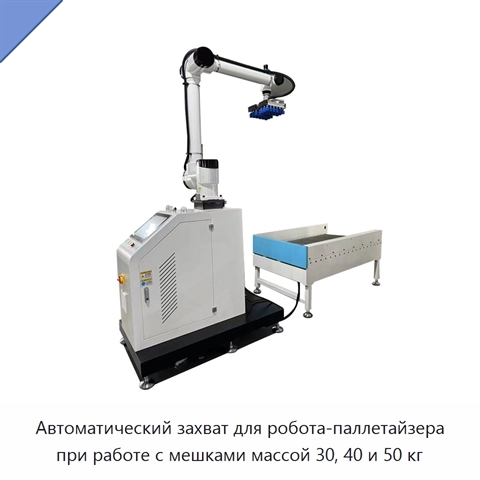
Автоматический захват для робота-паллетайзера при работе с мешками массой 30, 40 и 50 кг
Модель: КВЮ-89(9Ш)
Автоматический захват служит специализированным концевым исполнительным органом робота-паллетайзера для перемещения и паллетирования мешков массой 30, 40 и 50 кг на упаковочной линии.
Полностью автоматический роботизированный паллетизатор для укладки коробок и мешков на паллеты+2 фото

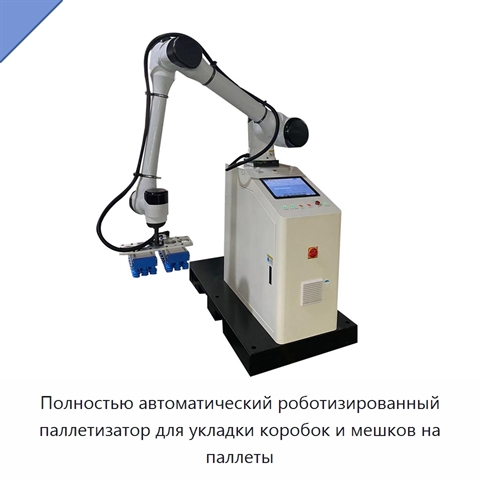
Полностью автоматический роботизированный паллетизатор для укладки коробок и мешков на паллеты
Модель: КРЯ-22(2Э)
Полностью автоматический роботизированный паллетизатор выполняет укладку картонных коробок и мешков массой 30 кг на паллеты. В его составе предусмотрены переносной коллаборативный робот-манипулятор и интеллектуальная система захватов. Мощность паллетизатора составляет 2500–3300 Вт.
6-осевой коллаборативный робот-манипулятор+2 фото

6-осевой коллаборативный робот-манипулятор
Модель: ФСА-85(8С)
Коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг и рабочую досягаемость 922 мм. Конструкция обеспечивает 6 степеней свободы с вращательными шарнирами. Управление выполняется через обучающий пульт с экраном диагональю 256,54 мм или мобильный терминал с веб-приложением. Повторяемость поло
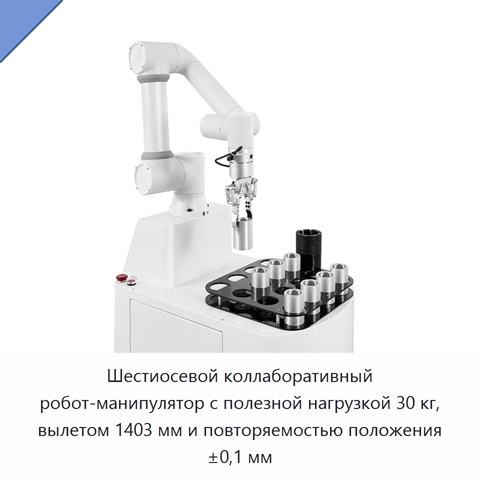
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 30 кг, вылетом 1403 мм и повторяемостью положения ±0,1 мм+5 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 30 кг, вылетом 1403 мм и повторяемостью положения ±0,1 мм
Модель: УША-77(2А)
Коллаборативный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 30 кг и вылет 1403 мм. Повторяемость положения составляет ±0,1 мм по стандарту ИСО 9283. Для обучения и управления предусмотрены пульт обучения или мобильный терминал с веб-приложением. Диапазоны и скорости осей
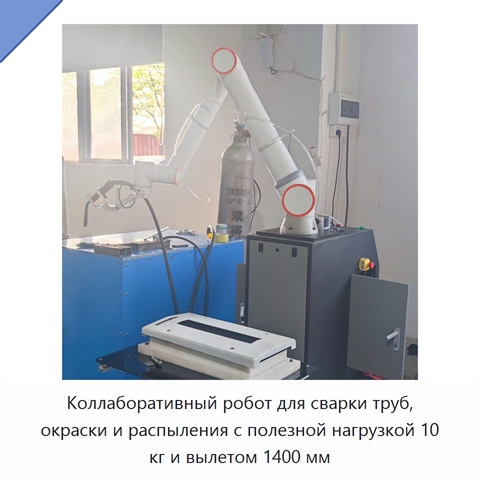
Коллаборативный робот для сварки труб, окраски и распыления с полезной нагрузкой 10 кг и вылетом 1400 мм+4 фото

Коллаборативный робот для сварки труб, окраски и распыления с полезной нагрузкой 10 кг и вылетом 1400 мм
Модель: ШБЭ-27(9Я)
Коллаборативный робот предназначен для манипуляций при сварке труб, окраски и распыления. Полезная нагрузка составляет 10 кг, вылет — 1400 мм. Робот имеет шесть степеней свободы, реализованных шестью вращательными сочленениями. Повторяемость положения составляет ±0,05 мм по стандарту ISO 9283. Диапа
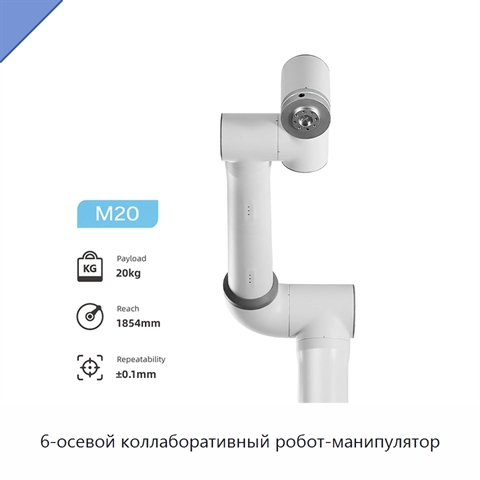
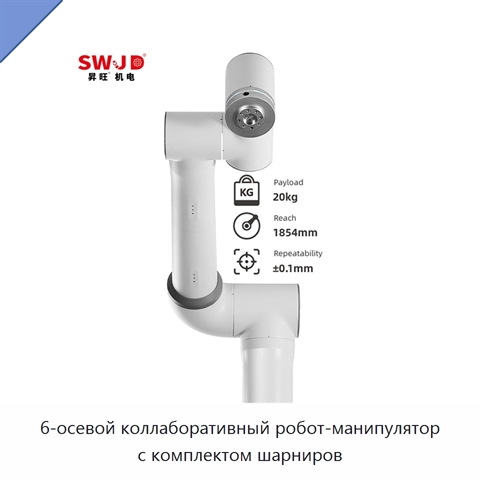
6-осевой коллаборативный робот-манипулятор с комплектом шарниров+3 фото

6-осевой коллаборативный робот-манипулятор с комплектом шарниров
Модель: ЖВЭ-52(7Т)
6-осевой коллаборативный робот-манипулятор имеет полезную нагрузку 20 кг и досягаемость 1854 мм. Кинематическая схема включает шесть вращательных сочленений. Повторяемость позиционирования составляет ±0,02 мм по стандарту ISO 9283. Управление выполняется с 256,54-мм обучающего пульта или мобильного
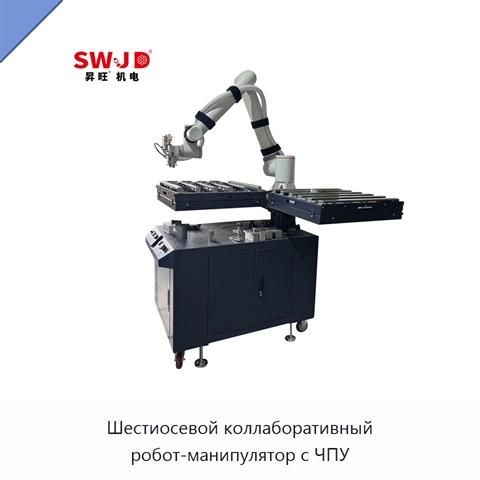
Шестиосевой коллаборативный робот-манипулятор с ЧПУ+5 фото

Шестиосевой коллаборативный робот-манипулятор с ЧПУ
Модель: ИШИ-85(8И)
Шестиосевой коллаборативный робот-манипулятор с ЧПУ оснащён двигателем и ПЛК. Полезная нагрузка составляет 10 кг, а досягаемость — 1400 мм. Шесть вращательных сочленений обеспечивают шесть степеней свободы. Для управления предусмотрен пульт обучения с диагональю 256,54 мм или мобильный терминал с ве
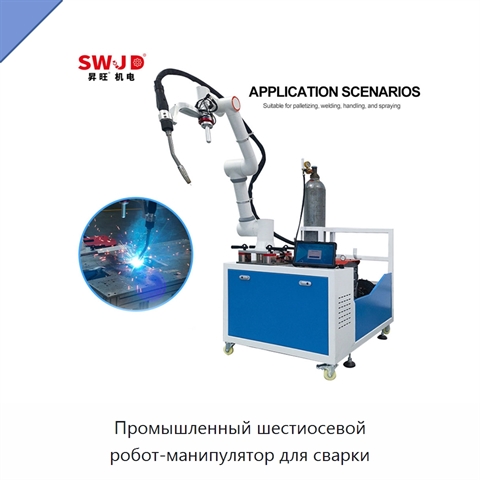
Промышленный шестиосевой робот-манипулятор для сварки+4 фото

Промышленный шестиосевой робот-манипулятор для сварки

Модель: БУЖ-58(2С)
Промышленный шестиосевой робот-манипулятор предназначен для сварки. Он совместим с многоцелевыми роботами, захватами, системами технического зрения, конвейерами, датчиками и концевыми исполнительными устройствами. В составе предусмотрены ПЛК, двигатель, система загрузки и основная рама. Мощность сос