

Задача: Диагностика оборудования
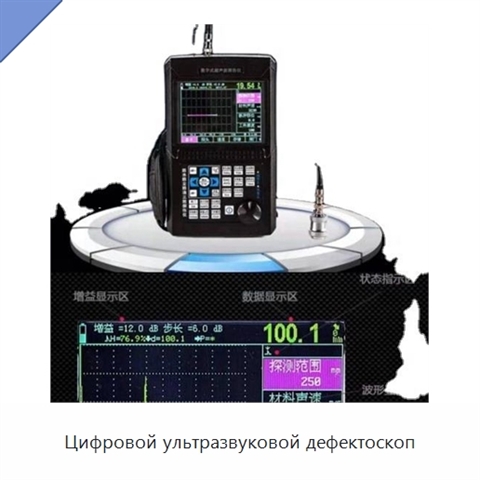
Цифровой ультразвуковой дефектоскоп
Модель: БЖА-95(9И)
Малая ближняя мёртвая зона прибора позволяет работать с трубами малого диаметра и тонкими стенками. Однокнопочная автоматическая калибровка определяет нулевую точку, коэффициент преобразования и передний фронт зонда, а также скорость звука материала. Положение эхосигнала отображается по трём шкалам:
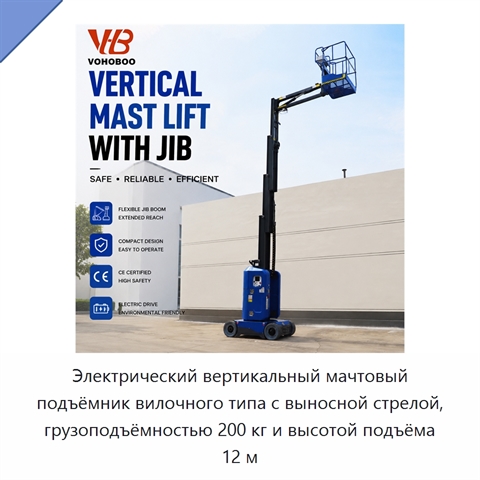
Электрический вертикальный мачтовый подъёмник вилочного типа с выносной стрелой, грузоподъёмностью 200 кг и высотой подъёма 12 м
Модель: МЖЭ-71(4К)
Подъёмник оснащён необслуживаемыми роликами.
 +1 фото
Рентгеновский инспекционный робот
Модель: ПЖА-85(8Ш)
Доступ к роботу предоставляется без обязательного приобретения всего оборудования, что позволяет использовать его в рамках отдельного проекта без полной покупки. Работу можно выполнять собственной обученной командой либо заказать аренду вместе с предоставляемым оператором на период проекта. Продолжи
 +2 фото
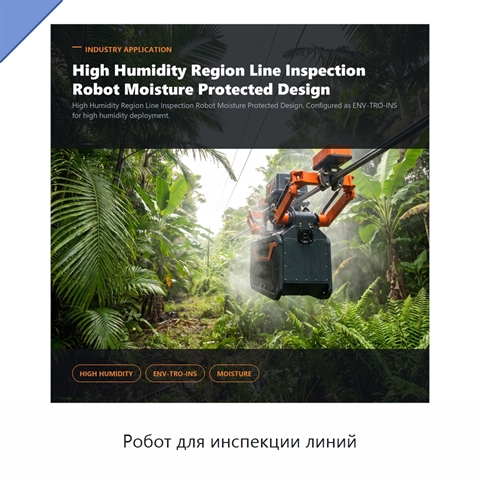
Робот для инспекции линий
Модель: БИБ-42(2Ф)
Робот предназначен для линейного обследования в регионах с высокой влажностью и тропическим климатом. Влагозащищённое исполнение учитывает воздействие влаги и конденсации. Условия эксплуатации характеризуются преобладанием мокрых поверхностей на рабочих участках. Оборудование рассчитано на применени
 +3 фото
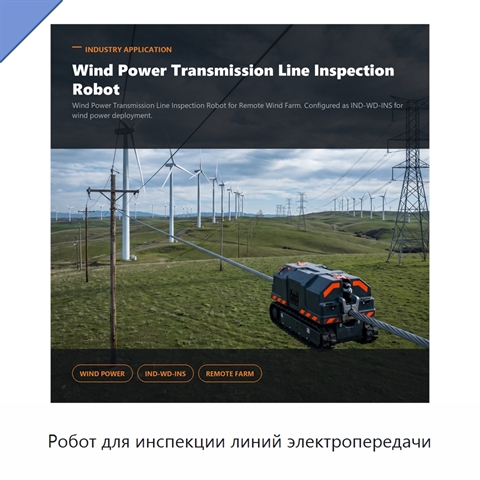
Робот для инспекции линий электропередачи
Модель: ФПЕ-97(7Е)
Изделие представляет собой платформу для перемещения по проводнику линии. Непрерывная гусеница захватывает этот проводник и ведёт робота по пролёту, одновременно перенося сенсорную головку вдоль проверяемого участка. Такая конструкция рассчитана на удалённую местность, где наземные бригады добираютс
 +2 фото
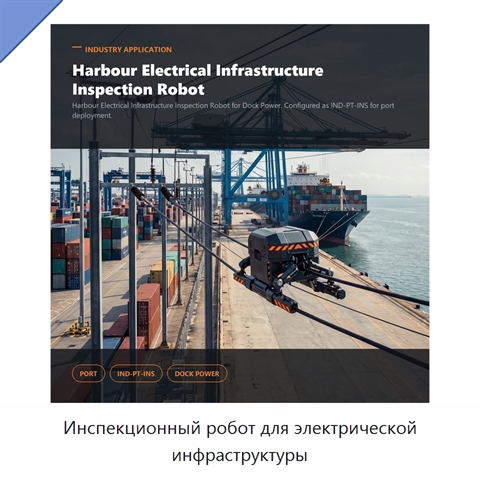
Инспекционный робот для электрической инфраструктуры
Модель: ТЯБ-74(2К)
Робот предназначен для инспекции электрической инфраструктуры, связанной с доковым электроснабжением. Контроль направлен на воздушные силовые цепи, обслуживающие доковое оборудование и портовые операции. Платформа перемещается по двум параллельным силовым кабелям и достигает пролётов вдоль причала,
 +2 фото
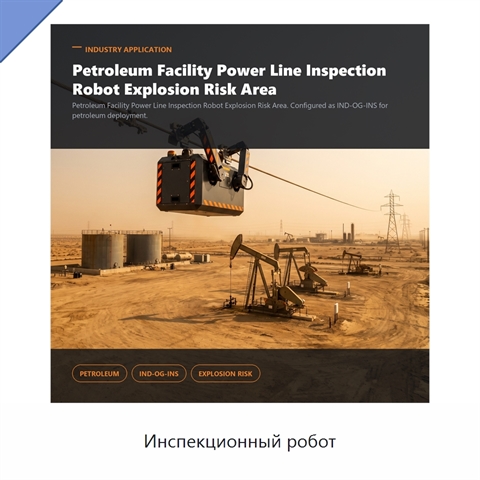
Инспекционный робот
Модель: НХА-74(9В)
Рабочее исполнение робота рассчитано на эксплуатацию в засушливой нефтепромысловой среде, где на оборудование воздействуют высокая температура, пыль и коррозионные факторы. Электрические цепи обеспечивают питание насосов, резервуаров и полевой инфраструктуры нефтяного объекта, поэтому робот взаимоде
 +2 фото
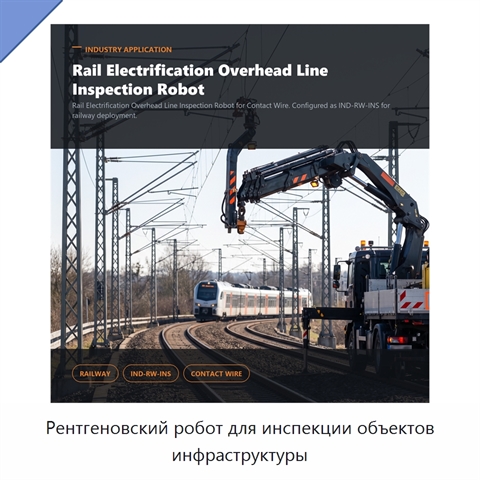
Рентгеновский робот для инспекции объектов инфраструктуры
Модель: ХЛА-25(2Н)
Рабочая задача изделия — контроль воздушного контактного провода, входящего в контактную систему электрифицированной железной дороги. Инспекция сосредоточена на состоянии проводника, от целостности которого зависит передача тягового электроснабжения. Результаты проверки фиксируют в цифровых записях
 +1 фото
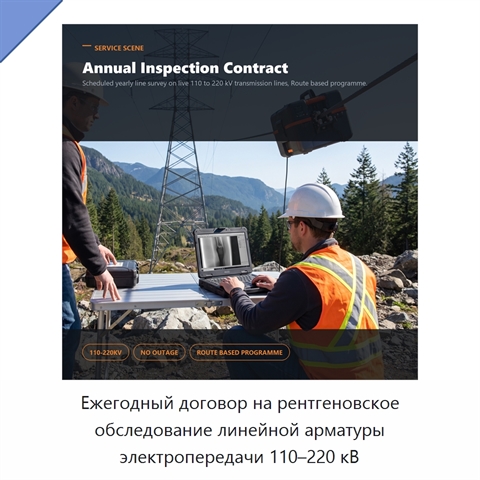
Ежегодный договор на рентгеновское обследование линейной арматуры электропередачи 110–220 кВ
Модель: ЭРЕ-54(1Л)
Работы организованы по единому повторяемому протоколу: одни и те же зажимы обследуются снова при каждой кампании, чтобы результаты можно было сопоставлять между годами. Небольшое изменение, заметное в промежутке между обследованиями, имеет большее значение для оценки состояния, чем отдельный снимок,
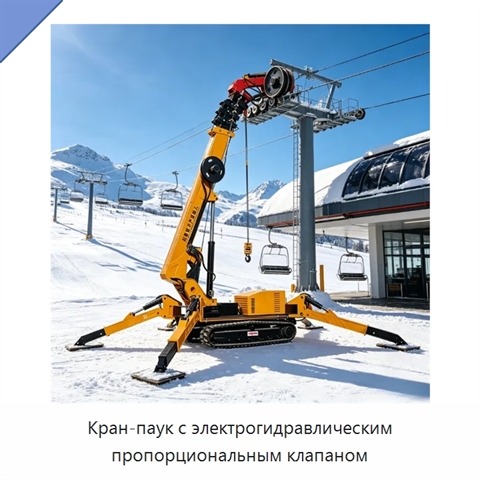
Кран-паук с электрогидравлическим пропорциональным клапаном
Модель: ИКШ-81(5Ж)
Кран-паук оснащён автоматическим выдвижением опор с датчиком определения положения и системой автоматического контроля температуры гидравлического масла. Максимальная высота подъёма составляет 15 м, номинальная грузоподъёмность — 3–12 т, пролёт — 10–20 м, масса — 2700 кг. Номинальный грузовой момент
 +1 фото
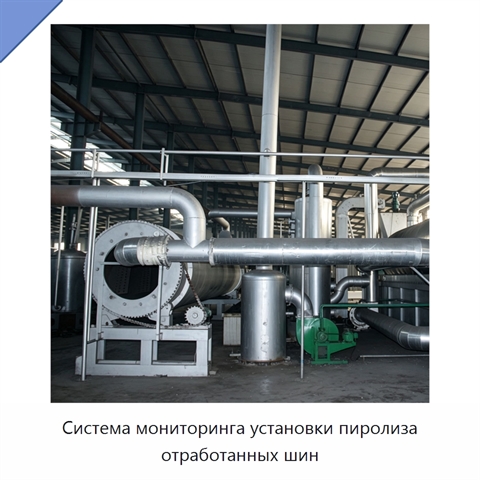
Система мониторинга установки пиролиза отработанных шин
Модель: СВЭ-52(4В)
Система мониторинга установки пиролиза отработанных шин включает программируемый логический контроллер и сенсорный экран, отображающий в реальном времени температуру реактора, давление и расход. Эксплуатационные данные регистрируются в течение 90 суток для анализа тенденций работы. Система управлени