Вилочные погрузчики

Товары

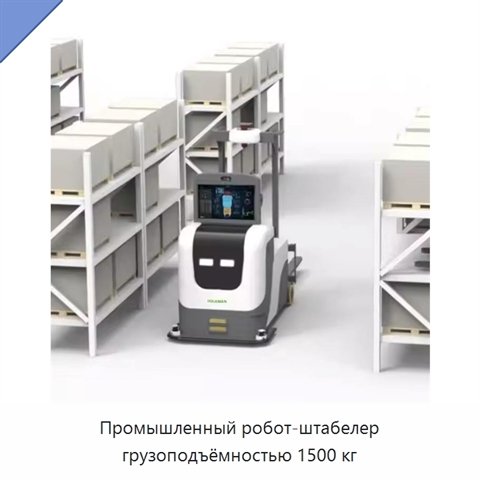
Промышленный робот-штабелер грузоподъёмностью 1500 кг+5 фото

Промышленный робот-штабелер грузоподъёмностью 1500 кг
Модель: ХАФ-45(9Н)
Промышленный робот-штабелер имеет грузоподъёмность 1500 кг. Он оснащён вилами длиной 1000 мм и шириной 100 мм. Для навигации используется лазерная технология. Время работы составляет 6–8 ч.
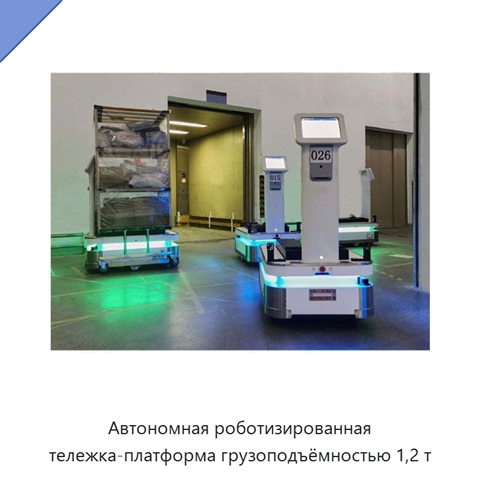
Автономная роботизированная тележка-платформа грузоподъёмностью 1,2 т+5 фото

Автономная роботизированная тележка-платформа грузоподъёмностью 1,2 т
Модель: ТЛЮ-28(5Д)
Автономная роботизированная тележка-платформа грузоподъёмностью 1,2 т использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
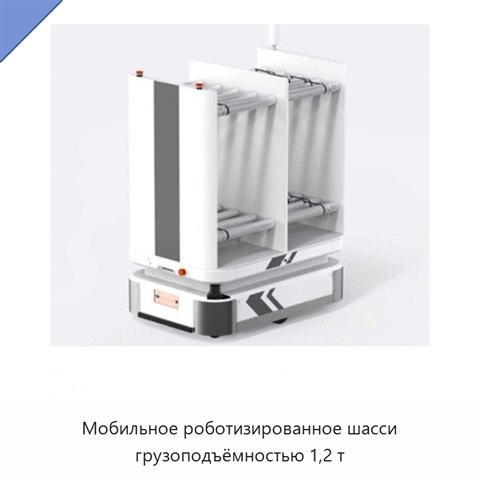
Мобильное роботизированное шасси грузоподъёмностью 1,2 т+5 фото

Мобильное роботизированное шасси грузоподъёмностью 1,2 т
Модель: КДИ-94(8К)
Мобильное роботизированное шасси рассчитано на грузоподъёмность 1,2 т. Метод навигации основан на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
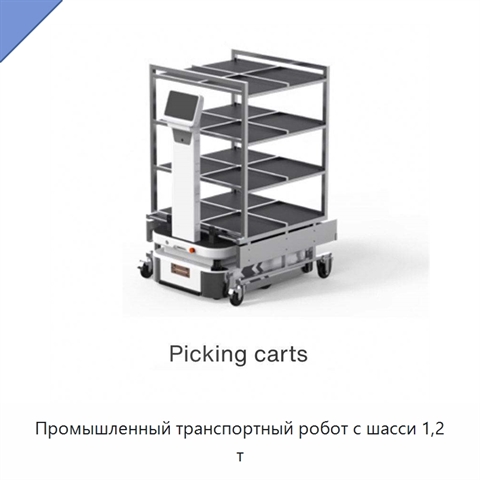
Промышленный транспортный робот с шасси 1,2 т+5 фото

Промышленный транспортный робот с шасси 1,2 т
Модель: СРЕ-87(9Ф)
Промышленный транспортный робот выполнен на шасси 1,2 т и использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
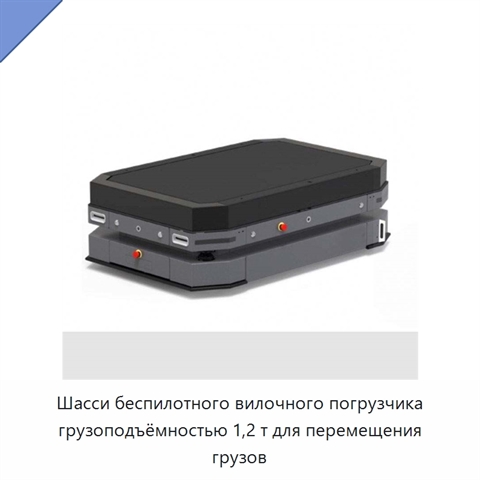
Шасси беспилотного вилочного погрузчика грузоподъёмностью 1,2 т для перемещения грузов+5 фото

Шасси беспилотного вилочного погрузчика грузоподъёмностью 1,2 т для перемещения грузов
Модель: СТЯ-25(7Г)
Шасси беспилотного вилочного погрузчика грузоподъёмностью 1,2 т предназначено для универсального перемещения грузов. Для навигации используются визуальные данные и лидар. Точность позиционирования по направляющей составляет ±10 мм, при остановке — ±5 мм.
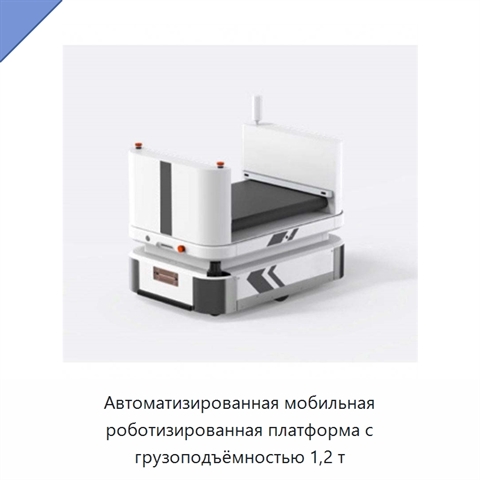
Автоматизированная мобильная роботизированная платформа с грузоподъёмностью 1,2 т+5 фото

Автоматизированная мобильная роботизированная платформа с грузоподъёмностью 1,2 т
Модель: ЮШЛ-11(8А)
Автоматизированная мобильная роботизированная платформа выполнена в виде роботизированного шасси с грузоподъёмностью 1,2 т. Для навигации используются визуальные данные и лидар. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
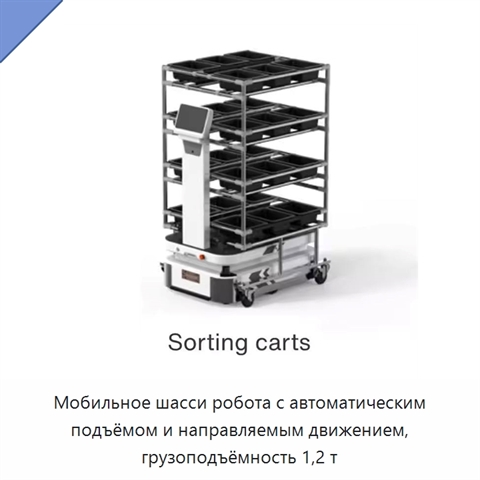
Мобильное шасси робота с автоматическим подъёмом и направляемым движением, грузоподъёмность 1,2 т+5 фото

Мобильное шасси робота с автоматическим подъёмом и направляемым движением, грузоподъёмность 1,2 т
Модель: МХИ-59(1Е)
Мобильное шасси робота предназначено для автоматического подъёма и направляемого перемещения груза массой 1,2 т. Позиционирование по направляющей составляет ±10 мм, позиционирование при остановке — ±5 мм. Навигация основана на визуальных данных и использовании лидара.
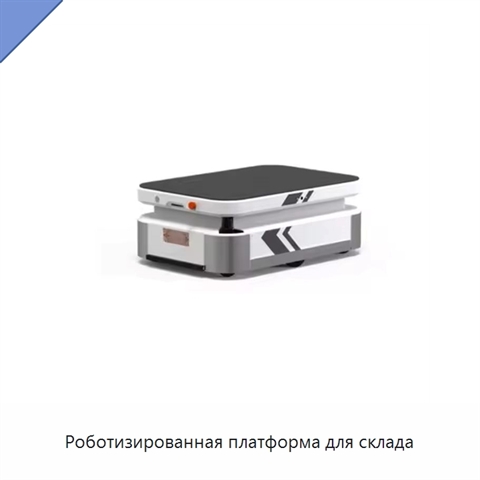
Роботизированная платформа для склада+5 фото

Роботизированная платформа для склада
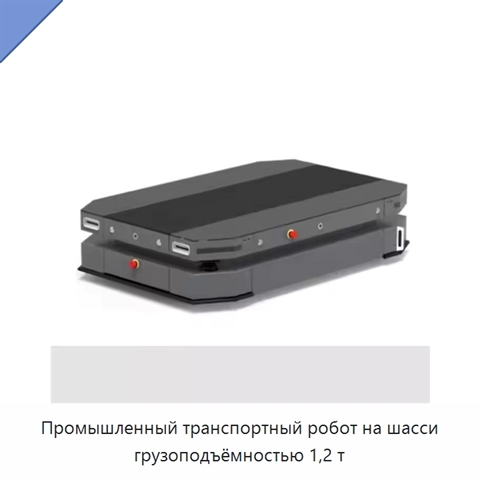
Модель: ЕТН-41(1С)
Роботизированная платформа для склада использует метод навигации на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Промышленный транспортный робот на шасси грузоподъёмностью 1,2 т+5 фото

Промышленный транспортный робот на шасси грузоподъёмностью 1,2 т
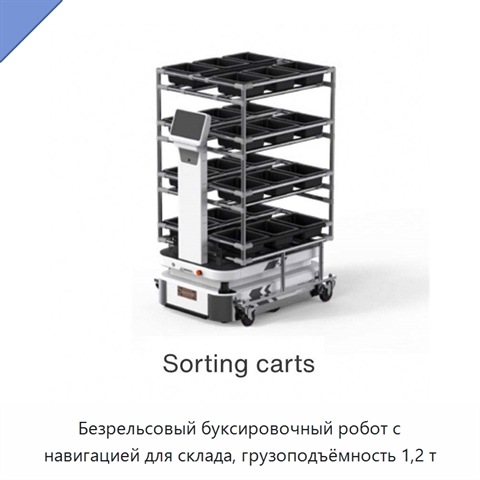
Модель: ПФА-42(2Я)
Промышленный транспортный робот на шасси предназначен для перемещения материалов. Грузоподъёмность составляет 1,2 т. Позиционирование по направляющей имеет точность ±10 мм, а позиционирование при остановке — ±5 мм. Для навигации используются визуальные данные и лидар.
Безрельсовый буксировочный робот с навигацией для склада, грузоподъёмность 1,2 т+5 фото

Безрельсовый буксировочный робот с навигацией для склада, грузоподъёмность 1,2 т
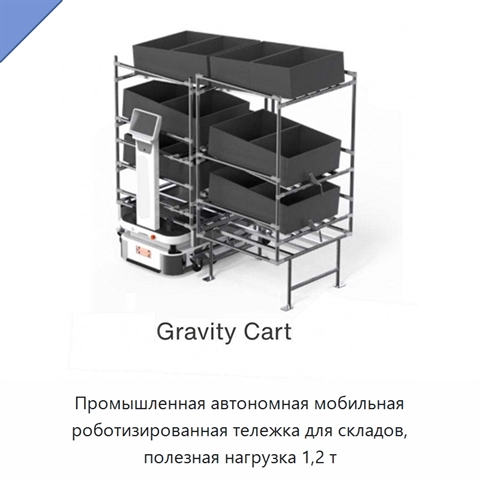
Модель: РДА-71(2П)
Безрельсовый буксировочный робот предназначен для работы на складе и буксировки грузов. Грузоподъёмность составляет 1,2 т. Навигация основана на визуальных данных и данных лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — ±5 мм.
Промышленная автономная мобильная роботизированная тележка для складов, полезная нагрузка 1,2 т+5 фото

Промышленная автономная мобильная роботизированная тележка для складов, полезная нагрузка 1,2 т
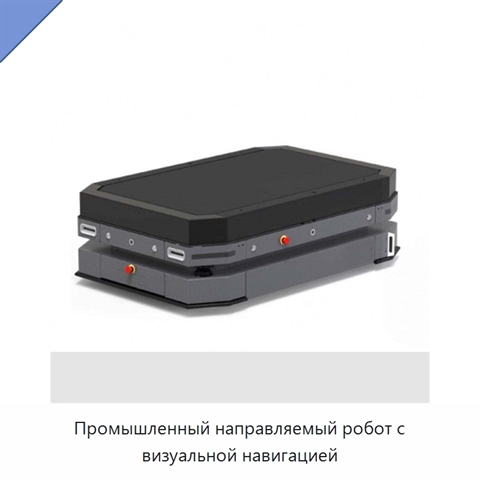
Модель: ФЭН-45(8Е)
Автономная мобильная роботизированная тележка предназначена для промышленных складов и рассчитана на полезную нагрузку до 1,2 т. Навигация выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
Промышленный направляемый робот с визуальной навигацией+5 фото

Промышленный направляемый робот с визуальной навигацией
Модель: ДВЕ-27(5Х)
Промышленный направляемый робот использует навигацию на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
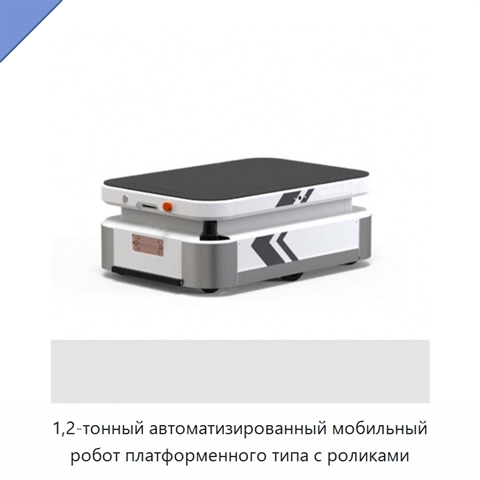
1,2-тонный автоматизированный мобильный робот платформенного типа с роликами+5 фото

1,2-тонный автоматизированный мобильный робот платформенного типа с роликами
Модель: ЭГР-57(2Г)
1,2-тонный автоматизированный мобильный робот выполнен в платформенном исполнении с роликами. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм. Навигация основана на визуальных данных и лидара.
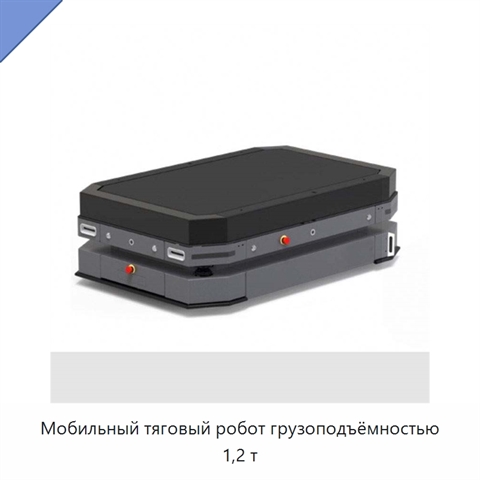
Мобильный тяговый робот грузоподъёмностью 1,2 т+5 фото

Мобильный тяговый робот грузоподъёмностью 1,2 т
Модель: ЭСК-78(9Т)
Мобильный тяговый робот грузоподъёмностью 1,2 т предназначен для обработки грузов на складе и на производственном объекте. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
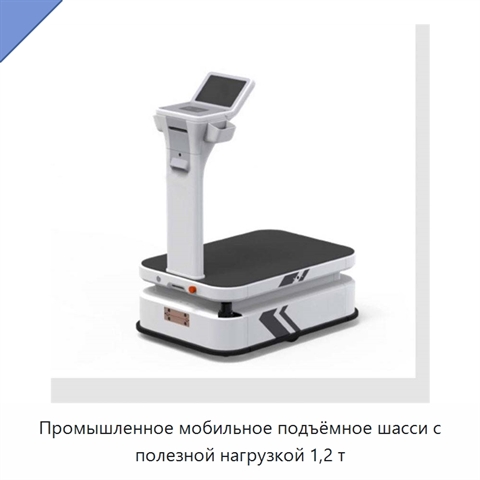
Промышленное мобильное подъёмное шасси с полезной нагрузкой 1,2 т+5 фото

Промышленное мобильное подъёмное шасси с полезной нагрузкой 1,2 т
Модель: АКХ-48(4С)
Промышленное мобильное шасси с подъёмной функцией рассчитано на полезную нагрузку 1,2 т. Навигация выполняется на основе визуальных и лидарных данных. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
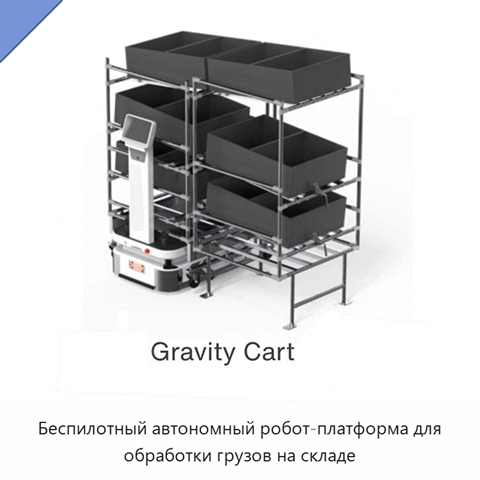
Беспилотный автономный робот-платформа для обработки грузов на складе+5 фото

Беспилотный автономный робот-платформа для обработки грузов на складе
Модель: ДФА-27(5Э)
Беспилотный автономный робот-платформа предназначен для обработки грузов на складе. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
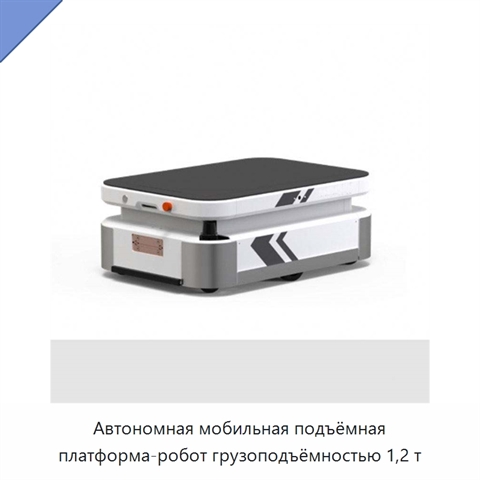
Автономная мобильная подъёмная платформа-робот грузоподъёмностью 1,2 т+5 фото

Автономная мобильная подъёмная платформа-робот грузоподъёмностью 1,2 т
Модель: ШРИ-42(4Д)
Автономная мобильная подъёмная платформа-робот рассчитана на грузоподъёмность 1,2 т. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Навигация основана на визуальных данных и лидара.
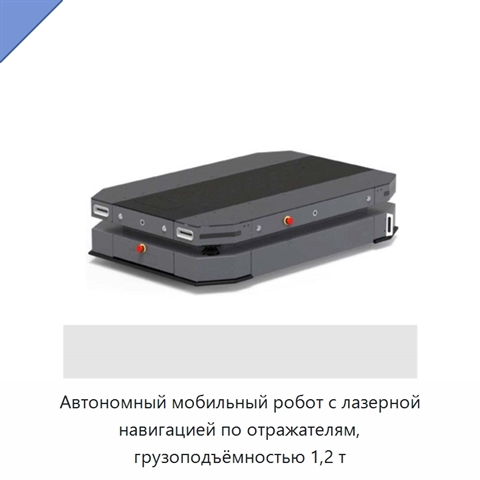
Автономный мобильный робот с лазерной навигацией по отражателям, грузоподъёмностью 1,2 т+5 фото

Автономный мобильный робот с лазерной навигацией по отражателям, грузоподъёмностью 1,2 т
Модель: УСГ-24(9К)
Автономный мобильный робот имеет грузоподъёмность 1,2 т и использует лазерную навигацию по отражателям. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей осуществляется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
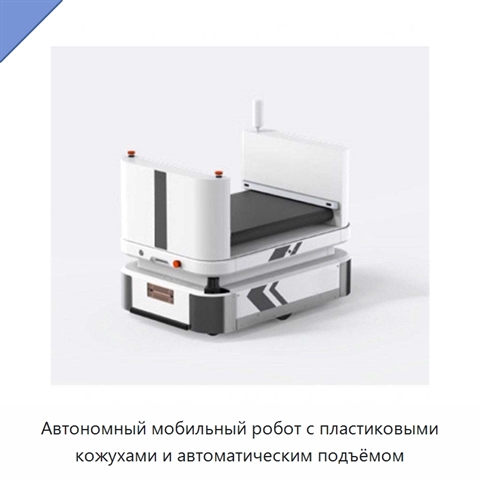
Автономный мобильный робот с пластиковыми кожухами и автоматическим подъёмом+5 фото

Автономный мобильный робот с пластиковыми кожухами и автоматическим подъёмом
Модель: ФГЯ-94(9Б)
Автономный мобильный робот представляет собой автоматизированное управляемое транспортное средство с функцией автоматического подъёма и пластиковыми кожухами. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Для навигации использу
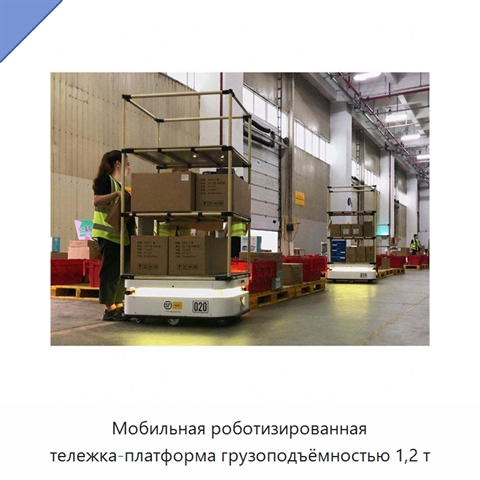
Мобильная роботизированная тележка-платформа грузоподъёмностью 1,2 т+5 фото

Мобильная роботизированная тележка-платформа грузоподъёмностью 1,2 т
Модель: ЭТР-94(9Ф)
Мобильная роботизированная тележка-платформа имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
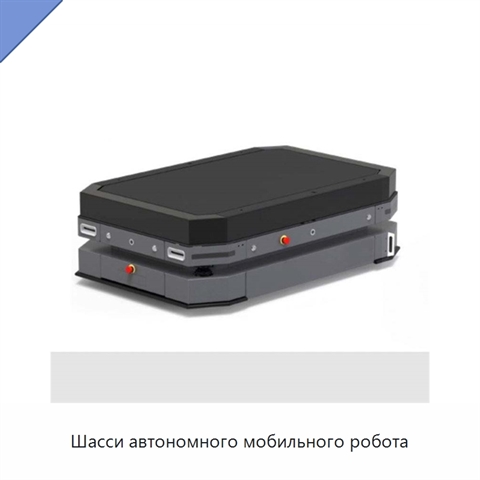
Шасси автономного мобильного робота+5 фото

Шасси автономного мобильного робота
Модель: ПГЮ-15(5У)
Шасси автономного мобильного робота обеспечивает позиционирование по направляющей с точностью ±10 мм и позиционирование при остановке с точностью ±5 мм. Навигация основана на визуальных данных и лидара.
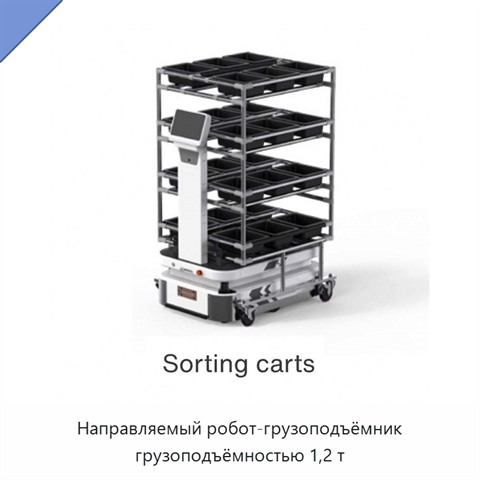
Направляемый робот-грузоподъёмник грузоподъёмностью 1,2 т+5 фото

Направляемый робот-грузоподъёмник грузоподъёмностью 1,2 т
Модель: МРУ-47(1У)
Направляемый робот-грузоподъёмник грузоподъёмностью 1,2 т. Метод навигации основан на визуальных данных и лидаре. Позиционирование по направляющей выполняется с точностью ±10 мм, а при остановке — с точностью ±5 мм.
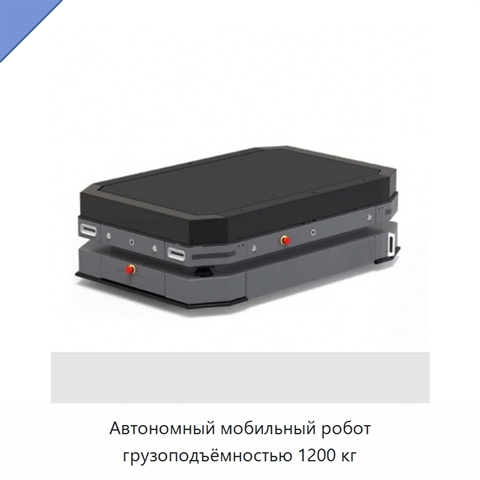
Автономный мобильный робот грузоподъёмностью 1200 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1200 кг
Модель: ПАП-27(8Ш)
Автономный мобильный робот грузоподъёмностью 1200 кг использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
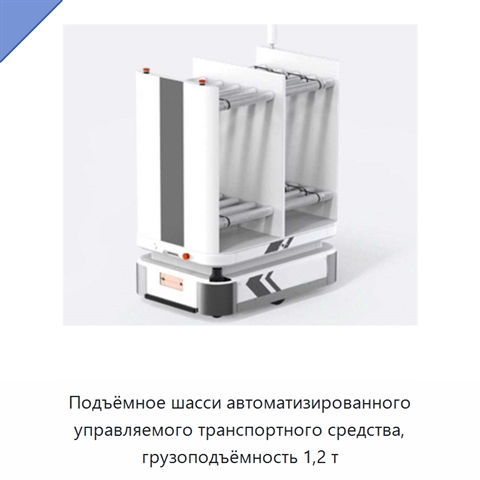
Подъёмное шасси автоматизированного управляемого транспортного средства, грузоподъёмность 1,2 т+5 фото

Подъёмное шасси автоматизированного управляемого транспортного средства, грузоподъёмность 1,2 т

Модель: ГХЭ-19(1Ш)
Шасси автоматизированного управляемого транспортного средства с подъёмной функцией имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.