Вилочные погрузчики

Товары

Автоматическая направляемая транспортная тележка, 1200 кг+5 фото

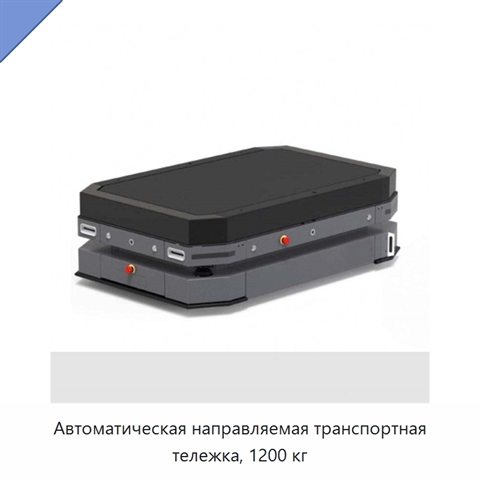
Автоматическая направляемая транспортная тележка, 1200 кг
Модель: ВЭД-51(2Е)
Автоматическая направляемая транспортная тележка выполняет автоматизированное перемещение с навигацией на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм; позиционирование при остановке — ±5 мм.
Автоматизированный мобильный робот-вилочный погрузчик грузоподъёмностью 1,2 т с шасси подъёмного типа+5 фото

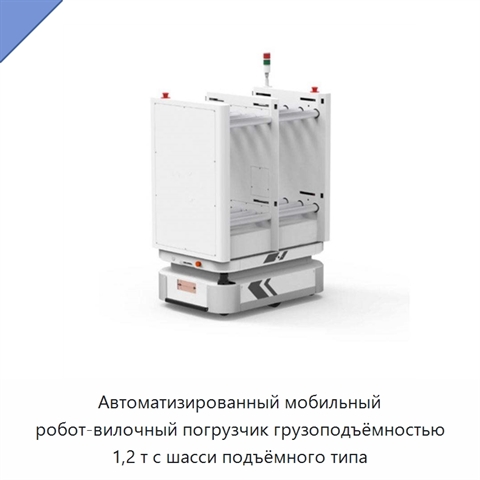
Автоматизированный мобильный робот-вилочный погрузчик грузоподъёмностью 1,2 т с шасси подъёмного типа
Модель: ЕЛЖ-98(8А)
Автоматизированный мобильный робот-вилочный погрузчик имеет грузоподъёмность 1,2 т и выполнен на шасси подъёмного типа. Навигация основана на визуальных данных и лидаре. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
Платформенная тележка грузоподъёмностью 1,2 т+5 фото

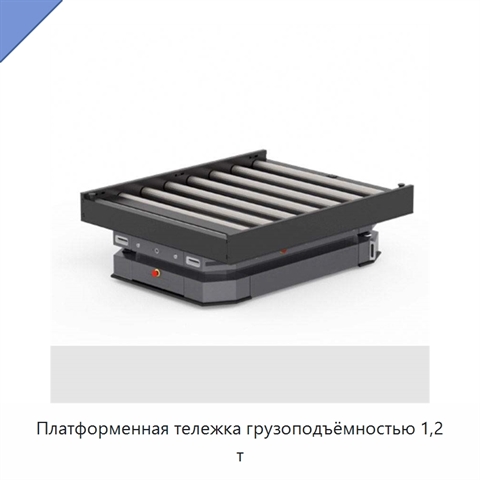
Платформенная тележка грузоподъёмностью 1,2 т
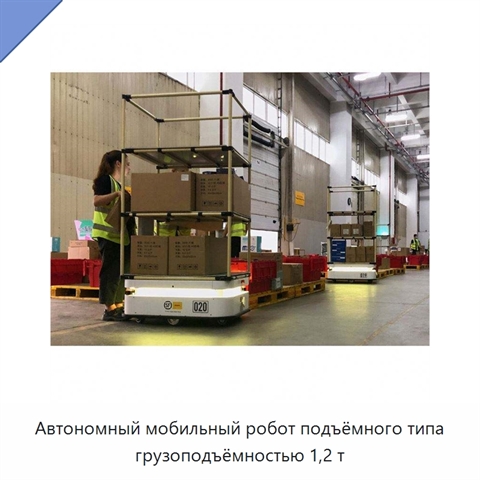
Модель: НГИ-25(2Я)
Платформенная тележка имеет грузоподъёмность 1,2 т. Навигация выполняется на основе визуальных и лидарных данных. Точность позиционирования по направляющей составляет ±10 мм, а при остановке — ±5 мм.
Автономный мобильный робот подъёмного типа грузоподъёмностью 1,2 т+5 фото

Автономный мобильный робот подъёмного типа грузоподъёмностью 1,2 т
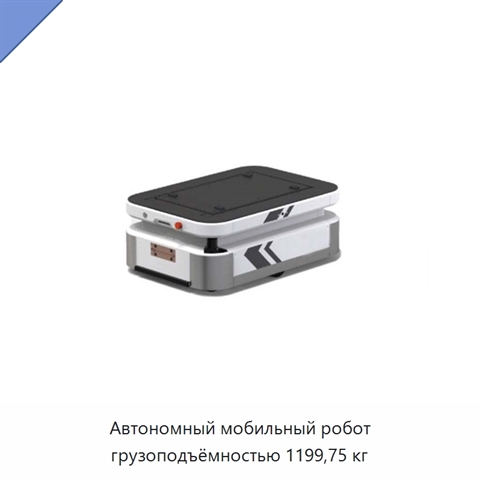
Модель: ВТИ-22(4Ю)
Автономный мобильный робот подъёмного типа имеет грузоподъёмность 1,2 т. Метод навигации основан на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, позиционирование при остановке — ±5 мм.
Автономный мобильный робот грузоподъёмностью 1199,75 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1199,75 кг
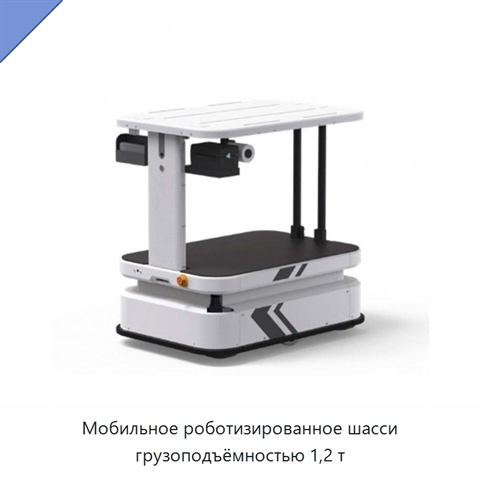
Модель: ПВА-12(8С)
Автономный мобильный робот имеет грузоподъёмность 1199,75 кг. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а при остановке — с точностью ±5 мм.
Мобильное роботизированное шасси грузоподъёмностью 1,2 т+5 фото

Мобильное роботизированное шасси грузоподъёмностью 1,2 т
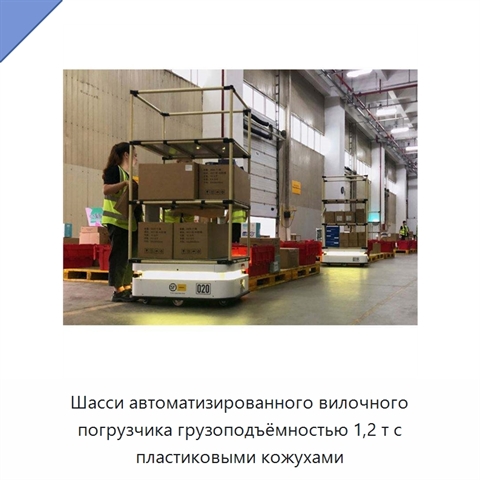
Модель: БУР-44(9Ю)
Мобильное роботизированное шасси имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Шасси автоматизированного вилочного погрузчика грузоподъёмностью 1,2 т с пластиковыми кожухами+5 фото

Шасси автоматизированного вилочного погрузчика грузоподъёмностью 1,2 т с пластиковыми кожухами
Модель: ДМЭ-21(9Н)
Шасси автоматизированного вилочного погрузчика имеет грузоподъёмность 1,2 т и оснащено пластиковыми кожухами. Конструкция предназначена для автоматизированного подъёма и управляемого перемещения грузов. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей сост
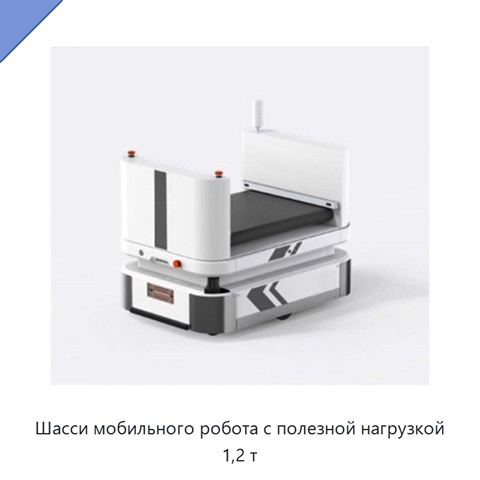
Шасси мобильного робота с полезной нагрузкой 1,2 т+5 фото

Шасси мобильного робота с полезной нагрузкой 1,2 т
Модель: БВЮ-89(7И)
Открытое шасси мобильного робота рассчитано на полезную нагрузку 1,2 т. Для навигации используются визуальные данные и лидар. Позиционирование по направляющей выполняется с точностью ±10 мм, а при остановке — с точностью ±5 мм.
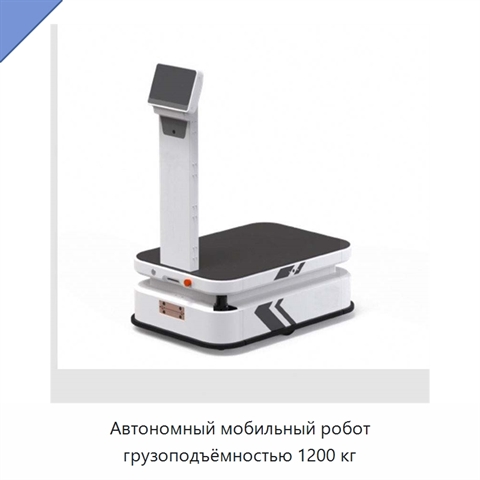
Автономный мобильный робот грузоподъёмностью 1200 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1200 кг
Модель: ВГЕ-85(4Ш)
Автономный мобильный робот рассчитан на грузоподъёмность 1200 кг. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
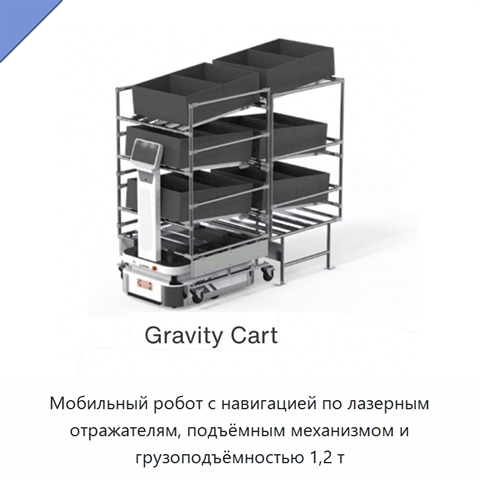
Мобильный робот с навигацией по лазерным отражателям, подъёмным механизмом и грузоподъёмностью 1,2 т+5 фото

Мобильный робот с навигацией по лазерным отражателям, подъёмным механизмом и грузоподъёмностью 1,2 т
Модель: МШЭ-97(5Ф)
Мобильный робот оснащён подъёмным механизмом и имеет грузоподъёмность 1,2 т. Для навигации используются лазерные отражатели и визуальный метод на основе лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
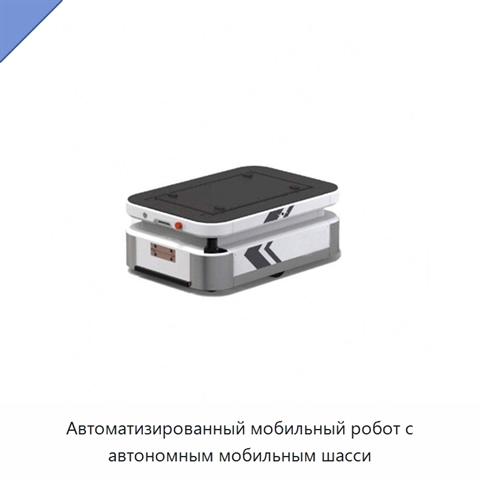
Автоматизированный мобильный робот с автономным мобильным шасси+5 фото

Автоматизированный мобильный робот с автономным мобильным шасси
Модель: ЮШЖ-77(1Ф)
Автоматизированный мобильный робот представляет собой автономное мобильное шасси. Навигация выполняется с использованием визуальных и лидарных данных. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
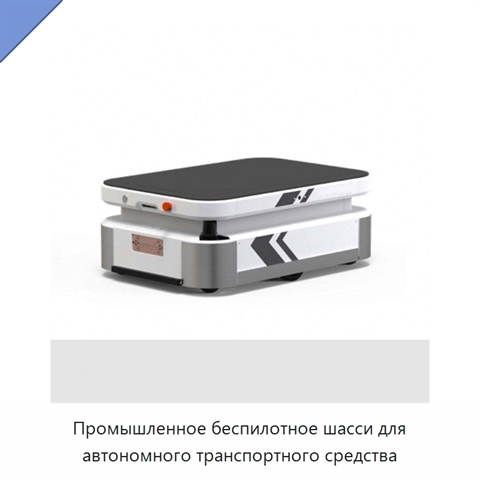
Промышленное беспилотное шасси для автономного транспортного средства+5 фото

Промышленное беспилотное шасси для автономного транспортного средства
Модель: ВДА-48(4Ю)
Промышленное беспилотное шасси предназначено для автономного транспортного средства. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм. Навигация выполняется на основе визуальных данных и лидара.
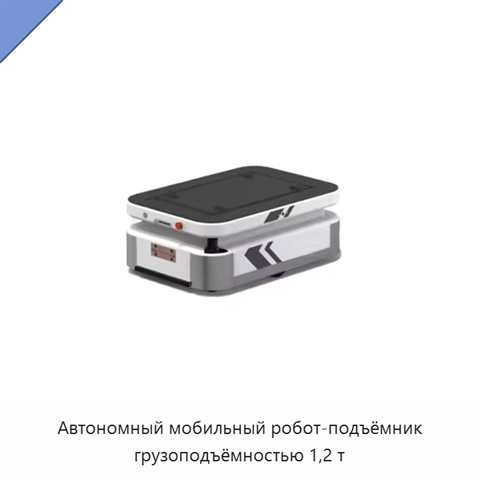
Автономный мобильный робот-подъёмник грузоподъёмностью 1,2 т+5 фото

Автономный мобильный робот-подъёмник грузоподъёмностью 1,2 т
Модель: ЯФГ-47(4П)
Автономный мобильный робот-подъёмник имеет грузоподъёмность 1,2 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
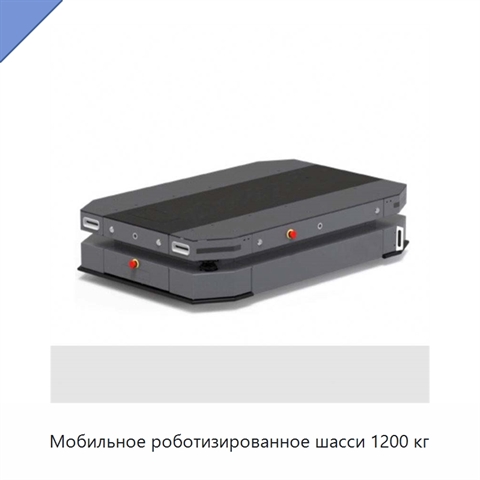
Мобильное роботизированное шасси 1200 кг+5 фото

Мобильное роботизированное шасси 1200 кг
Модель: ФИФ-12(4П)
Мобильное роботизированное шасси использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а при остановке — ±5 мм.
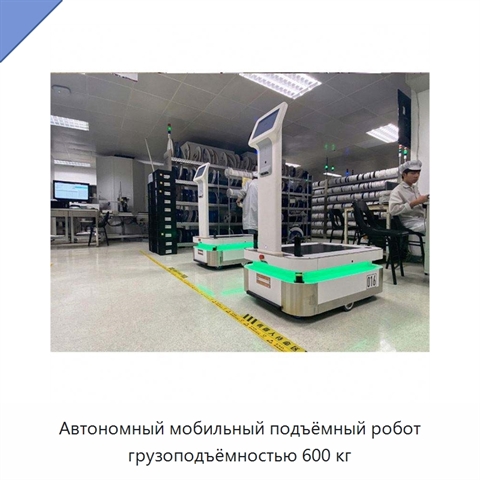
Автономный мобильный подъёмный робот грузоподъёмностью 600 кг+5 фото

Автономный мобильный подъёмный робот грузоподъёмностью 600 кг
Модель: ЖЛА-78(9Е)
Автономный мобильный подъёмный робот имеет грузоподъёмность 600 кг. Навигация выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
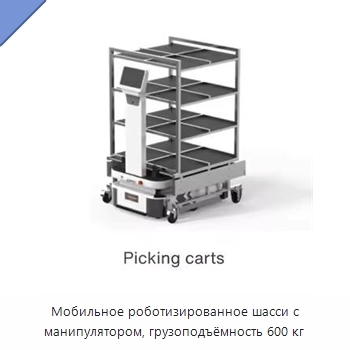
Мобильное роботизированное шасси с манипулятором, грузоподъёмность 600 кг+5 фото

Мобильное роботизированное шасси с манипулятором, грузоподъёмность 600 кг
Модель: ЕЛН-72(4Ж)
Мобильное роботизированное шасси с манипулятором представляет собой транспортное средство с грузоподъёмностью 600 кг. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
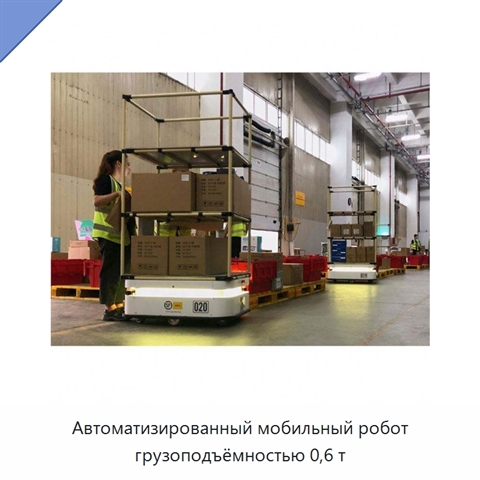
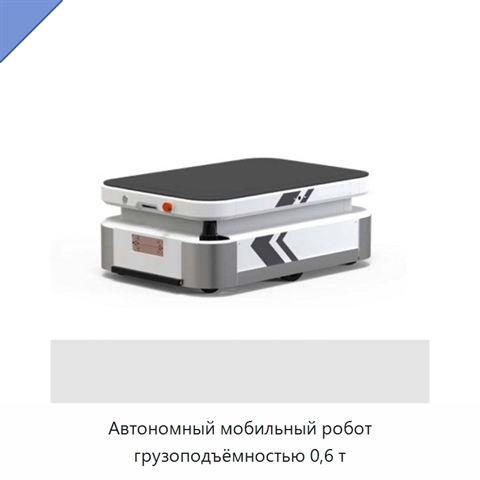
Автономный мобильный робот грузоподъёмностью 0,6 т+5 фото

Автономный мобильный робот грузоподъёмностью 0,6 т
Модель: РБЕ-51(1П)
Автономный мобильный робот имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
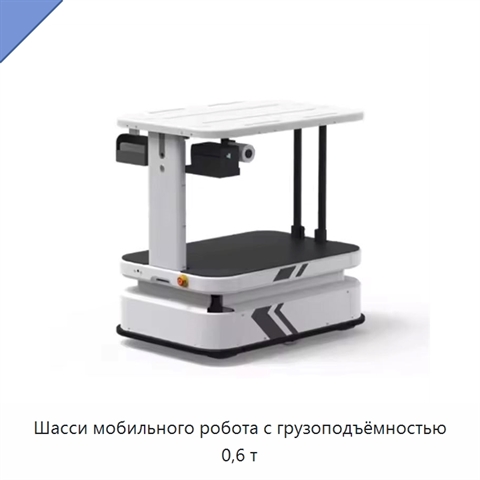
Шасси мобильного робота с грузоподъёмностью 0,6 т+5 фото

Шасси мобильного робота с грузоподъёмностью 0,6 т
Модель: ХГЮ-84(8М)
Платформенное шасси мобильного робота рассчитано на грузоподъёмность 0,6 т. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
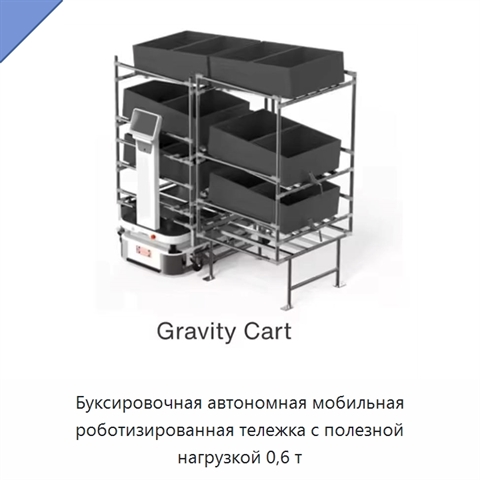
Буксировочная автономная мобильная роботизированная тележка с полезной нагрузкой 0,6 т+5 фото

Буксировочная автономная мобильная роботизированная тележка с полезной нагрузкой 0,6 т
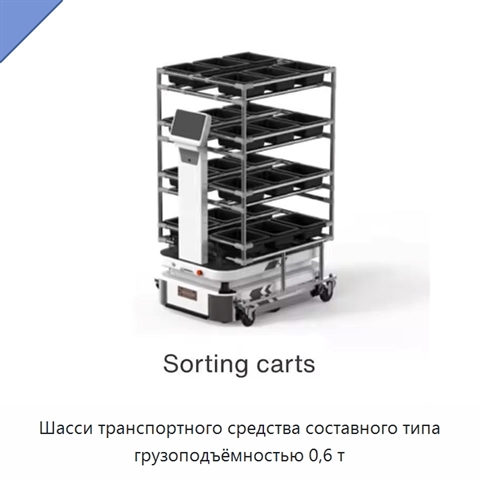
Модель: ПЛЯ-92(2И)
Буксировочная автономная мобильная роботизированная тележка имеет полезную нагрузку 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Шасси транспортного средства составного типа грузоподъёмностью 0,6 т+5 фото

Шасси транспортного средства составного типа грузоподъёмностью 0,6 т
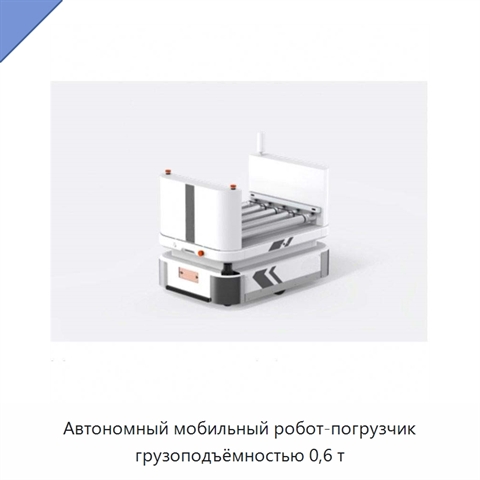
Модель: АФХ-98(5Д)
Шасси транспортного средства составного типа рассчитано на грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Автономный мобильный робот-погрузчик грузоподъёмностью 0,6 т+5 фото

Автономный мобильный робот-погрузчик грузоподъёмностью 0,6 т
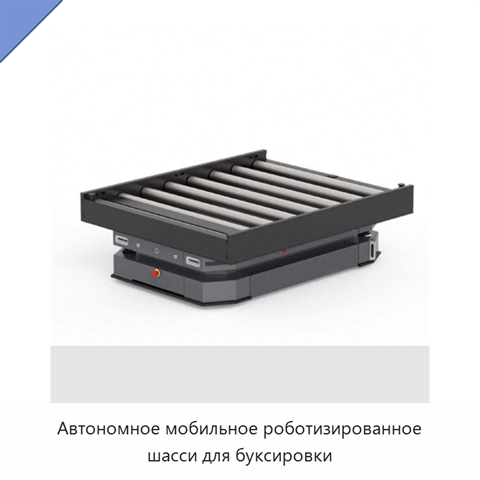
Модель: ТКЯ-17(5Р)
Автономный мобильный робот-погрузчик имеет грузоподъёмность 0,6 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Автономное мобильное роботизированное шасси для буксировки+5 фото

Автономное мобильное роботизированное шасси для буксировки
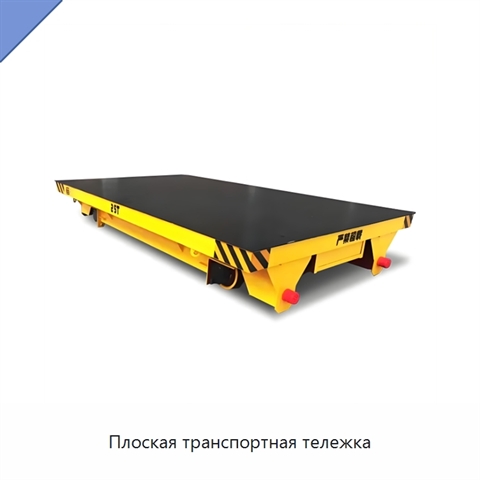
Модель: ВСИ-54(7Д)
Автономное мобильное роботизированное шасси рассчитано на грузоподъёмность 600 кг. Навигация основана на визуальных данных и лидарах. Точность позиционирования по направляющей составляет ±10 мм, а при остановке — ±5 мм.
Плоская транспортная тележка+5 фото

Плоская транспортная тележка

Модель: ФНУ-71(4М)
Плоская транспортная тележка имеет мощность 14 кВт и варианты напряжения 380 В и 220 В. Материал изделия — сталь.
Автоматизированный мобильный робот грузоподъёмностью 0,6 т+5 фото

Автоматизированный мобильный робот грузоподъёмностью 0,6 т

Модель: АТФ-12(8Я)
Автоматизированный мобильный робот имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.