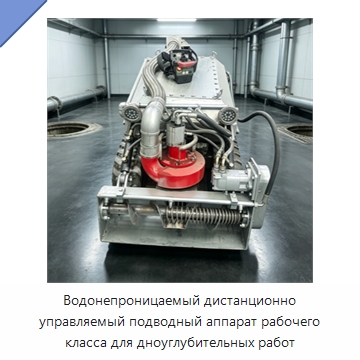
Артикул: 332-923 Модель: УМЯ-14(9Е) Секция: Дополнительная

Водонепроницаемый дистанционно управляемый подводный аппарат рабочего класса для дноуглубительных работ

Водонепроницаемый дистанционно управляемый подводный аппарат рабочего класса предназначен для подводных дноуглубительных работ. Мощность составляет 22000–45000 Вт, предусмотрены варианты напряжения 380 и 220 В. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание УМЯ-14(9Е) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяWaterproof Underwater Work Class Remotely Operated Vehicles for Dredging Robot Solar-Powered Dredger
Задать вопрос Искать на Baidu

Какую задачу решает дистанционно управляемый подводный аппарат рабочего класса

Дистанционно управляемый подводный аппарат рабочего класса применяется для выполнения дноуглубительных работ.

Характеристики УМЯ-14(9Е)

Модель (по базе 91Т)УМЯ-14(9Е)
Основные компонентыПЛК, двигатель, мотор, сосуд под давлением
Мощность(Вт)22000–45000
Напряжение380 В, 220 В
Дистанционно управляемый подводный аппарат рабочего класса - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации УМЯ-14(9Е) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата последней проверки актуальности данных: 06.09.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Дистанционно управляемый подводный аппарат рабочего класса, также смотрели:
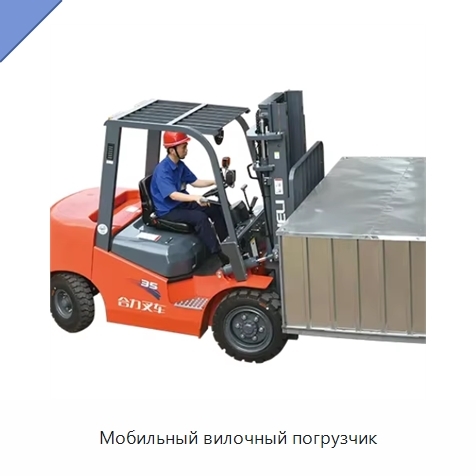
Мобильный вилочный погрузчик
Мобильный вилочный погрузчик

Модель: ЕЖБ-57(5Х)
Вилочный погрузчик имеет вилы длиной 1070 мм и шириной 125 мм. Размеры вил по длине, ширине и высоте составляют 1220 × 125 × 50. Радиус поворота вилочного погрузчика — 2170 мм.
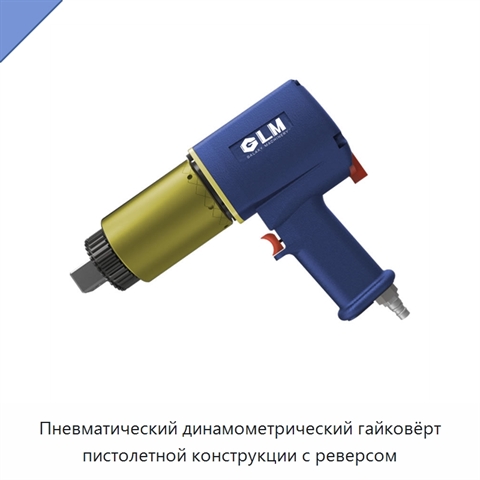
Пневматический динамометрический гайковёрт пистолетной конструкции с реверсом+1 фото

Пневматический динамометрический гайковёрт пистолетной конструкции с реверсом
Модель: МКЕ-95(2Р)
Пневматический динамометрический гайковёрт имеет эргономичную пистолетную конструкцию, удобную для удержания и переноски. При массе 4,7–13,2 кг гайковёрт сочетает высокое соотношение мощности к массе с низким уровнем шума; диапазон крутящего момента составляет 240–8000 Н·м, причём момент передаётся
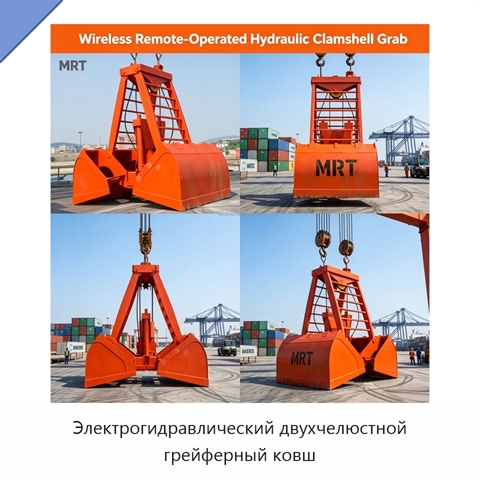
Электрогидравлический двухчелюстной грейферный ковш+1 фото

Электрогидравлический двухчелюстной грейферный ковш
Модель: ФЕМ-72(8П)
Управление ковшом выполняется оператором на расстоянии по беспроводному каналу. Максимальное раскрытие челюстей ковша составляет 3000. Ковш рассчитан на совместную работу с экскаваторами-носителями массой 55, 65, 25 и 50 т. Для самого ковша предусмотрены два значения массы: 40000 и 35000. Конструкци
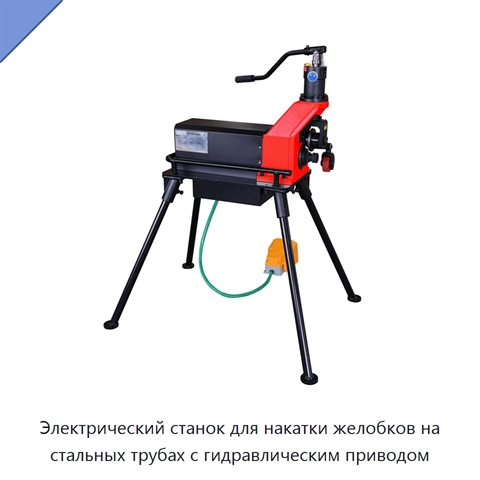
Электрический станок для накатки желобков на стальных трубах с гидравлическим приводом+3 фото

Электрический станок для накатки желобков на стальных трубах с гидравлическим приводом

Модель: ВРЮ-14(2Ж)
Станок предназначен для накатки желобков на стальных трубах из углеродистой и нержавеющей стали. Рабочие диапазоны обработки включают 25,4–304,8 мм (DN33–DN300) и 25,4–203,2 мм (DN25–DN200). Максимальная толщина стенки трубы составляет 10 мм. Станок оснащён гидравлическим приводом и двигателем мощно