Вилочные погрузчики

Товары

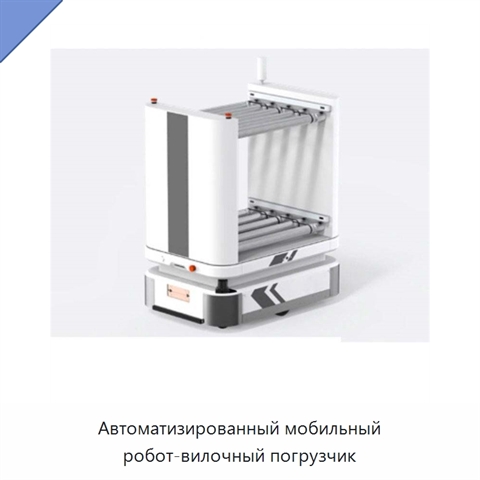
Автоматизированный мобильный робот-вилочный погрузчик+5 фото

Автоматизированный мобильный робот-вилочный погрузчик
Модель: РГА-84(2Д)
Автоматизированный мобильный робот-вилочный погрузчик использует метод навигации на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, при остановке — ±5 мм.
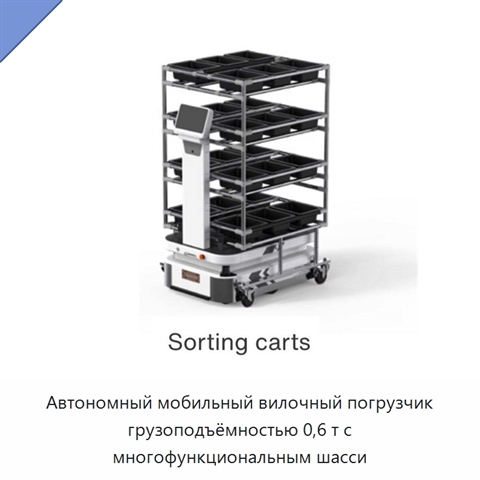
Автономный мобильный вилочный погрузчик грузоподъёмностью 0,6 т с многофункциональным шасси+5 фото

Автономный мобильный вилочный погрузчик грузоподъёмностью 0,6 т с многофункциональным шасси
Модель: ИКЮ-84(2Т)
Автономный мобильный вилочный погрузчик грузоподъёмностью 0,6 т выполнен на многофункциональном шасси. Для навигации используется визуальный метод. Точность позиционирования по направляющей составляет ±10 мм, а позиционирования при остановке — ±5 мм.
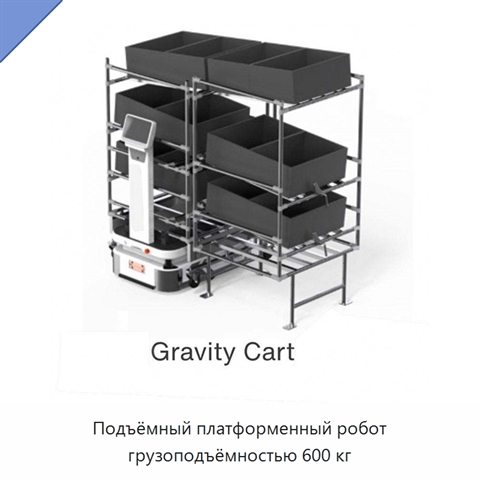
Подъёмный платформенный робот грузоподъёмностью 600 кг+5 фото

Подъёмный платформенный робот грузоподъёмностью 600 кг
Модель: ЯСШ-11(1У)
Подъёмный платформенный робот имеет грузоподъёмность 600 кг. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Для навигации используются визуальные данные и лидар.
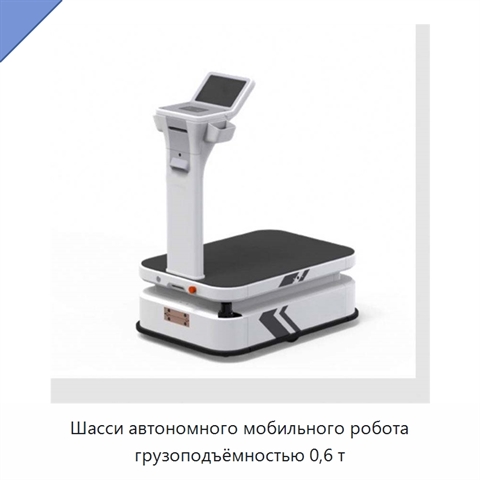
Шасси автономного мобильного робота грузоподъёмностью 0,6 т+5 фото

Шасси автономного мобильного робота грузоподъёмностью 0,6 т
Модель: МНЕ-52(1Т)
Шасси автономного мобильного робота имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
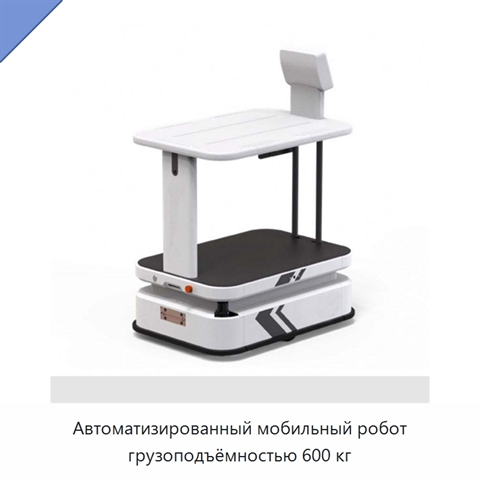
Автоматизированный мобильный робот грузоподъёмностью 600 кг+5 фото

Автоматизированный мобильный робот грузоподъёмностью 600 кг
Модель: ЛФА-89(1Я)
Автоматизированный мобильный робот рассчитан на грузоподъёмность 600 кг. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
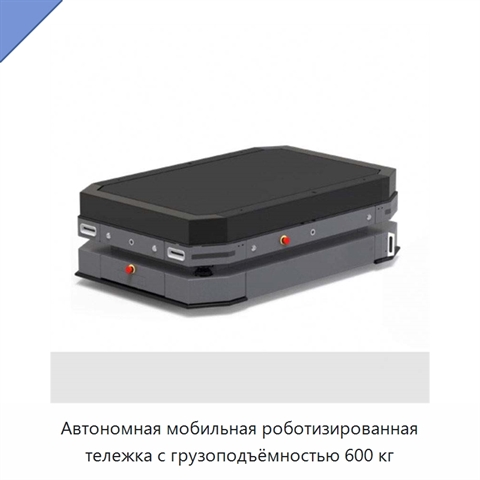
Автономная мобильная роботизированная тележка с грузоподъёмностью 600 кг+5 фото

Автономная мобильная роботизированная тележка с грузоподъёмностью 600 кг
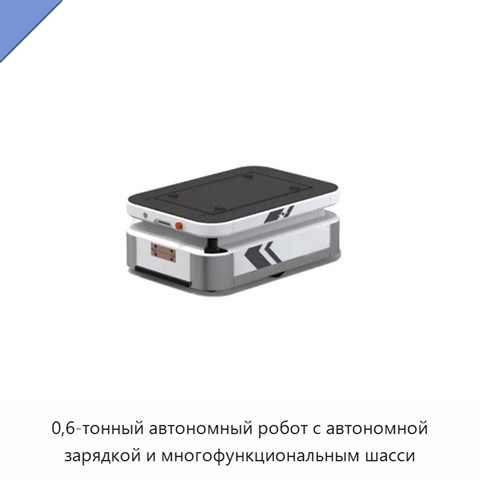
Модель: ЖХЮ-45(9Я)
Автономная мобильная роботизированная тележка предназначена для работы на складе и рассчитана на грузоподъёмность 600 кг. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
0,6-тонный автономный робот с автономной зарядкой и многофункциональным шасси+5 фото

0,6-тонный автономный робот с автономной зарядкой и многофункциональным шасси
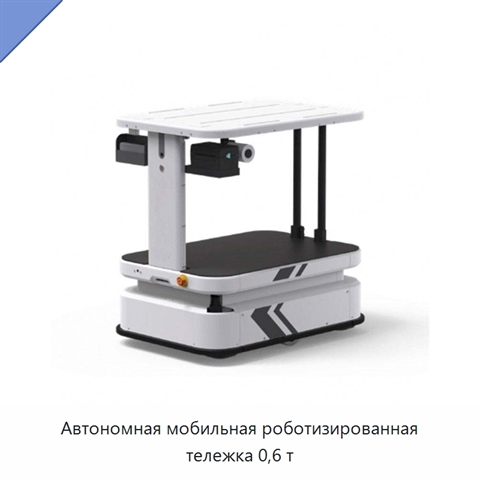
Модель: ЛРЯ-81(4Ж)
0,6-тонный автономный робот оснащён многофункциональным шасси и функцией автономной зарядки. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, позиционирование при остановке — ±5 мм.
Автономная мобильная роботизированная тележка 0,6 т+5 фото

Автономная мобильная роботизированная тележка 0,6 т
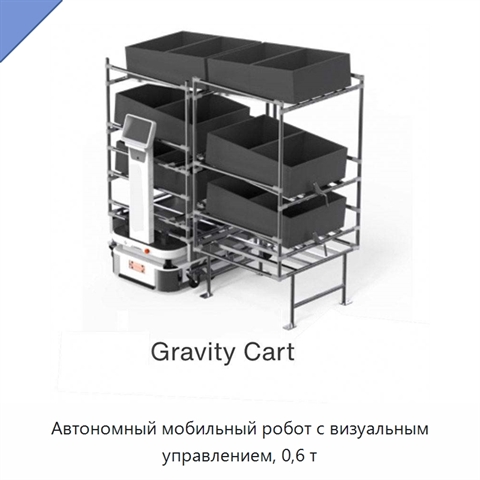
Модель: ИЛП-79(7Г)
Автономная мобильная роботизированная тележка 0,6 т использует визуальный метод навигации. Позиционирование по направляющей выполняется с точностью ±10 мм, при остановке — с точностью ±5 мм.
Автономный мобильный робот с визуальным управлением, 0,6 т+5 фото

Автономный мобильный робот с визуальным управлением, 0,6 т
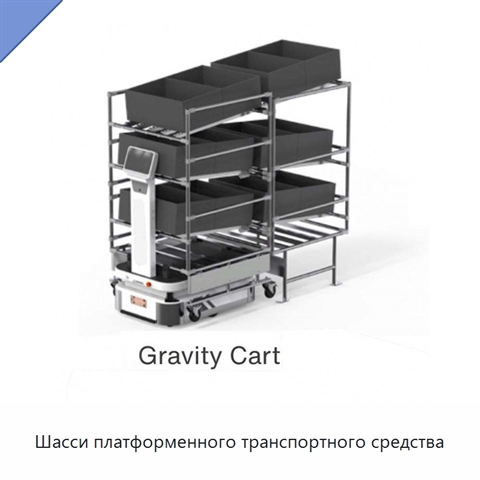
Модель: ХИШ-72(1Б)
Автономный мобильный робот представляет собой автоматическое транспортное средство с визуальным управлением. Навигация выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а позиционирования при остановке — ±5 мм.
Шасси платформенного транспортного средства+5 фото

Шасси платформенного транспортного средства
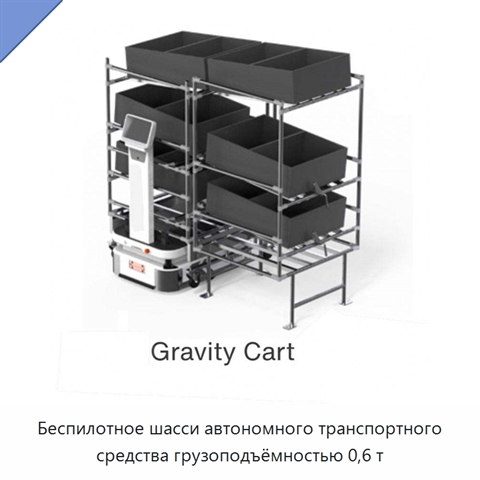
Модель: АХШ-14(8И)
Навигация шасси платформенного транспортного средства основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Беспилотное шасси автономного транспортного средства грузоподъёмностью 0,6 т+5 фото

Беспилотное шасси автономного транспортного средства грузоподъёмностью 0,6 т
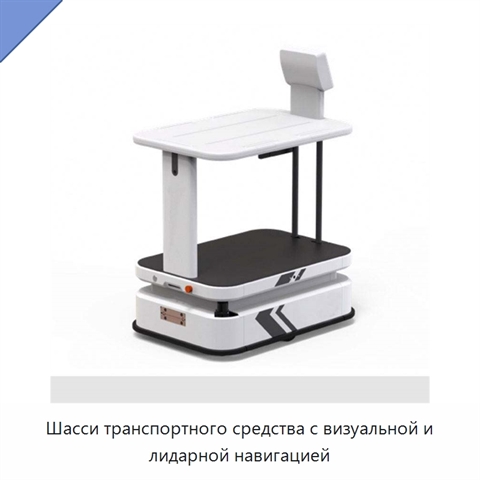
Модель: ВЛЯ-15(2У)
Беспилотное шасси автономного транспортного средства имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Шасси транспортного средства с визуальной и лидарной навигацией+5 фото

Шасси транспортного средства с визуальной и лидарной навигацией
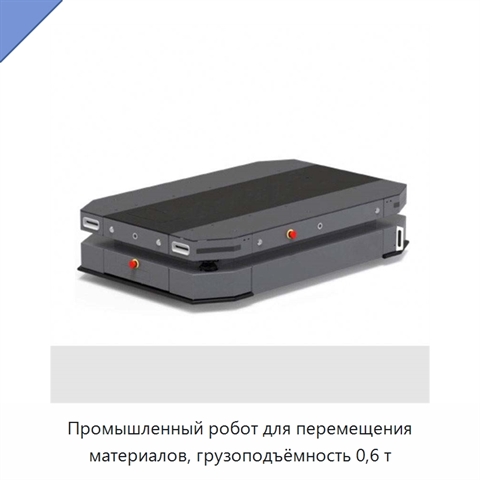
Модель: УПС-14(5Ж)
Шасси транспортного средства использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Промышленный робот для перемещения материалов, грузоподъёмность 0,6 т+5 фото

Промышленный робот для перемещения материалов, грузоподъёмность 0,6 т
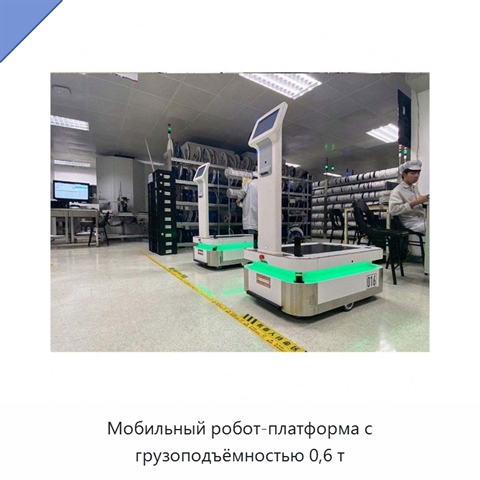
Модель: ШИН-42(9Р)
Промышленный робот предназначен для перемещения материалов и рассчитан на грузоподъёмность 0,6 т. Позиционирование по направляющей имеет точность ±10 мм, а при остановке — ±5 мм. Навигация выполняется на основе визуальных данных и лидара.
Мобильный робот-платформа с грузоподъёмностью 0,6 т+5 фото

Мобильный робот-платформа с грузоподъёмностью 0,6 т
Модель: ЛЭГ-99(2Х)
Мобильный робот-платформа рассчитан на перемещение нагрузки массой 0,6 т. Навигация выполняется на основе визуальных данных и лидара; позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
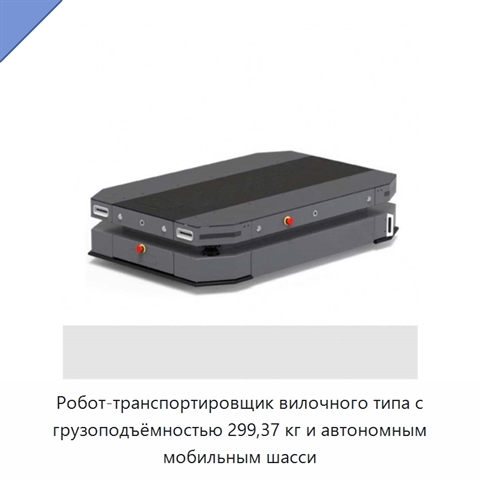
Робот-транспортировщик вилочного типа с грузоподъёмностью 299,37 кг и автономным мобильным шасси+5 фото

Робот-транспортировщик вилочного типа с грузоподъёмностью 299,37 кг и автономным мобильным шасси
Модель: САД-54(9Е)
Робот-транспортировщик вилочного типа имеет грузоподъёмность 299,37 кг и выполнен на базе автономного мобильного шасси. Навигация основана на визуальных данных. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
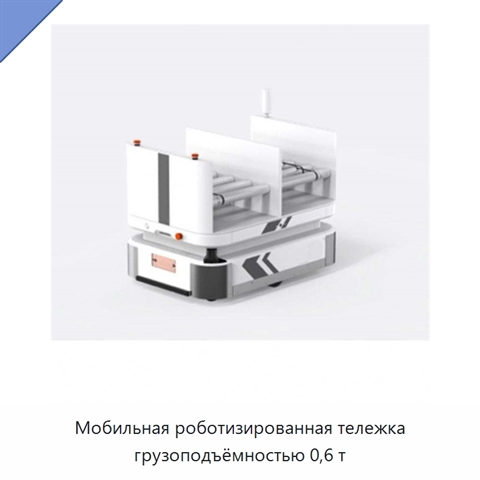
Мобильная роботизированная тележка грузоподъёмностью 0,6 т+5 фото

Мобильная роботизированная тележка грузоподъёмностью 0,6 т
Модель: ДХА-54(4Т)
Мобильная роботизированная тележка грузоподъёмностью 0,6 т представляет собой мобильную базу. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
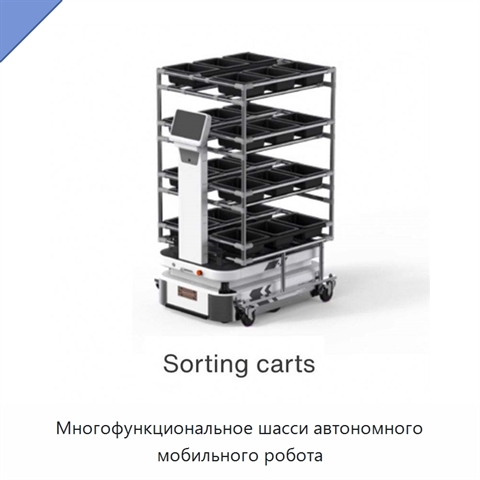
Многофункциональное шасси автономного мобильного робота+5 фото

Многофункциональное шасси автономного мобильного робота
Модель: ЕТУ-98(1У)
Многофункциональное шасси автономного мобильного робота использует навигацию на основе визуальных и лидарных данных. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
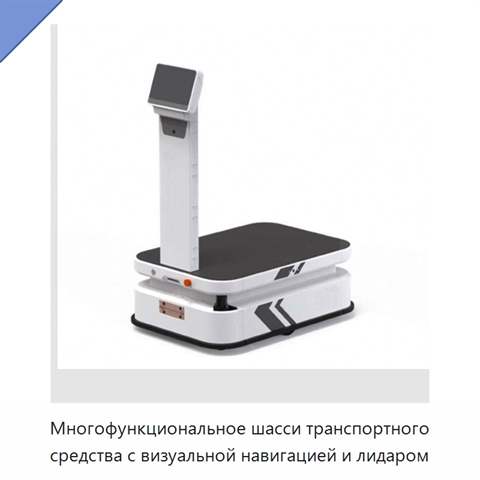
Многофункциональное шасси транспортного средства с визуальной навигацией и лидаром+5 фото

Многофункциональное шасси транспортного средства с визуальной навигацией и лидаром
Модель: ЕЖД-11(5Л)
Многофункциональное шасси транспортного средства использует навигацию на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
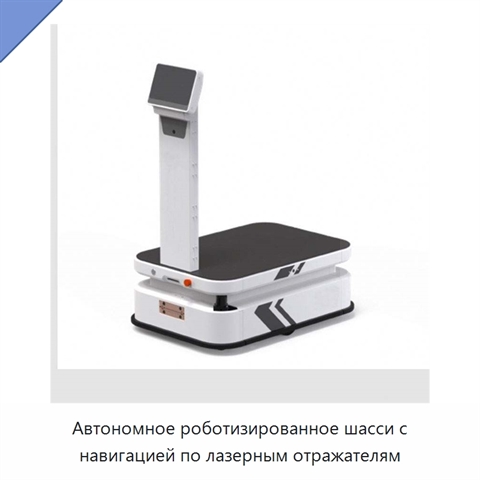
Автономное роботизированное шасси с навигацией по лазерным отражателям+5 фото

Автономное роботизированное шасси с навигацией по лазерным отражателям
Модель: СИМ-42(5Ж)
Автономное роботизированное шасси предназначено для тележки и оснащено навигацией по лазерным отражателям. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, позиционирование при остановке — ±5 мм.
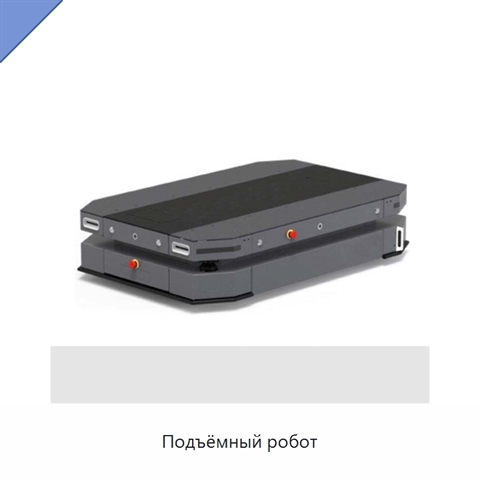
Подъёмный робот+5 фото

Подъёмный робот

Модель: ЖТЕ-22(2Ф)
Подъёмный робот использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
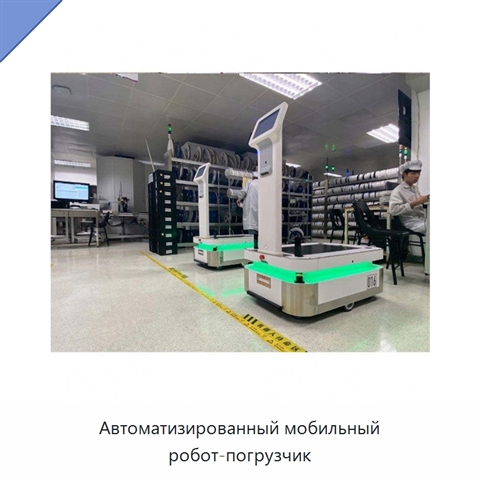
Автоматизированный мобильный робот-погрузчик+5 фото

Автоматизированный мобильный робот-погрузчик
Модель: УВН-11(7В)
Автоматизированный мобильный робот-погрузчик выполнен как мобильная роботизированная платформа. Навигация осуществляется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
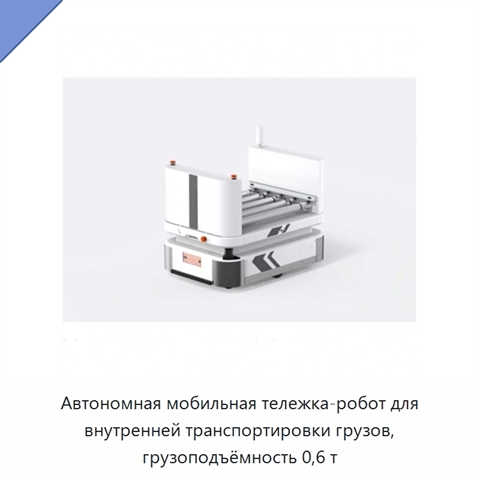
Автономная мобильная тележка-робот для внутренней транспортировки грузов, грузоподъёмность 0,6 т+5 фото

Автономная мобильная тележка-робот для внутренней транспортировки грузов, грузоподъёмность 0,6 т
Модель: ДКА-49(2М)
Автономная мобильная тележка-робот предназначена для внутренней автоматизированной транспортировки грузов и имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Автономный мобильный робот+2 фото

Автономный мобильный робот

Модель: ВНЮ-12(4Ю)
Конструкция включает стальное роботизированное шасси. Номинальная грузоподъёмность составляет 300 кг, мощность — 1000 Вт, напряжение — 48 В.
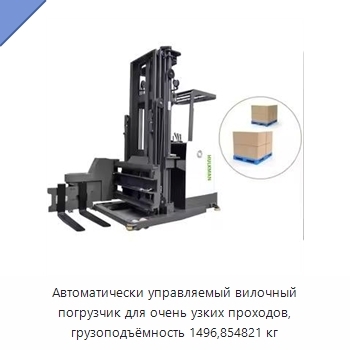
Автоматически управляемый вилочный погрузчик для очень узких проходов, грузоподъёмность 1496,854821 кг+5 фото

Автоматически управляемый вилочный погрузчик для очень узких проходов, грузоподъёмность 1496,854821 кг

Модель: ГМИ-18(7Э)
Автоматически управляемый вилочный погрузчик предназначен для работы в проходах очень малой ширины. Грузоподъёмность составляет 1496,854821 кг, длина вил — 1050 мм.